


EYOU PHU17H-80 하모닉 드라이브 로봇 액추에이터, 51/101 비율, CANopen/EtherCAT 로보틱스
EYOU PHU17H-80 하모닉 드라이브 로봇 액추에이터, 51/101 비율, CANopen/EtherCAT 로보틱스
EYOU
정가
$617.00 USD
정가
판매 가격
$617.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
EYOU PHU17H-80은 통합 드라이버, 48 VDC 정격 작동 및 선택 가능한 51 또는 101 감속비를 갖춘 하모닉 드라이브 로봇 액추에이터입니다. 필요한 구성에 맞게 브레이크가 있는 버전 또는 없는 버전을 선택하십시오. 이 액추에이터는 EtherCAT 및 CANopen 통신을 지원하며, 휴머노이드 로봇, 로봇 팔, 외골격, 사족 로봇, AGV 차량 및 ARU 로봇을 포함한 로봇 응용 프로그램에 지정되어 있습니다.
특징
- 선택 가능한 51 또는 101 감속비를 가진 하모닉 감속기.
- 브레이크 선택: 브레이크 있음 또는 브레이크 없음.
- 이중 절대 인코더가 내장된 드라이버: 모터 측면 19비트 및 감속기 측면 19비트.
- EtherCAT 및 CANopen 통신 프로토콜; 프로토콜 선택은 소프트웨어 구성을 통해 전환 가능합니다.
- 인터페이스: 전원 (DC 입력/DC 출력), CAN FD (입력/출력), EtherCAT (입력/출력) 및 STO (1/2).
- 제어 모드: 프로파일 위치 (PP), 프로파일 속도 (PV), 프로파일 토크 (PT), 주기 동기 위치 (CSP), 주기 동기 속도 (CSV) 등
- PHU 시리즈 분할 바디 디자인은 모터와 감속기를 분리합니다. PHU 시리즈 정보는 또한 서로 다른 비율의 감속기가 동일한 모터와 결합되어 다양한 속도 및 토크 프로파일을 생성할 수 있다고 명시하고 있습니다.
사양
| 매개변수 | 값 |
|---|---|
| 모듈 모델 | PHU-17H-80 |
| 감속기 유형 | 하모닉 |
| 모터 정격 전력 | 251 W |
| 모터 정격 토크 | 0.6 N·m |
| 모터 피크 토크 | 1.8 N·m |
| 감속비 | 51 / 101 |
| 조인트 정격 전력 — 수명 제약 | 81 / 62 W |
| 2000 rpm 입력에서의 정격 토크 | 19.8 / 30 N·m |
| 출력에서의 평균 하중 토크 | 32 / 49 N·m |
| 출력에서의 피크 토크 | 42 / 66 N·m |
| 출력에서의 최대 허용 외부 토크 (순간적) | 86 / 134 N·m |
| 백래시 | ≤20 / ≤20 아크초 |
| 출력에서의 정격 속도 — 수명 제약 | 39 / 20 rpm |
| 출력에서의 피크 속도 | 88 / 44 rpm |
| 브레이크 (B/N) | B/N |
| 치수 (외경 × 축 방향) | Φ80 × 78 mm |
| 무게 (B/N) | 1.25 / 1.14 kg |
| 홀 직경 | 10.8 mm |
| 하우징 외관 (공정 색상) | 검정 아노다이즈 처리 (비 샌드블라스트) |
| 리듀서 외관 (공정 색상) | 외부 링 검정 처리 |
| 출력에서의 방사형 (동적/정적) 허용 하중 | 400 N |
| 출력에서의 축 방향 (동적/정적) 허용 하중 | 400 N |
| 출력 굽힘 모멘트 | 72 N·m |
| 리듀서 비틀림 강성 | 10,700 / 13,000 N·m/rad |
| 리듀서 입력 관성 (B) | 85.734 / 85.734 kg·mm² |
| 동등한 조인트 출력 관성 (B) | 222,994 / 874,573 kg·mm² |
| 정격 작동 전압 | 48 VDC |
| 작동 전압 범위 | 24–48 VDC |
| 드라이버 | 내장형 |
| 인코더/비트 | 듀얼 절대 / 모터 측 19비트 & 감속기 측 19비트 |
| 드라이버 인터페이스 (터미널 모델 설명 참조) | 전원 (DC 입력/DC 출력), CAN FD (입력/출력), EtherCAT (입력/출력), STO (1/2) |
| 통신 프로토콜 (통신 설명 참조) | EtherCAT / CANopen |
| 제어 모드 | 프로파일 위치 (PP), 프로파일 속도 (PV), 프로파일 토크 (PT), 주기적 동기 위치 (CSP), 주기적 동기 속도 (CSV) 등. |
| 작동 환경 온도 | -20–60 °C |
| 하우징 작동 온도 | ≤60 °C |
| 소음 | ≤60 dB |
| 수명 | >10,000 h |
응용 분야
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
지원 문서
- EYOU CANable — 사용자 매뉴얼 (PDF)
- PHU17 EYOU — 3D 모델 (STEP)
- EYOU PHU17H 80 도면 — 도면 (PDF)
- EYOU PHU RHU 시리즈 조인트 CANopen EtherCAT 통신 — 매뉴얼 (PDF)
- EYOU 로봇 조인트 카탈로그 — 로봇 조인트 제품 카탈로그 (PDF)
- EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
- EYOU UART 디버그 모듈 — 사용자 매뉴얼 (PDF)
시각적 세부정보
제품 보기
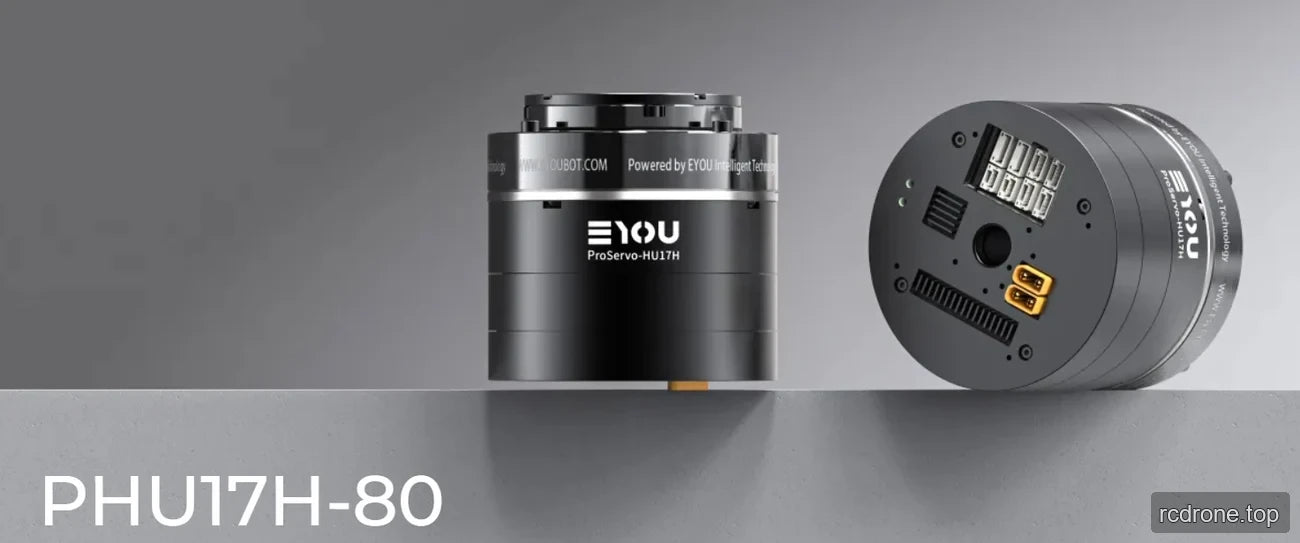
특징 및 디자인


응용 예


옵션 및 모델 비교

인터페이스 및 연결

추가 제품 세부정보



