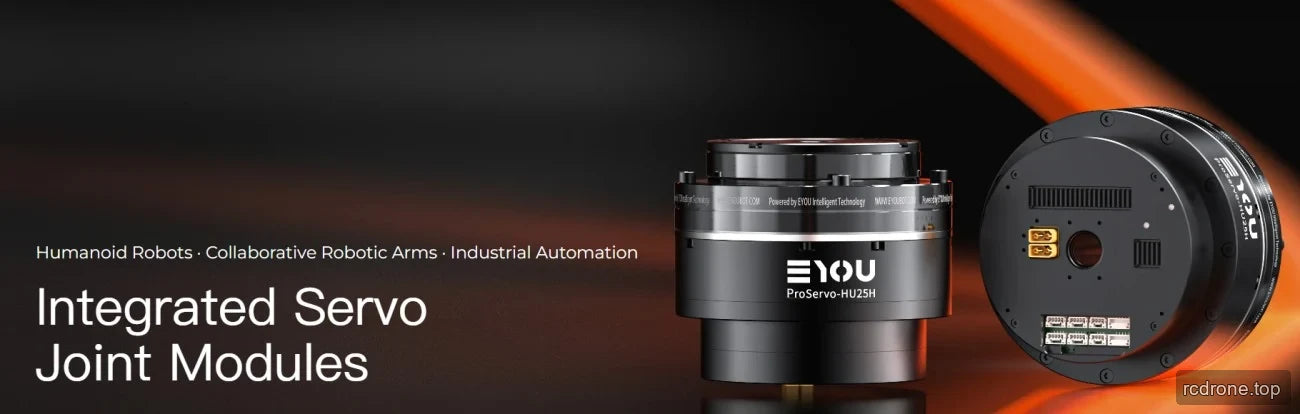
EYOU PHU32H-142 하모닉 로봇 조인트 액추에이터, 81/101/121/161 비율, 로보틱스용 브레이크 옵션
EYOU PHU32H-142 하모닉 로봇 조인트 액추에이터, 81/101/121/161 비율, 로보틱스용 브레이크 옵션
EYOU
정가
$1,165.00 USD
정가
판매 가격
$1,165.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
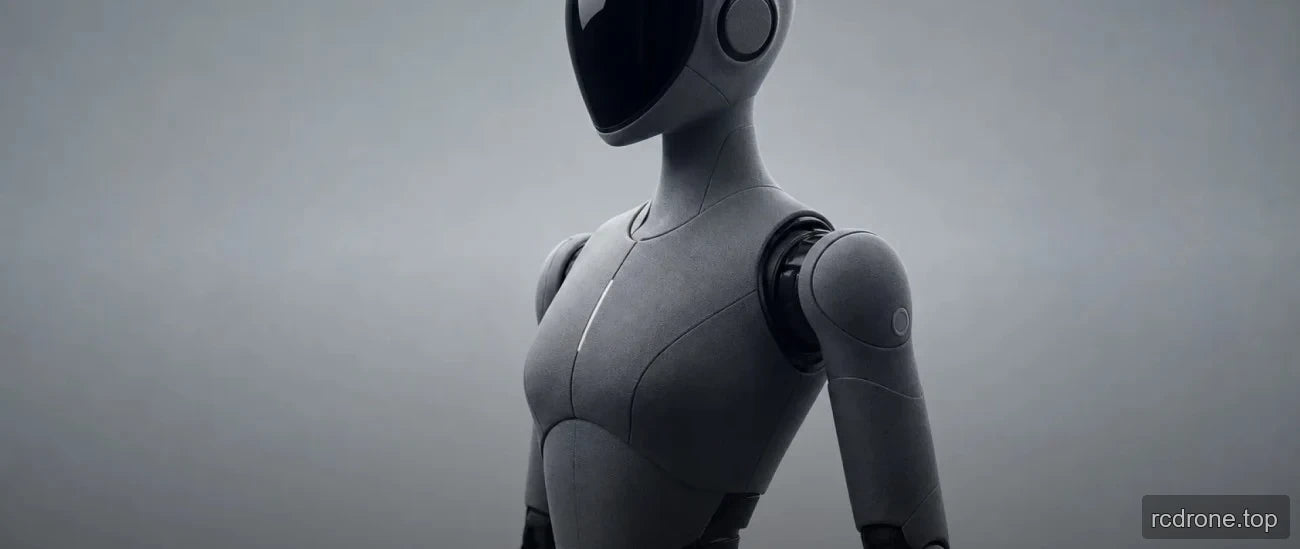
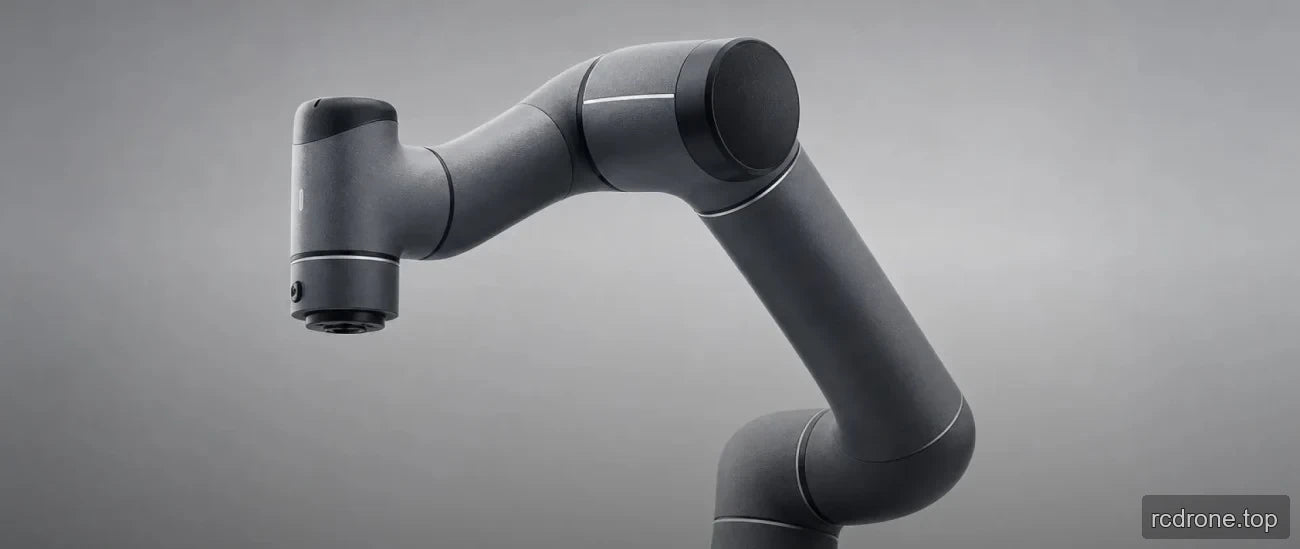
EYOU PHU32H-142는 내장 드라이버, 48 VDC 정격 작동 전압 및 EtherCAT 또는 CANopen 통신을 갖춘 하모닉 로봇 조인트 액추에이터입니다. 필요한 출력 속도 및 토크 프로필에 맞게 81, 101, 121 또는 161의 감속비를 선택하고, 브레이크 유무에 따라 구성할 수 있습니다. 이 제품은 로봇 공학 및 산업 자동화 응용 프로그램에 지정되어 있으며, 휴머노이드 로봇, 로봇 팔, 외골격, 4족 로봇, AGV 차량 및 ARU 로봇을 포함합니다.
특징
- 내장 드라이버가 있는 하모닉 감속기.
- 선택 가능한 감속비: 81, 101, 121 또는 161.
- 브레이크 선택: 브레이크 있음 또는 브레이크 없음.
- 듀얼 절대 인코더: 모터 측 17비트 및 감속기 측 19비트.
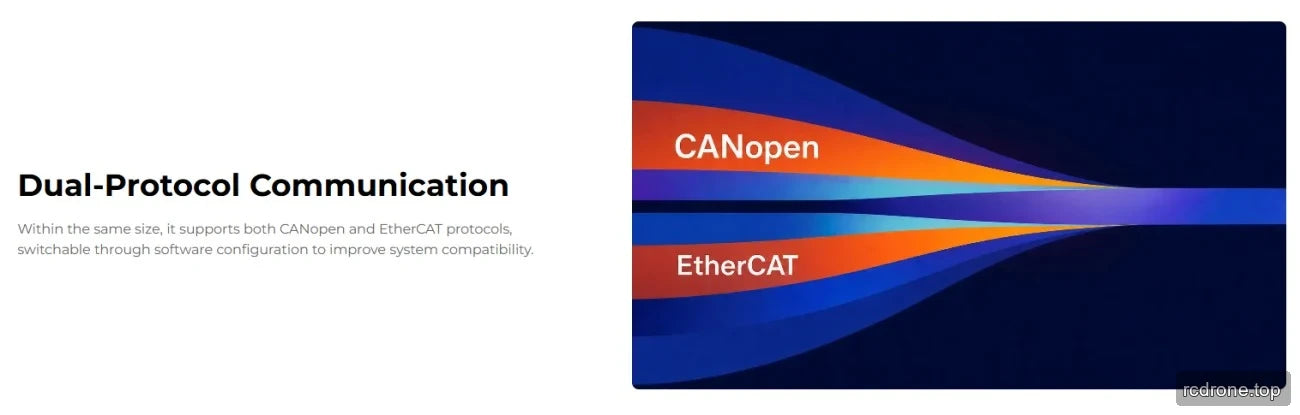
- 통신 프로토콜: EtherCAT 및 CANopen.
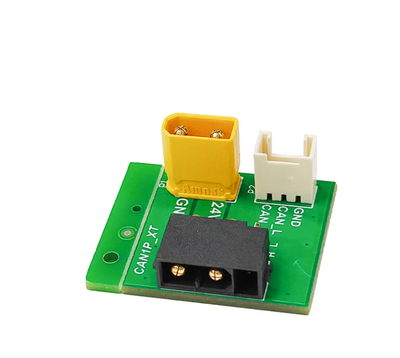
- 드라이버 인터페이스: 전원(DC 입력/출력), CAN FD(입력, 출력), EtherCAT(입력, 출력) 및 STO(1, 2).
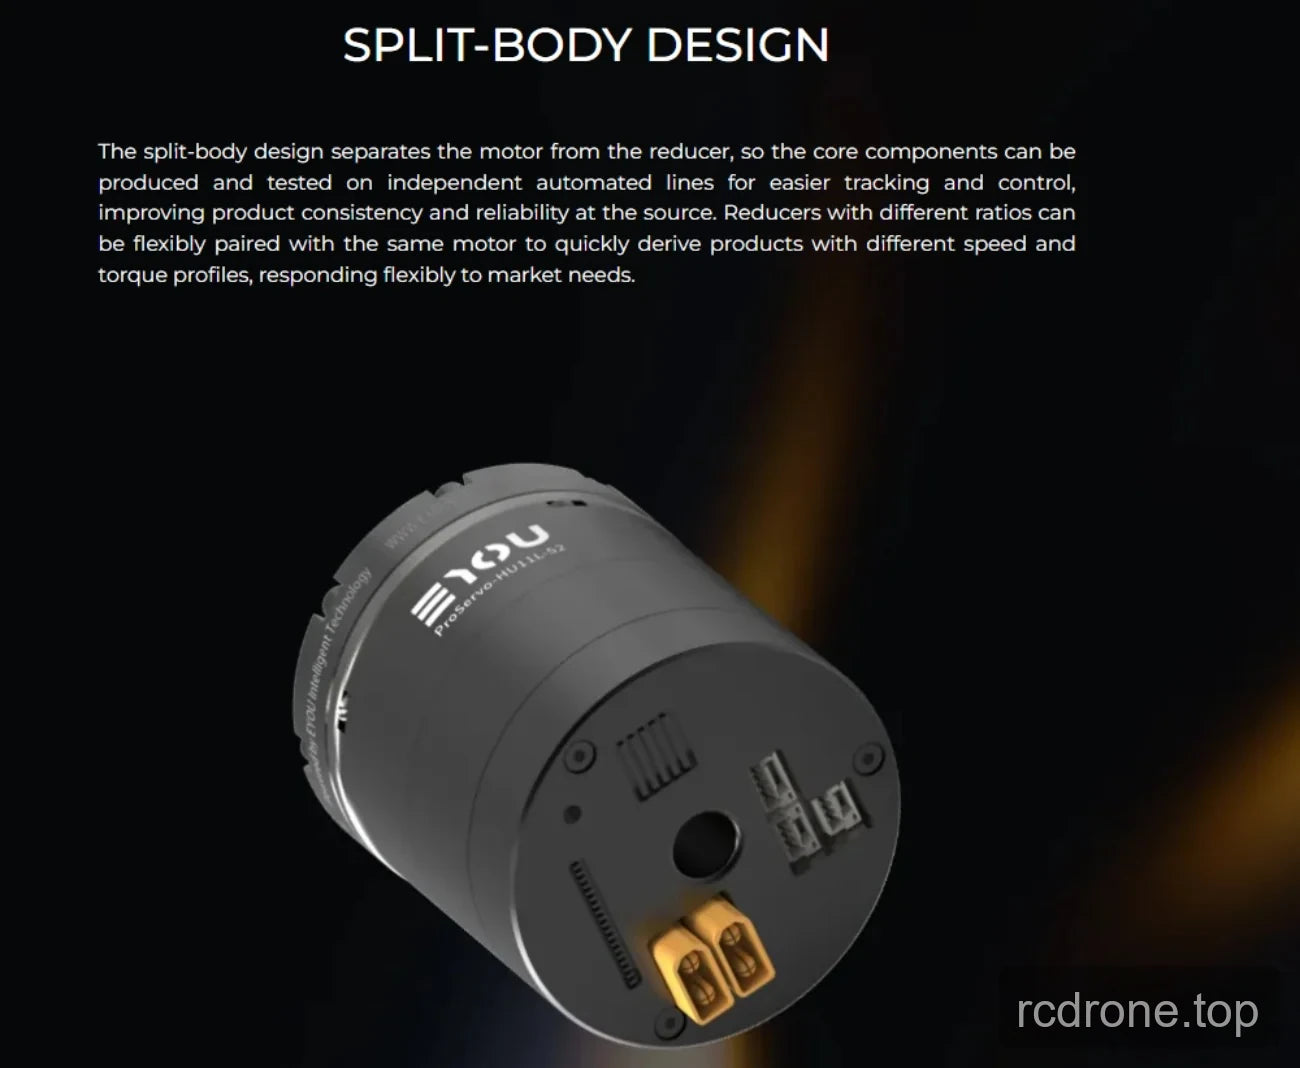
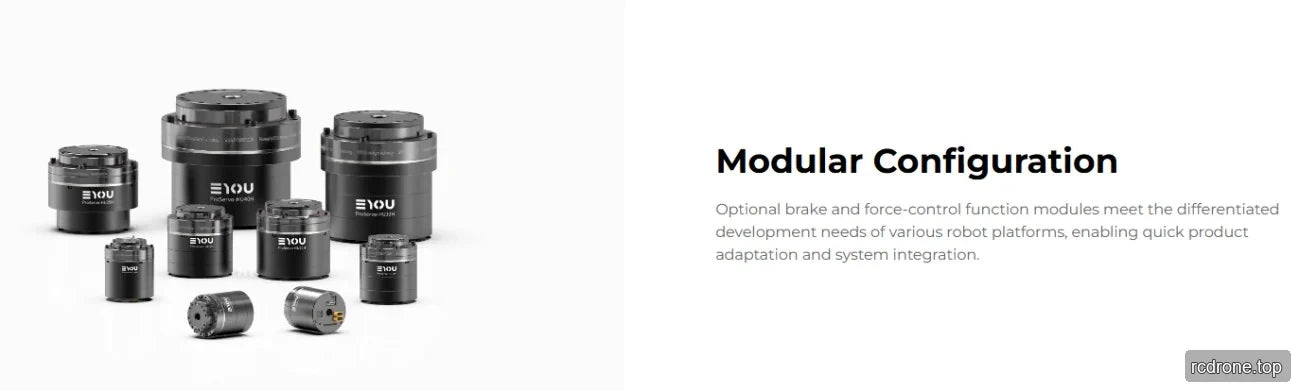
- PHU 시리즈 정보는 모터와 감속기를 분리하는 분할 바디 디자인을 설명하며, 동일한 모터에 다양한 감속비를 조합하여 다양한 속도 및 토크 프로파일을 허용합니다.
- PHU 시리즈 정보는 선택된 PHU32H-142에 의해 확립되지 않은 선택적 힘 제어 기능 모듈도 설명합니다.
사양
공유 사양
| 매개변수 | 값 |
|---|---|
| 모듈 모델 | PHU-32H-142 |
| 감속기 유형 | 하모닉 |
| 모터 정격 전력 | 603 W |
| 모터 정격 토크 | 2.4 N·m |
| 모터 최대 토크 | 9.6 N·m |
| 백래시 | ≤20 아크초 for ratios 81 / 101 / 121 / 161 |
| 브레이크 (B/N) | B/N |
| 치수 (외경 × 축 방향) | Φ142 × 144 mm |
| 무게 (B/N) | 6.31 / 5.83 kg |
| 홀로우 직경 | 22 mm |
| 하우징 외관 (가공 색상) | 검정 아노다이즈 |
| 감속기 외관 (가공 색상) | 외부 링 블랙 처리 |
| 출력에서의 축 방향 (동적/정적) 허용 하중 | 1350 N |
| 출력에서의 축 방향 (동적/정적) 허용 하중 | 1350 N |
| 출력 굽힘 모멘트 | 460 N·m |
| 감속기 비틀림 강성 | 99000 / 99000 / 99000 / 99000 N·m/rad 비율 81 / 101 / 121 / 161 |
| 정격 작동 전압 | 48 VDC |
| 작동 전압 범위 | 24–48 VDC |
| 드라이버 | 내장형 |
| 인코더/비트 | 듀얼 절대 / 모터 측 17 비트 & 감속기 측 19 비트 |
| 드라이버 인터페이스 (터미널 모델 설명 참조) | 전원 (DC 입력/DC 출력), CAN FD (입력, 출력), EtherCAT (입력, 출력), STO (1, 2) |
| 통신 프로토콜 (통신 설명 참조) | EtherCAT / CANopen |
| 제어 모드 | 프로파일 위치 (PP), 프로파일 속도 (PV), 프로파일 토크 (PT), 주기적 동기 위치 (CSP), 주기적 동기 속도 (CSV) 등. |
| 작동 환경 온도 | -20–60 °C |
| 하우징 온도 상승 | ≤60 °C |
| 소음 | ≤60 dB |
| 수명 | >10000 h |
비율-특정 성능
| 매개변수 | 비율 81 | 비율 101 | 비율 121 | 비율 161 |
|---|---|---|---|---|
| 조인트 정격 전력 — 수명 제약 | 377 W | 350 W | 293 W | 220 W |
| 2000 rpm 입력에서의 정격 토크 | 146 N·m | 169 N·m | 169 N·m | 169 N·m |
| 출력에서의 평균 하중 토크 | 206 N·m | 267 N·m | 267 N·m | 267 N·m |
| 출력에서의 최대 토크 | 376 N·m | 411 N·m | 436 N·m | 459 N·m |
| 최대.허용 외부 토크 출력 (즉시적) | 702 N·m | 800 N·m | 848 N·m | 848 N·m |
| 출력에서의 정격 속도 — 수명 제약 | 25 rpm | 20 rpm | 17 rpm | 12 rpm |
| 출력에서의 최대 속도 | 30 rpm | 24 rpm | 20 rpm | 15 rpm |
| 감속기 입력 관성 (B) | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.526 kg·mm² |
| 동등한 조인트 출력 관성 (B) | 7685070 kg·mm² | 11948697 kg·mm² | 17149384 kg·mm² | 30361941 kg·mm² |
응용 분야
- 휴머노이드 로봇
- 로봇 팔 및 협동 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 산업 자동화
다운로드
- EYOU CANable — 사용자 매뉴얼 (PDF)
- PHU32 EYOU — 3D 모델 (STEP)
- EYOU PHU32H 142 도면 — 도면 (PDF)
- EYOU PHU RHU 시리즈 조인트 CANopen EtherCAT 통신 — 매뉴얼 (PDF)
- EYOU 로봇 조인트 카탈로그 — 로봇 조인트 제품 카탈로그 (PDF)
- EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
- EYOU UART 디버그 모듈 — 사용자 매뉴얼 (PDF)
시각적 세부정보
제품 보기
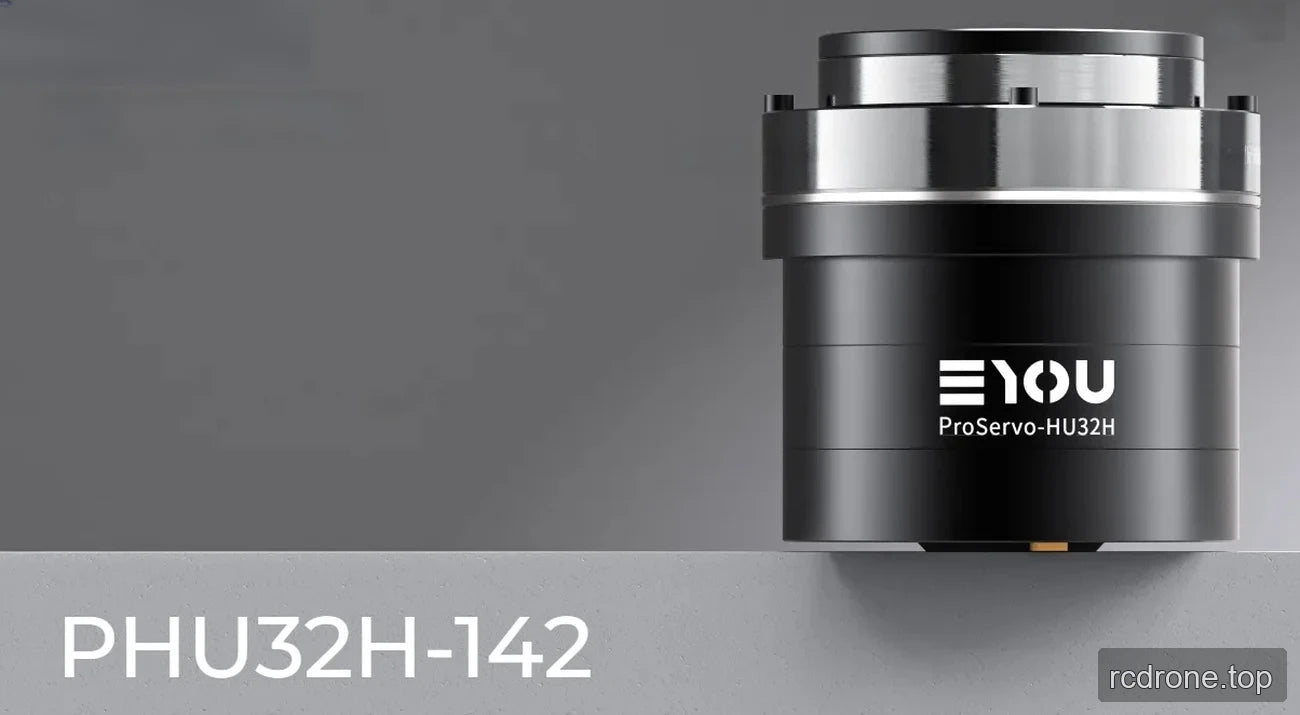
특징 및 디자인
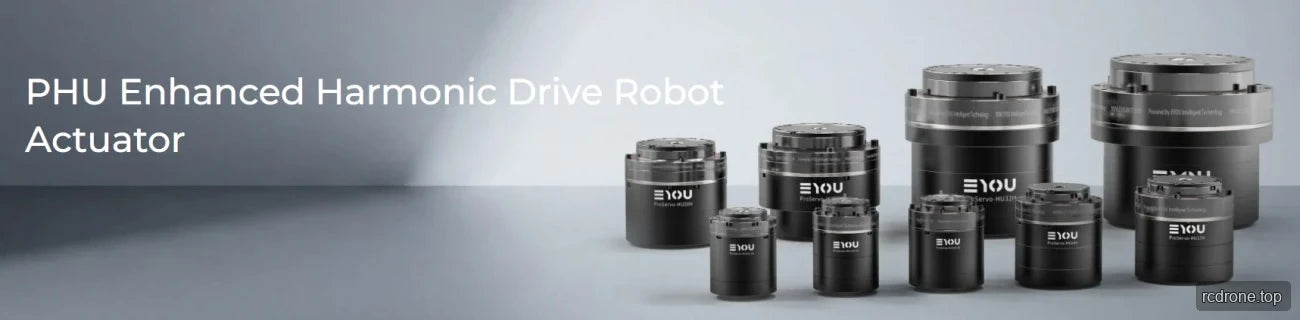
응용 예
옵션 및 모델 비교
인터페이스 및 연결
추가 제품 세부정보