EYOU RP40C 플래너터리 로봇 관절 액추에이터, 25:1, 2 N·m 정격 토크, 휴머노이드 로봇용
EYOU RP40C 플래너터리 로봇 관절 액추에이터, 25:1, 2 N·m 정격 토크, 휴머노이드 로봇용
EYOU
정가
$177.00 USD
정가
판매 가격
$177.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
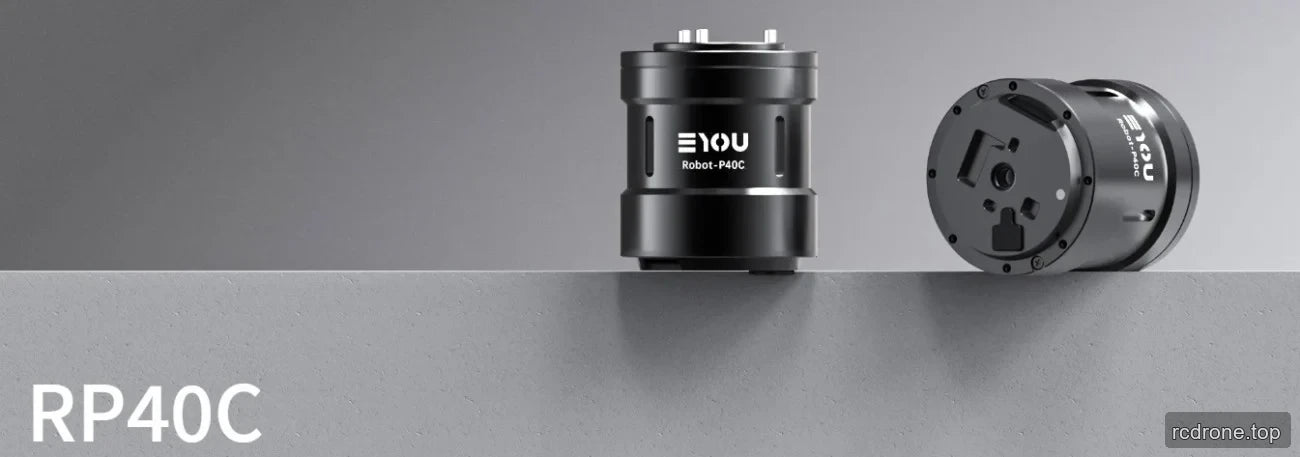
이 EYOU RP40C는 행성 감속기가 장착된 로봇 관절 액추에이터 모듈로, 내장된 FOC 드라이브, 이중 절대 인코더 및 CAN FD 인터페이스를 갖추고 있습니다. 이 모듈은 휴머노이드 로봇, 로봇 팔, 외골격, 사족 로봇, AGV 차량 및 ARU 로봇에 사용됩니다. 모듈은 25의 감속 비율, 2 N·m의 정격 토크, 6 N·m의 최대 토크 및 48 VDC의 작동 전압을 가지고 있습니다.
특징
- 25의 감속 비율을 가진 행성 감속기.
- 내장된 FOC 드라이브.
- 이중 절대 인코더: 17비트 입력 및 19비트 출력.
- 전원 DC 입력/DC 출력 및 CAN FD 입력/출력 드라이브 인터페이스.
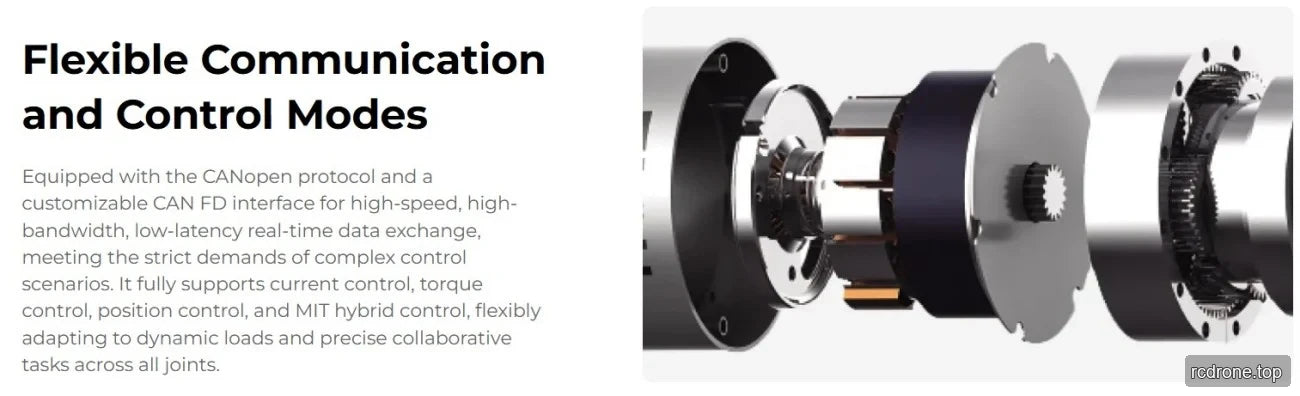
- 전류, 속도, 위치 및 MIT 제어 모드.
- CANOpen / CAN FD 통신 프로토콜; 맞춤형 개발이 필요합니다.
- 일반적인 무광 검정색 외관과 깊은 홈 볼 베어링.
사양
| 매개변수 | 값 |
|---|---|
| 모듈 모델 | RP40C |
| 감속기 모드 | 행성 |
| 모터 정격 전력 | 31 W |
| 감속비 | 25 |
| 정격 토크 | 2 N·m |
| 최대 토크 | 6 N·m |
| 조인트 정격 전력 | 25 W |
| 백래시 | ≤12 아크분 |
| 출력 끝의 정격 속도 | 120 rpm |
| 출력 최대 속도 | 145 rpm |
| 치수 (외경 × 축 방향) | Φ45 × 52 mm |
| 무게 (전선 제외) | 225 g |
| 조인트 정격 효율 | 70% |
| 홀 직경 | 4 mm |
| 외관 색상 (가공 색상) | 정상 매트 블랙 |
| 관성 모멘트 | 8.18 kg·m² |
| 베어링 유형 | 딥 그루브 볼 베어링 |
| 출력 단에서의 축 방향(동적/정적) 허용 하중 | 1170/980 N |
| 출력 단에서의 축 방향(동적/정적) 허용 하중 | / |
| 출력 샤프트 굽힘 모멘트 | / |
| 작동 전압 | 48 VDC ±10% |
| 최대 내전압 | 90 VDC |
| 버스 전류 | 1.2 팔 |
| 구동 | 내장형 FOC |
| 인코더/비트 | 듀얼 절대 / 17 (입력), 19 (출력) |
| 전원 코드 길이 | ≥35 cm |
| 구동 인터페이스 | 전원 (DC 입력, DC 출력), CAN FD (입력, 출력) |
| 통신 프로토콜 | CANOpen / CAN FD (맞춤 개발 필요) |
| 제어 모드 | 전류, 속도, 위치, MIT 모드 |
| 작동 환경 온도 | -10 to 45 °C |
| 인클로저 작동 온도 상승 | ≤60 °C |
| 1m에서의 소음 | ≤60 dB |
| IP 등급 | IP54 |
| 수명 | >3000 h |
응용 분야
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
다운로드
EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
EYOU 로봇 조인트 카탈로그 — 로봇 조인트 제품 카탈로그 (PDF)
EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
EYOU UART 디버그 모듈 — 사용자 매뉴얼 (PDF)
비주얼 세부정보
제품 보기
옵션 및 모델 비교
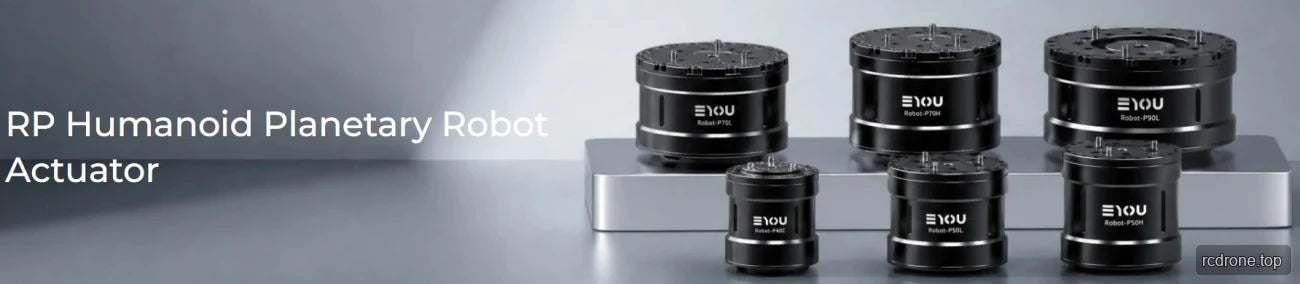
특징 및 디자인
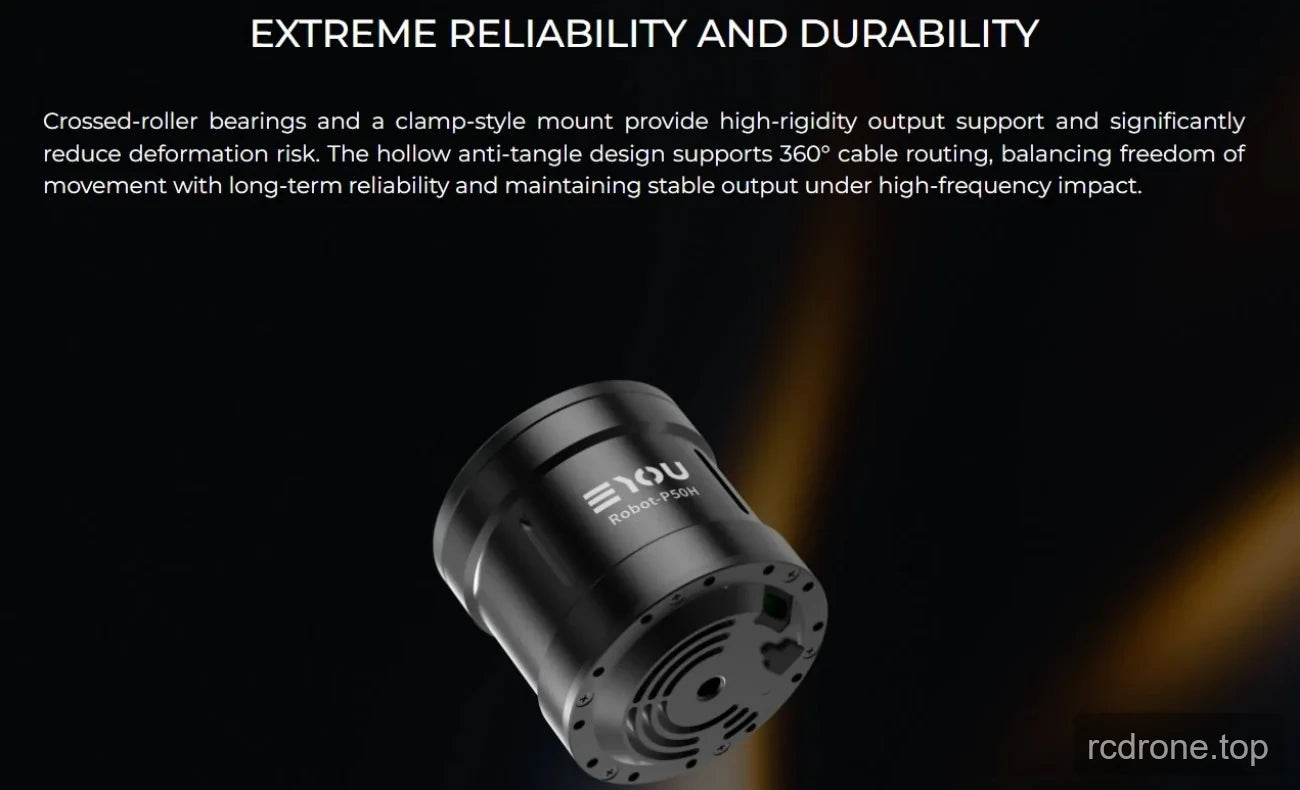
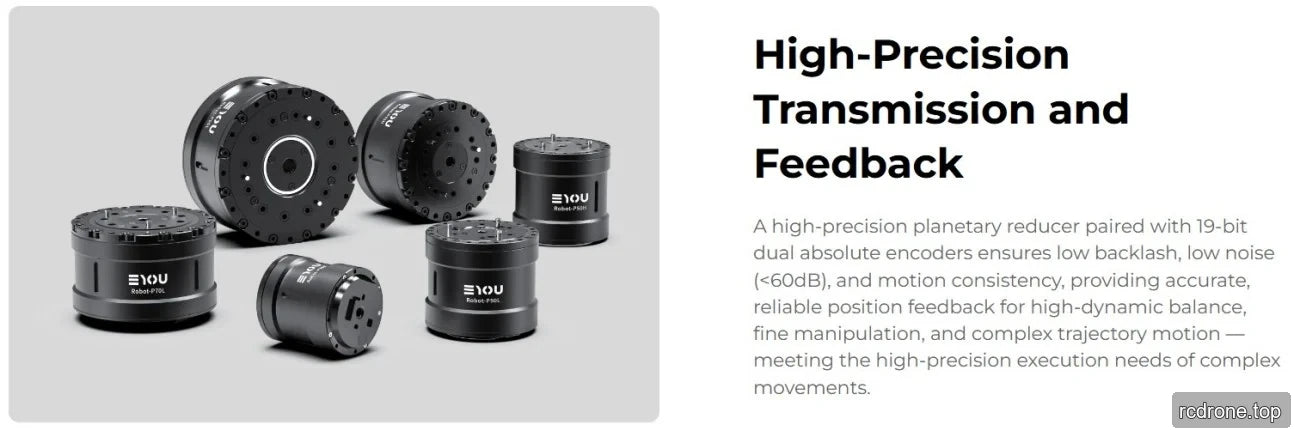
인터페이스 및 연결
추가 제품 세부정보