


EYOU RP50H 플래너터리 로봇 관절 액추에이터, 10 N·m 정격 토크, 로보틱스용
EYOU RP50H 플래너터리 로봇 관절 액추에이터, 10 N·m 정격 토크, 로보틱스용
EYOU
정가
$279.00 USD
정가
판매 가격
$279.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
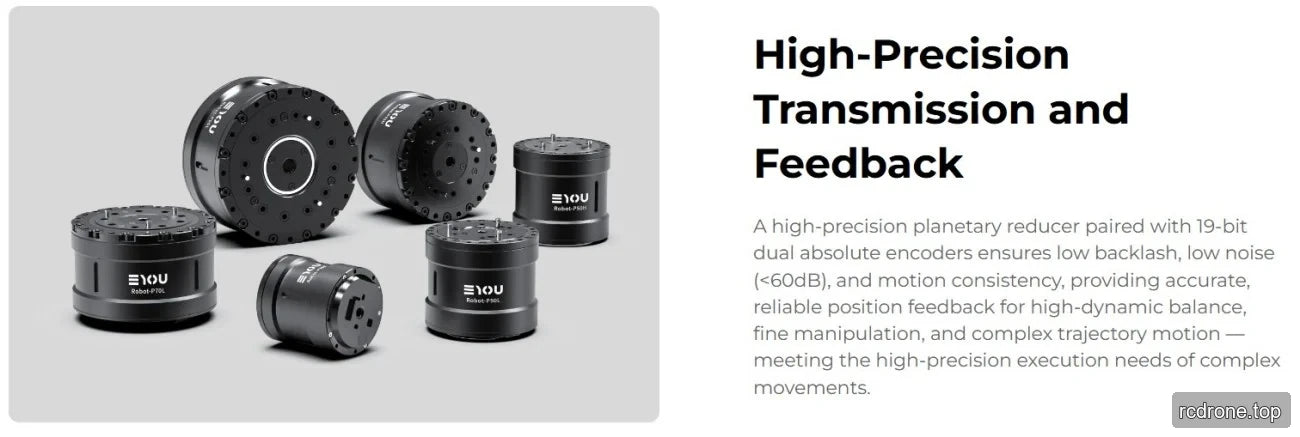
EYOU RP50H은 인간형 로봇, 로봇 팔, 외골격, 사족 보행 로봇, AGV 차량 및 ARU 로봇을 위한 행성형 로봇 관절 모듈입니다. 19.5278의 감속비와 10 N·m의 정격 토크 및 30 N·m의 최대 토크, 통합된 FOC 드라이브, 이중 절대 인코더 및 CANOpen 통신을 결합합니다. 전류, 속도, 위치 또는 MIT 제어가 필요한 48 VDC 로봇 관절에 선택하십시오.
특징
- 19.5278의 감속비를 가진 행성 감속기.
- 내장된 FOC 드라이브 및 이중 절대 인코더 배열: 17비트 입력 및 19비트 출력.
- 교차 롤러 베어링, 5 mm의 중공 직경 및 일반적인 무광 검정색 외관.
- 전력 통과(DC 입력/DC 출력) 및 CAN FD 입출력 드라이브 인터페이스.
- 제어 모드: 전류, 속도, 위치 및 MIT 모드.
사양
| 매개변수 | 값 |
|---|---|
| 모듈 모델 | RP50H |
| 감속기 모드 | 행성 |
| 모터 정격 전력 (W) | 184 |
| 감속비 | 19.5278 |
| 정격 토크 (N·m) | 10 |
| 최대 토크 (N·m) | 30 |
| 조인트 정격 전력 (W) | 157 |
| 백래시 (아크분) | ≤12 |
| 출력 끝의 정격 속도 (rpm) | 150 |
| 출력 최대 속도 (rpm) | 180 |
| 치수 (외경 × 축 방향) (mm) | Φ59 × 59.5 |
| 무게 (g) (전선 제외) | 465 |
| 조인트 정격 효율 | 78% |
| 홀 직경 (mm) | 5 |
| 쉘 외관 (가공 색상) | 일반 무광 검정 |
| 관성 모멘트 (kg·m²) | 28.66 |
| 베어링 유형 | 교차 롤러 베어링 |
| 출력 단에서의 방사형 (동적/정적) 허용 하중 (N) | 2140/2740 |
| 출력 샤프트 굽힘 모멘트 (N·m) | 22.8 |
| 작동 전압 (VDC) | 48 ±10% |
| 최대 내전압 (VDC) | 90 |
| 버스 전류 (Arms) | 4.5 |
| 구동 | 내장형 FOC |
| 인코더/비트 (bit) | 듀얼 절대 / 17 (입력), 19 (출력) |
| 전원 코드 길이 | ≥35 cm |
| 구동 인터페이스 | 전원 (DC 입력/DC 출력), CAN FD (입출력) |
| 통신 프로토콜 | CANOpen / CANFD (맞춤 개발 필요) |
| 제어 모드 | 전류, 속도, 위치, MIT 모드 |
| 작동 환경 온도 (°C) | -10 to 45 |
| 인클로저 작동 온도 상승 (°C) | ≤60 |
| 소음 (dB) @ 1 m | ≤60 |
| IP 등급 | IP54 |
| 수명 (h) | >3000 |
응용 분야
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
문서
EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
EYOU 로봇 조인트 카탈로그 — 로봇 조인트 제품 카탈로그 (PDF)
EYOU RP 시리즈 EN V1.0 20260608 — 사용자 매뉴얼 (PDF)
EYOU UART 디버그 모듈 — 사용자 매뉴얼 (PDF)
시각적 세부사항
제품 보기

응용 예

특징 및 디자인


인터페이스 및 연결

추가 제품 세부정보




