HAITAI 오픈암 듀얼 엔코더 조인트 모터 – HT4510 & HT8116, 24V
HAITAI 오픈암 듀얼 엔코더 조인트 모터 – HT4510 & HT8116, 24V
HAITAI
수령 가능 여부를 로드할 수 없습니다.


개요
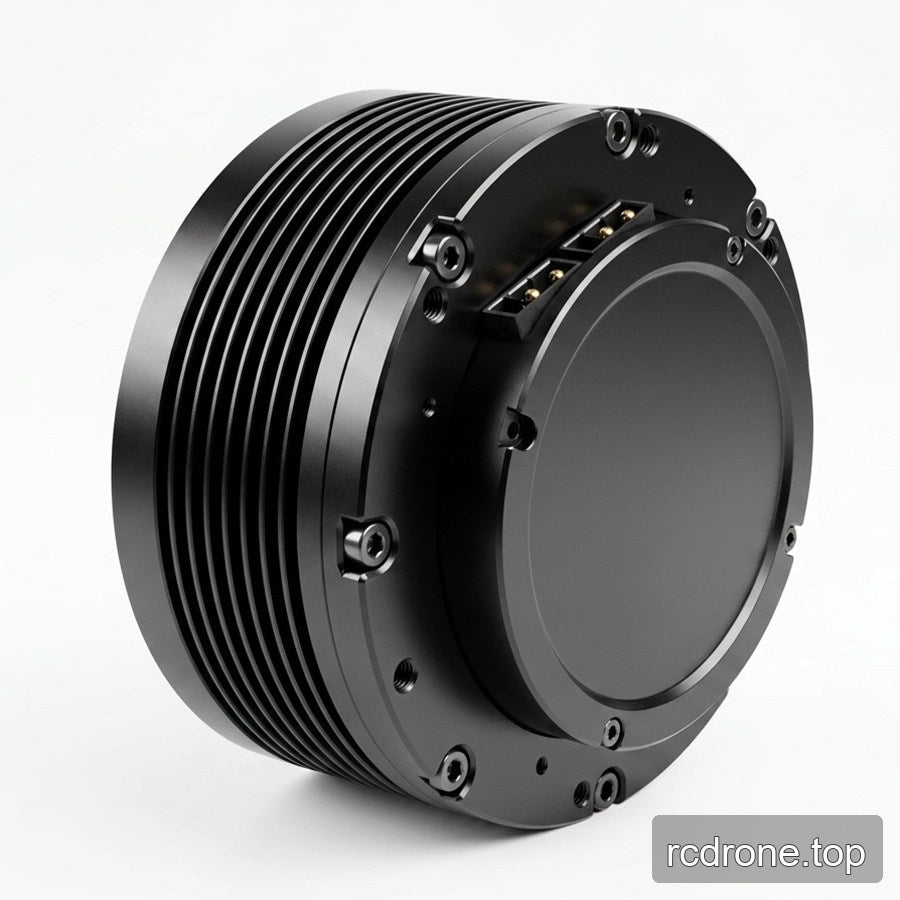
HAITAI OpenArm 조인트 모터 는 브러시리스 모터, 행성 감속기 및 이중 자기 인코더를 결합하여 컴팩트한 회전 조인트를 형성합니다. 로봇 팔의 토크 및 설치 요구 사항에 따라 HT4510-J10-2E, HT4510-J36-2E 또는 HT8116-J9-2E를 선택하십시오.
모든 선택 가능한 구성은 24V 델타 권선을 사용합니다. 각 모델은 드라이버 없이 또는 GDZ 드라이버와 함께 제공됩니다. 이 목록은 선택된 조인트 모터 구성에 대한 것이며, 완전한 이중 팔 로봇 키트는 아닙니다.
특징
- 모델별 세 가지 토크 수준: 2.9 Nm, 9.9 Nm 및 20 Nm.
- 단일 회전 절대 출력 샤프트 위치 피드백이 있는 이중 14비트 자기 인코더.
- 브러시리스 모터와 통합된 행성 감속기.
- GDZ 장착 구성은 MIT 제어 모드를 지원하며, 전용 테스트 호스트 유틸리티가 모터 솔루션의 일부입니다.
- OpenArm 통합을 위한 장착 레이아웃 설계, 적합성 검사를 위한 모델별 도면 포함.
- 전원 및 통신 입출력 레이아웃은 장착된 구성의 조인트 배선을 간소화합니다.
사양
| 매개변수 | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| 정격 전압 | 24 VDC | 24 VDC | 24 VDC |
| 권선 | 델타 | 델타 | 델타 |
| 정격 토크 | 2.9 Nm | 9.9 Nm | 20 Nm |
| 정격 전류 | 4.7 A | 4.8 A | 20 A |
| 정격 속도 | 280 rpm | 74 rpm | 100 rpm |
| 최대 속도 | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| 모터 질량 | 0.3 kg | 0.4 kg | 0.95 kg |
| 극 쌍 | 14 | 14 | 21 |
| 토크 상수 | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| 정지 토크 | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| 정지 전류 | 30.05 A | 23.62 A | 57.75 A |
| 상대 대 상대 인덕턴스 | 185 μH | 185 μH | 70 μH |
| 상대 대 상대 저항 | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| 인코더 | 듀얼, 14비트 자기 | 듀얼, 14비트 자기 | 듀얼, 14비트 자기 |
| 출력 위치 피드백 | 단회전 절대 | 단회전 절대 | 단회전 절대 |
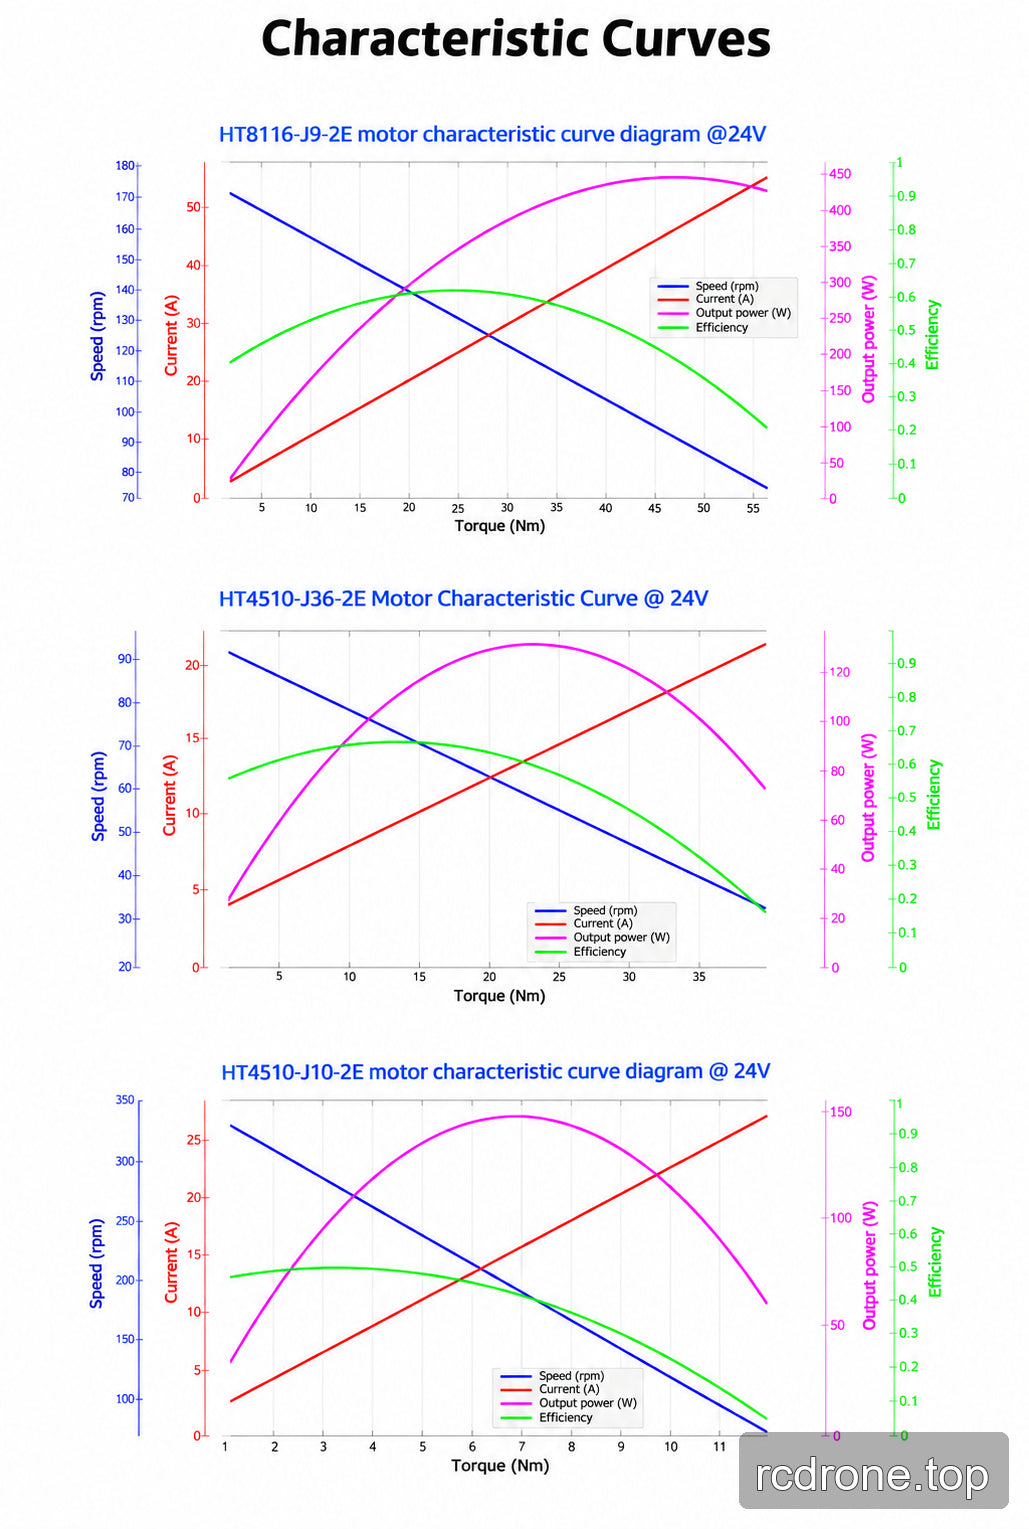
HT8116-J9-2E는 9:1 감속비, 40 Nm의 최대 토크, 50 A의 최대 전류 및 1 Mbps의 CAN 통신을 제공합니다. 최대 및 정지 값은 연속 작동 정격이 아닙니다. 위의 모터 질량 수치는 구성 요소의 무게이며, 포장된 배송 무게가 아닙니다.
HT4510 작동 지점
| 모델 | 지속 시간 | 토크 | 속도 | 전류 |
|---|---|---|---|---|
| HT4510-J10-2E | 5 분 | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 분 | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | 열 평형 | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 분 | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 분 | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | 열 평형 | 6.7 Nm | 82 rpm | 3.1 A |
모터 커넥터 및 설치
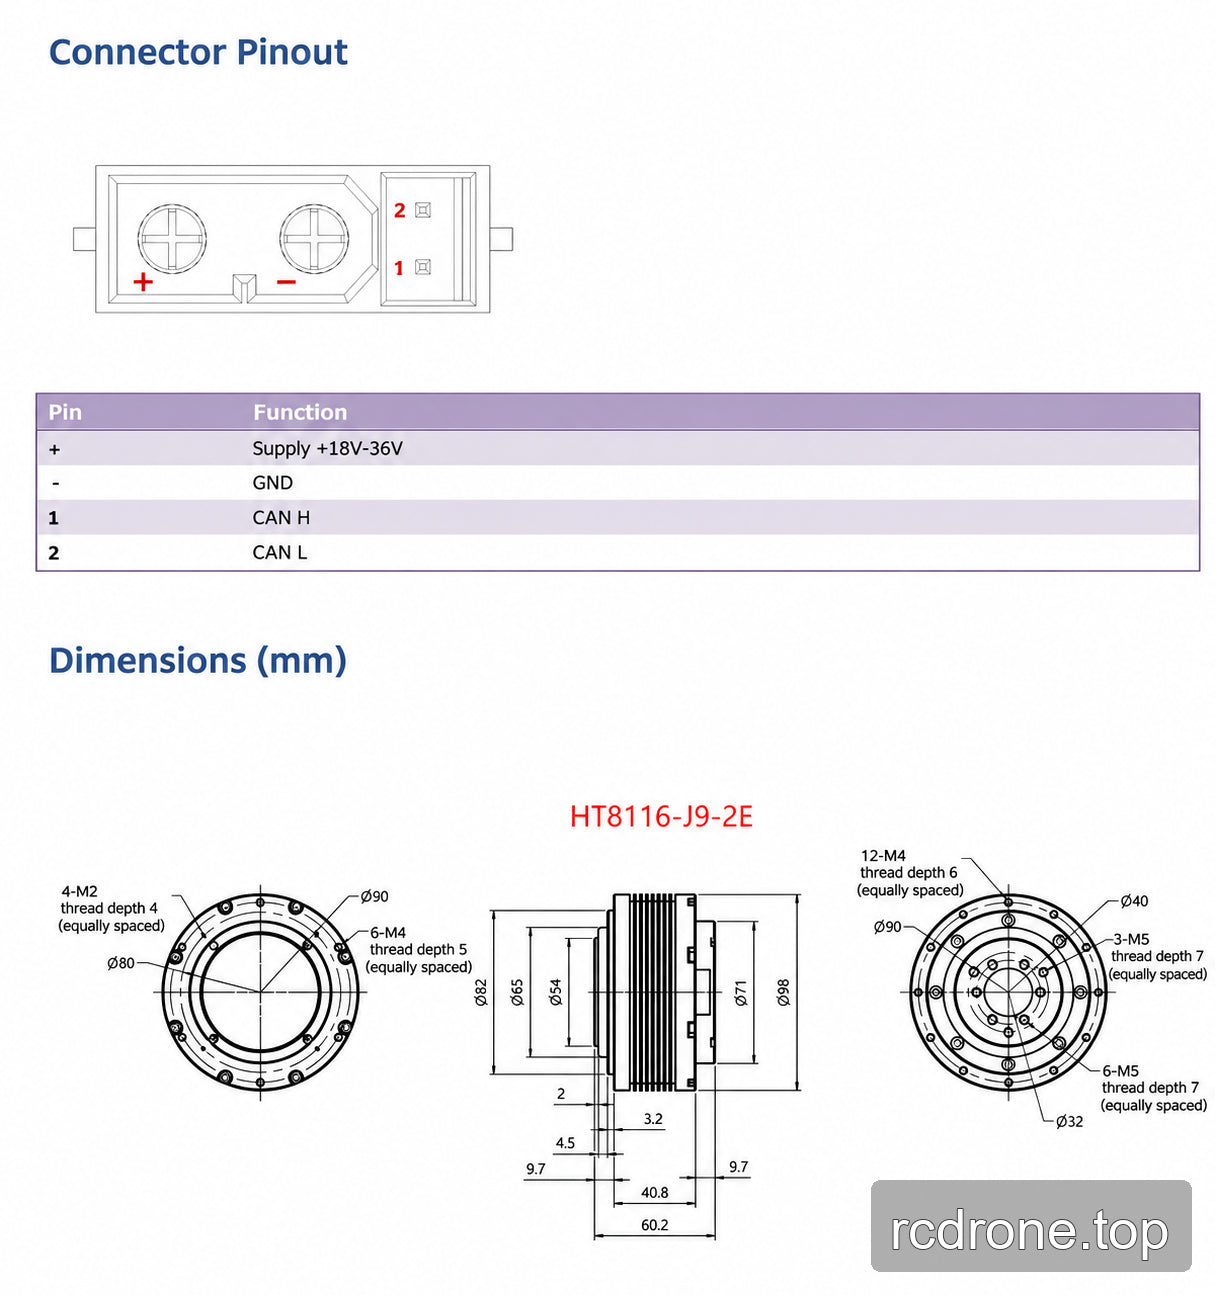
설명된 모터 커넥터는 공급 양극(18–36 V)에 +, GND에 −, CAN H에 핀 1, CAN L에 핀 2를 사용합니다. 이는 24 V 권선 구성입니다. 설치 전에 모델별 장착 도면을 확인하십시오. HT4510-J10-2E 및 HT4510-J36-2E의 경우, 나사 삽입은 7 mm를 초과해서는 안 됩니다.
GDZ 드라이버 인터페이스 버전
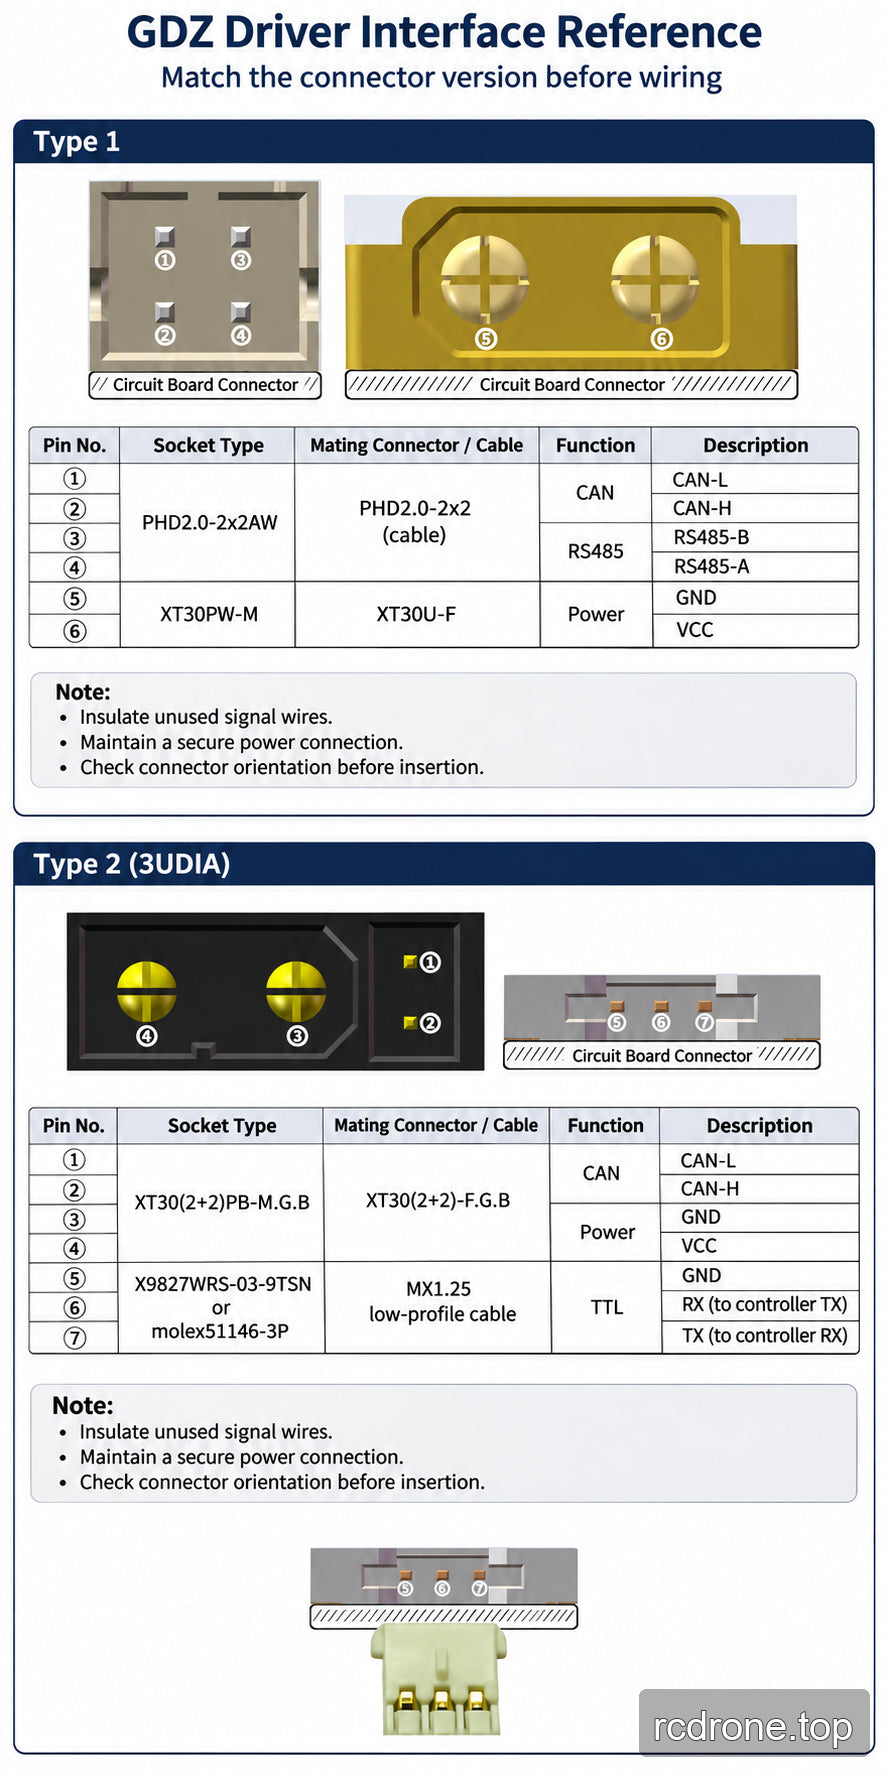
GDZ 인터페이스 타입 1은 별도의 CAN/RS485 및 전원 커넥터를 사용하고, 타입 2 (3UDIA)는 결합된 CAN/전원 커넥터와 TTL 직렬 커넥터를 사용합니다. 물리적 커넥터 버전을 다이어그램과 일치시킵니다. GDZ 옵션은 두 인터페이스 버전이 모두 포함된다는 것을 의미하지 않습니다.
타입 1의 경우, 드라이버 참조는 노란색 XT30 소켓(12–40 V 드라이버 입력)과 검은색 XT30 소켓(15–60 V)을 구분합니다. 타입 2의 경우, 흰색 TTL 소켓은 12–40 V 버전을 식별하고 검은색 TTL 소켓은 15–60 V 버전을 식별합니다. 이러한 드라이버 보드 범위는 선택된 모터의 24 V 정격이나 설명된 18–36 V 공급 범위를 변경하지 않습니다.
신호 도체는 사용하지 않는 CAN 또는 RS485 와이어를 포함하여 절연 상태를 유지하십시오. 의도하지 않은 전류 경로를 방지하기 위해 전원 접촉을 안전하게 유지하십시오. MX1.25 저프로파일 플러그를 회로 기판에서 멀어지도록 래치가 향하게 삽입하십시오. 좁아지거나 변형된 크로스 슬롯이 있는 XT30 접촉은 간헐적인 연결을 유발할 수 있으므로, 작동하기 전에 손상되거나 느슨한 접촉을 수리하십시오.
포함된 항목
선택한 모델 및 권선 구성의 조인트 모터 1개. “GDZ 드라이버 포함” 옵션은 GDZ 드라이버를 포함하고, “드라이버 없음” 옵션은 포함하지 않습니다.완전한 로봇 팔, 그리퍼, 외부 컨트롤러 및 전원 공급 장치는 애플리케이션 예제에 표시된 내용에 포함되지 않습니다.
애플리케이션
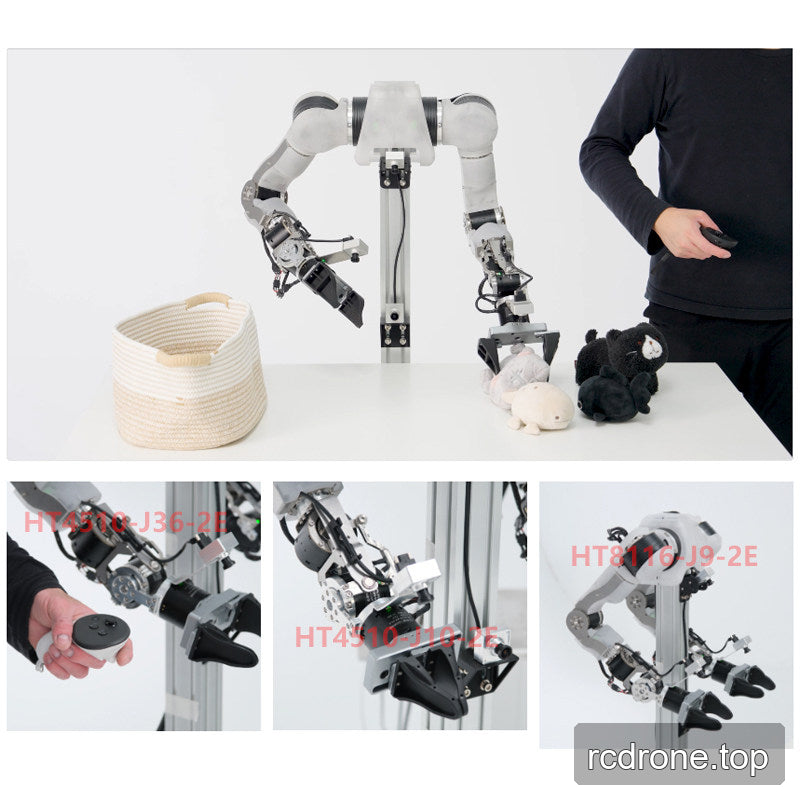
OpenArm 로봇 팔 관절 및 맞춤형 로봇 공학 및 모션 프로젝트를 위해 설계되었습니다.. 적합한 통합 영역에는 선택한 모델의 하중, 속도, 장착 및 제어 요구 사항이 설계와 일치할 때 관절형 조작기, 다리 로봇 및 SCARA 메커니즘이 포함됩니다.
자주 묻는 질문
모든 옵션에 GDZ 드라이버가 포함되나요?
아니요. 해당 드라이버가 필요할 경우 “GDZ 드라이버 포함”을 선택하십시오. “드라이버 없음”은 호환 가능한 드라이브 솔루션이 필요합니다.
이것은 전체 OpenArm 모터 세트인가요?
아니요. 귀하의 빌드에 필요한 개별 관절 모델 및 드라이버 구성을 선택하십시오. 애플리케이션 이미지는 맥락을 위해 완전한 시스템을 보여줍니다.
48V 권선을 선택할 수 있나요?
여기에서 제공되는 구성은 24V 델타 권선만 가능합니다.
정격 및 정지 토크 값은 서로 교환 가능합니까?
아니요. 정지 및 최대 값은 연속 정격이 아닙니다. HT4510 작동 지점 표는 작동 시간에 따라 토크, 속도 및 전류가 어떻게 변하는지를 보여줍니다.
시각적 세부정보