Hangkai HKVL-56 6축 힘/토크 센서, 56mm, 100–400N
Hangkai HKVL-56 6축 힘/토크 센서, 56mm, 100–400N
Hangkai Microelectronic
수령 가능 여부를 로드할 수 없습니다.


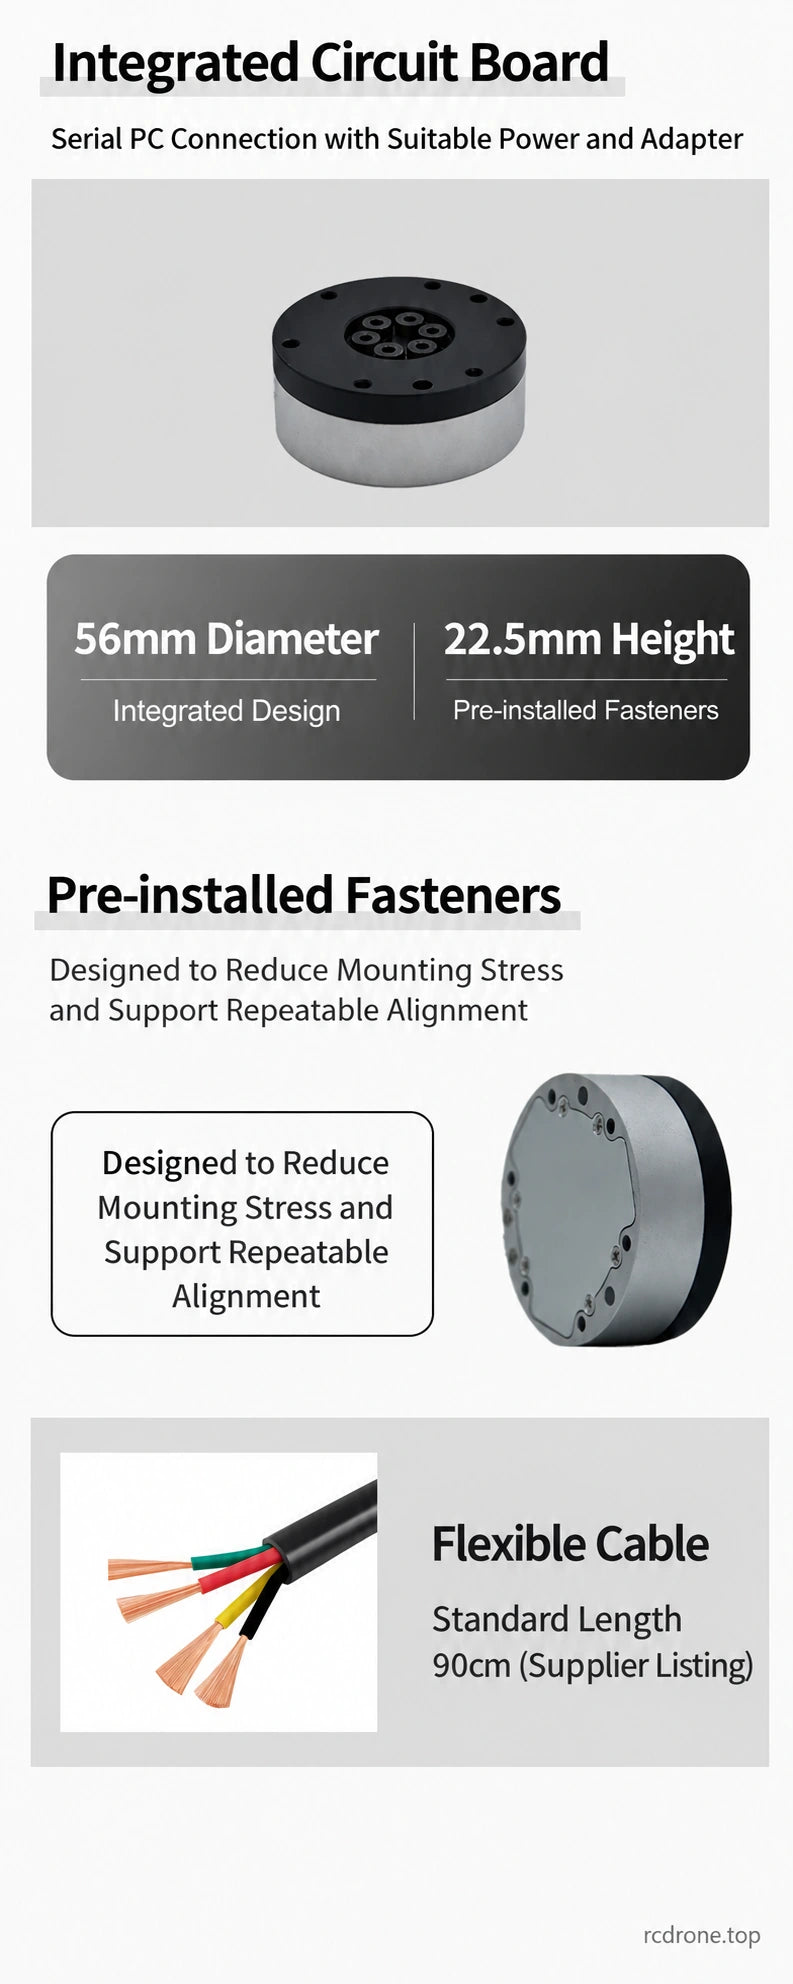
항카이 마이크로일렉트로닉 HKVL-56은 로봇 접촉 피드백, 휴머노이드 로봇 통합, 조립 및 연마를 위한 컴팩트한 6축 힘/토크 센서입니다. 이 센서는 56mm 직경, 22.5mm 높이의 알루미늄 합금 하우징에 통합된 신호 전자 장치와 함께 Fx, Fy 및 Fz와 함께 모멘트 Mx, My 및 Mz를 측정합니다.
센서 또는 PC 어댑터 선택
모든 축의 힘 및 모멘트 범위에 따라 56A, 56B, 56C 또는 56D를 선택하십시오. RS485-USB 및 CAN-USB 선택은 어댑터만 해당하며 센서는 포함되지 않습니다. 소스는 네 가지 모델 옵션 레이블에서 통신 인터페이스를 명시하지 않으므로 주문하기 전에 제공된 인터페이스 및 프로토콜을 확인하십시오.
측정 범위
| 매개변수 | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Fx 범위(N) | 100 | 200 | 300 | 400 |
| Fy 범위(N) | 100 | 200 | 300 | 400 |
| Fz 범위(N) | 100 | 200 | 300 | 400 |
| Mx 범위(N·m) | 5 | 7 | 10 | 12 |
| My 범위(N·m) | 5 | 7 | 10 | 12 |
| Mz 범위(N·m) | 5 | 7 | 10 | 12 |
소스 테이블은 또한 각 힘 축당 50N 및 각 모멘트 축당 2N·m의 custom56AS 참조를 보여줍니다.이 맞춤 옵션과 고객 서비스 자리 표시자는 이 목록에서 제외되었습니다. 범위는 측정 등급이며, 로봇의 하중 또는 리프팅 용량이 아닙니다; 출처는 서명된 ± 규칙을 제공하지 않습니다.
공유 공급업체 사양
| 직경 | 56mm |
|---|---|
| 높이 | 22.5mm |
| 질량 | ≤0.3kg |
| 재료 | 알루미늄 합금 |
| 과부하 | 300%FS |
| 해상도 | <0.03%FS |
| 정확도 | 0.5%FS |
| 재현성 | 0.1%FS |
| 샘플링 속도 | 150–1000Hz, 공급자 맞춤 범위 |
| 공급 | 12–36VDC |
| 인터페이스 기능 | RS485 / CAN-FD / EtherCAT, 구성에 따라 다름 |
FS는 전체 범위를 의미합니다. 수치는 공급자의 사양입니다. 출처는 조립 스트레스를 줄이기 위해 설계된 통합된 단조 탄성 요소, 레이저 스폿 용접된 변형 게이지 및 대칭 기계 구조를 설명합니다.
통신 및 통합
통신 그래픽은 추가로 CAN2.0을 명명하고 150, 250, 500 및 100Hz 출력 속도를 설명하며, 115200, 460800 및 1000000bps 예제를 제공합니다. 100Hz 예제는 사양 표의 150–1000Hz 범위와 다릅니다.이 예제들은 고정된 요금/인터페이스 쌍을 설정하거나 모든 모드를 모든 장치에서 보장하지 않으며, 제공된 펌웨어, 프로토콜 및 설정을 확인해야 합니다. USB 어댑터는 센서의 자체 프로토콜을 변경하지 않습니다.
장착 및 패키지 내용
공급자는 미리 설치된 패스너와 표준 90cm 유연한 케이블을 보여줍니다. 로봇의 플랜지 치수, 볼트 패턴, 전원 및 배선 문서를 확인하십시오. 장착 기능은 정렬을 지원하고 스트레스를 줄이기 위해 설계되었습니다; 설치 후 제로 및 보정을 확인하십시오.
- 센서 선택: 선택된 HKVL-56 센서 1개; 소스는 부착된 케이블을 보여줍니다. 외부 전원 공급 장치 및 USB 어댑터는 포함된 것으로 나열되지 않습니다.
- 어댑터 선택: 선택된 RS485 또는 CAN 유형의 PC 통신 어댑터 1개; 센서나 로봇은 포함되지 않습니다.
시각적 세부사항