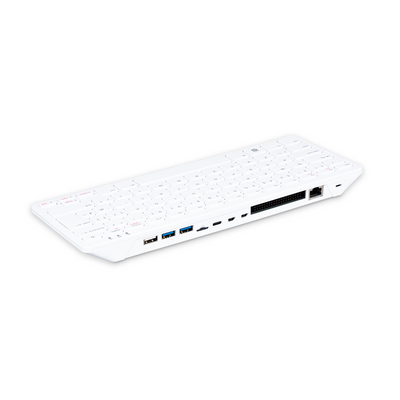
HexFellow HEXCOMPUTER-P1 로보틱스 메인 컴퓨터 (RK3568 및 10G 이더넷 탑재)
HexFellow HEXCOMPUTER-P1 로보틱스 메인 컴퓨터 (RK3568 및 10G 이더넷 탑재)
HexFellow
정가
$602.99 USD
정가
판매 가격
$602.99 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
HexFellow HEXCOMPUTER-P1은 Rockchip RK3568 프로세서를 기반으로 한 로봇 공학 메인 컴퓨터로, 로봇 통합을 위한 이더넷, CAN-FD, 직렬, 디지털 I/O, 카메라, USB 및 디스플레이 인터페이스를 갖추고 있습니다.
특징
- 네 개의 Cortex-A55 코어와 Mali-G52 GPU를 갖춘 Rockchip RK3568 프로세서.
- 1 × 10G 이더넷 및 4 × 1G 이더넷 RJ45 연결.
- MAX96712 디시리얼라이저를 사용한 8 × GMSL2 연결; 동축 케이블 길이 최대 15 m.
- 5 Mbps로 평가된 4 × 독립 CAN-FD 인터페이스.
- 소프트웨어로 구성 가능한 2 × RS-232 / RS-422 / RS-485 직렬 인터페이스, 추가로 4개의 디지털 입력 및 4개의 디지털 출력.
- USB Type-A 및 Type-C 연결, HDMI 2.1, SPI, I2C, I2S, RTC 연결, 리셋 및 복구 버튼, 12 V PWM 팬 커넥터.
- 인터페이스 레이블에는 ADC, RST, T/R/G, STOP, 네 개의 I/O 연결, 이더넷, PWR, OUT, CHG, BAT, CAN0, CAN1, CAN2, USB Type-A 및 USB Type-C가 포함됩니다.
- DC 19–48 V 입력은 2핀 터미널 블록을 통해 제공되며, 하드웨어 전원 차단 안전 기능과 듀얼 채널 소프트 스타트 회로가 있습니다.
사양
| 매개변수 | 값 |
|---|---|
| 코어 시스템 | |
| 프로세서 | Rockchip RK3568 (4 × Cortex-A55, Mali-G52 GPU) |
| 메모리 | LPDDR4X (2 GB / 4 GB / 8 GB 선택 가능) |
| 저장소 | 2 × M.2 Key M (PCIe), 1 × 128 GB SSD 사전 설치, MicroSD 슬롯 |
| 네트워크 & 통신 | |
| 이더넷 | 1 × 10G 이더넷 + 4 × 1G 이더넷 (RJ45) |
| 무선 확장 | 1 × M.2 Key E (WiFi/BT), 1 × M.2 Key B (4G/5G) |
| 산업 인터페이스 | |
| GMSL2 | 8 × (MAX96712 디시리얼라이저, 동축 케이블, 최대 15 m) |
| CAN | 4 × CAN-FD (5 Mbps, 독립적) |
| 직렬 | 2 × RS-232 / RS-422 / RS-485 (소프트웨어 구성 가능) |
| 디지털 I/O | 4 × 디지털 입력, 4 × 디지털 출력 |
| 기타 I/O | SPI, I2C, I2S |
| 기타 인터페이스 | |
| USB | 3 × USB 3.0 Type-A (5 Gbps), 1 × USB 3.0 Type-C (복구), 1 × USB 2.0 Type-C (디버그) |
| 디스플레이 | 1 × HDMI 2.1 |
| 버튼 | 리셋 버튼, 복구 버튼 |
| RTC | 1 × RTC 2핀 헤더, 1 × RTC 배터리 소켓 |
| 팬 | 1 × 4핀 팬 커넥터 (12 V PWM) |
| 전원 & 기계적 | |
| 전원 입력 | DC 19 V–48 V (2핀 터미널 블록) |
| 전원 보호 | 하드웨어 전원 차단 안전, 이중 채널 소프트 스타트 회로 |
| 치수 (W × D × H) | 210 mm × 180 mm × 87 mm (스탠드 포함) |
| 무게 | 2.95 kg |
| 장착 | 책상, 벽 장착 |
| 환경 & 보증 | |
| 작동 온도 | -10 °C에서 60 °C |
| 보증 | 2년 |
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 바퀴가 달린 로봇 플랫폼
포함된 항목
- 1 × HEXCOMPUTER P1 메인 유닛
- 1 × Wi-Fi/BLE 안테나
- 3 × XT30U 2+2 단자
- 2 × XT30U 2+2 전선
- 4 × MX3.0 2×2 단일 종단 전선
- 1 × MX3.0 2×1 단일 종단 전선
- 1 × MX3.0 2×5 단일 종단 와이어
- 1 × XT60 남성 단일 종단 와이어
- 1 × XT60 여성 단일 종단 와이어
- 1 × XT90 남성 단일 종단 와이어
다운로드
HEXFELLOW HEXCOMPUTER P1 — 사용자 매뉴얼 (PDF)
OCServo OCS 351CAN 도면 — Ocservo Ocs 351 Can 도면 (PDF)
시각적 세부사항
응용 예


인터페이스 및 연결

패키지 내용