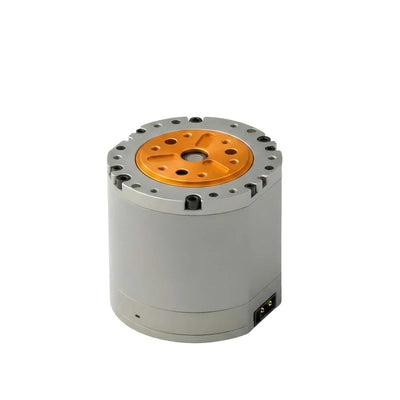
HexFellow HEXMOTOR 4310 모터, 48V 3Nm CAN-FD 로봇 모터
HexFellow HEXMOTOR 4310 모터, 48V 3Nm CAN-FD 로봇 모터
HexFellow
정가
$207.99 USD
정가
판매 가격
$207.99 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
HexFellow HEXMOTOR 4310 은 48 V 모터 로, 10:1 감속비, 자기 단회전 인코더 및 5 Mbps의 CAN-FD 제어 통신을 갖추고 있습니다.
특징
- 16비트 해상도의 자기 단회전 인코더 시스템과 두 개의 인코더.
- 5 Mbps의 CAN-FD 제어 인터페이스.
- 드라이버 및 모터의 과열, 과전압, 위상 과전류, 저전압 및 모터 정지 감지를 위한 지정된 보호 임계값.
사양
| 매개변수 | 값 |
|---|---|
| 모터 성능 | |
| 정격 전압 | 48 V |
| 정격 전류 | 3.7 A |
| 정격 속도 | 410 rpm |
| 정격 토크 | 3 Nm |
| 최대 토크 | 7 Nm |
| 최대 전류 | 7.5 A |
| 무부하 속도 | 500 rpm |
| 주요 매개변수 | |
| 극 쌍 | 28 |
| 상 인덕턴스 | 0.55 mH |
| 상 저항 | 1.05 Ω |
| 감소 비율 | 10:1 |
| 센서 | |
| 인코더 유형 | 자기 (단일 회전) |
| 인코더 비트 | 16비트 |
| 인코더 수 | 2 |
| 통신 인터페이스 | |
| 제어 인터페이스 | CAN-FD @ 5 Mbps |
| 치수 & 무게 | |
| 외경 | 57 mm |
| 높이 | 45 mm |
| 무게 | 310 g |
| 작동 온도 | -20 °C ~ 40 °C |
| 보호 기능 | |
| 드라이버 과열 | > 120 °C |
| 모터 과열 | > 110 °C |
| 과전압 | > 65 V |
| 상태 과전류 | > 14 A (최대) |
| 저전압 | < 14 V |
| 정지 보호 | 드라이버가 모터 정지를 감지함 |
기계 도면 세부사항
| 도면 호출 | 값 |
|---|---|
| 정면 기준 폭 | 53 |
| 측면 길이 | 45 |
| 전체 측면 길이 | 46 |
| 측면 지름 | Ø35 |
| 정면 지름 | Ø50, Ø27, Ø24 |
| 후면 지름 | Ø53, Ø51, Ø38 |
| 구멍 | 3 × Ø4, +0.02에서 +0.04 허용오차 |
| 구멍 | 4 × Ø3, +0.02에서 +0.04 허용오차, 깊이 5 |
| 나사 구멍 | 6 × M3, 깊이 5 (두 개의 별도 호출) |
| 나사 구멍 | 6 × M3, 깊이 7.5 |
| 구멍 | 4 × Ø2, +0.02에서 +0.04 허용오차 |
| 나사 구멍 | 4 × M3, 깊이 3 |
| 각도 치수 | 60° 및 15° |
특성 차트 세부정보
HEX 4310 특성 차트는 N.m 에서 토크 T에 대한 값을 플로팅하며 다음 축 스케일을 포함합니다.
| 차트 매개변수 | 스케일 |
|---|---|
| 속도 n | 320에서 480 r/min |
| 출력 전력 Po | 0에서 210 W |
| 전류 I | 0에서 7 A |
| 효율 EFF | 60에서 80% |
| 전압 U | 48.060에서 48.080 V |
| 입력 전력 Pi | 40에서 330 W |
응용 프로그램
- 휴머노이드 로봇
- 산업용 로봇 팔을 포함한 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 모바일 로봇 섀시
- 교육 및 연구 플랫폼
다운로드
HEXFELLOW HEXMOTOR 4310 — 사용자 매뉴얼 (PDF)
HEXFELLOW HEXMOTOR 4310 — 3D 모델 (STEP)
OCServo OCS 351CAN 도면 — Ocservo Ocs 351 Can 도면 (PDF)
시각적 세부사항
응용 사례


추가 제품 세부정보


치수 및 구조

사양 및 성능