HexFellow HEXMOTOR 4342P 48V CAN-FD 모터(42:1 감속비)
HexFellow HEXMOTOR 4342P 48V CAN-FD 모터(42:1 감속비)
HexFellow
정가
$235.99 USD
정가
판매 가격
$235.99 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
HexFellow HEXMOTOR 4342P는 48 V 모터로 42:1 감속비, 이중 16비트 단회전 자기 인코더, 5 Mbps에서 작동하는 CAN-FD 제어 인터페이스를 갖추고 있습니다.
특징
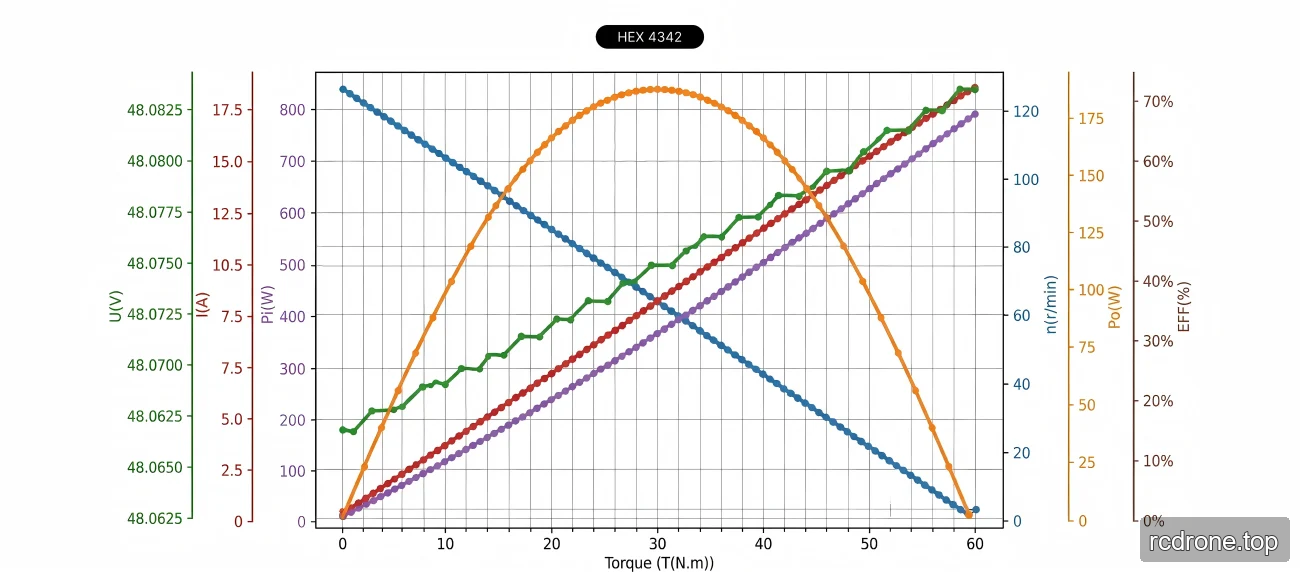
- 정격 토크: 9 Nm; 최대 토크: 30 Nm.
- 두 개의 16비트 단회전 자기 인코더.
- 5 Mbps에서의 CAN-FD 제어 인터페이스.
- 드라이버 및 모터 과열, 과전압, 위상 과전류, 저전압 및 정지 보호 기능.
사양
| 매개변수 | 값 |
|---|---|
| 모터 성능 | |
| 정격 전압 | 48 V |
| 정격 전류 | 3 A |
| 정격 속도 | 105 rpm |
| 정격 토크 | 9 Nm |
| 최대 토크 | 30 Nm |
| 최대 전류 | 9.6 A |
| 무부하 속도 | 117 rpm |
| 주요 매개변수 | |
| 극 쌍 수 | 28 |
| 상 인덕턴스 | 0.55 mH |
| 상 저항 | 1.05 Ω |
| 감소 비율 | 42:1 |
| 센서 | |
| 인코더 유형 | 자기 (단일 회전) |
| 인코더 비트 | 16비트 |
| 인코더 수 | 2 |
| 통신 인터페이스 | |
| 제어 인터페이스 | CAN-FD at 5 Mbps |
| 치수 & 무게 | |
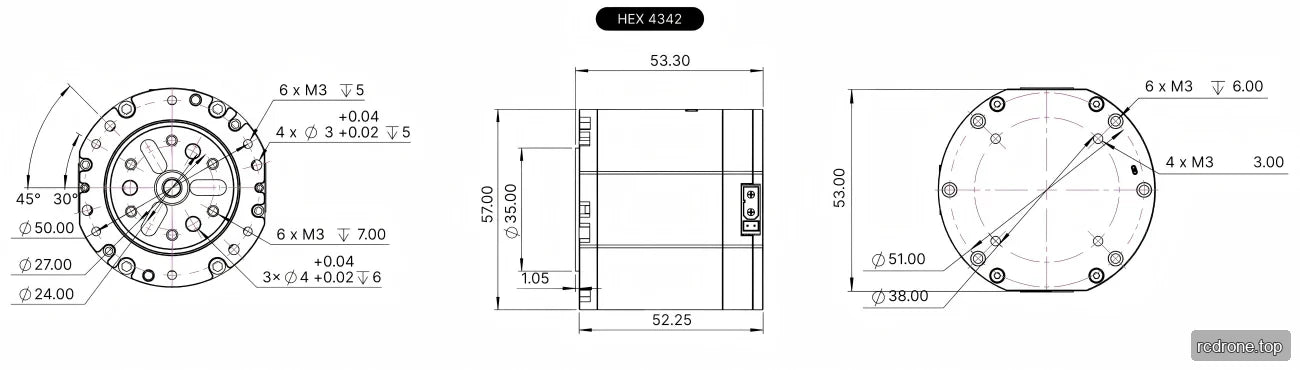
| 외경 | 57 mm |
| 높이 | 53.3 mm |
| 무게 | 398 g |
| 작동 온도 | -20 °C에서 40 °C까지 |
| 보호 기능 | |
| 드라이버 과열 | >120 °C |
| 모터 과열 | >110 °C |
| 과전압 | >65 V |
| 상태 과전류 | >14 A (PEAK) |
| 저전압 | <14 V |
| 스톨 보호 | 드라이버가 모터 스톨을 감지합니다 |
문서
HEXFELLOW HEXMOTOR 4342P — 사용자 매뉴얼 (PDF)
HEXFELLOW HEXMOTOR 4342P — 3D 모델 (STEP)
OCServo OCS 351CAN 도면 — Ocservo Ocs 351 Can 도면 (PDF)
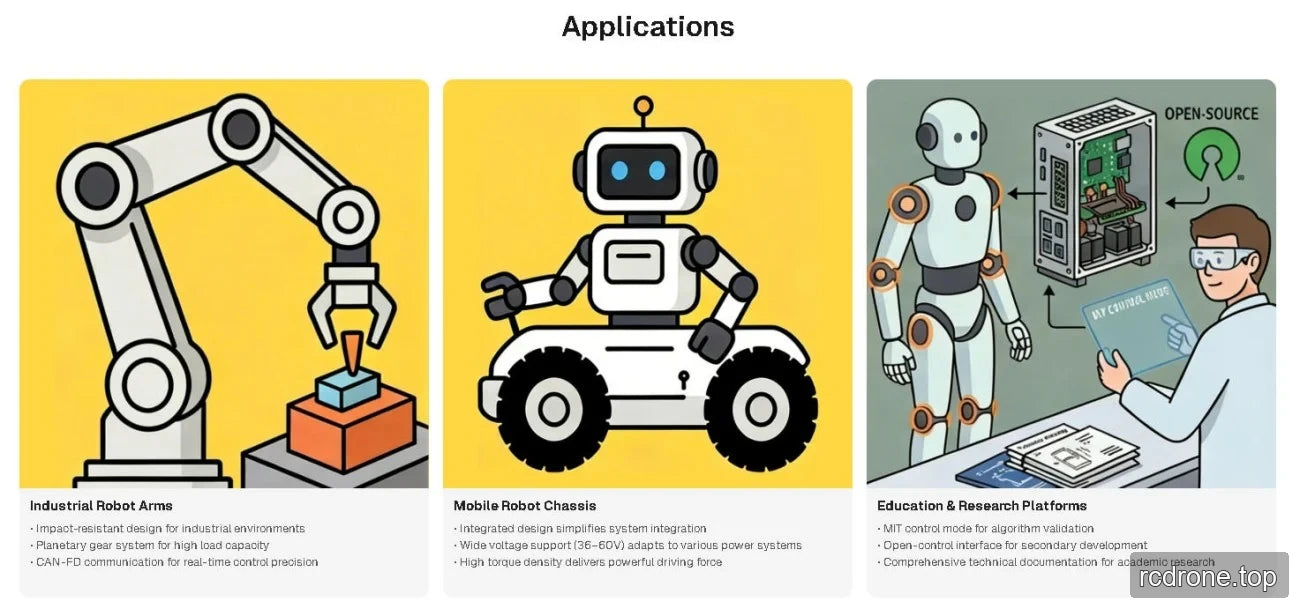
응용 프로그램
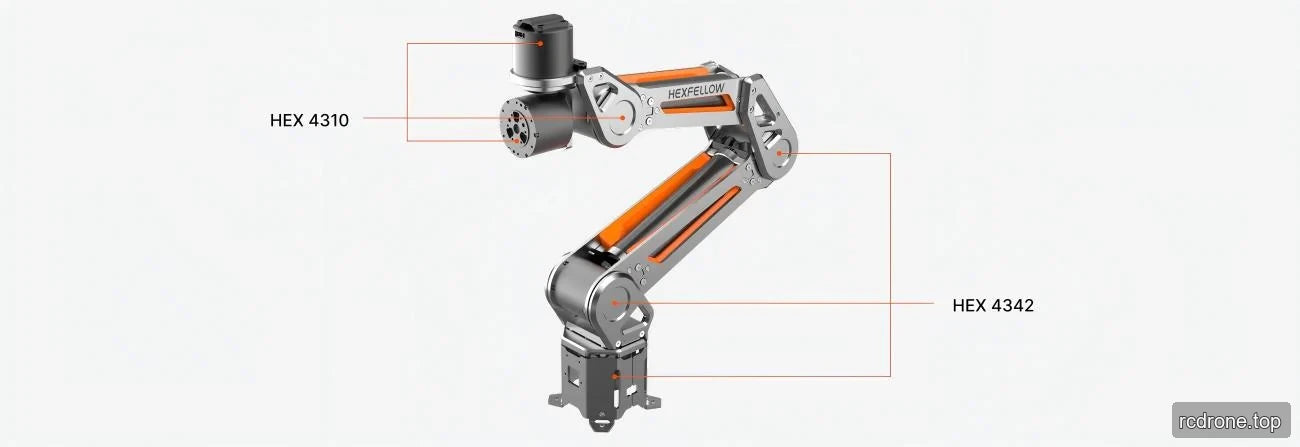
- 휴머노이드 로봇
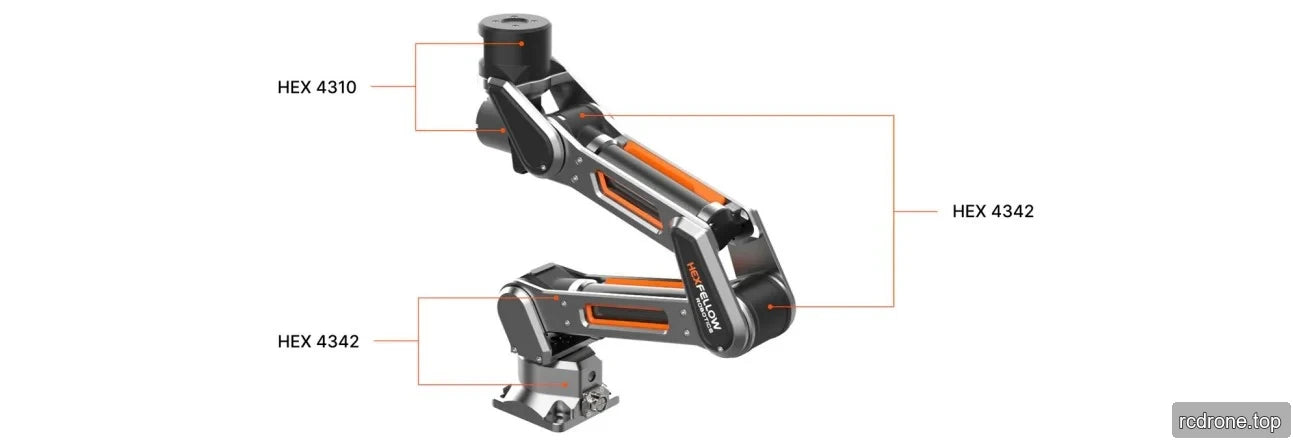
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
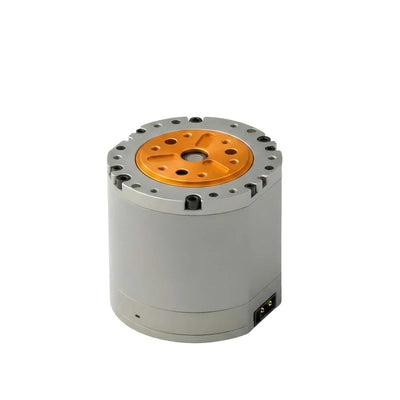
시각적 세부사항
응용 예시
추가 제품 세부정보


치수 및 구조
사양 및 성능