


Kpower EM10 오버로드-클러치 로봇 서보 모터, 300° 회전, 12V에서 10kg·cm 정지 토크, 로봇 관절용
Kpower EM10 오버로드-클러치 로봇 서보 모터, 300° 회전, 12V에서 10kg·cm 정지 토크, 로봇 관절용
Kpower
정가
$35.00 USD
정가
판매 가격
$35.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
Kpower EM10은 데스크탑 로봇 팔, 교육용 로봇 및 다리 여러 개를 가진 생체 기계용 과부하 클러치 로봇 서보 모터입니다. 300°의 이동 범위와 이중 서보 혼 디자인은 로봇 관절 움직임을 지원하며, 2000 Hz 전류 루프는 정밀한 힘 제어를 가능하게 합니다. 9–13 V 작동을 위해 정격되어 있으며, 12 V에서 10 kg·cm의 정지 토크를 제공합니다. EM10 모델 사양에는 PWM, TTL 및 RS-485 제어 프로토콜이 나열되어 있습니다.
특징- 정밀한 힘 제어를 위한 2000 Hz 전류 루프가 있는 EC225 맞춤형 칩.
- 로봇 관절 작동을 위한 기어-클러치 충격 방지 보호 및 과부하 클러치 분리 보호.
- 직사각형 하우징의 반대 면에 원형 혼이 있는 이중 서보 혼 디자인.
- 300° 작동 범위, 사용자 정의 가능한 이동.
- 다양한 피드백 지원.
- 저소음 디자인.
- 플라스틱 하우징 EM-10, POM 기어, DC 브러시 모터모터 및 포텐셔미터 위치 감지.
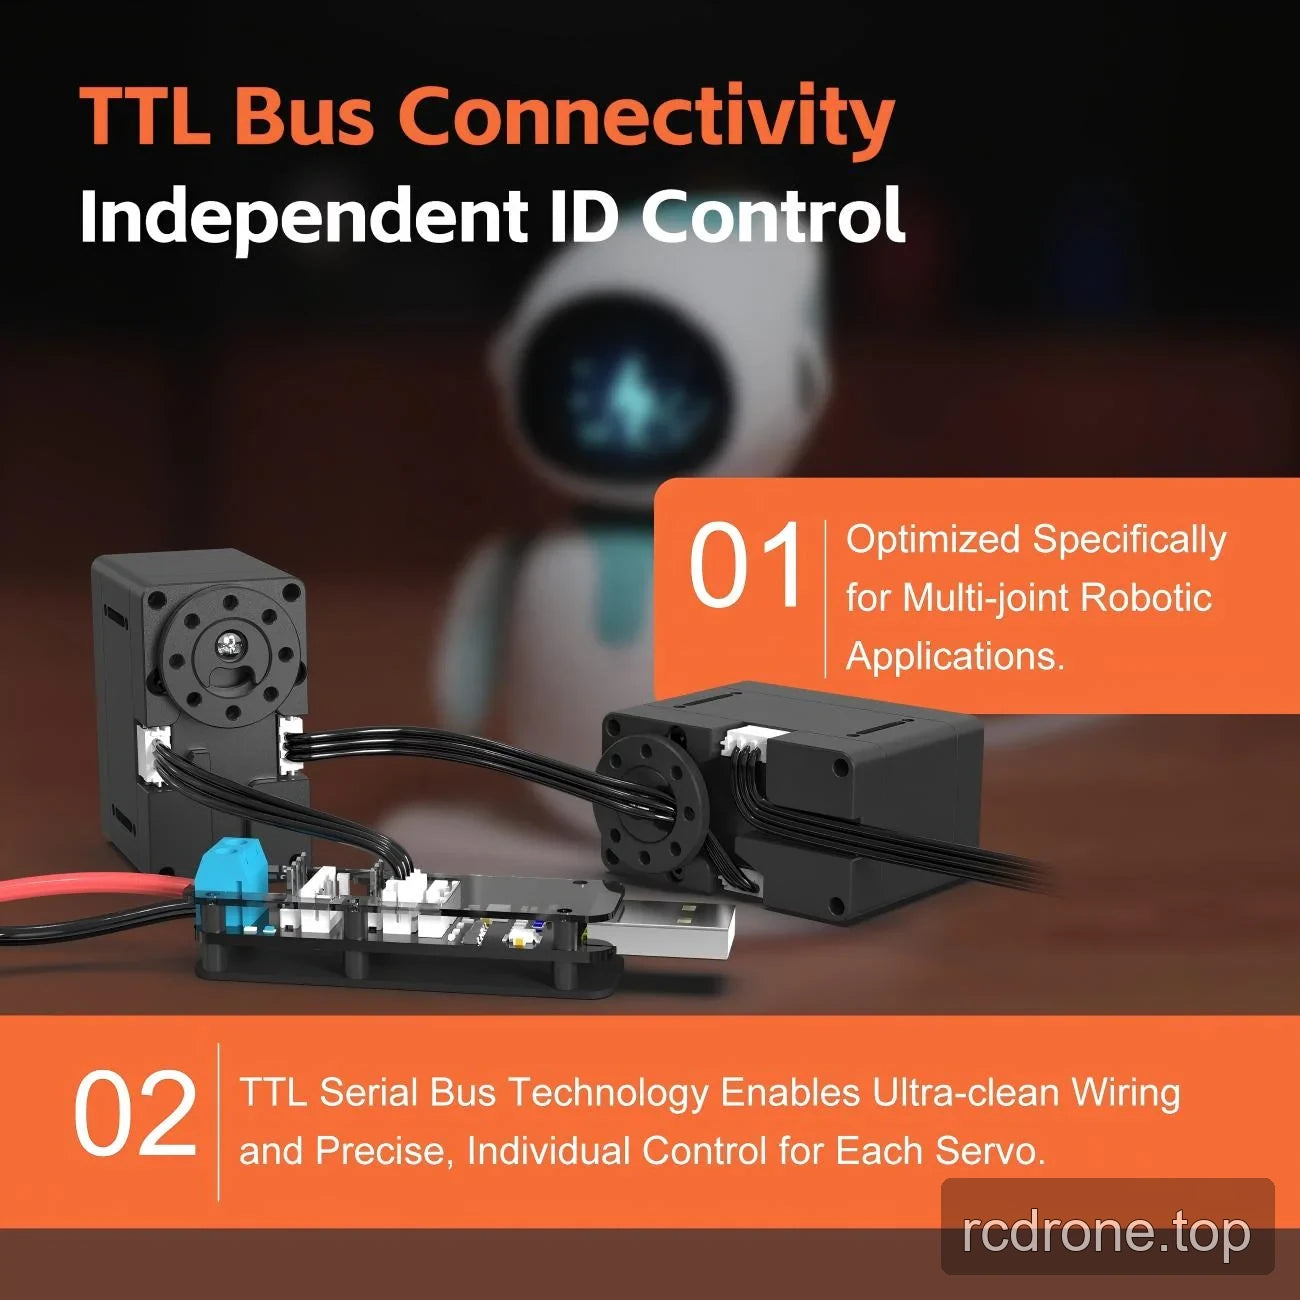
TTL 직렬 버스 제어
TTL 구현은 독립 ID 제어가 가능한 상호 연결된 서보를 지원합니다. 직렬 버스 배선은 연결을 간소화하고 다관절 로봇 메커니즘에서 개별 서보 제어를 가능하게 합니다.
사양
| 매개변수 | EM10 사양 |
|---|---|
| 모델 | EM10; 하우징 마킹 EM-10 |
| 서보 유형 | 과부하 클러치 로봇 서보 |
| 정지 토크 | 10 kg·cm at 12 V |
| 무부하 속도 | 0.2 s/60° at 12 V |
| 작동 전압 | 9–13 V |
| 이동 각도 / 작동 범위 | 300°; 사용자 정의 가능 |
| 무게 | 56 g |
| 치수 | 48 × 26 × 44 mm |
| 선 길이 | 150 mm |
| 모델 수준 프로토콜 목록 | PWM, TTL, RS-485 |
| TTL 제어 | 독립 서보 ID 제어가 가능한 직렬 버스 |
| 정지 전류 | 3000 mA |
| 무부하 전류 | 1000 mA |
| 작동 주파수 | 50–333 Hz |
| 전류 루프 주파수 | 2000 Hz |
| 제어 칩 | EC225 맞춤형 칩 |
| 기어 재질 | POM |
| 케이스 재질 | 플라스틱 |
| 모터 | DC 브러시 모터 |
| 위치 센서 | 전위차계 |
| 혼 기어 스플라인 | N/A |
| 볼 베어링 | 2BB |
| 작동 온도 | −10 to 50 °C |
| IP 등급 | IP42 |
응용 프로그램
- 데스크탑 로봇 팔: 300° 이동과 이중 서보 혼 지원을 사용하여 관절을 구동합니다; 정지 토크 사양은 12 V에서 10 kg·cm입니다.
- 다리 여러 개, 네 발, 생체 공학 및 생체 영감을 받은 로봇: 기어-클러치 충격 방지 및 과부하 분리 보호 기능으로 다리 관절 움직임을 구동합니다.
- 교육용 로봇 및 STEAM 프로젝트: 300° 작동 범위와 2000 Hz 전류 루프를 사용하여 관절 움직임 및 힘 제어를 연구하기 위한 메커니즘을 구축합니다.
- 서비스 로봇: 관절 메커니즘을 제어합니다; TTL 구현은 다관절 조립체에서 개별 서보 주소 지정을 허용합니다.
- 스마트 홈 메커니즘: 위치 감지 및 제어된 각도 이동을 사용하여 맞춤형 이동 메커니즘을 작동합니다.
구성 및 통합
통합 전에 공급업체와 함께 와이어 길이, 제어 유형 및 위치 센서 요구 사항에 대해 논의하십시오. 9–13 V 작동 범위를 사용하십시오; 인용된 정지 토크와 무부하 속도는 12 V에서 적용됩니다.
문서
- Kpower EM10 도면 — 도면 (PDF)
- Kpower 서보 3 — 매뉴얼 (PDF)
- OCServo OCS 351CAN 도면 — Ocservo Ocs 351 Can 도면 (PDF)
제품 비디오
시각적 세부정보
제품 비디오
특징 및 디자인


사양 및 성능


응용 예


제품 보기

인터페이스 및 연결
옵션 및 모델 비교



