Kpower MM0600 메탈 기어 서보 모터, 4.8–8.4V, RC 모델 및 로봇 관절용
Kpower MM0600 메탈 기어 서보 모터, 4.8–8.4V, RC 모델 및 로봇 관절용
Kpower
정가
$37.00 USD
정가
판매 가격
$37.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
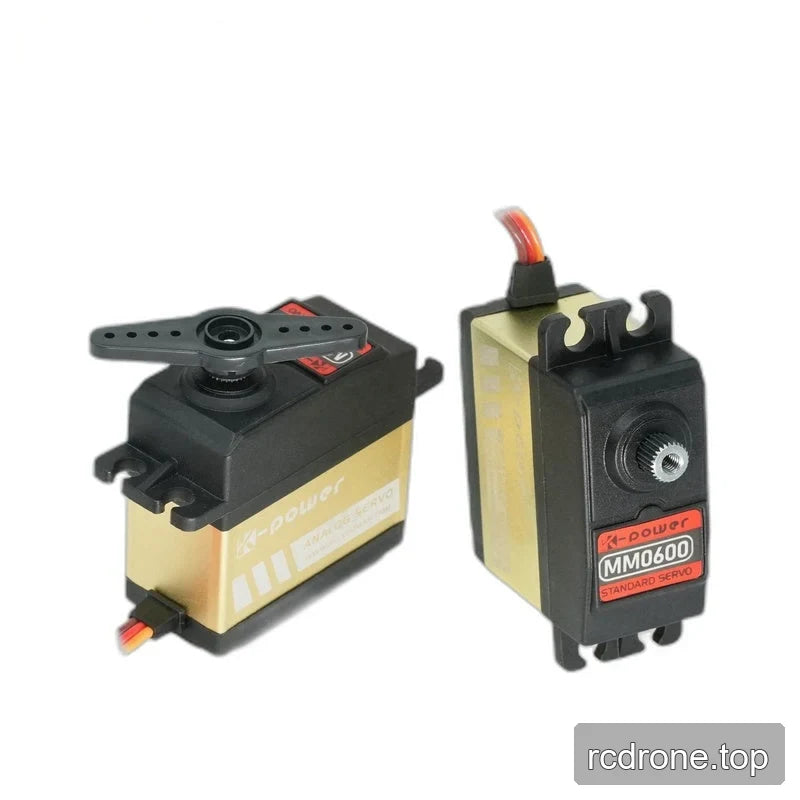
Kpower MM0600은 RC 모델, 로봇 관절, 산업 장비 및 교육용 로봇 키트를 위한 표준 서보 모터입니다. 이 모터는 금속 기어, DC 브러시 모터 및 포텐셔미터 위치 감지를 40 × 20 × 37.5 mm 크기의 하우징에 결합합니다. 4.8–8.4 V의 작동 범위, 25T Ø6 mm 출력 스플라인 및 120° 사용자 정의 가능한 이동 범위는 통합을 위한 주요 전기 및 기계 선택 세부 정보를 제공합니다.
특징
- DC 브러시 모터와 포텐셔미터 위치 센서를 갖춘 금속 기어 트레인.
- 나사산이 있는 중앙 개구가 있는 스플라인 출력 샤프트; 호른 기어 스플라인은 25T Ø6 mm로 지정됨.
- 양쪽 끝에 두 개의 개방형 장착 슬롯이 있는 장착 탭.
- 두 개의 볼 베어링(2BB)이 있는 플라스틱 및 알루미늄 합금 케이스.
- 120° 이동 각도 범위, 사용자 정의 가능.
사양
| 매개변수 | MM0600 |
|---|---|
| 정지 토크 | 6.5 kg (출처 단위) |
| 정격 토크 | 1.5 kg (출처 단위) |
| 무부하 속도 | 0.12 s (각도 간격 미지정) |
| 무게 | 58 g |
| 치수 | 40 × 20 × 37.5 mm |
| 이동 각도 범위 | 120° (사용자 정의 가능) |
| 작동 전압 | 4.8–8.4 V |
| 혼 기어 스플라인 | 25T Ø6 mm |
| 기어 재질 | 금속 |
| 모터 | DC 브러시드 |
| 프로토콜 | PWM / TTL / RS-485 |
| 무부하 전류 | 3600 mA |
| 위치 센서 | 포텐셔미터 |
| 케이스 재질 | 플라스틱 + 알루미늄 합금 |
| 볼 베어링 | 2BB |
| 작동 주파수 | 50–333 Hz |
| 작동 온도 | −10 to 50 °C |
| IP 등급 | IP42 |
응용 분야
- RC 모델 메커니즘: 금속 기어 트레인과 스플라인 출력 샤프트를 사용하여 구동 위치 링크를 조정합니다.
- 로봇 관절: 포텐셔미터 피드백과 120° 사용자 정의 이동 범위를 제공하는 관절 위치 지정.
- 교육용 로봇 키트: 슬롯 장착 탭과 정의된 출력 스플라인을 사용하여 서보 액추에이터를 통합합니다.
- 산업 장비 메커니즘: 지정된 하우징 치수, 공급 범위 및 이동을 기반으로 설계된 메커니즘에 서보 구동 위치 지정을 통합합니다.
문서
- Kpower MM0600 도면 — 도면 (PDF)
- Kpower Servo 3 — 매뉴얼 (PDF; DMC-026 파일명)
- OCServo OCS 351CAN 도면 — Ocservo Ocs 351 Can 도면 (PDF)
시각적 세부정보
응용 예


특징 및 디자인


사양 및 성능


추가 제품 세부정보


설정 및 사용


인터페이스 및 연결