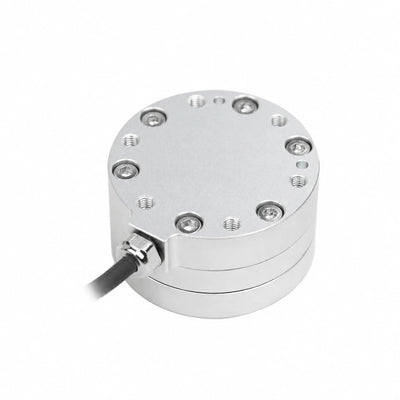
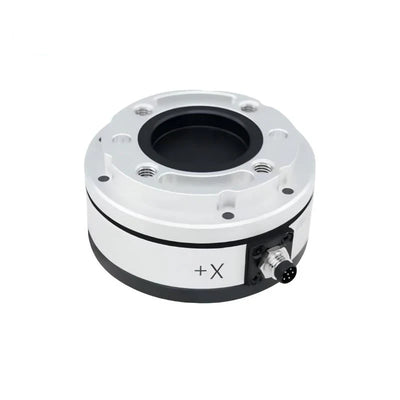
Kunwei KWR168Ex 방폭 6축 힘/토크 센서, 로봇 공구용 3000–8000 N
Kunwei KWR168Ex 방폭 6축 힘/토크 센서, 로봇 공구용 3000–8000 N
Kunwei Sensing
수령 가능 여부를 로드할 수 없습니다.
개요
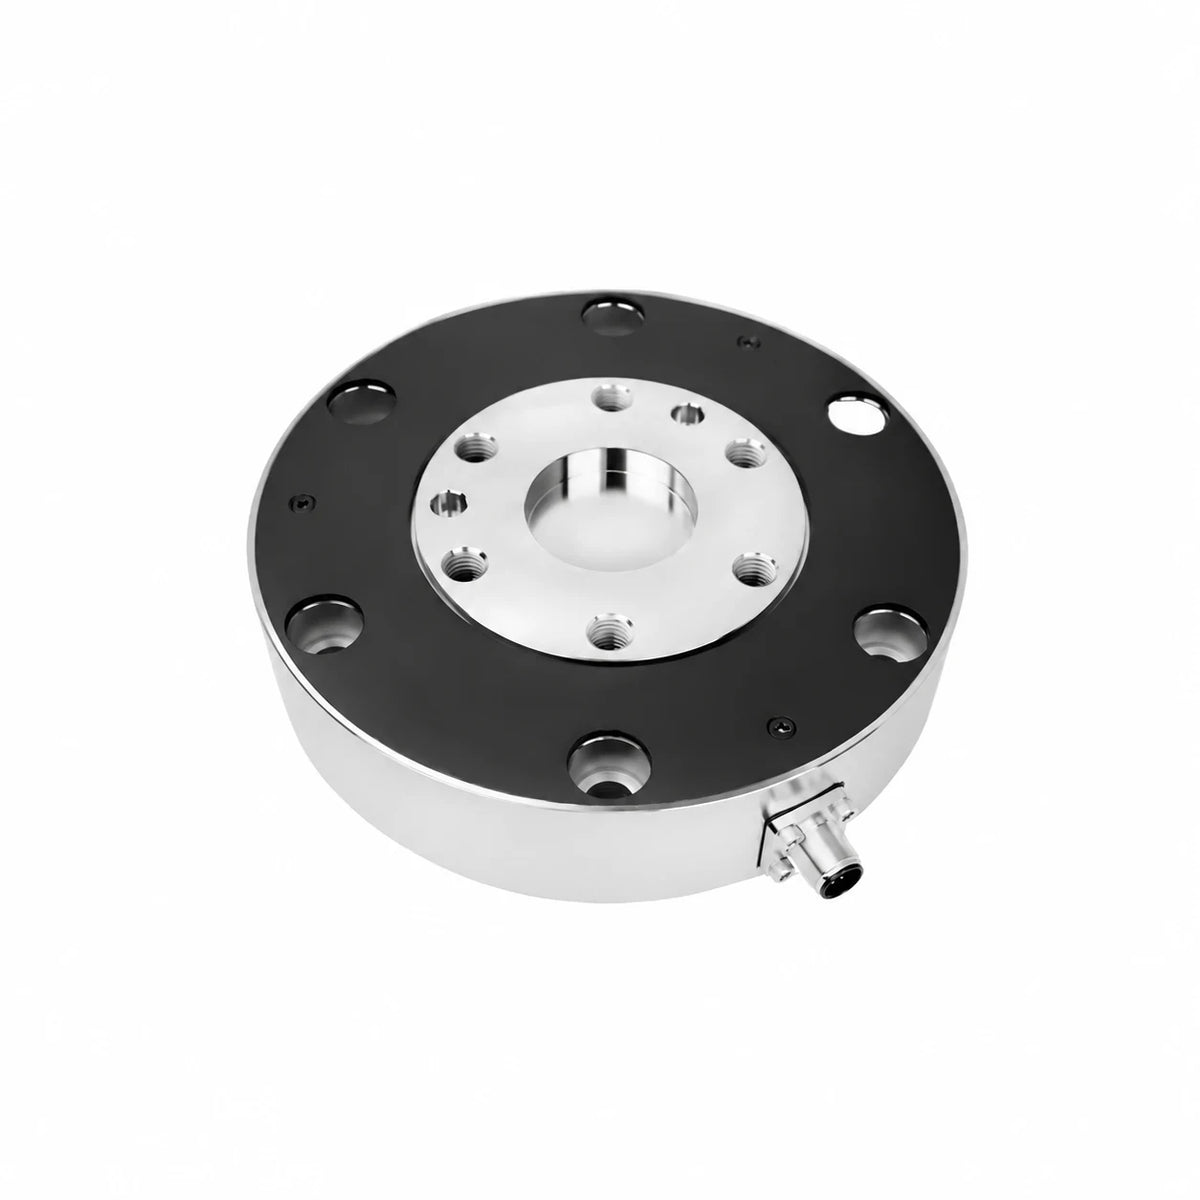
쿤웨이 센싱 KWR168Ex 6축 힘/토크 센서 는 로봇 공구 및 테스트 고정구에서 높은 굽힘 모멘트와 다축 하중 측정을 위해 설계된 방폭 시리즈입니다. 네 가지 모델이 축당 3000–8000 N 및 400–1200 N·m를 커버합니다. 168 mm 직경, 38 mm 높이의 전해 연마된 합금 강체는 지능형 측정 회로를 통합하고 연장된 액추에이터 및 공구 조립체와의 통합을 지원합니다.
특징
- 세 가지 힘, Fx/Fy/Fz 및 세 가지 모멘트, Mx/My/Mz의 측정.
- 선택 가능한 네 가지 하중 범위: BEx, CEx, DEx 및 EEx.
- 전해 연마된 표면을 가진 고강도 합금 강 구조.
- 500 Hz 샘플링 주파수, 0.05% FS 해상도, 0.5% FS 반복성 및 3.0% FS 정확도.
- 200% FS 과부하 수준 및 IP64 보호 등급.
- 내장된 지능형 회로; 통신 및 관련 수집 장비는 제공된 구성에 따라 다릅니다.
사양
| 매개변수 | 단위 | KWR168BEx | KWR168CEx | KWR168DEx | KWR168EEx |
|---|---|---|---|---|---|
| 범위 Fx, Fy | N | 3000 | 4000 | 6000 | 8000 |
| 범위 Fz | N | 3000 | 4000 | 6000 | 8000 |
| 범위 Mx, My | Nm | 400 | 600 | 800 | 1200 |
| 범위 Mz | Nm | 400 | 600 | 800 | 1200 |
| 직경 | mm | 168 | 168 | 168 | 168 |
| 높이 | mm | 38 | 38 | 38 | 38 |
| 재질 | 합금강 | 합금강 | 합금강 | 합금강 | |
| 표면 처리 | 전해 연마 | 전해 연마 | 전해 연마 | 전해 연마 | |
| 과부하 수준 | %FS | 200 | 200 | 200 | 200 |
| 해상도 | %FS | 0.05 | 0.05 | 0.05 | 0.05 |
| 재현성 | %FS | 0.5 | 0.5 | 0.5 | 0.5 |
| 정확도* | %FS | 3.0 | 3.0 | 3.0 | 3.0 |
| 무게 | kg | 4.4 | 4.4 | 4.5 | 4.5 |
| 보호 수준 | IP64 | IP64 | IP64 | IP64 | |
| 작동 온도 | °C | -10~80 | -10~80 | -10~80 | -10~80 |
| 샘플링 주파수 | Hz | 500 | 500 | 500 | 500 |
| 공급 전압* | VDC | 12~17 | 12~17 | 12~17 | 12~17 |
| 통신 인터페이스 | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; 구성에 따라 다름 | ||||
FS는 전체 범위를 의미합니다.정확성은 크로스토크, 히스테리시스 및 비선형성으로 인한 측정 오류를 포함합니다. 힘과 모멘트 용량은 로봇 페이로드 등급이 아닌 축 등급입니다. 부착된 도구 질량, 레버 암 및 결합 하중을 고려하십시오; 과부하 수치는 보정된 측정 범위를 확장하지 않습니다. 나열된 본체 질량은 포장된 배송 중량과 다릅니다.
전원 및 통신
KWR168Ex 시리즈 등급 12–17 VDC를 선택에 사용하고 연결 전에 공급된 장치 및 관련 전자 장치를 확인하십시오. 비-Ex KWR168의 더 넓은 공급 범위를 대체하거나 일반 가족 정보에서 24/48 V를 단독으로 적용하지 마십시오. 나열된 일부 전기 및 성능 매개변수는 관련 수집 장비에 적용됩니다.
모델 문자는 모든 통신 프로토콜을 동시에 선택하는 것이 아니라 측정 범위를 지정합니다. RS422, RS485, Modbus, CAN, CAN FD, TCP, UDP, EtherCAT 및 USB는 구성에 따라 달라지는 인터페이스 배열을 나타냅니다.실제 출력, 커넥터 할당 및 인수 시스템을 호스트 컨트롤러에 맞추십시오; KWR168Ex 전용 배선 및 프로토콜 문서를 사용하십시오.
기계 설치
기계 참조는 Ø168 ±0.05 mm의 본체 직경과 38 mm의 전체 높이를 제공하며, 하중 참조 평면은 37 mm에 있습니다. Ø144 mm 외부 장착 원과 Ø76 mm 내부 장착 원, Ø40 mm 중앙 보어를 보여줍니다. 설명된 인터페이스에는 12 mm 깊이 표시가 있는 여섯 개의 M10 나사 구멍과 +0.02/0 공차가 있는 두 개의 Ø8 위치 구멍이 포함되어 있습니다; 위치 구멍 깊이는 두 면 간에 다르며, 6 mm 및 8 mm입니다.
면별 구멍 패턴, Ø92 mm 플랜지 세부 사항, 8 mm 스텝, 30°/120° 각도 참조, 카운터보어 섹션 및 X/Y/Z 방향에 대한 전체 도면을 사용하십시오. 어댑터를 가공하기 전에 실제 개정을 일치시키고 측면 커넥터에 대한 여유를 허용하십시오. 명목상 동일한 본체 직경만으로는 기계적 호환성을 확립할 수 없습니다.
Ex 시리즈 구성
Ex 접미사는 방폭 제품 시리즈를 식별합니다. 위험 구역 적합성은 제공된 장치의 Ex 마킹, 승인 문서 및 설치 구성에 따라 달라집니다. 해당 문서를 의도된 설치와 일치시켜야 하며, IP64 인클로저 등급만으로는 Ex 보호 등급이나 구역을 지정할 수 없습니다.
응용 분야
- 고모멘트 로봇 공구: 긴 공구나 연장된 액추에이터에 의해 생성된 힘과 모멘트를 모니터링합니다.
- 기어박스 및 정밀 조립: 구성 요소 연결 중 반응 하중 및 비축 모멘트를 측정합니다.
- 연삭, 연마 및 절단력 시험 장치: 선택한 센서의 용량 및 응답 범위 내에서 다축 하중 피드백을 제공합니다.
- 동시 힘 및 모멘트 측정이 필요한 토크 모니터링 및 액추에이터 개발 장비.
- 인간형, 로봇 팔, 외골격, 사족 보행 로봇 및 유도 차량 연구로, 질량, 장착 기하학 및 하중 범위가 설치에 적합합니다.
포함된 항목
- 선택한 BEx, CEx, DEx 또는 EEx 모델의 Kunwei KWR168Ex 센서 1개.
- 아래에서 다운로드 가능한 기계적 참조 및 가족 선택 문서.
모델 옵션에는 케이블 키트, 전원 공급 장치, 안전 장벽, 수집 모듈, 어댑터 플랜지 또는 인터페이스 변환기가 포함되어 있지 않습니다. 선택한 통신 및 Ex 구성에 필요한 설치 장비를 설정하십시오.
다운로드
패밀리 선택 매뉴얼은 비-Ex KWR168 변형을 포함한 여러 모델을 다룹니다. 전기 정격, 샘플링 주파수 및 설치 선택을 위해 위의 Ex 전용 사양을 사용하십시오.
자주 묻는 질문
어떤 KWR168Ex 모델을 선택해야 하나요?
BEx는 축당 3000 N / 400 N·m, CEx 4000 N / 600 N·m, DEx 6000 N / 800 N·m 및 EEx 8000 N / 1200 N·m으로 평가됩니다. 축 방향 힘뿐만 아니라 결합 작업 하중 및 굽힘 모멘트를 확인하십시오.
24 V 또는 48 V 전원을 사용할 수 있나요?
Ex 시리즈 사양은 12–17 VDC를 나열합니다.실제 단위 및 관련 전자기기 등급을 사용하십시오; 일반적인 패밀리 각주나 비 Ex 모델에서 더 넓은 공급 호환성을 추론하지 마십시오.
모델 문자가 RS485, EtherCAT 또는 다른 인터페이스를 선택합니까?
아니요. BEx/CEx/DEx/EEx는 부하 범위를 선택합니다; 제공된 통신 및 수집 구성에 따라 인터페이스가 결정됩니다.
IP64가 위험 구역 승인을 설정합니까?
아니요. 실제 장치의 Ex 마킹, 승인 문서 및 설치 요구 사항을 의도된 환경에 맞추십시오.
이 센서에 KWR63 또는 KWR75 배선 지침을 사용할 수 있습니까?
KWR168Ex 전용 문서를 사용하십시오. 유사한 제품 패밀리는 일치하는 핀 배치, 공급 한계, 직렬 설정 또는 패키지 내용을 설정하지 않습니다.
시각적 세부정보