Kunwei KWR36 6축 힘/토크 센서, 36mm, 로봇용 30–500N
Kunwei KWR36 6축 힘/토크 센서, 36mm, 로봇용 30–500N
Kunwei Sensing
수령 가능 여부를 로드할 수 없습니다.


개요
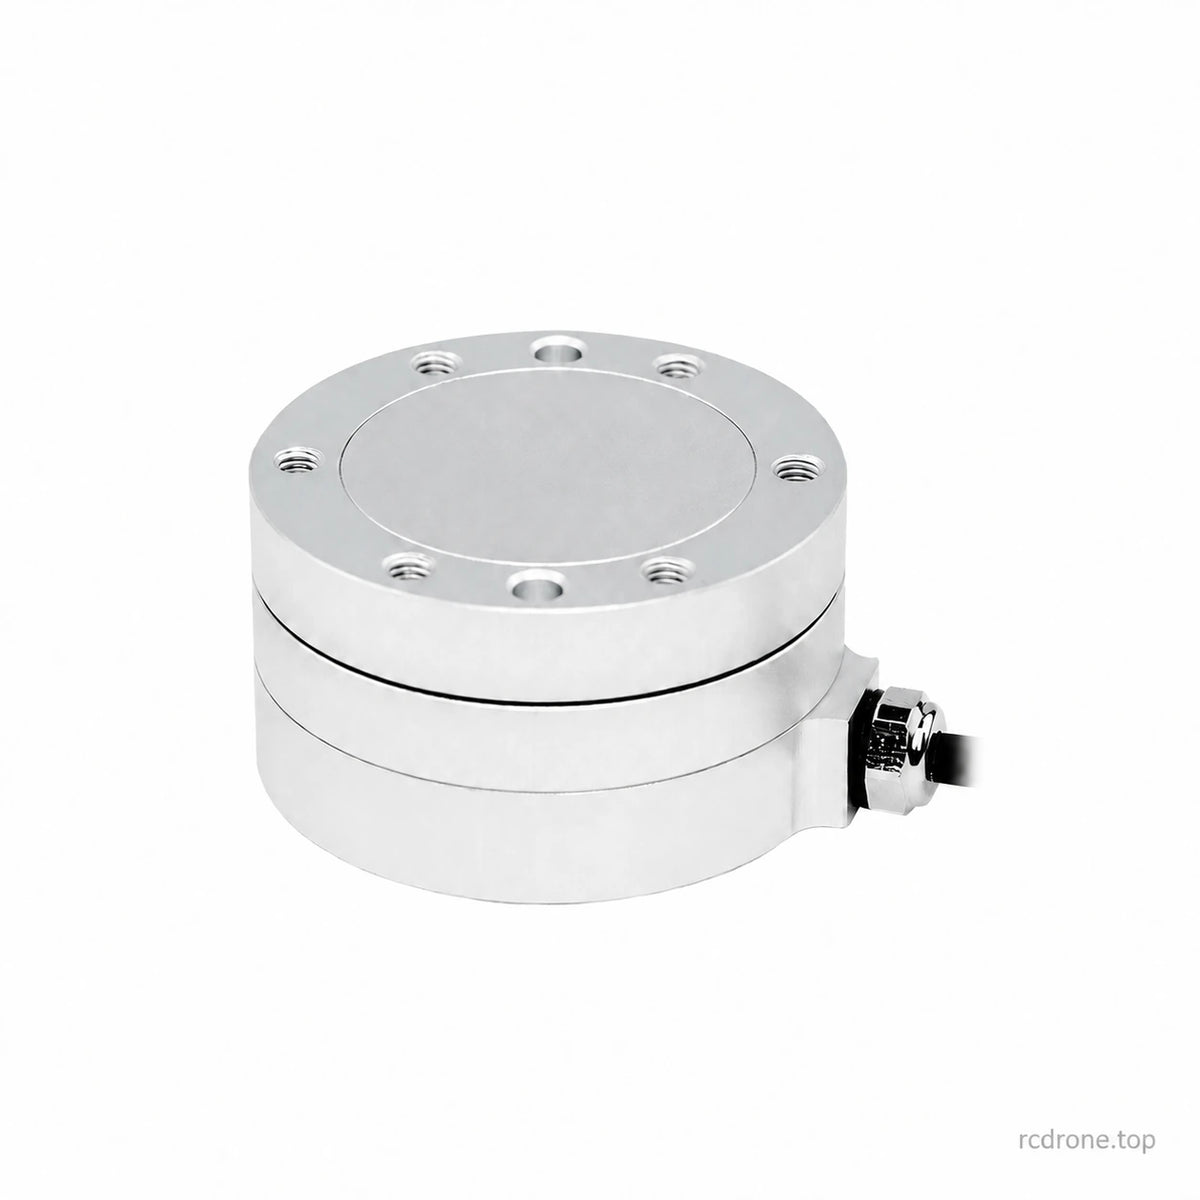
이 쿤웨이 KWR36 6축 힘/토크 센서 는 로봇 접촉 힘 제어, 정밀 조립 및 연구를 위해 컴팩트한 36 mm 본체에서 세 가지 힘과 세 가지 모멘트를 측정합니다. 네 가지 모델 선택이 30에서 500 N까지의 힘 용량과 축당 1.5에서 9 N·m까지의 토크 용량을 제공합니다. 스트레인 게이지 측정 및 6축 조인트 보정이 정확한 다축 감지를 지원하며, 디지털 통신은 일치하는 외부 수집 모듈을 통해 제공됩니다.
특징
- 동시 Fx, Fy, Fz 및 Mx, My, Mz 측정.
- 동일한 명목상의 36 mm 시리즈 형식으로 네 가지 모델별 하중 범위.
- 교차 축 간섭을 줄이기 위한 6축 조인트 보정.
- 0.5% FS 정확도, 0.1% FS 반복성 및 300% FS 과부하 수준.
- 로봇 공구 및 공간 제약이 있는 측정 장치에 대한 컴팩트한 설치.
- 호환 가능한 수집 전자 장치를 통해 처리된 아날로그 센서 신호로 필요한 디지털 인터페이스를 제공합니다.
사양
| 매개변수 | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| 범위 Fx, Fy (N) | 30 | 50 | 80 | 500 |
| 범위 Fz (N) | 30 | 50 | 80 | 500 |
| 범위 Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| 범위 Mz (Nm) | 1.5 | 2 | 3 | 9 |
| 직경 (mm) | 36 | 36 | 36 | 36 |
| 높이 (mm) | 21 | 21 | 21 | 21 |
| 재질 | 알루미늄 합금 | 알루미늄 합금 | 알루미늄 합금 | 선택한 구성 확인 |
| 표면 마감 | 아노다이즈드 | 아노다이즈드 | 아노다이즈드 | 전기 연마 |
| 과부하 수준 (%FS) | 300 | 300 | 300 | 300 |
| 해상도 (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| 재현성 (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| 정확도* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| 무게 (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| 보호 등급 | IP64 | IP64 | IP64 | IP64 |
| 작동 온도 (°C) | +5 to +80 (문서화된 A/B/C 설정) | +5 to +80 (문서화된 A/B/C 설정) | +5 to +80 (문서화된 A/B/C 설정) | 선택한 구성 확인 |
| 샘플링 속도 (Hz) | 1000 | 1000 | 1000 | 선택한 수집 구성 일치 |
| 일치하는 수집 모듈 전원 (VDC) | 9–24 (문서화된 RS422/RS485 모듈) | 9–24 (문서화된 RS422/RS485 모듈) | 9–24 (문서화된 RS422/RS485 모듈) | 선택한 모듈 일치 |
| 통신 인터페이스 | 일치하는 모듈을 통해: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; 구성에 따라 다름 | |||
FS는 전체 범위를 의미합니다.나열된 힘과 모멘트 용량은 해당 센서 축에 적용되며, 로봇 페이로드에는 적용되지 않습니다. 모델을 선택할 때 도구 질량, 레버 암 및 결합 하중을 고려하십시오. 과부하 수준은 연속 작동 범위가 아닙니다.
본체 질량은 센서 사양이며, 포장된 배송 중량이 아닙니다. 명목 높이는 21 mm이며, 20 mm 기계 버전도 문서화되어 있습니다. 전기 등급 및 샘플링 성능은 일치하는 수집 설정에 따라 다릅니다. A/B/C 매뉴얼은 24비트 수집 및 1 kHz 샘플링을 지정합니다; ADC 비트 깊이와 나열된 0.03% FS 해상도는 서로 다른 특성을 설명합니다.
수집 및 통신
센서의 아날로그 변형 신호는 일치하는 수집 전자 장치를 필요로 합니다. RS485 및 RS422 측정 패키지는 외부 모듈을 사용하며, 다른 사용 가능한 모듈 구성은 위에 나열된 인터페이스를 지원합니다. KWR36A, B, C 또는 G를 선택하면 모든 통신 프로토콜이 동시에 선택되는 것이 아니라 하중 범위가 선택됩니다.
| 문서화된 RS485 / RS422 모듈 공급 | 9–24 VDC |
|---|---|
| 모듈 전원 | 3 W 미만 |
| 문서화된 직렬 설정 | 460800 보드; 8 데이터 비트; 1 정지 비트; 패리티 없음 |
| 센서/모듈 연결 | 구성에 따라 DB25 또는 HDB15 |
| 획득 모듈 참조 | KWH06C80NL 시리즈 RS485/RS422 매뉴얼에서 |
일치하는 모듈을 정격에 따라 전원 공급; 식별되지 않은 센서 리드에 일반 시리즈 전압을 직접 적용하지 마십시오. 일치하는 매뉴얼의 프로토콜, 커넥터 할당 및 공학 단위 변환을 사용하십시오. 직렬 데이터 값은 용량 표가 N을 사용한다고 해서 뉴턴으로 가정해서는 안 됩니다.
응용 프로그램
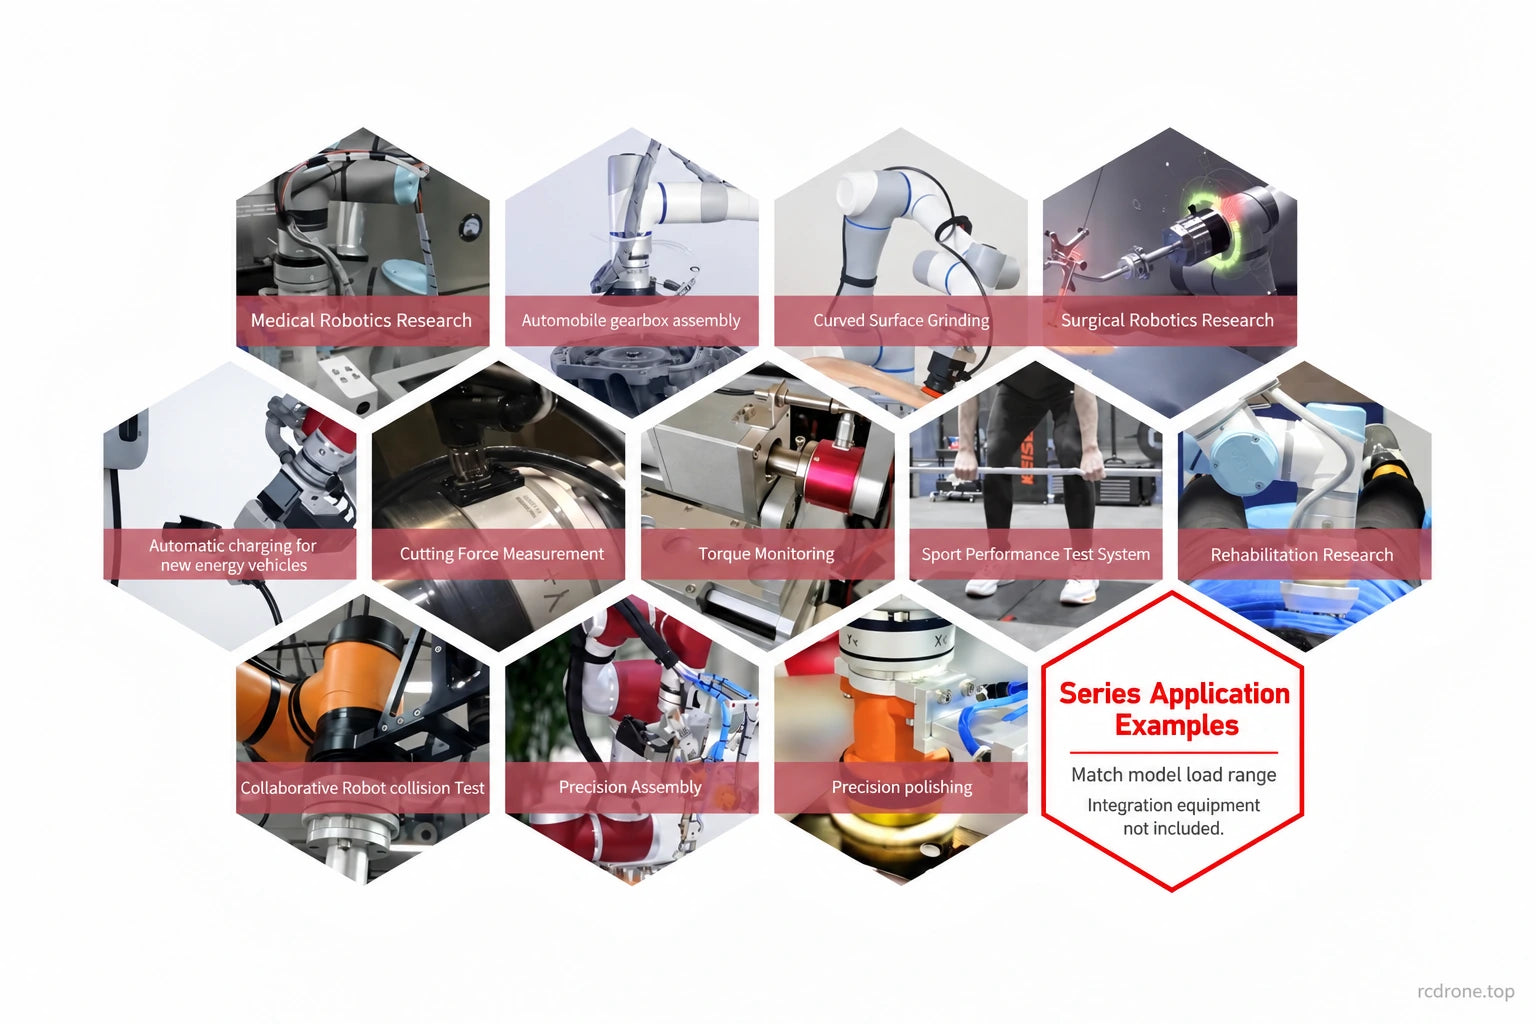
- 정밀 삽입 및 조립: 부품이 결합될 때 접촉 힘과 모멘트를 모니터링합니다.
- 로봇 연삭 및 연마: 접촉 제어 개발을 위한 다축 하중 피드백을 제공합니다.
- 선택한 모델의 용량 내에서의 도구, 기어박스 조립 및 토크 모니터링 고정구.
- 로봇 상호작용 및 충돌 하중 연구, 인간형, 외골격, 사족 보행 및 유도 차량 통합을 포함하며, 하중 범위가 적합한 경우.
- 콤팩트한 힘 측정을 요구하는 생체역학, 재활 및 의료 로봇 연구.
응용 프로그램 이미지는 시리즈 수준 통합 예제를 보여주며, 표시된 모든 기계와의 호환성을 검증하지 않았습니다. 이들은 임상 승인을 설정하거나 완전한 로봇 안전 기능을 수립하지 않습니다.
기계 설치 및 보정
36 mm 본체는 도구 측과 장착 측의 인터페이스가 구분되어 있습니다. 기계적 참조는 면별 M3 나사가 있는 20 mm 본체와 별도의 M4 나사가 있는 21 mm 도면을 포함합니다. 두 도면 모두 명목상 30 mm 장착 원을 보여줍니다. 어댑터를 가공하기 전에 실제 장치의 도면, 나사 깊이, 위치 홀 및 각도 방향을 일치시켜야 하며, 도면은 서로 교환할 수 없습니다.
보정된 감지 본체를 열지 않고 지정된 장착 면을 고정하고, 케이블 스트레인 릴리프를 제공하며, 의도하지 않은 설치 하중을 피하십시오. 설치된 측정 시스템을 제로로 설정하고 측정 전에 도구의 무게와 방향을 고려하십시오. 선택한 구성의 환경 한계를 사용하십시오; 문서화된 A/B/C 설정은 +5에서 +80 °C를 지정합니다.
포함된 항목
- 선택한 A, B, C 또는 G 모델의 Kunwei KWR36 센서 1개.
- 아래에서 전자 제품 문서가 제공됩니다.
문서화된 RS485/RS422 패키지에는 데이터 수집 모듈과 패키지 박스가 포함되어 있습니다. 통합하기 전에 선택한 모델, 특히 KWR36G의 모듈/인터페이스 구성을 확인하십시오. 센서 모델 옵션만으로는 디지털 인터페이스를 지정하지 않습니다. 로봇 팔, 엔드 이펙터, 전원 공급 장치, 호스트 어댑터 및 응용 프로그램 고정 장치는 패키지 내용물로 나열되어 있지 않습니다.
다운로드
자주 묻는 질문
어떤 KWR36 모델을 선택해야 하나요?
힘과 모멘트 하중을 모두 비교하십시오: A는 30 N / 1.5 N·m, B는 50 N / 2 N·m, C는 80 N / 3 N·m, G는 축당 500 N / 9 N·m입니다. 하중 범위를 확인할 때 도구 무게와 레버 암 모멘트를 포함하십시오.
저는 노출된 센서를 RS485, CAN 또는 EtherCAT에 직접 연결할 수 있나요?
디지털 통신은 일치하는 수집 모듈이 필요합니다. 모델 문자들은 측정 범위를 선택하며, 인터페이스는 모듈 구성에 따라 다릅니다.
수집 모듈이 포함되어 있나요?
RS485/RS422 패키지 문서에는 센서, 하나의 수집 모듈, 전자 매뉴얼 및 상자가 나열되어 있습니다. 선택한 모델, 특히 KWR36G의 모듈/인터페이스 구성을 확인하세요.
모든 KWR36 도면에 대해 동일한 장착 어댑터를 사용할 수 있나요?
가공 전에 실제 유닛을 확인하세요: 사용 가능한 참조에는 20 mm/M3 및 21 mm/M4 버전이 포함됩니다. 위치 홀, 나사 깊이 및 장착 방향뿐만 아니라 직경을 일치시켜야 합니다.
300% 과부하가 의미하는 것은 제가 정격 하중의 세 배를 측정할 수 있다는 것인가요?
아니요.모델을 선택하십시오. 정격 힘 및 모멘트 범위가 작업 하중을 커버해야 하며, 과부하 수치는 지정된 측정 범위를 초과하지 않아야 합니다.
시각적 세부정보