LinkDynamics P80 로봇 관절 액추에이터 모터, 48V CAN FD, 80N·m 최대 토크
LinkDynamics P80 로봇 관절 액추에이터 모터, 48V CAN FD, 80N·m 최대 토크
LinkDynamics
정가
$555.00 USD
정가
판매 가격
$555.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.
개요
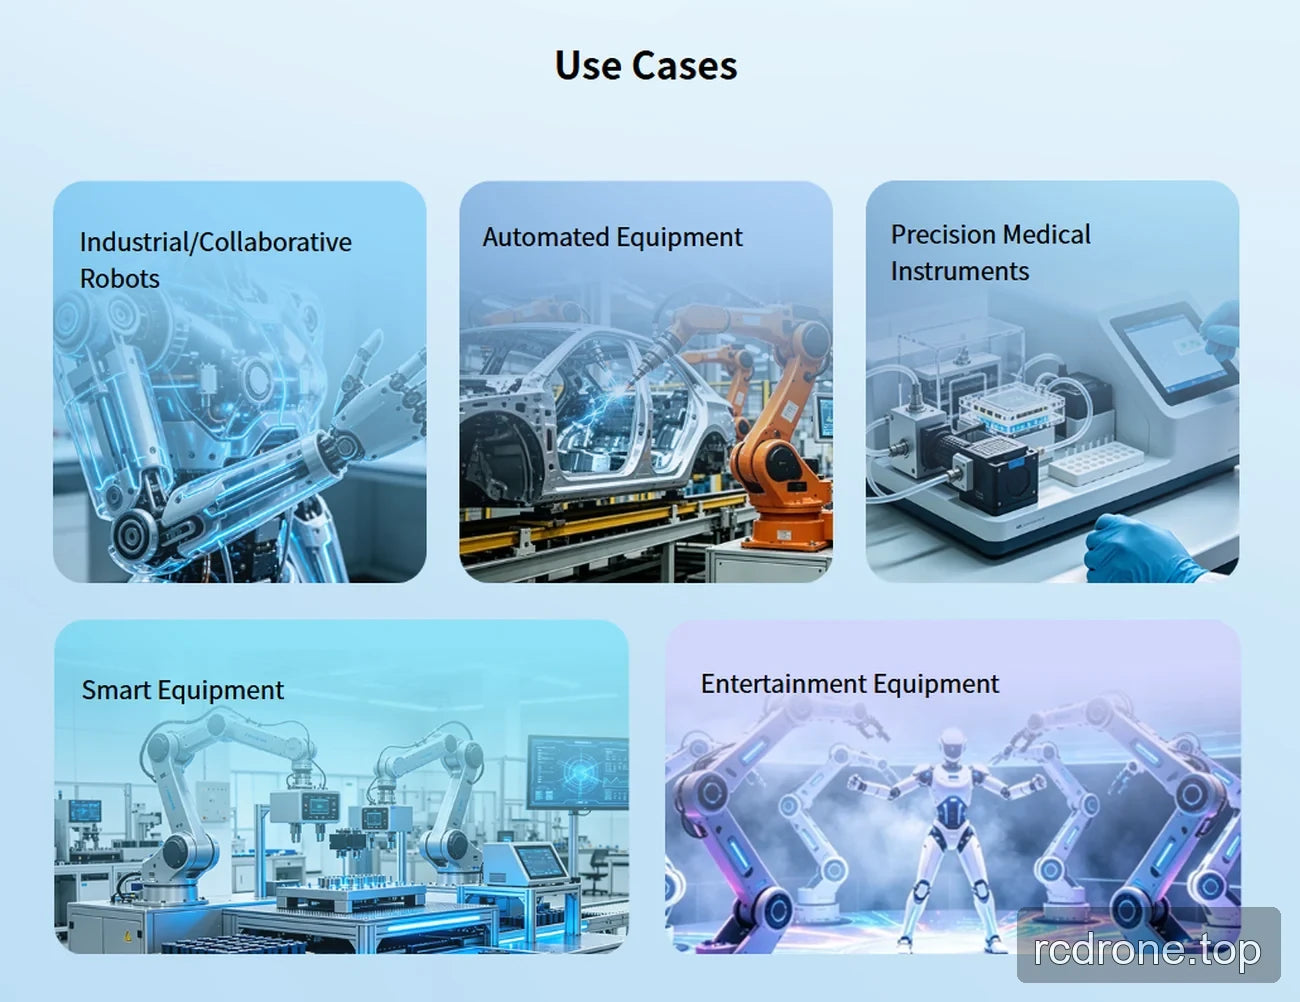
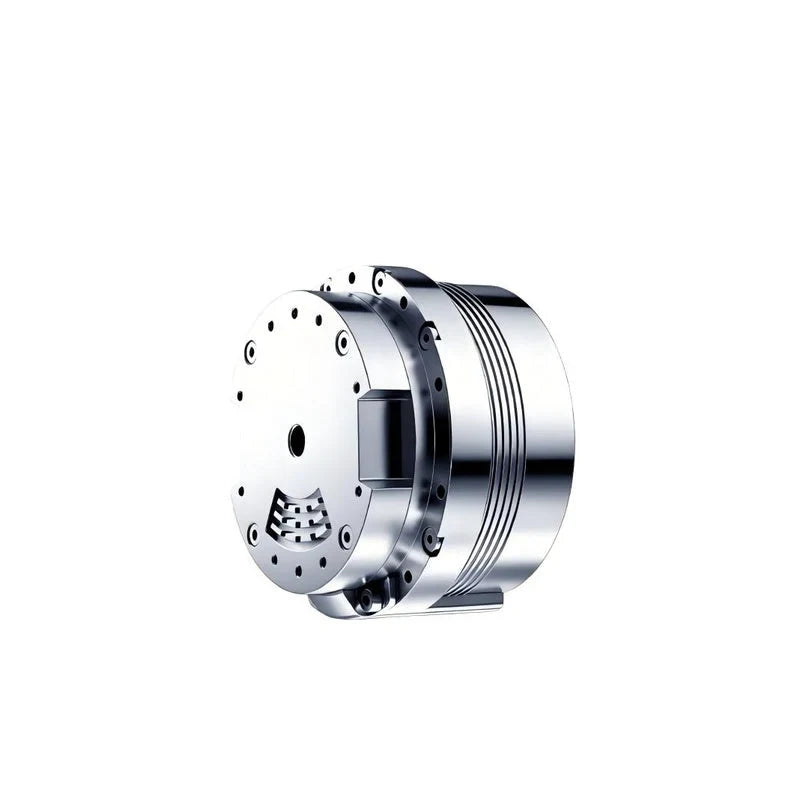
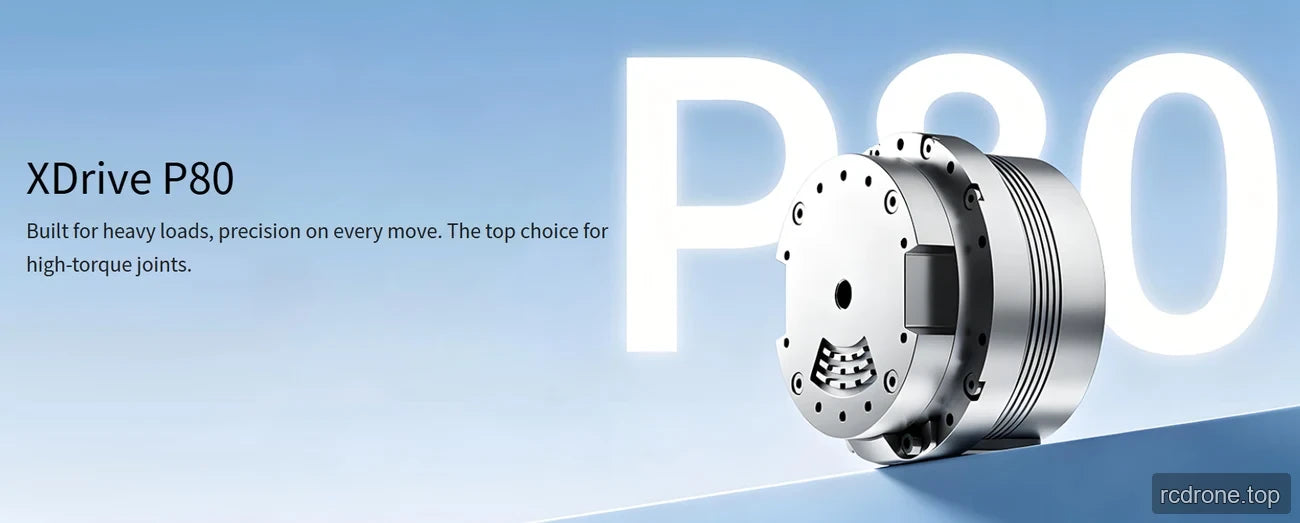
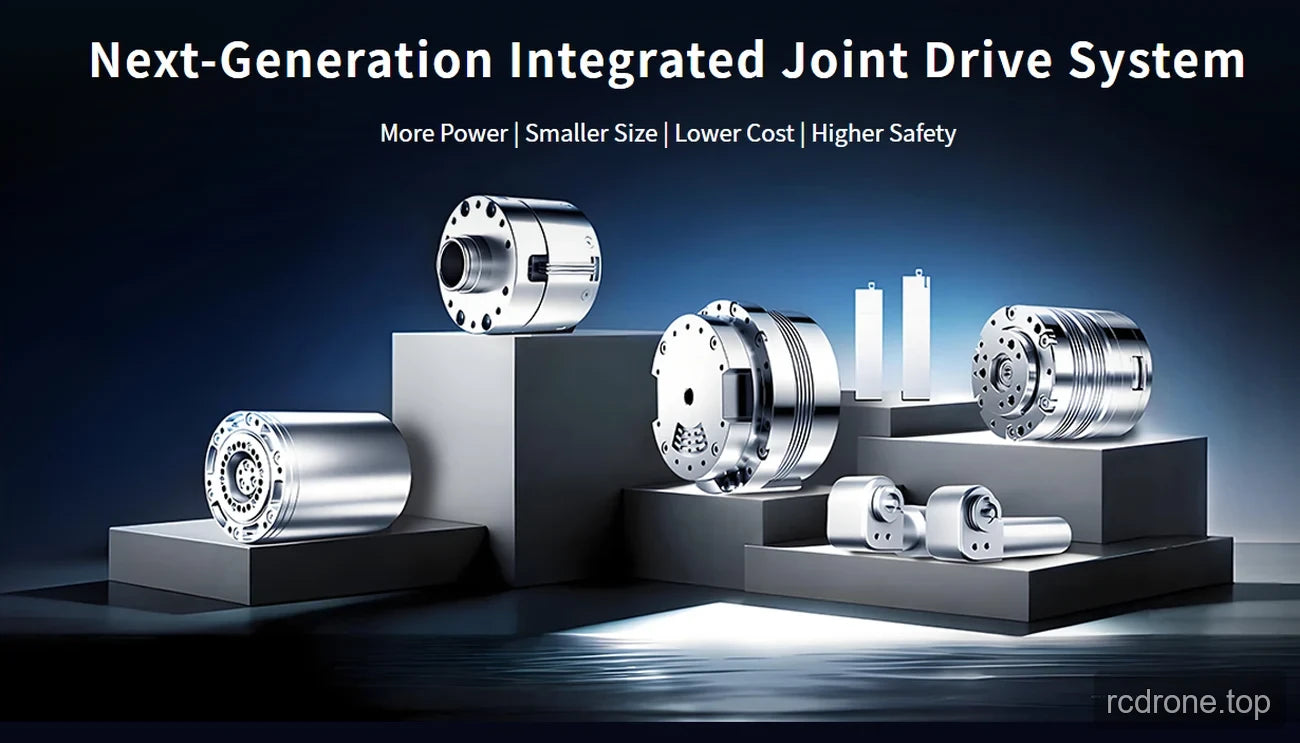
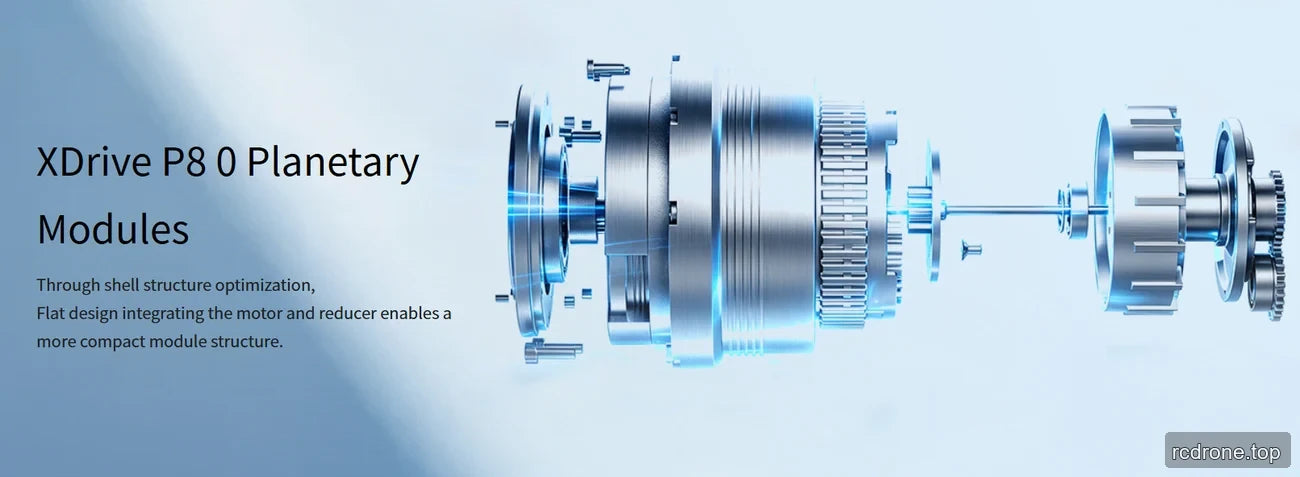
LinkDynamics P80은 로봇 관절 액추에이터 모터 로 통합된 관절 구동 시스템을 갖추고 있습니다. 이는 XDrive P80 행성 모듈로 식별되며, 고토크 관절, 중량 하중 및 정밀 로봇 움직임을 위해 제공됩니다.
특징
- 콤팩트하고 평평한 행성 모듈 구조에 통합된 모터와 감속기.
- CAN/CAN FD 통신.
- 듀얼 14비트 자기 인코더.
- 기어비 16.
사양
| 매개변수 | P80 |
|---|---|
| 기어비 | 16 |
| 정격 전압 | 48 V |
| 정격 위상 전류 | 4.2 A |
| 정격 전력 | 195 W |
| 정격 속도 | 70 rpm |
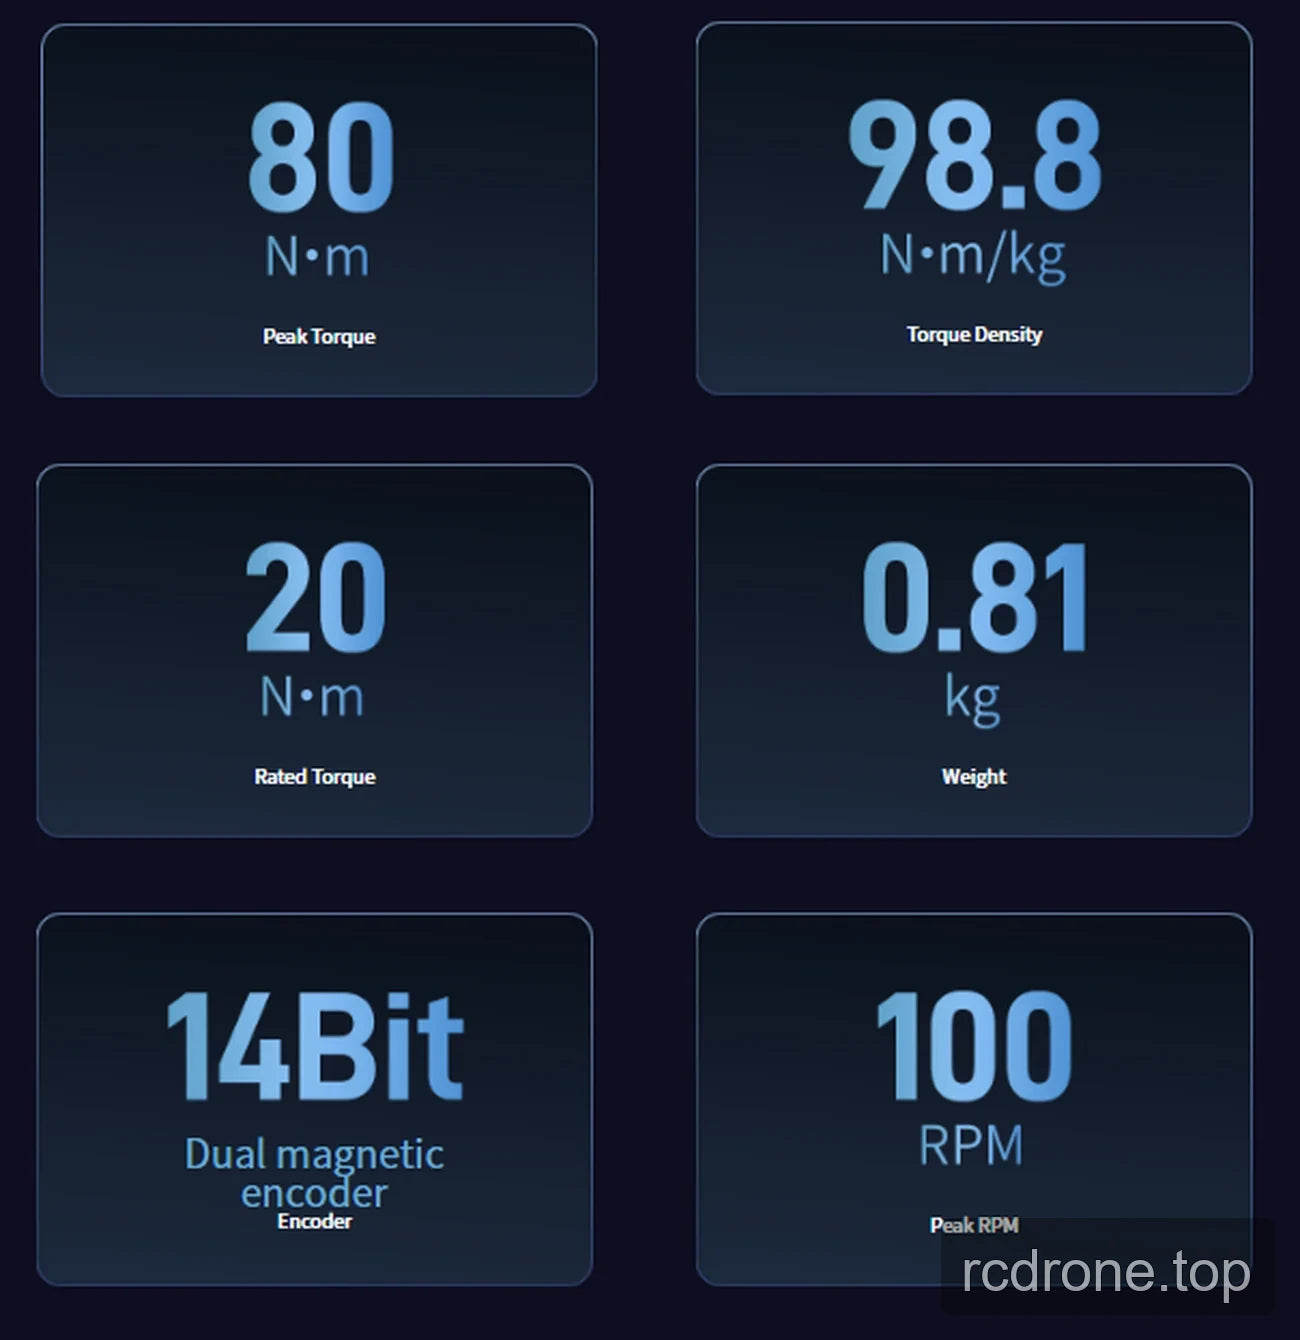
| 정격 토크 | 20 N·m |
| 최대 속도 | 100 rpm |
| 최대 위상 전류 | 18 A |
| 최대 토크 | 80 N·m |
| 모터 효율 | 75% |
| 토크 상수 | 4.4 N·m/A |
| 감속기 백래시 | 12 arcmin |
| 통신 | CAN/CAN FD |
| 인코더 | 듀얼 마그네틱 인코더, 14비트 |
| 무게 | 0.81 kg |
| 토크 밀도 | 98.8 N·m/kg |
응용 분야
- 휴머노이드 로봇 및 소비자 또는 가정용 로봇 관절 작동
- 로봇 팔, 외골격, 및 사족 로봇
- AGV 차량 및 ARU 로봇
- 산업 및 협동 로봇
- 자동화 장비, 스마트 장비, 및 엔터테인먼트 장비
- 정밀 의료 기기
다운로드
시각적 세부사항
제품 보기
특징 및 디자인
사양 및 성능
응용 예