LinkDynamics ZG11 로봇 회전 액추에이터, 0.32 N·m 정지 토크, LVTTL
LinkDynamics ZG11 로봇 회전 액추에이터, 0.32 N·m 정지 토크, LVTTL
LinkDynamics
정가
$362.00 USD
정가
판매 가격
$362.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.

개요
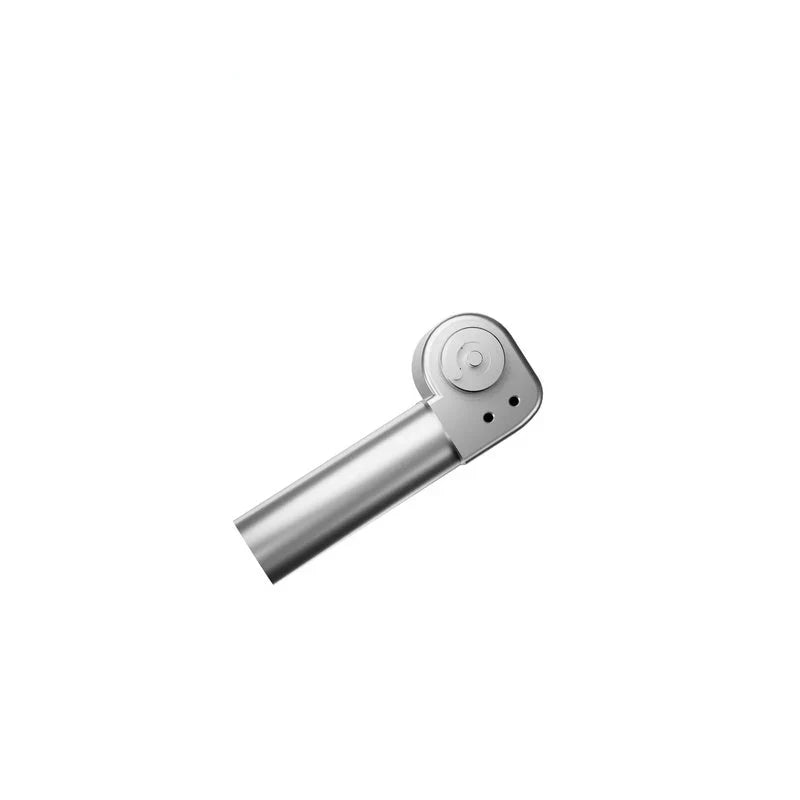
LinkDynamics ZG11은 12 V DC 입력, 회전 출력 및 LVTTL 통신 인터페이스를 갖춘 로봇 회전 액추에이터입니다.
특징
- 회전 출력
- LVTTL 통신 인터페이스
사양
| 매개변수 | ZG11 |
|---|---|
| 모션 유형 | 회전 출력 |
| 입력 전압 | 12 V DC |
| 재현성 | ±0.02 mm |
| 정지 토크 | 0.32 N·m |
| 최대 속도 | 20 RPM |
| 최대 전류 | 0.6 A |
| 통신 인터페이스 | LVTTL |
| 작동 온도 | -10 °C에서 75 °C까지 |
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
다운로드
LinkDynamics ZG11 도면 — 도면 (PDF)
EYOU UART 디버그 모듈 — 사용자 매뉴얼 (PDF)
시각적 세부사항
추가 제품 세부사항
특징 및 디자인
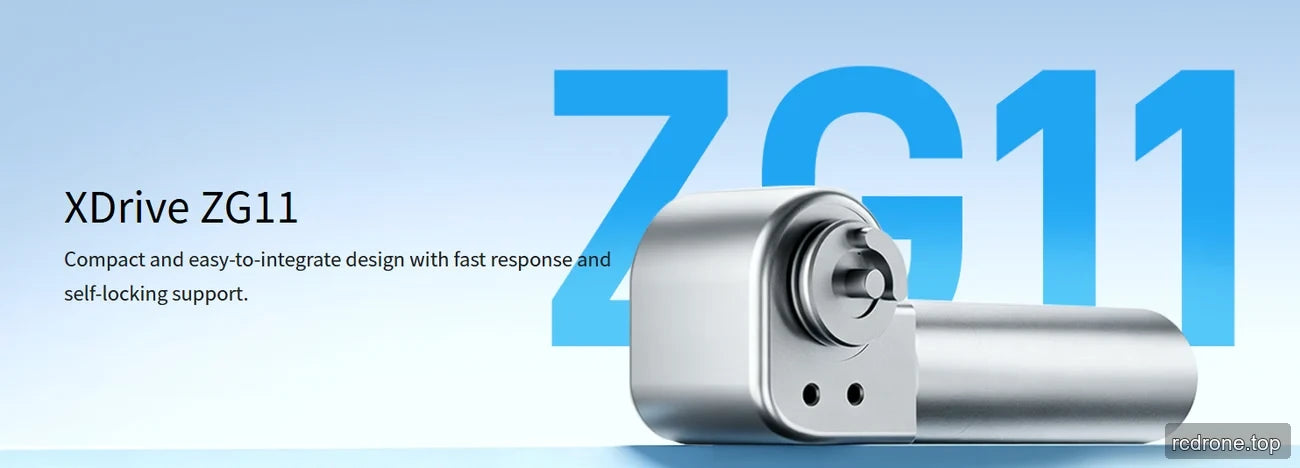
사양 및 성능
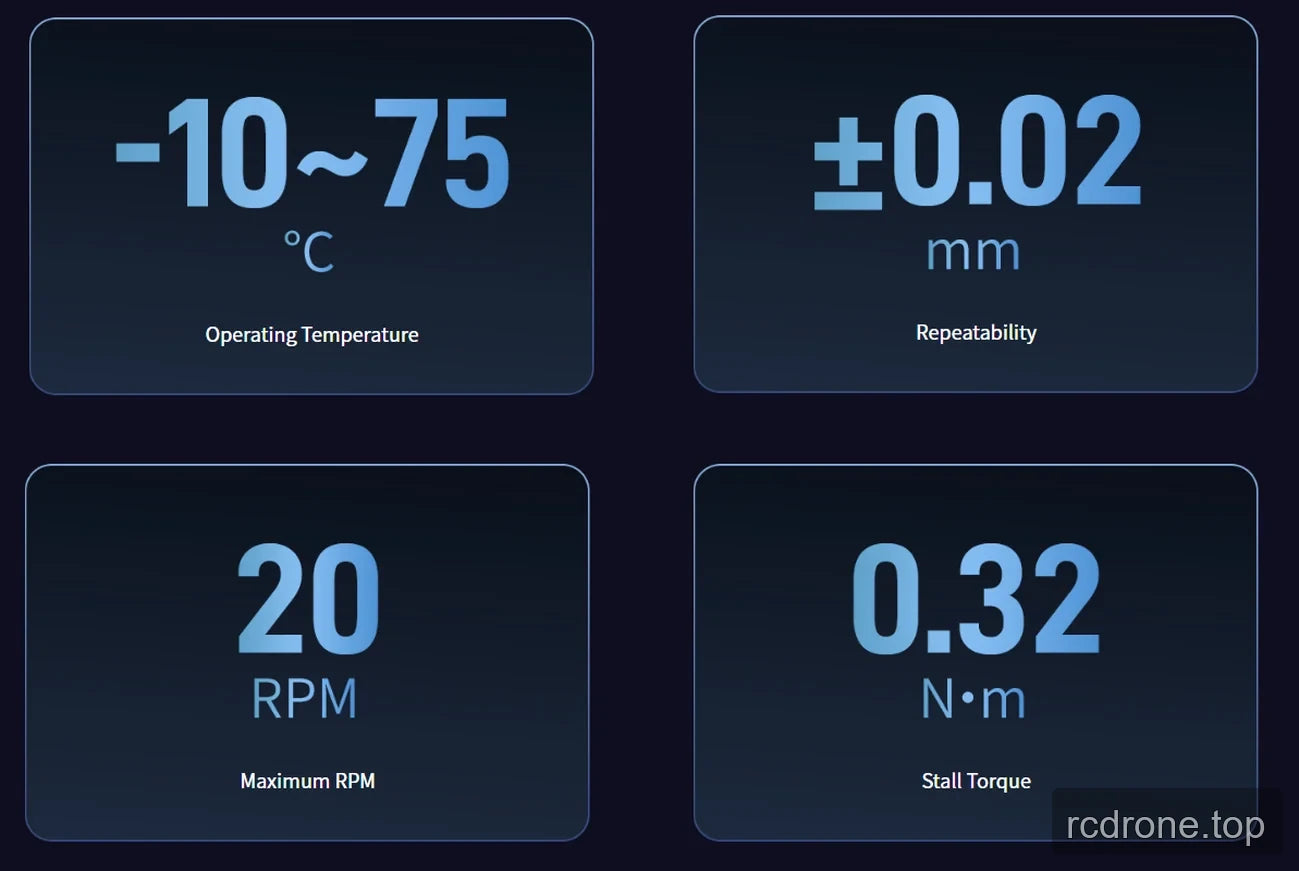
응용 예