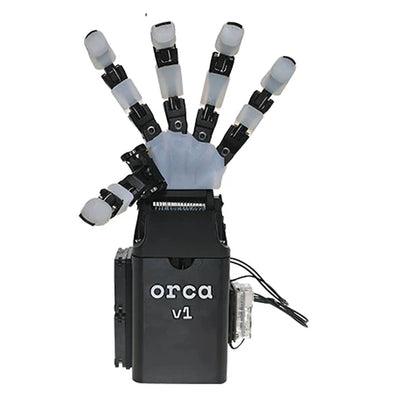
ORCA Hand v1 오픈소스 17-DOF 다관절 로봇 핸드 및 부품
ORCA Hand v1 오픈소스 17-DOF 다관절 로봇 핸드 및 부품
ORCA Hand
수령 가능 여부를 로드할 수 없습니다.


개요
ORCA Hand v1은 조작 연구, 로봇 교육 및 맞춤형 통합을 위한 오픈 소스, 힘줄 구동 정교한 로봇 손 입니다. 손 구조는 17개의 자유도를 가지고 있습니다: 16개의 손가락 관절과 하나의 손목 축. 패키지 메뉴에서 조립된 손, 조립되지 않은 패키지, 개별 DYNAMIXEL 액추에이터 또는 스타터 전자 세트를 선택하십시오. 이들은 서로 다른 구매 범위입니다; 액추에이터 및 전자 옵션은 완전한 손이 아닙니다.
특징
- 교체 가능한 인쇄 모듈과 서비스 가능한 부품이 있는 힘줄 구동 손가락 메커니즘.
- 과부하 시 관절 분리, 자동 보정 및 ORCA v1 설계의 저마찰 힘줄 경로.
- 오픈 프로젝트 설계는 수정 및 연구를 지원합니다; 상업적 사용을 위한 프로젝트 라이센스를 검토하십시오.
- 촉각 센서 구성은 디자인 참조 자료에 나타나지만, 현재 나열된 표준 핸드 패키지에는 촉각 센서가 포함되어 있지 않습니다.
구성 가이드
| 패키지 옵션 | 받는 내용 |
|---|---|
| 수입 조립된 ORCA 핸드 | 수입 조립된 ORCA 핸드 1개; 사진에 있는 보호 케이스는 이 패키지에 포함됩니다. |
| 중국 조립 ORCA 핸드 | 16개의 XC330-T288-T 손가락 액추에이터, 1개의 XC430-T240BB-T 손목 액추에이터, 1개의 스타터 전자 세트, 1개의 USB-A to micro-USB 케이블 및 핸드에 사용되는 조립 보조 도구가 포함된 조립된 핸드 1개. |
| 완전 비조립 ORCA 핸드 키트 | 16개의 XC330-T288-T 액추에이터, 1개의 XC430-T240BB-T 액추에이터, 스타터 전자 세트, USB-A to micro-USB 케이블 및 기계/조립 보조 도구.조립이 필요합니다. |
| DIY 핵심 구성 요소 | 16 XC330-T288-T 액추에이터, 1개의 XC430-T240BB-T 액추에이터 및 1개의 스타터 전자 세트. 구조 및 기타 조립 재료는 별도로 조달해야 합니다. |
| XC330-T288-T 액추에이터 | 개별 XC330-T288-T 액추에이터 1개. |
| XC430-T240BB-T 액추에이터 | 개별 XC430-T240BB-T 액추에이터 1개. |
| DYNAMIXEL 스타터 세트 | U2D2, U2D2 PHB 및 12 V 5 A 전원 공급 장치; 액추에이터나 손은 포함되지 않습니다. |
사양
| ORCA 핸드 v1 | 사양 |
|---|---|
| 구동 및 동작 | 건타이 드라이브; 17 DOF (16 손가락 + 1 손목) |
| 조립된 손 참조 크기 | 34.5 cm 높이 × 12.5 cm 너비 |
| 조립된 핸드 넷 질량 | 1175 g |
| 현재 촉각 센서 | 표준으로 나열된 핸드 패키지에 포함되지 않음 |
치수 및 넷 질량은 사진에 있는 조립된 핸드를 설명하며, 개별 구성 요소나 배송 패키지는 포함하지 않음.
DYNAMIXEL 액추에이터 사양
| 매개변수 | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| 모터 / 해상도 | 코어리스 DC; 4096 펄스/회전 | 코어리스 DC; 4096 펄스/회전 |
| 기어 비율 | 288.35:1 | 245.22:1 |
| 치수 / 질량 | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| 입력 / 권장 전압 | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| 작동 온도 | −5 to 70 °C | −5 to 80 °C |
| 대기 전류 | 17 mA | 46 mA |
| 정지 토크 at 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| 정지 전류 at 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| 무부하 속도 at 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
정지 수치는 순간적인 액추에이터 테스트 포인트이며, 지속적인 핸드 페이로드 또는 작동 등급이 아닙니다.XC330 작동 모드: 현재, 속도, 위치 (0–360°), 확장 위치, 현재 기반 위치 및 PWM. XC430 모드: 속도, 위치, 확장 위치 및 PWM. XC330은 엔지니어링 플라스틱 하우징과 전금속 기어를 사용합니다. 전원 및 통신 배선은 선택한 액추에이터와 컨트롤러에 적합해야 합니다.
응용 프로그램
조립된 손 또는 적절한 키트를 로봇 그리핑 실험, 학습 기반 조작, 원격 조작 연구 및 맞춤형 로봇 팔 통합에 사용하십시오. 이 프로젝트는 연구 그리핑 및 시뮬레이션-실제 실험을 보여줍니다; 사진에 있는 로봇 팔, VR 장치 및 테스트 고정구는 포함되지 않습니다. 프로그래밍, 기계 장착, 제어 통합 및 작업별 테스트는 사용자의 책임입니다.
포함된 내용
구성 가이드는 각 실제 패키지를 정의합니다.조립된 중국 패키지 및 완전 키트에는 16개의 XC330-T288-T 유닛, 1개의 XC430-T240BB-T 유닛, U2D2 + U2D2 PHB + 12 V 5 A 전원 공급 장치, USB-A to micro-USB 케이블, 팬, 베어링, 자석, 다우엘 핀, 모세관 튜브, 나사봉, 나사, 너트, 구동 벨트, 와셔, 실리콘 접착제 및 힘줄과 같은 관련 보조 장치가 포함됩니다. DIY 코어 옵션은 이러한 추가 구조 및 조립 재료를 생략합니다. 조립 계획 중 필요한 손 방향을 확인하십시오; 왼쪽과 오른쪽은 이 목록에서 별도의 구매 옵션이 아닙니다.
자주 묻는 질문
DIY 코어 구성 요소 옵션이 완전한 손을 만드나요?
아니요. 17개의 액추에이터와 시작 전자 장치를 제공합니다; 다른 조립 재료는 별도입니다.
스타터 세트에 액추에이터가 포함되어 있나요?
아니요. U2D2, U2D2 PHB 및 12 V 5 A 전원 공급 장치가 포함되어 있습니다.
촉각 센서가 포함되어 있나요?
아니요.프로젝트 디자인 자료에 표시된 촉각 버전은 현재 표준 핸드 패키지가 아닌 미래 또는 선택적 참조입니다.
로봇 팔 제어는 플러그 앤 플레이입니까?
아니요. 시스템에 대한 장착, 프로그래밍, 제어 및 작업별 통합을 제공합니다.
프로젝트 문서: ORCA Hand. 재사용 또는 재배포 전에 현재 라이센스를 검토하십시오.
시각적 세부정보