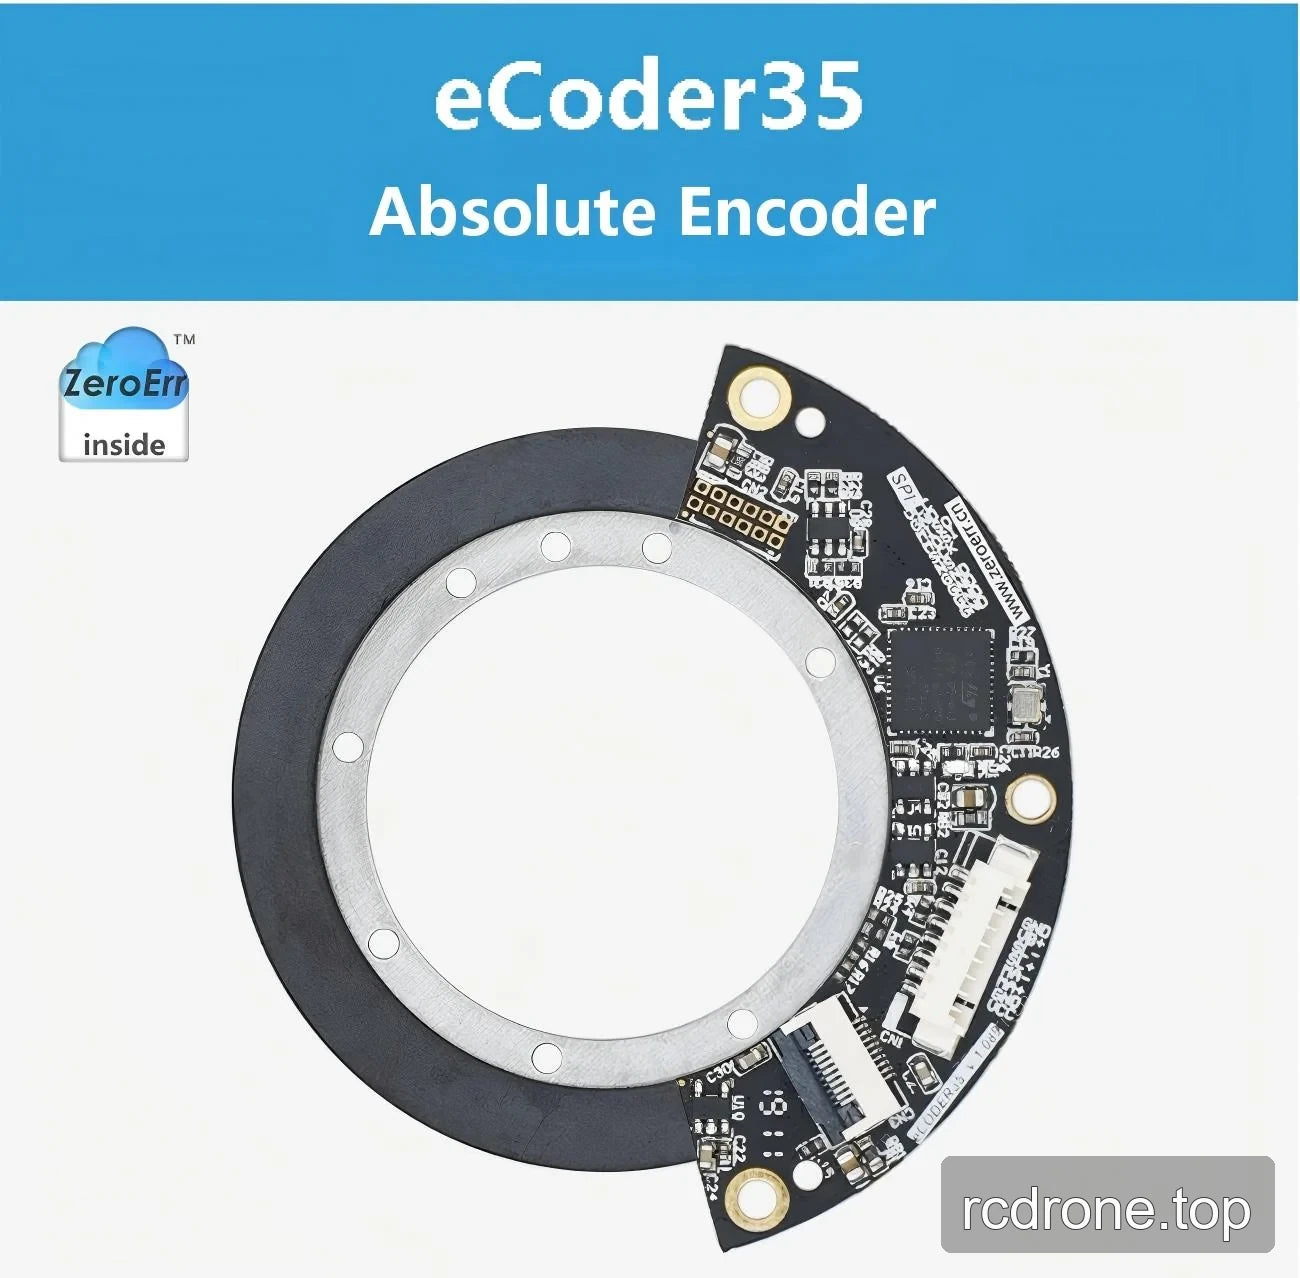
ZeroErr eCoder35 RS485 절대값 자기 인코더, 35mm 관통형, 17/19/20비트 옵션
ZeroErr eCoder35 RS485 절대값 자기 인코더, 35mm 관통형, 17/19/20비트 옵션
ZeroErr
정가
$301.00 USD
정가
할인가
$301.00 USD
단가
단위
세금이 포함된 가격입니다.
배송료는 결제 시 계산됩니다.
픽업 사용 가능 여부를 로드할 수 없습니다.


개요
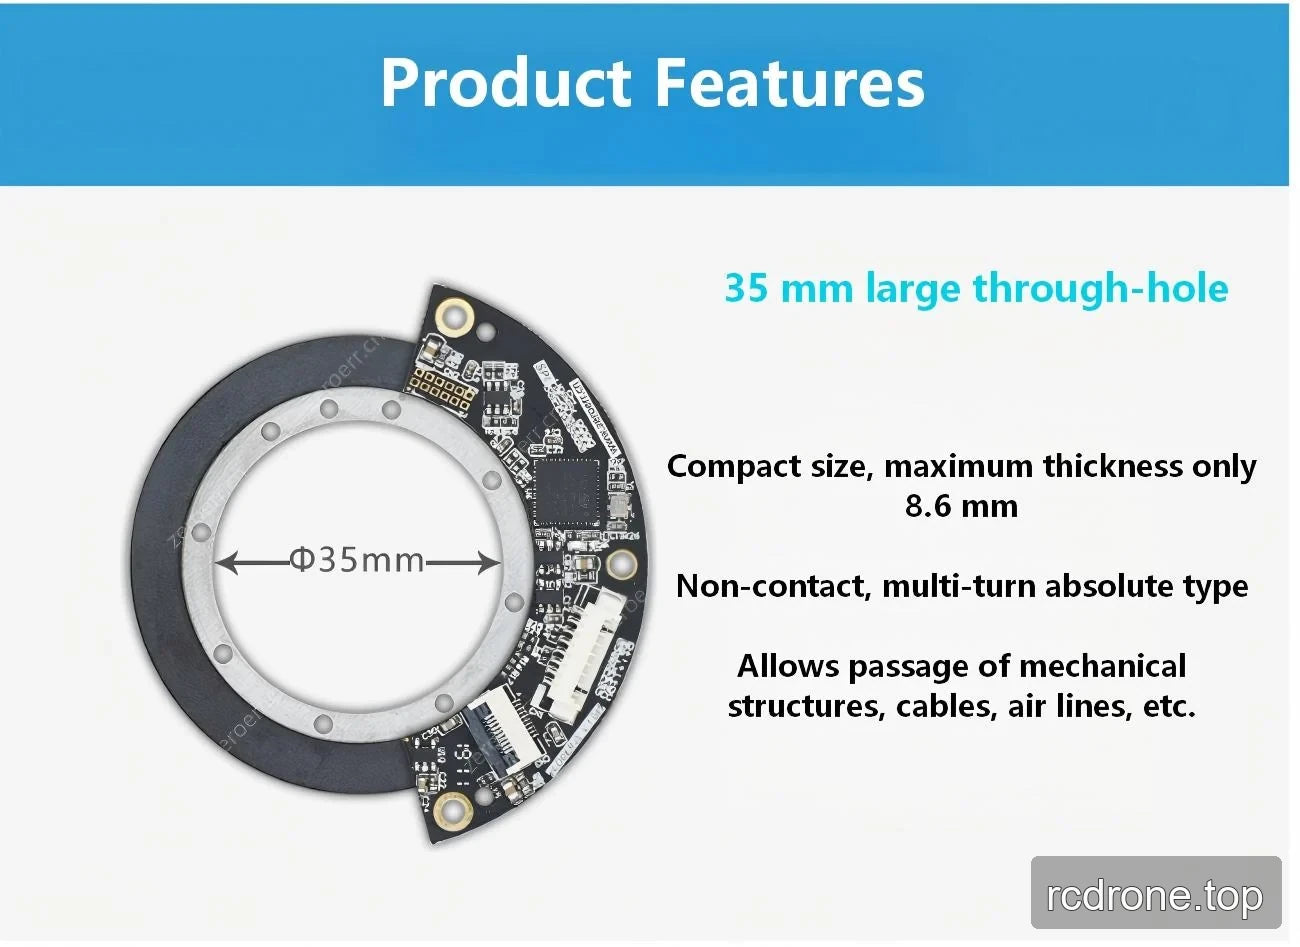
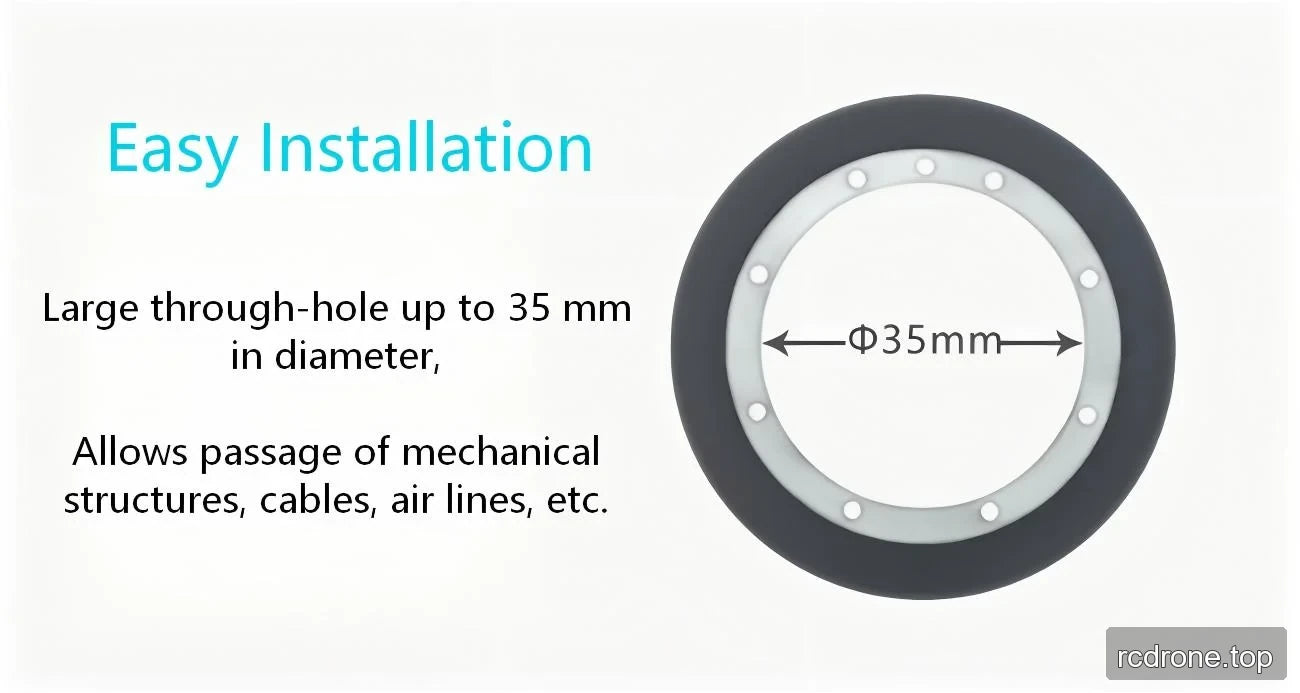
ZeroErr eCoder35는 축 방향 판독이 가능한 절대 자기 인코더로, 35 mm의 관통 구멍을 가지고 있습니다. 관통 구멍은 기계 구조물, 케이블 및 공기 라인의 경로를 허용합니다. RS-485 단일 회전 절대형 또는 다회전 절대형 버전을 선택할 수 있으며, 17비트, 19비트 또는 20비트 해상도 선택이 가능합니다. 다회전 구성은 또한 다회전 카운팅 배터리 선택을 제공합니다.
특징
- 비접촉 절대 인코더 설계; 다회전 버전이 제공됩니다.
- 35 mm 관통 구멍 및 최대 두께 8.6 mm.
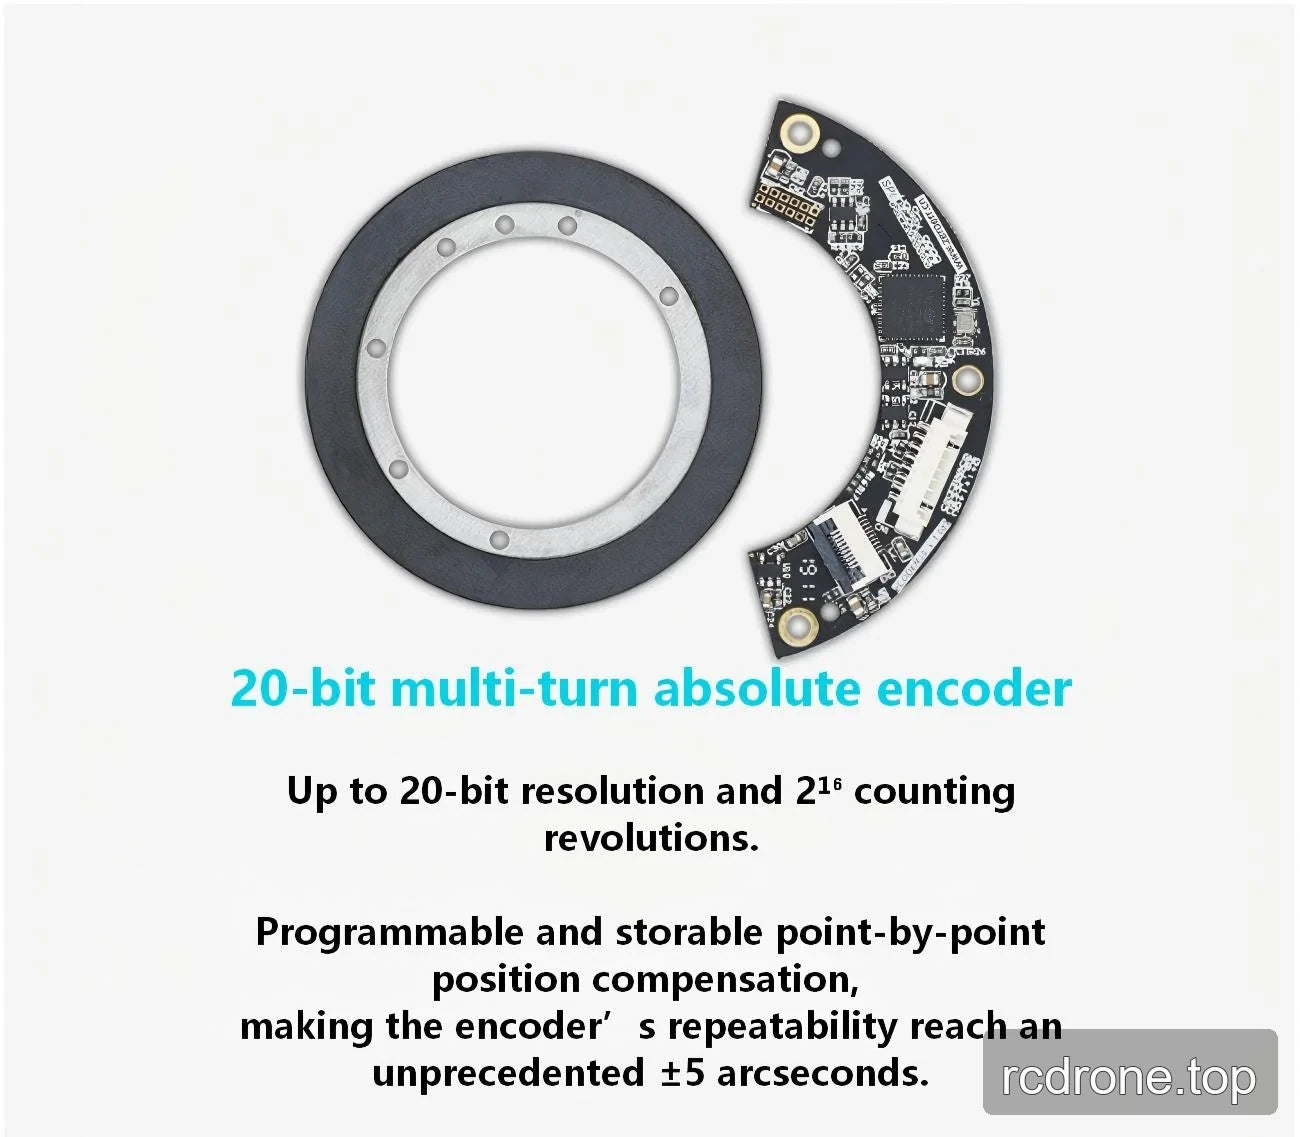
- 최대 절대 허용 오차: <0.05°; 반복성: ±5″.
- 최대 속도: eCoder35의 경우 6,000 RPM.
- 히스테리시스: 해상도의 1단위 미만.
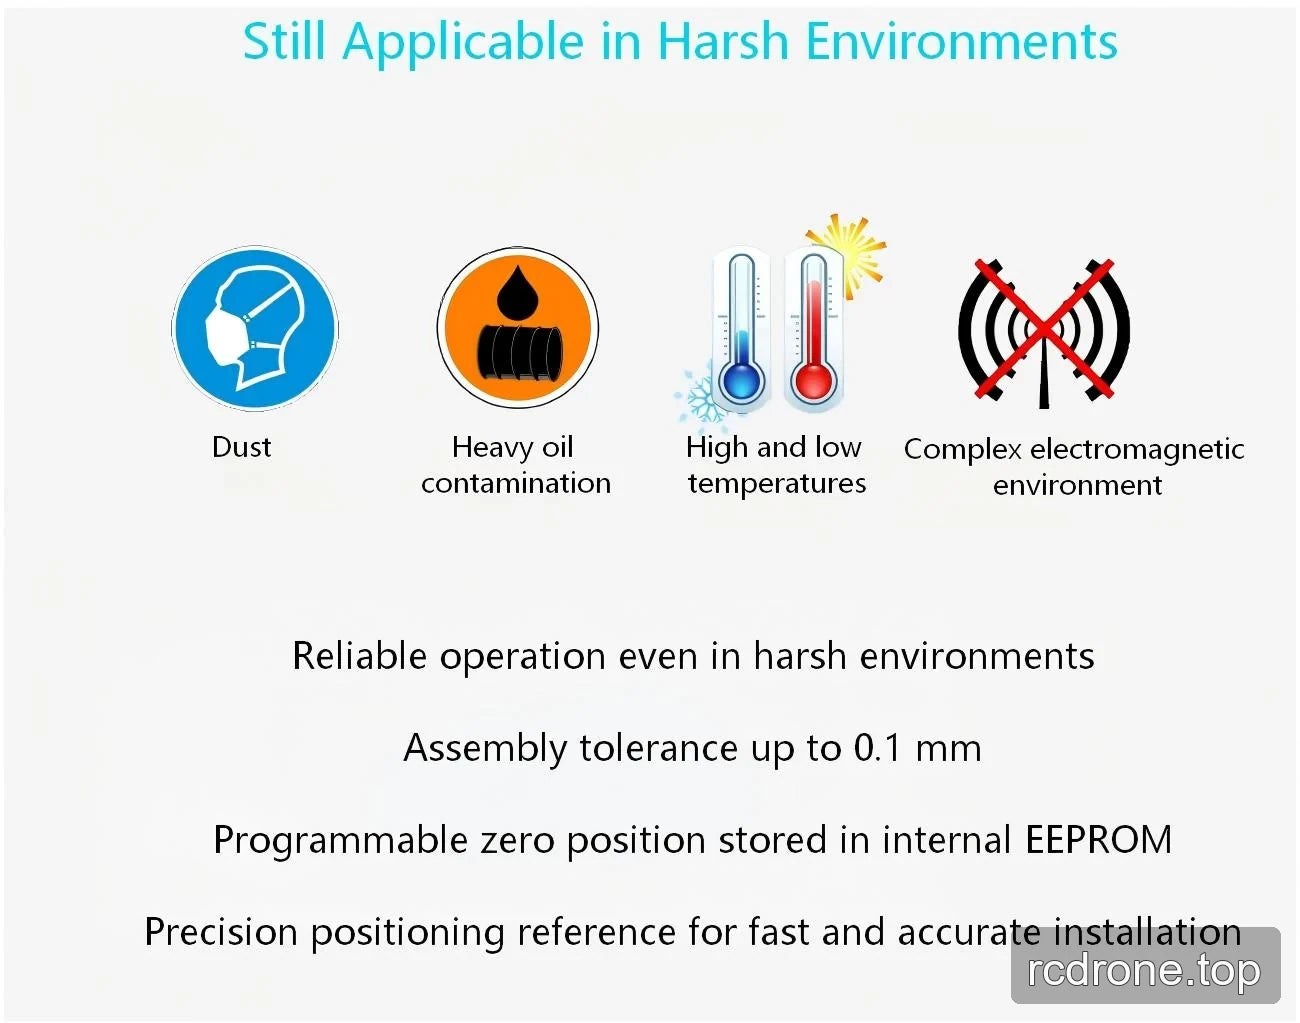
- 내부 EEPROM에 저장된 프로그래머블 제로 위치.
- 최대 조립 허용 오차는 0.1 mm입니다.
- 빠르고 정확한 설치를 위한 정밀 위치 참조를 제공합니다.
- 지정된 저장 및 작동 온도 범위: -40 ~ +105 °C; 먼지, 중유 오염 및 고온 또는 저온 환경에서 사용 가능하다고 명시되어 있습니다.
- 표준 RS-485 프로토콜; 타마가와 절대 인코더와 호환된다고 명시되어 있습니다.
옵션
| 선택 | 사용 가능한 옵션 |
|---|---|
| 버전 | 단일 회전의 절대값 (RS485); 다회전의 절대값 (RS485) |
| 해상도 | 17비트; 19비트; 20비트 |
| 다회전 카운팅 배터리 | 포함하지 않음; 포함 (팩당 두 개) |
- 단일 회전의 절대값 (RS485): RS-485 인터페이스 프로토콜을 사용합니다.
- 다중 회전의 절대값 (RS485): RS-485 인터페이스 프로토콜을 사용합니다.
- 20비트 다중 회전 옵션: 최대 20비트 해상도, 216 회전 수 카운팅, 프로그래밍 가능한 포인트별 위치 보정 및 ±5 아크초 반복성.
사양
eCoder35 사양
| 매개변수 | 값 |
|---|---|
| 모델 | eCoder35 |
| 최대 절대 허용오차 | <0.05° |
| 재현성 | ±5″ |
| 읽기 유형 | 축 방향 읽기 |
| 해상도 | 17 비트에서 21 비트 및 16 비트 멀티턴 카운터 옵션 |
| 최대 속도 | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| 히스테리시스 | 해상도의 단위보다 작음 |
| 공급 전압 | 4.7 V에서 5.4 V |
| 현재 소비 전력 | 105 mA에서 125 mA (eCoder11, eCoder18, eCoder20) 70 mA에서 90 mA (eCoder35, eCoder45, eCoder65) 115 mA에서 130 mA (eCoder35H) |
| 커넥터 | 8핀 연결 |
| 배터리 표준 전압 | 3.6 V |
| 배터리 경고 전압 | <3.05 V |
| 배터리 작동 전류 | 4 μA |
| 저장 온도 | -40에서 +105 °C |
| 작동 온도 | -40에서 +105 °C |
| 외부 자기장 | ±20 mT |
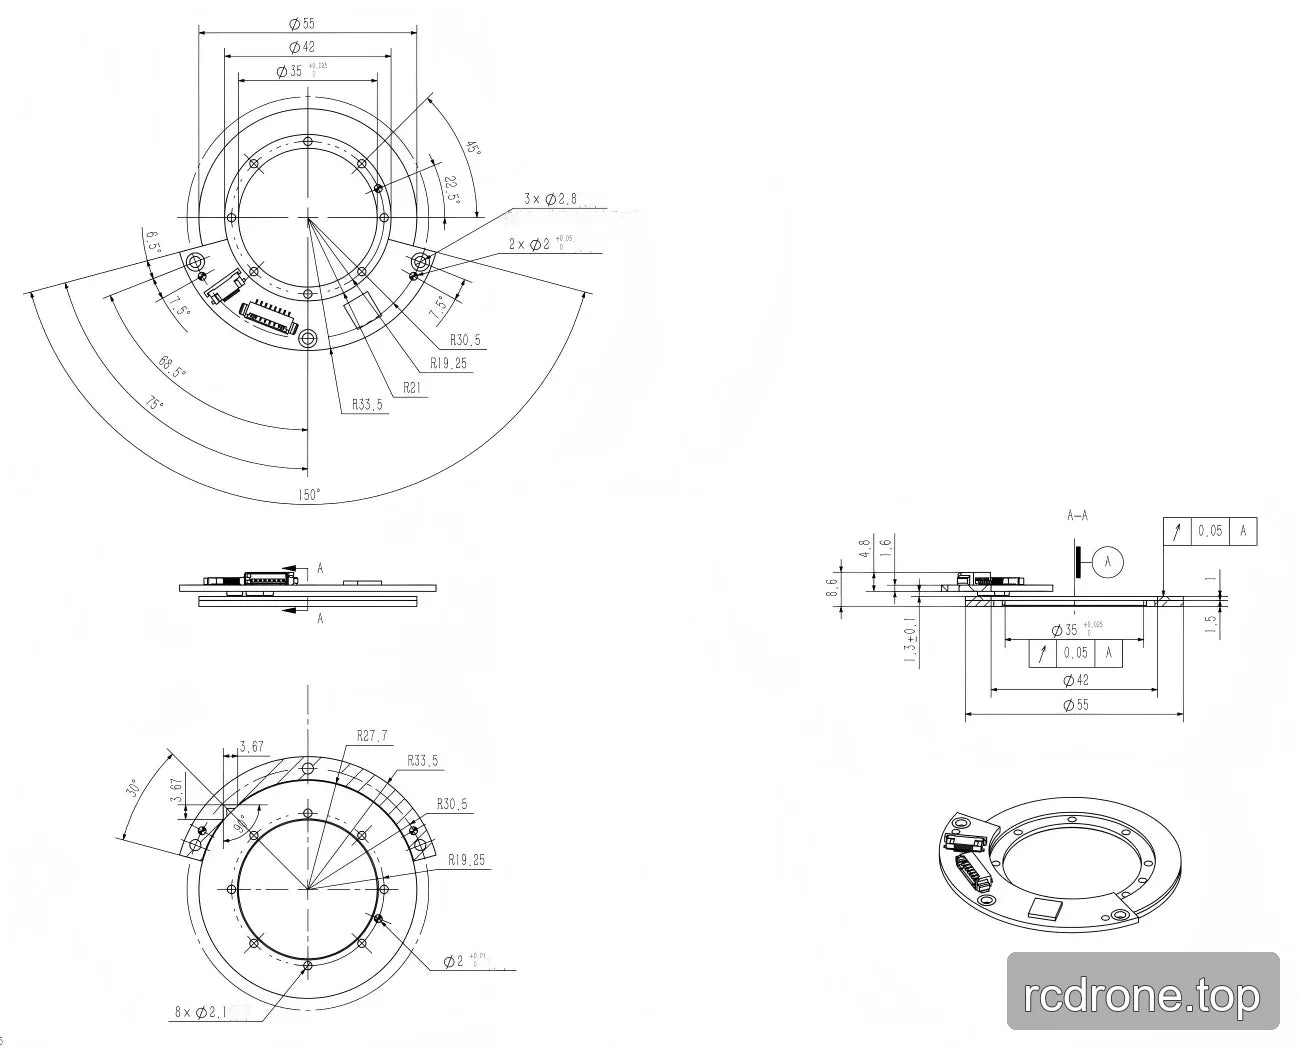
eCoder35 자기 링 및 리드헤드 치수
| 매개변수 | eCoder35 |
|---|---|
| 자기 링 내경 | 35 mm |
| 자기 링 외경 | 55 mm |
| 자기 링 무게 | 19.0 g |
| 자기 링 두께 | 2.5 mm |
| 리드헤드 내부 직경 | 42 mm |
| 리드헤드 외부 직경 | 67 mm |
| 리드헤드 무게 | 4.2 g |
| 리드헤드 최대 두께 | 5.7 mm |
| 리드헤드 호 길이 | 150° |
| 최대 해상도 | 20 비트 |
제품 기능 정보에는 최대 두께가 8.6 mm라고도 명시되어 있습니다.
설치 도면 레이블
| 도면 특징 | 레이블 또는 값 |
|---|---|
| 외경 | Ø55 |
| 지름 특징 | Ø42 |
| 관통 구멍 지름 특징 | Ø35 |
| 구멍 패턴 | 세 개의 Ø2.8 구멍 |
| 구멍 패턴 | 두 개의 Ø2 구멍; 공차 표시는 완전히 읽을 수 없음 |
| 구멍 패턴 | 여덟 개의 Ø2.1 구멍 |
| 추가 구멍 특징 | Ø2; 공차 표시는 완전히 읽을 수 없음 |
| 반지름 | R33.5, R30.5, R27.7, R21, R19.25 |
| 호각 | 150°, 75°, 68.5° |
| 각도 | 45°, 22.5°, 15°, 6.5° |
| 단면 수직 치수 | 0.8, 4.8, 1.6, 1.5, 1.3 ±0.1 |
| 기준 및 특징 제어 프레임 | 기준 A; 0.05 기준 A에 대한 공차 두 개의 기능 제어 프레임 |
| 커넥터 인터페이스 | 두 개의 보드 장착 커넥터 인터페이스 |
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
포함된 항목
멀티턴 카운팅 배터리 선택을 위해 포함하지 않음 또는 포함(팩당 두 개)을 선택하십시오.
다운로드
다운로드 & 리소스
- zeroerr eCoder35 — 3D 모델 (STEP)
- ZeroErr eCoder35 도면 설치 — 설치 도면 (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — 매뉴얼 (PDF)
시각적 세부사항
제품 보기
특징 및 디자인
치수 및 구조
응용 예
인터페이스 및 연결