ZeroErr ePower 48V 로봇 관절용 전원 공급 장치, 400W/800W/1500W 옵션
ZeroErr ePower 48V 로봇 관절용 전원 공급 장치, 400W/800W/1500W 옵션
ZeroErr
정가
$873.00 USD
정가
판매 가격
$873.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.

개요
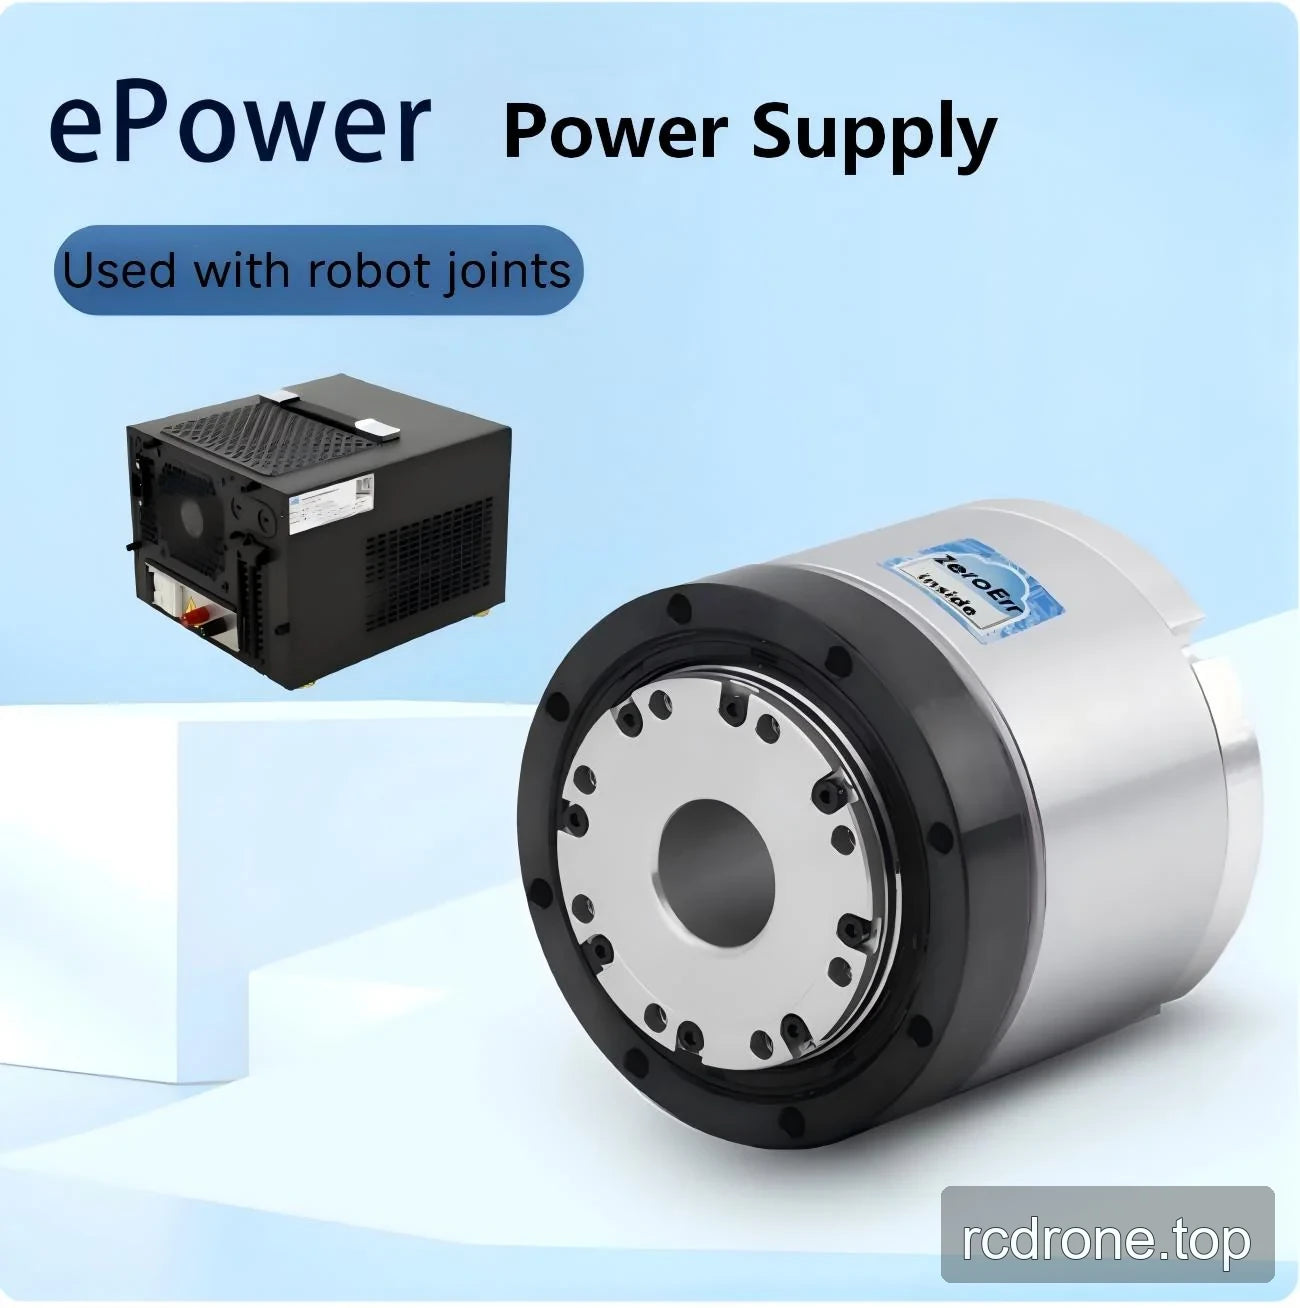
ZeroErr ePower는 로봇 관절 및 로봇 회전 액추에이터를 위한 전원 공급 장치 입니다. 선택 가능한 버전은 ePower-400-48, ePower-800-48 및 ePower-1500-48입니다. 나열된 모든 버전은 48 V DC 출력을 제공하며 100–240 V AC 입력을 수용합니다.
특징
- 로봇 관절 및 로봇 회전 액추에이터를 위해 설계되었습니다.
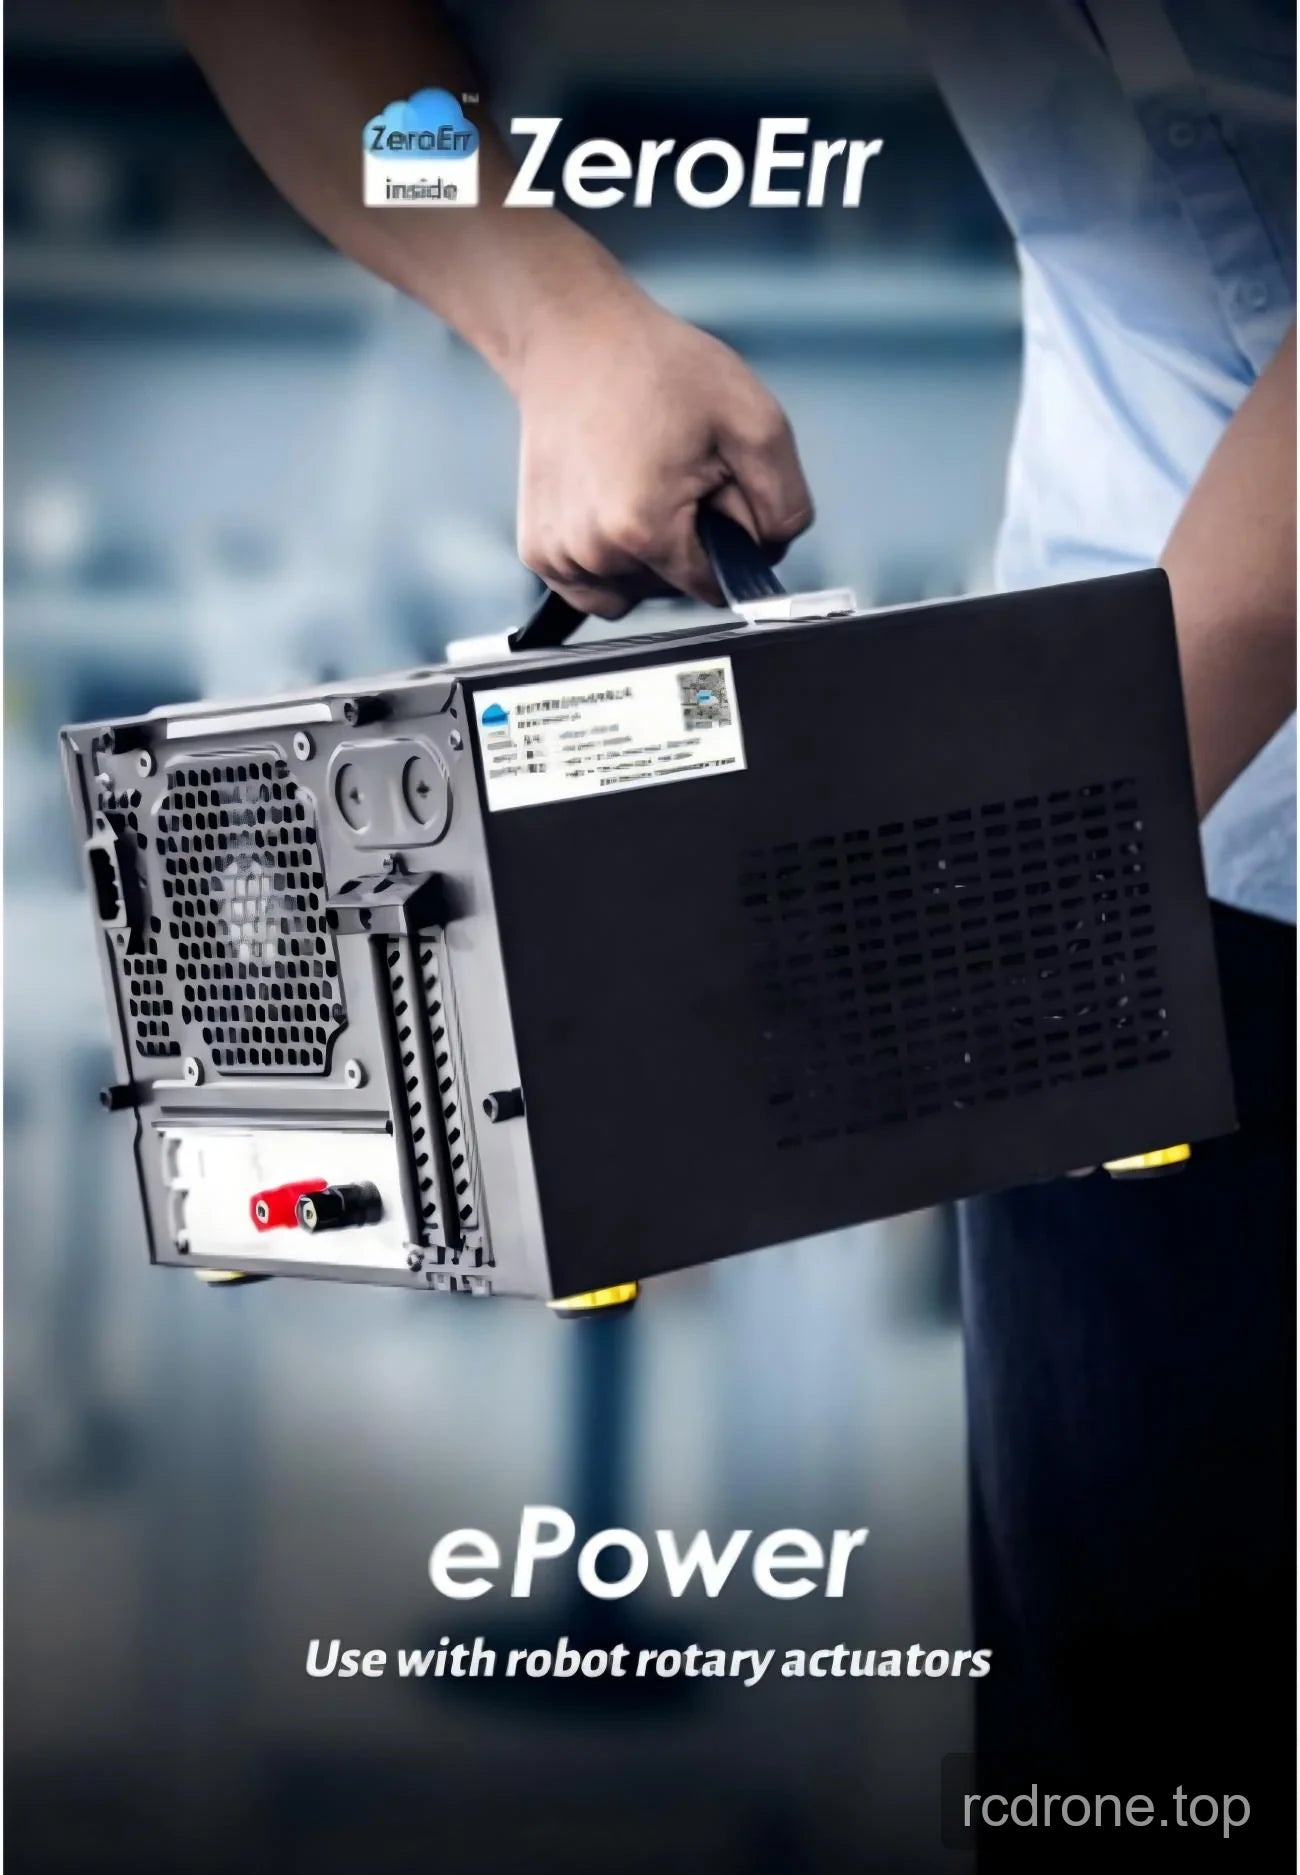
- 통합된 상단 휴대 손잡이.
- 환기 및 후면 전원 연결.
- 과부하 및 단락 조건에 대한 일정 전류 제한, 비정상 하중 조건이 제거된 후 자동으로 정상 작동으로 복귀합니다.
- 과전압 보호는 출력 전압을 차단한 후 복구를 위해 재시작합니다.
- 과온도 보호는 출력 전압을 차단하고 온도가 떨어진 후 자동으로 복구됩니다.
사양
| 매개변수 | ePower-400-48 | ePower-800-48 | ePower-1500-48 |
|---|---|---|---|
| 입력 AC 전압 | 100–240 V | ||
| 출력 DC 전압 | 48 V | ||
| 출력 정격 전류 | 8.3 A | 16.7 A | 31.25 A |
| 출력 전력 | 400 W | 800 W | 1500 W |
| 브레이크 켜짐 전압 | 53 V | ||
| 브레이크 꺼짐 전압 | 51 V | ||
| 작동 온도 | -20 to 60 °C; derating curve를 참조하십시오. | ||
| 과부하 보호 모드 | 정전류 제한 모드; 비정상 부하 조건이 제거된 후 자동으로 정상 작동으로 복귀합니다. | ||
| 단락 보호 모드 | 정전류 제한 모드; 비정상 부하 조건이 제거된 후 자동으로 정상 작동으로 복귀합니다. | ||
| 과전압 보호 임계값 | 55.2–64.8 V | ||
| 과전압 보호 모드 | 출력 전압을 차단한 후 복구를 위해 재시작합니다. | ||
| 과온 보호 모드 | 출력 전압을 차단하고 온도가 떨어진 후 자동으로 복구됩니다. | ||
| 무게 | 4.7 kg | 5.9 kg | 8.1 kg |
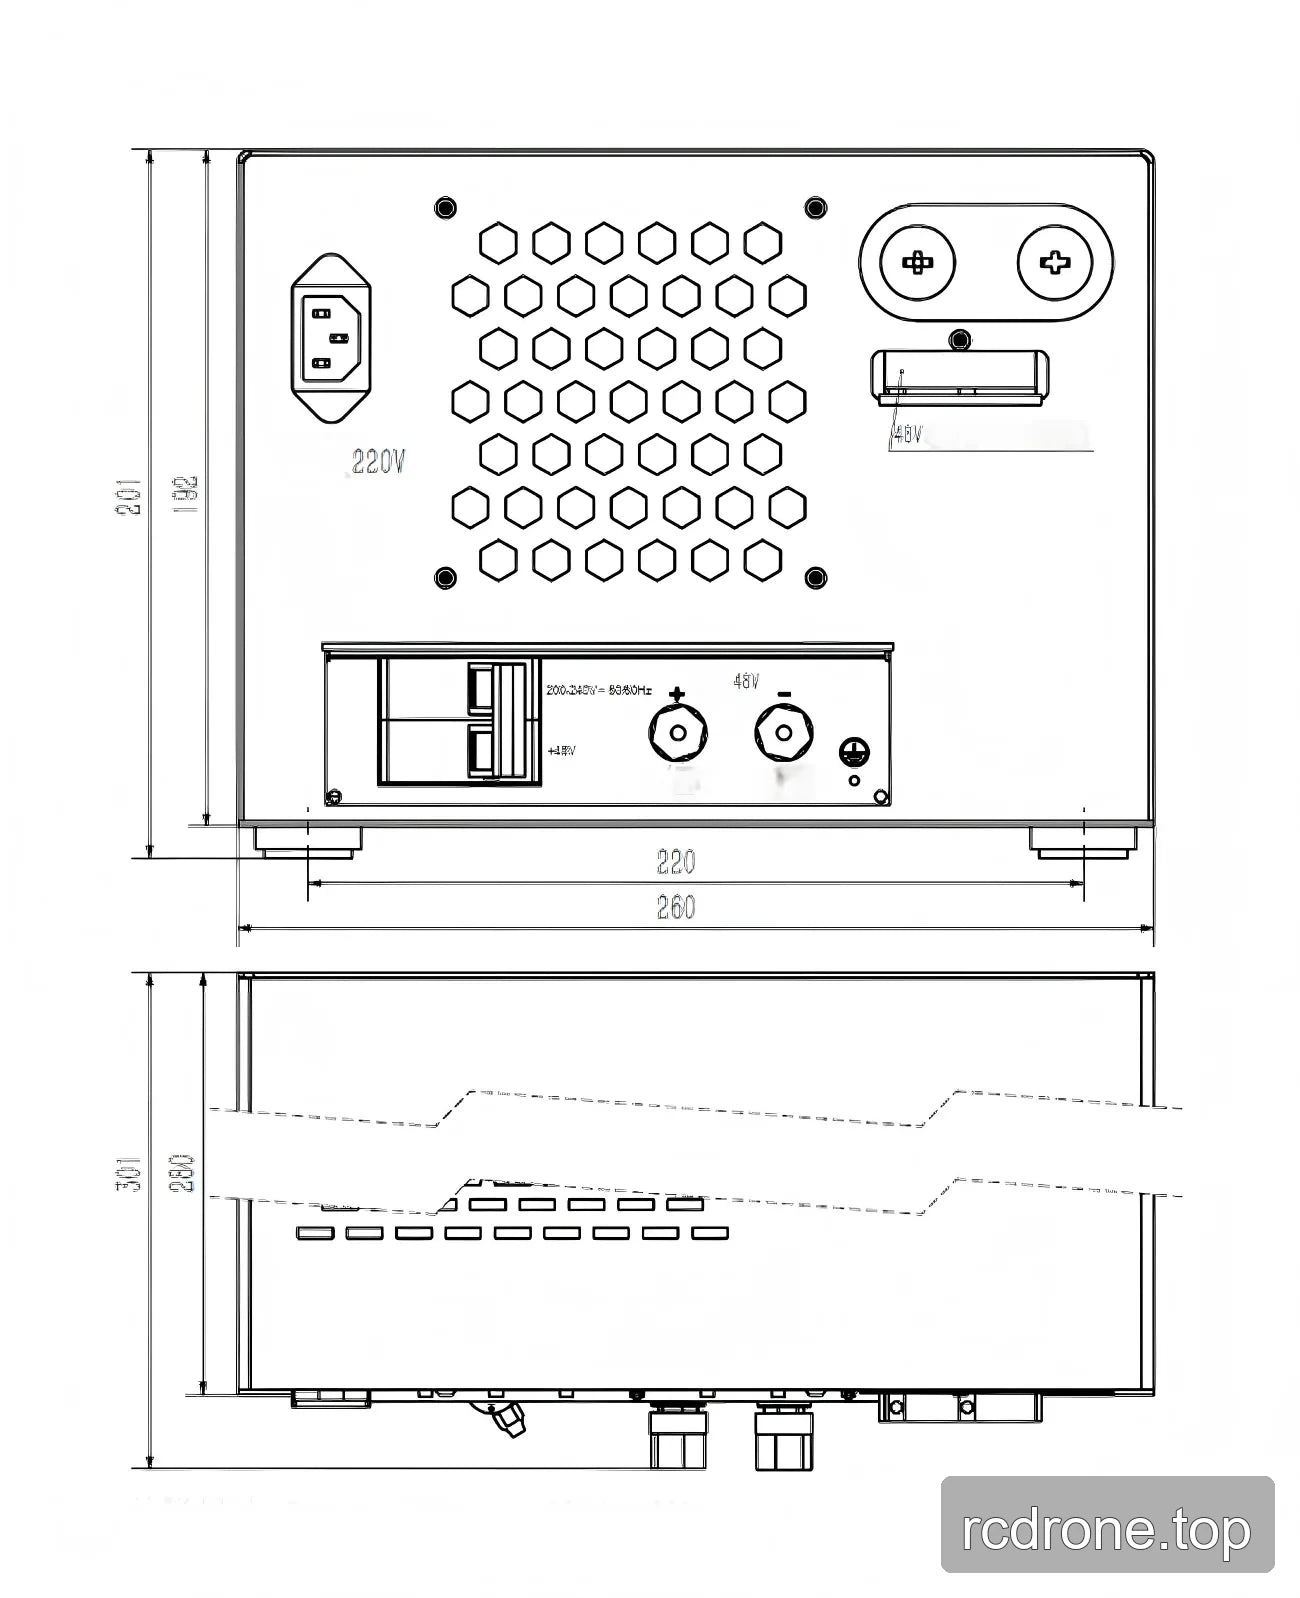
도면 정보
| 전체 정면 너비 | 260 mm |
| 지정된 기준점 사이의 정면 치수 | 220 mm |
| 전체 정면 높이 | 201 mm |
| 정면 인클로저 본체 높이 | 192 mm |
| 전체 측면 깊이 | 301 mm |
| 측면 인클로저 본체 깊이 | 280 mm |
| AC 입력 라벨 | 220 V AC |
| 입력 표기 | 200–240 V~ 50/60 Hz |
| DC 출력 단자 | 48 V DC 양극 및 음극 단자 |
인클로저 도면은 이러한 치수와 표기가 적용되는 선택 가능한 버전을 식별하지 않습니다.
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
문서
다운로드 & 리소스
- ZeroErr ZeroErr ePower 도면 — 제품 문서 (PDF)
- Lynx V2.0 — 매뉴얼 (PDF)
- Lynx 정보 도면 — 도면 (PDF)
- zeroerr I O 어댑터 보드 도면 ePower — 제품 문서 (PDF)
- ZeroErr ePower 감속기. — 3D 모델 (STEP)
- ZeroErr ePower — 사용자 매뉴얼 (PDF)
시각적 세부사항
응용 사례
제품 조회수
치수 및 구조