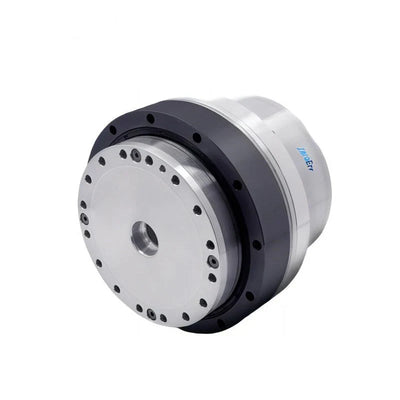
ZeroErr eRob110 T-타입 로봇 관절, 750W 48V, EtherCAT/CANopen, 50/80/100 옵션
ZeroErr eRob110 T-타입 로봇 관절, 750W 48V, EtherCAT/CANopen, 50/80/100 옵션
ZeroErr
수령 가능 여부를 로드할 수 없습니다.


개요
ZeroErr eRob110 T-Type 로봇 조인트 는 빠른 로봇 조립을 위한 통합 로봇 조인트입니다. CANopen 및 EtherCAT 버전으로 제공되며, 토크 센서 유무에 따라 선택할 수 있고, 감속비는 50, 80 또는 100으로 선택할 수 있으며, 선택적 다중 루프 메모리가 있습니다. 통합 설계는 수백 개의 기계 및 전자 부품을 선택, 설계, 구매 및 조립하는 데 소요되는 인력 및 시간 비용을 절감한다고 합니다.
특징
- 케이블, 공기 라인 및 유사 서비스 경로를 위한 18 mm 홀로우 샤프트; 경로 설계는 굽힘 수명에 영향을 미치지 않는다고 합니다.
- 코너 장착 구멍은 케이스 없이 직접 장착을 지원합니다; 이 설계는 조인트 무게를 줄이고 로봇의 하중 대 무게 비율을 개선한다고 합니다.
- 강력한 간섭 방지 성능을 갖춘 완전 차동 인터페이스와 직렬 또는 병렬로 연결할 수 있는 이중 방지 커넥터가 있습니다.
- 마찰 감쇠 브레이크.
- IP65 등급.
구성별 기능 정보
구성이 지정되지 않은 기능 재료는 여덟 개의 핵심 구성 요소를 식별합니다: 모터 측면 절대 인코더, DC 드라이버 온도 센서, 출력 측 다회전 절대 인코더, 마찰 브레이크 홀더, 프레임 없는 토크 모터, 토크 센서, 정밀 하모닉 감속기. 또한 전체 폐쇄 루프 제어를 갖춘 내장형 이중 절대 인코더, 단일 회전 및 다회전 전원 차단 위치 메모리, 마모 없는 정확도, 감속기 전송 오류 및 백래시의 실시간 보상을 식별합니다.
같은 재료는 반복성이 ±7 아크초까지, 절대 정확도가 ±15 아크초*까지라고 명시합니다.고신뢰성 마찰 브레이크에 대해 설명합니다. 정지 시 흔들림이 없고, 시작 시 떨림이 없으며, 전부하 제로 속도 시작 기능, 작동 중 마모 분진이 없고, 회전 중 소음이 없으며, 100% 전속도 중량 긴급 정지 기능을 갖추고 있습니다.
드라이버 통신 및 제어 — 구성별
드라이버 기능 설명에는 EtherCAT, CANopen 및 Modbus 통신, 위치 루프, 속도 루프 및 전류 루프 데이터 접근, 가변 하중 및 관성을 가진 로봇 응용 프로그램을 위한 실시간 PID 조정이 포함됩니다.
나열된 드라이버 인터페이스에는 ±10 V 아날로그 인터페이스, 펄스/방향, I/O, RS485, 외부 인코더 인터페이스 및 STO가 포함됩니다. 가용성은 드라이버 구성에 따라 다릅니다. 이 목록에 대한 선택 가능한 통신 버전은 EtherCAT 및 CANopen입니다.
드라이버 설명에는 D × L 공간이 70 × 67 mm로 표시됩니다.이 그림의 치수는 eRob110 T 조인트의 전체 치수가 아니며, 이 제품에 대한 외경 × 길이 × 관통 구멍 사양은 아래의 116 × 147.5 × 18 mm를 사용하십시오.
사양
| 매개변수 | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| 모델 / 조인트 시리즈 | eRob110HXXT | ||||
| 변형파 기어비 | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| 시작/정지 시 최대 토크 (Nm) | 127 | 178 | 204 | 217 | 229 |
| 허용 최대.평균 하중 토크 (Nm) | 72 | 113 | 140 | 140 | 140 |
| 정격 토크 (Nm) | 51 | 82 | 87 | 87 | 87 |
| 허용 최대 순간 토크 (Nm) | 242 | 332 | 369 | 395 | 408 |
| 최대 출력 회전 속도 (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| 모터 전력 (W) | 750 | ||||
| 전원 공급 전압 (V) | 48 V (±10%) | ||||
| 전원 공급 주의사항 | 주의 깊게 읽어주세요: “왜 일반 스위칭 전원 공급 장치를 모듈의 전원 공급 장치로 사용할 수 없는가?” 및 “Joint Module Manual Chapter 3 eRob Input Power Instructions”. | ||||
| 출력 인코더 해상도 | 19 비트 | ||||
| 재현성 / 절대 정확도 (아크초) | ±10 / ±45 아크초 | ||||
| 통신 버스 | EtherCAT / CANopen | ||||
| 외경 × 길이 × 관통 구멍 (mm) | 116 × 147.5 × 18 | ||||
| 무게 (kg) | 4.64 | ||||
| 인터페이스 디자인 | 완전 차동 인터페이스, 강력한 간섭 방지; 이중 방지 커넥터, 직렬/병렬 연결 가능. | ||||
| 브레이크 | 마찰 감쇠 브레이크 | ||||
| IP 등급 | IP65 | ||||
사용 가능한 선택
- 버전: eRob 110 T (토크 센서가 있는 CANopen), eRob 110 T (토크 센서가 없는 CANopen), eRob 110 T (토크 센서가 있는 EtherCAT), 또는 eRob 110 T (토크 센서가 없는 EtherCAT).
- 감속비: 50, 80, 또는 100.
- 다중 루프 메모리: 다중 루프 메모리 없음 또는 다중 루프 메모리 있음.
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 협동 로봇
- 의료 로봇
- 자동화 장비
다운로드 & 리소스
- eRob110 T EtherCAT 3D 모델 — STEP (ZIP)
- eRob110 T CANopen 3D 모델 — STEP (ZIP)
- eRob110 T EtherCAT 설치 도면 (PDF)
- eRob110 T CANopen 설치 도면 (PDF)
시각적 세부정보
제품 비디오
제품 보기

특징 및 디자인


추가 제품 세부정보

사양 및 성능

응용 예