


ZeroErr eRob 142 T 로봇 관절 액추에이터, EtherCAT/CANopen, 50–120 감속비
ZeroErr eRob 142 T 로봇 관절 액추에이터, EtherCAT/CANopen, 50–120 감속비
ZeroErr
정가
$2,933.00 USD
정가
판매 가격
$2,933.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
제로에러 eRob 142 T는 빠른 로봇 조립을 위한 T형 로봇 조인트 액추에이터 패밀리입니다. EtherCAT 또는 CANopen 버전 중에서 선택할 수 있으며, 토크 센서 유무, 감속비 50, 80, 100 또는 120, 다중 루프 메모리 유무에 따라 선택할 수 있습니다.
특징
- 케이블 및 공기 라인을 배선할 수 있는 18mm 대형 홀로우 샤프트; 배선 경로는 굽힘 수명에 영향을 미치지 않는다고 명시되어 있습니다.
- 코너 장착 홀과 직접 장착 디자인. 소스 자료에 따르면 케이스가 필요하지 않으며, 이 디자인은 조인트 무게를 줄이고 로봇의 하중 대 중량 비율을 개선한다고 합니다.
- 완전 차동, 간섭 방지 인터페이스 디자인으로, 직렬 또는 병렬로 연결할 수 있는 이중 방지 커넥터가 있습니다.
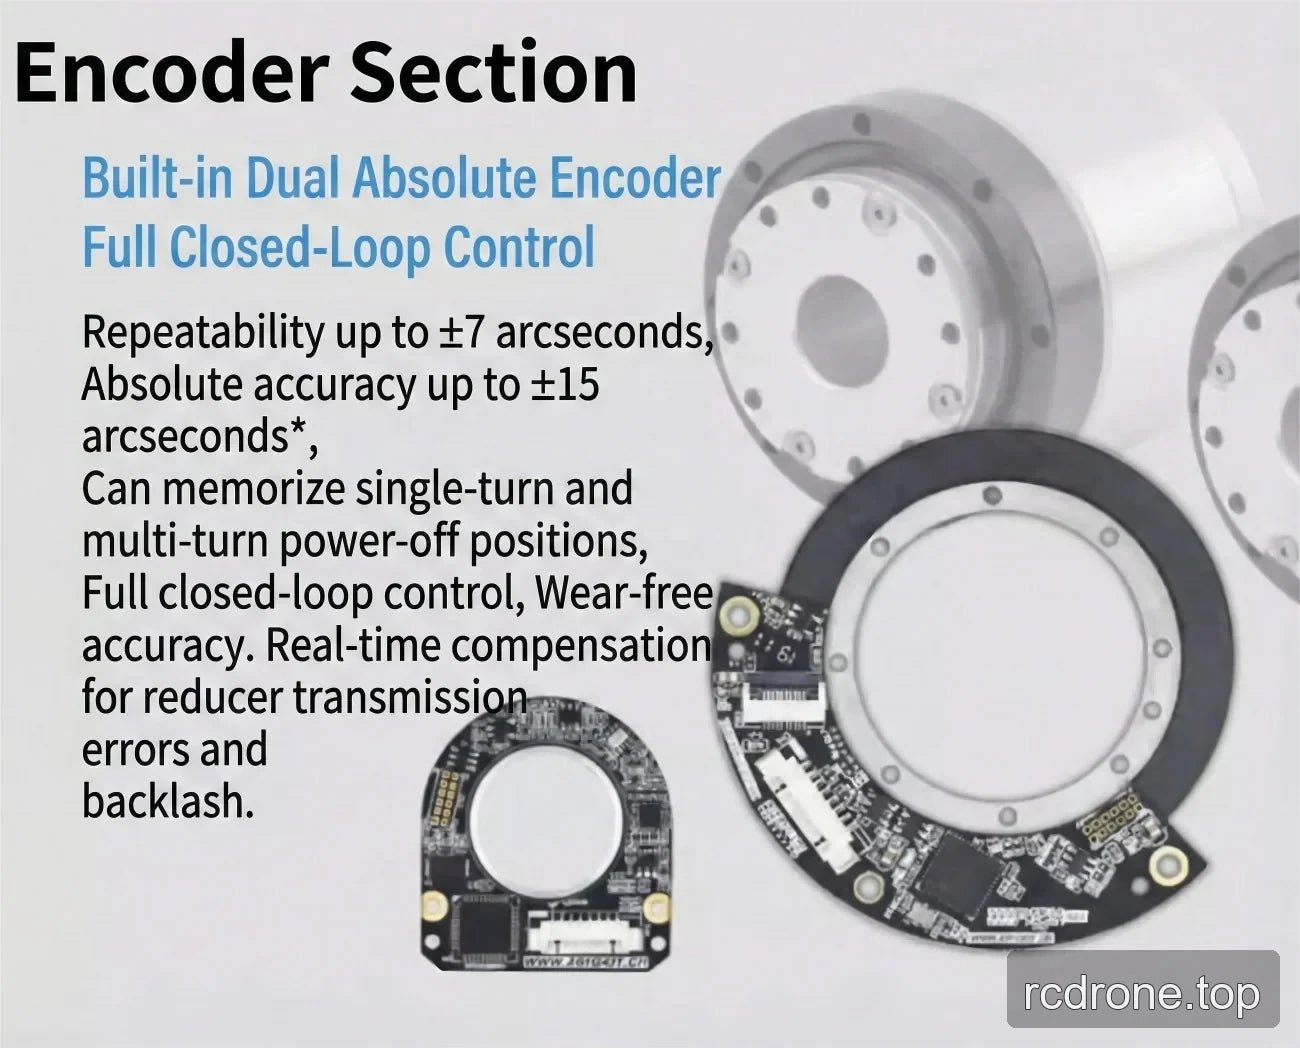
- 내장된 이중 절대 인코더와 완전 폐쇄 루프 제어.
- 실시간 PID 조정이 가능한 개방 위치 루프, 속도 루프 및 전류 루프 데이터.
- 감속기 전송 오류 및 백래시의 실시간 보상; 원자료는 마모 없는 정확성도 설명합니다.
- 단회전 및 다회전 위치에 대한 전원 꺼짐 위치 메모리. 다중 루프 메모리는 선택 가능하며, 다중 루프 메모리 없음 옵션에 대해 다회전 메모리를 가정하지 마십시오.
- 마찰형 브레이크 홀더가 있는 마찰 감쇠 브레이크. 원자료는 정지 시 흔들림 없이 안정적인 정지 및 시작, 전부하 제로 속도 시작, 작동 중 마모 분진 없음, 회전 중 소음 없음, 100% 전속도 중량 긴급 정지를 명시합니다.
- IP65 등급.
응용 분야
인간형 로봇, 로봇 팔, 외골격, 사족 로봇, AGV 차량, ARU 로봇, 협동 로봇, 의료 로봇 및 자동화 장비를 포함하여 동적 가변 하중 및 가변 관성을 가진 로봇 응용 분야에 적합합니다.
인터페이스 및 옵션
선택 가능한 버전
- eRob 142 T (토크 센서가 있는 CANopen)
- eRob 142 T (토크 센서가 없는 CANopen)
- eRob 142 T (토크 센서가 있는 EtherCAT)
- eRob 142 T (토크 센서가 없는 EtherCAT)
선택 가능한 감속비
50, 80, 100 또는 120.
다중 루프 메모리
다중 루프 메모리 없음 또는 다중 루프 메모리 있음.
출처 자료에 나열된 인터페이스
- 통신 버스: EtherCAT / CANopen.
- 선택적 장치 통신: EtherCAT / CANopen / Modbus.
- EtherCAT 및 CANopen 회전 액추에이터 버전 모두에 대해 나열된 선택적 인터페이스는 RS485, Pulse/DIR, I/O, ±10 V 아날로그 및 STO입니다.
- 외부 인코더 인터페이스가 나열되어 있습니다.
- 나열된 인터페이스 공간은 D × L = 70 × 67 mm입니다.
사양
다음 기술 표는 제공된 소스 표기법을 유지합니다. 열 레이블은 “32-50”에서 “32-160”까지 사용되며, 이 목록의 선택 가능한 축소 비율 옵션은 50, 80, 100 및 120입니다.
| 매개변수 | 값 (32-50) | 값 (32-80) | 값 (32-100) | 값 (32-120) | 값 (32-160) |
|---|---|---|---|---|---|
| 모델 / 조인트 시리즈 | eRob142HXXT | ||||
| 스트레인 웨이브 기어 비율 | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| 정격 토크 (Nm) 시작/정지 | 281 | 395 | 433 | 459 | 484 |
| 허용 최대평균 하중 토크 (Nm) | 140 | 217 | 281 | 281 | 281 |
| 정격 토크 (Nm) | 99 | 153 | 178 | 178 | 178 |
| 허용 최대 순간 토크 (Nm) | 497 | 738 | 841 | 892 | 892 |
| 최대 출력 회전 속도 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| 모터 전력 (W) | 1000 | ||||
| 전원 공급 전압 (V) | 48 V (±10%) | ||||
| 전원 공급 주의사항 | 주의 깊게 읽어주세요: “왜 일반 스위칭 전원 공급 장치를 모듈의 전원 공급 장치로 사용할 수 없는가?” 및 “Joint Module Manual Chapter 3 eRob Input Power Instructions”. | ||||
| 출력 인코더 해상도 | 19 비트 | ||||
| 재현성 / 절대 정확도 (아크초) | ±10 / ±45 아크초 | ||||
| 통신 버스 | EtherCAT / CANopen | ||||
| 외경 × 길이 × 관통 홀 (mm) | 148 × 163 × 18 | ||||
| 무게 (kg) | 8.22 | ||||
| 인터페이스 디자인 | 완전 차동 인터페이스, 강력한 간섭 방지; 이중 방지 커넥터, 직렬/병렬로 연결 가능. | ||||
| 브레이크 | 마찰 감쇠 브레이크 | ||||
| IP 등급 | IP65 | ||||
| 일반 매개변수 | 아이디: 18 mm, IP 등급: IP65*, 브레이크: 마찰 브레이크 | ||||
| 선택적 장치 | 통신: EtherCAT / CANopen / Modbus; 출력 인코더 해상도: 19Bit; 반복성/정확도: ±7/±15 아크초 또는 ±10/±25 아크초 | ||||
| EtherCAT 버전 회전 액추에이터 | 선택적 인터페이스: RS485, 펄스/DIR, I/O, ±10 V 아날로그 및 STO | ||||
| CANopen 버전 회전 액추에이터 | 선택적 인터페이스: RS485, 펄스/DIR, I/O, ±10 V 아날로그 및 STO | ||||
다운로드
- EROB170I I 시리즈 EtherCAT eRob142T — 3D 모델 (ZIP)
- EROB170I I 시리즈 EtherCAT — 3D 모델 (ZIP)
- EROB142 T 시리즈 EtherCAT — 3D 모델 — STEP 파일 (ZIP)
- EROB142 T 시리즈 CANopen — 3D 모델 — STEP 파일 (ZIP)
- EROB142 T 시리즈 EtherCAT 설치 도면1 — 설치 도면 (PDF)
- EROB142 T 시리즈 CANopen 설치 도면 — 설치 도면 (PDF)
시각적 세부정보
제품 비디오
제품 보기

특징 및 디자인


인터페이스 및 연결

응용 예
