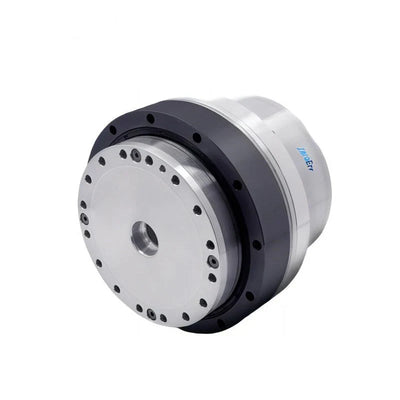
ZeroErr eRob 170 I 로봇 관절 액추에이터, CANopen/EtherCAT, 48V
ZeroErr eRob 170 I 로봇 관절 액추에이터, CANopen/EtherCAT, 48V
ZeroErr
정가
$3,471.00 USD
정가
판매 가격
$3,471.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
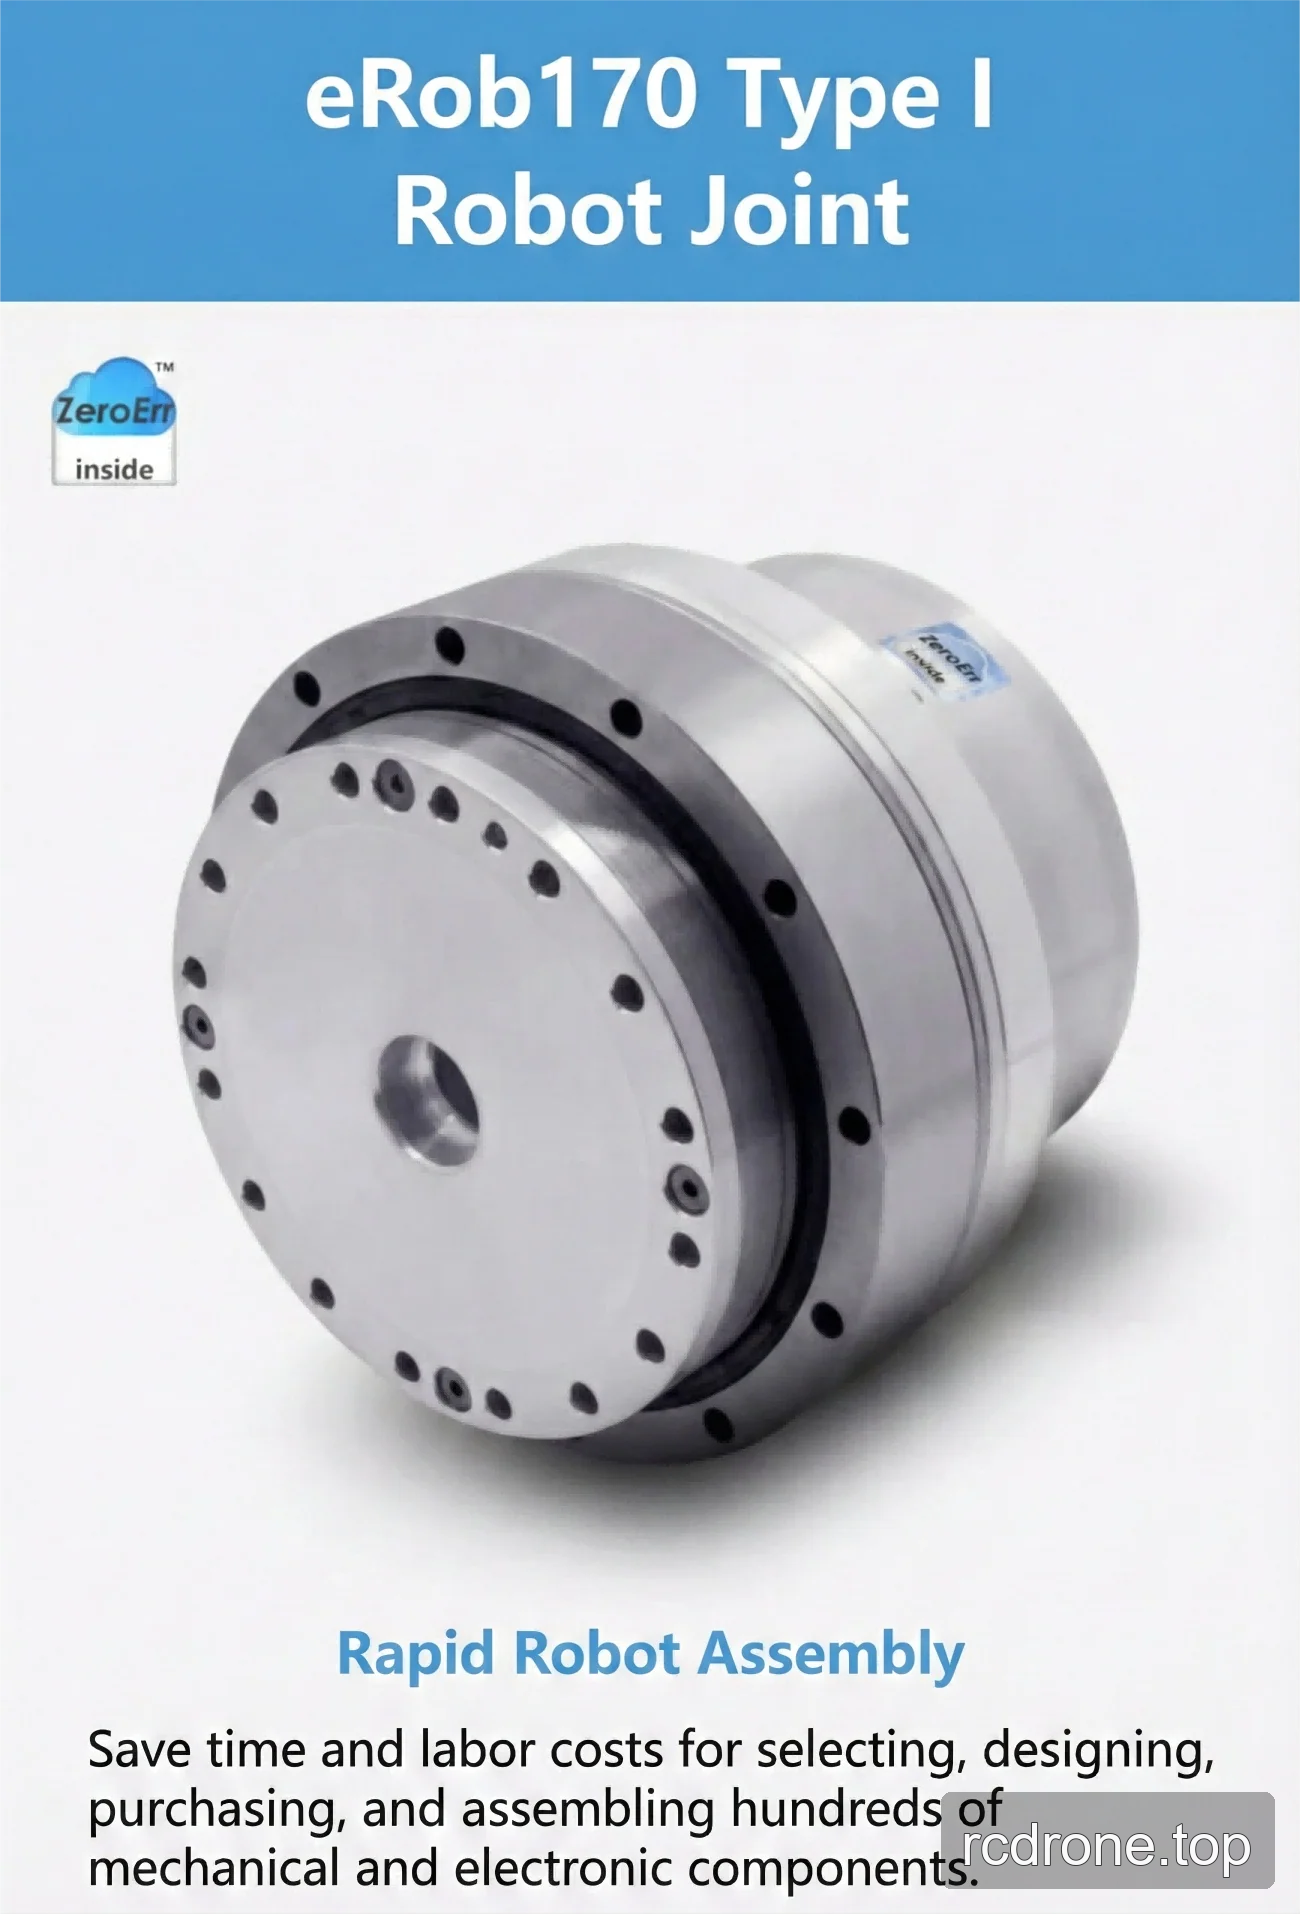
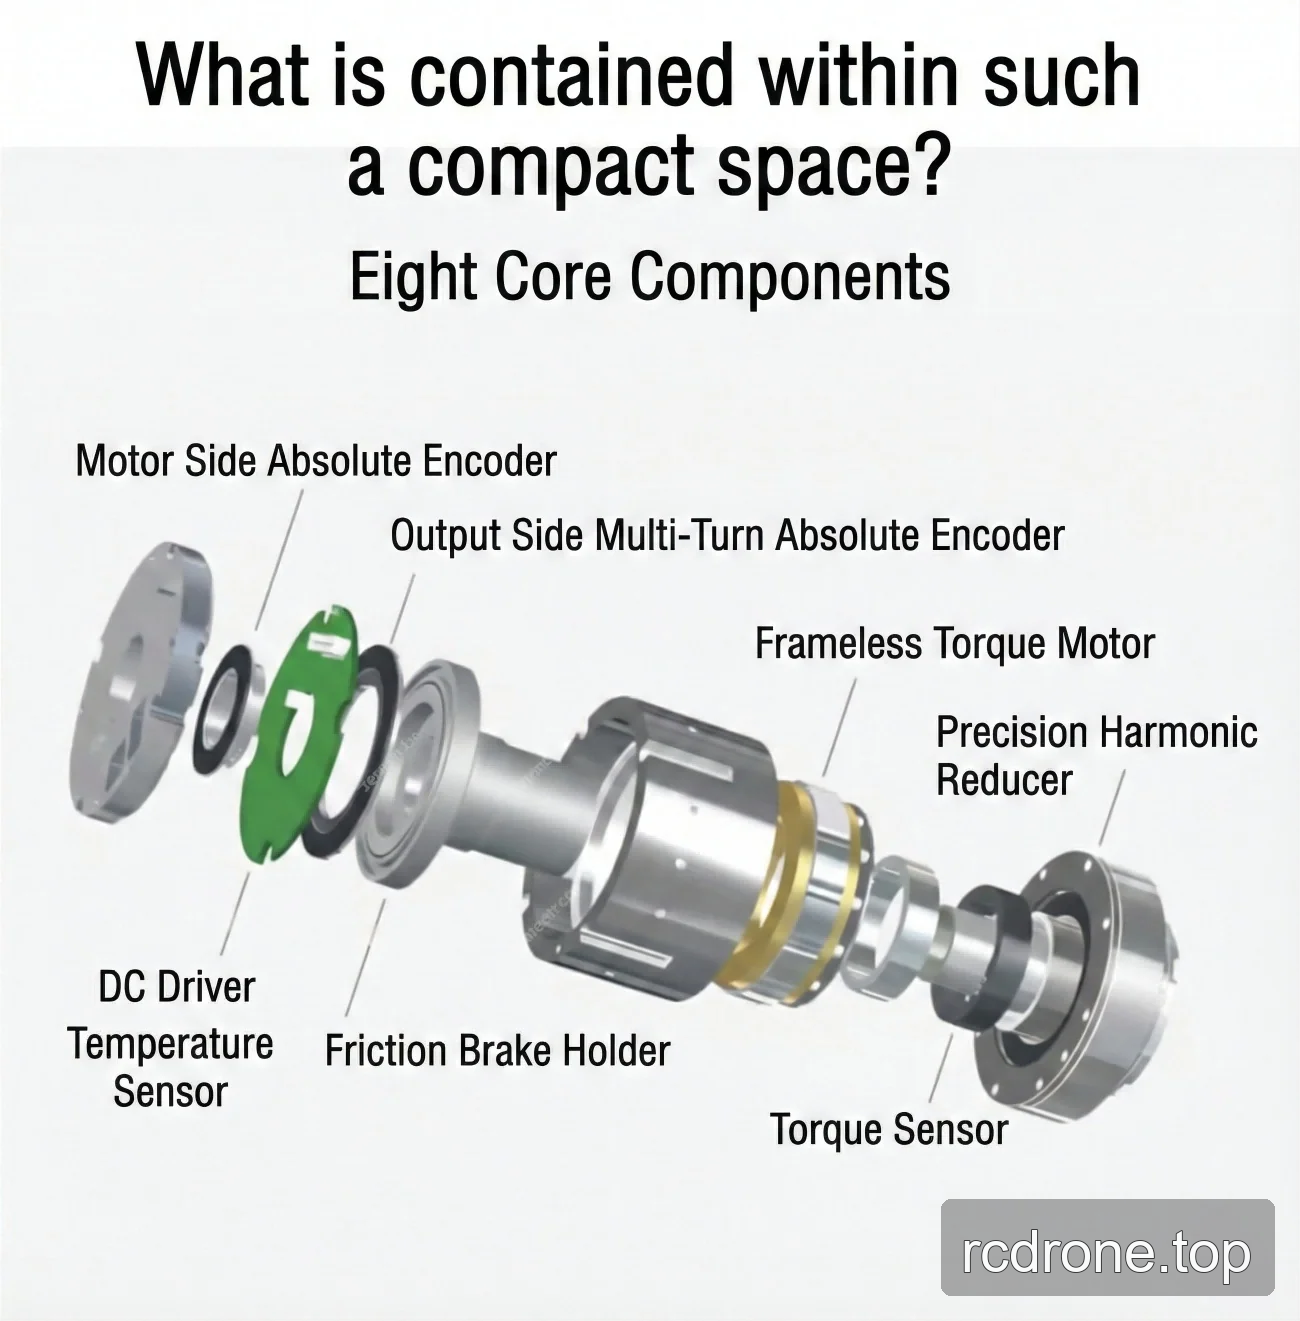
ZeroErr eRob 170 I는 CANopen 또는 EtherCAT 통신, 브레이크 또는 비브레이크 버전, 50, 80, 100, 120 또는 160의 감속비, 선택 가능한 다회전 및 토크 구성으로 제공되는 eRob170 Type I 로봇 관절 액추에이터 패밀리입니다.
통합된 로봇 관절 설계는 수많은 개별 기계 및 전자 부품을 선택, 설계, 구매 및 조립할 필요성을 줄여 로봇 조립을 간소화하도록 설계되었습니다.
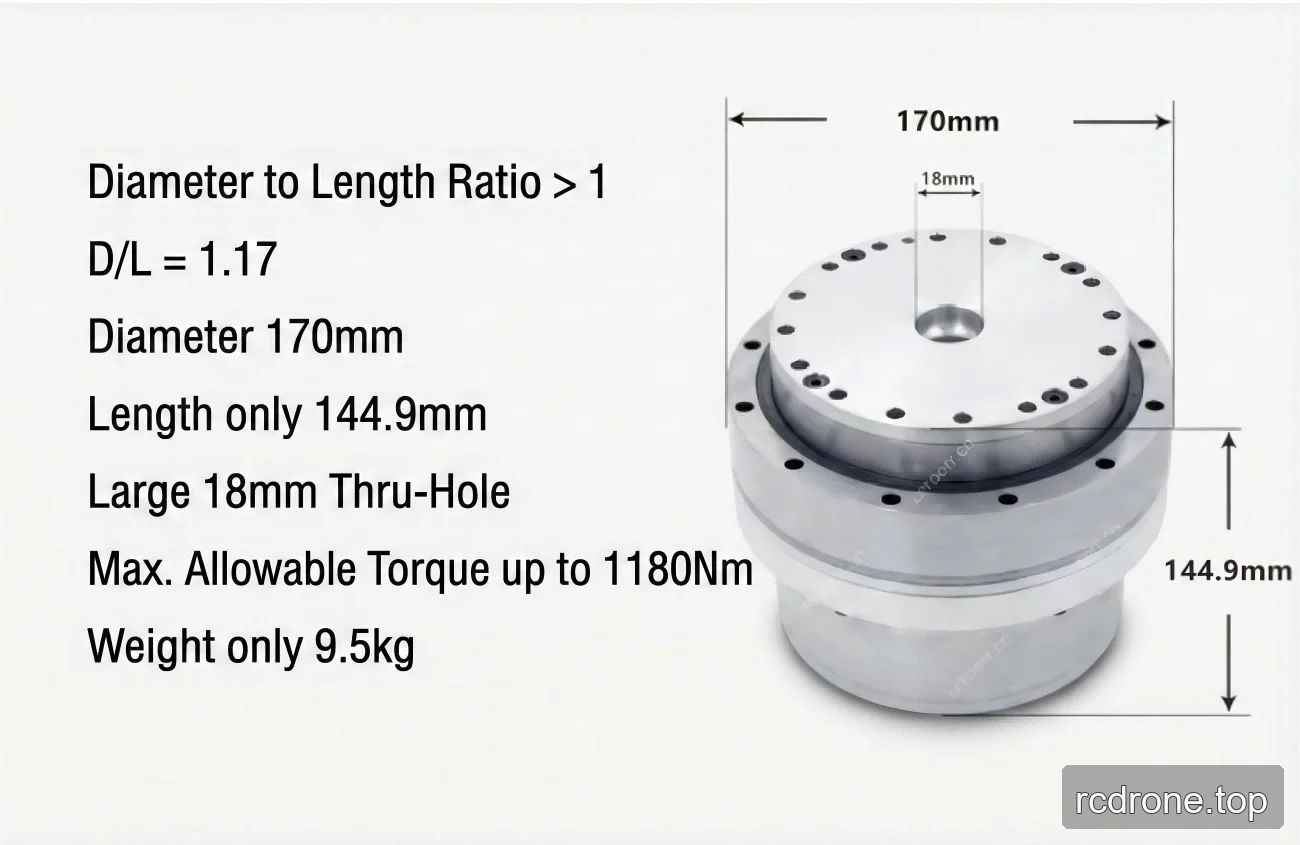
발표된 패밀리 사양에는 1,000 W 모터, 48 V 입력 (±10%), 170 × 144.9 mm 외경 × 길이, 18 mm 관통 홀 및 9.29 kg 무게가 포함됩니다. 발표된 지름 대 길이 비율은 1보다 큽니다 (D/L = 1.17).
특징
- CANopen 및 EtherCAT 버전을 선택할 수 있습니다.
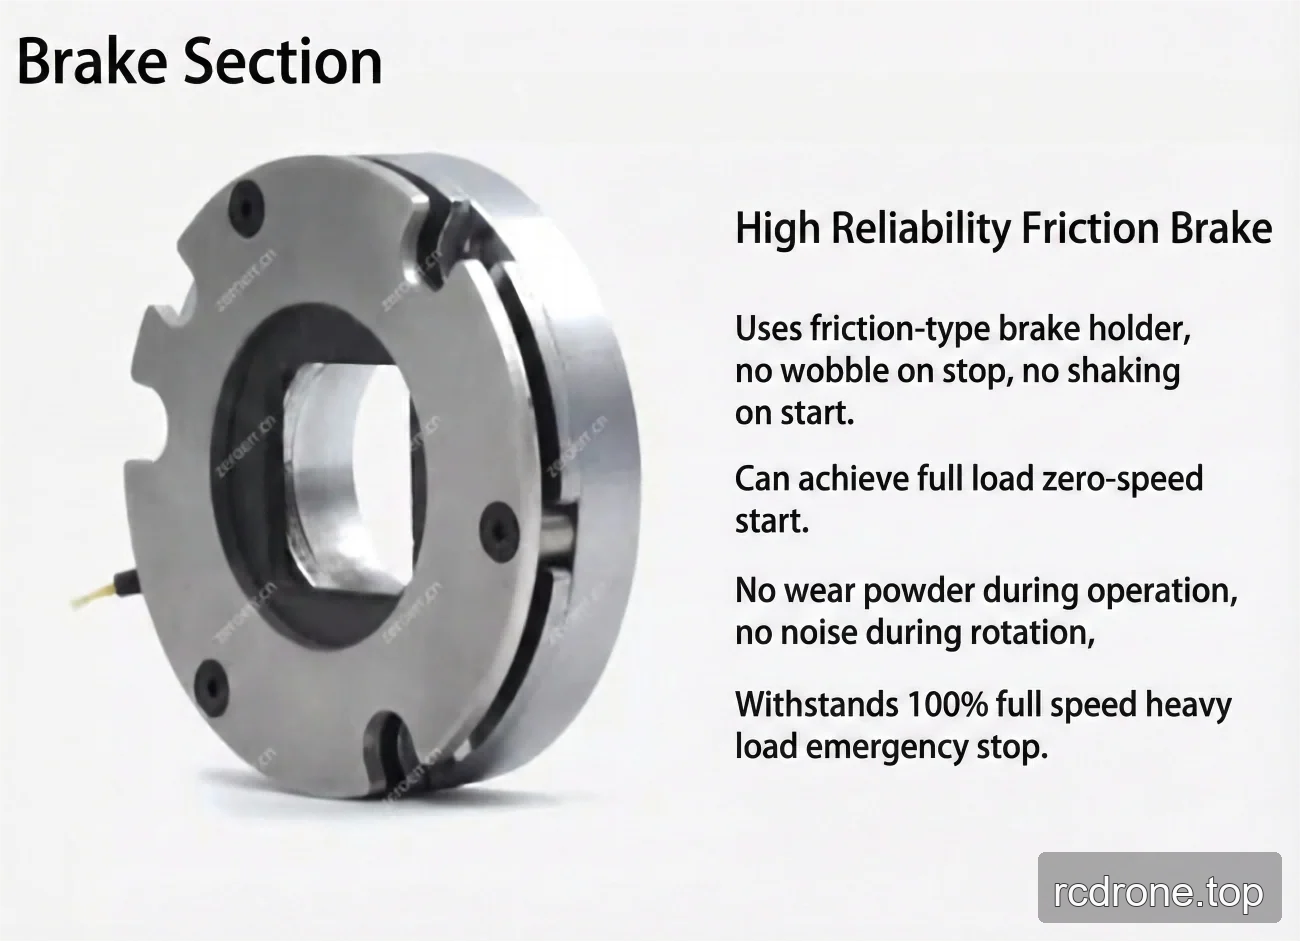
- 브레이크가 있는 버전과 없는 버전을 선택할 수 있으며, 발표된 브레이크 모델은 마찰 브레이크입니다.
- 다양한 회전수 및 토크 선택이 나열된 조합에서 가능합니다.
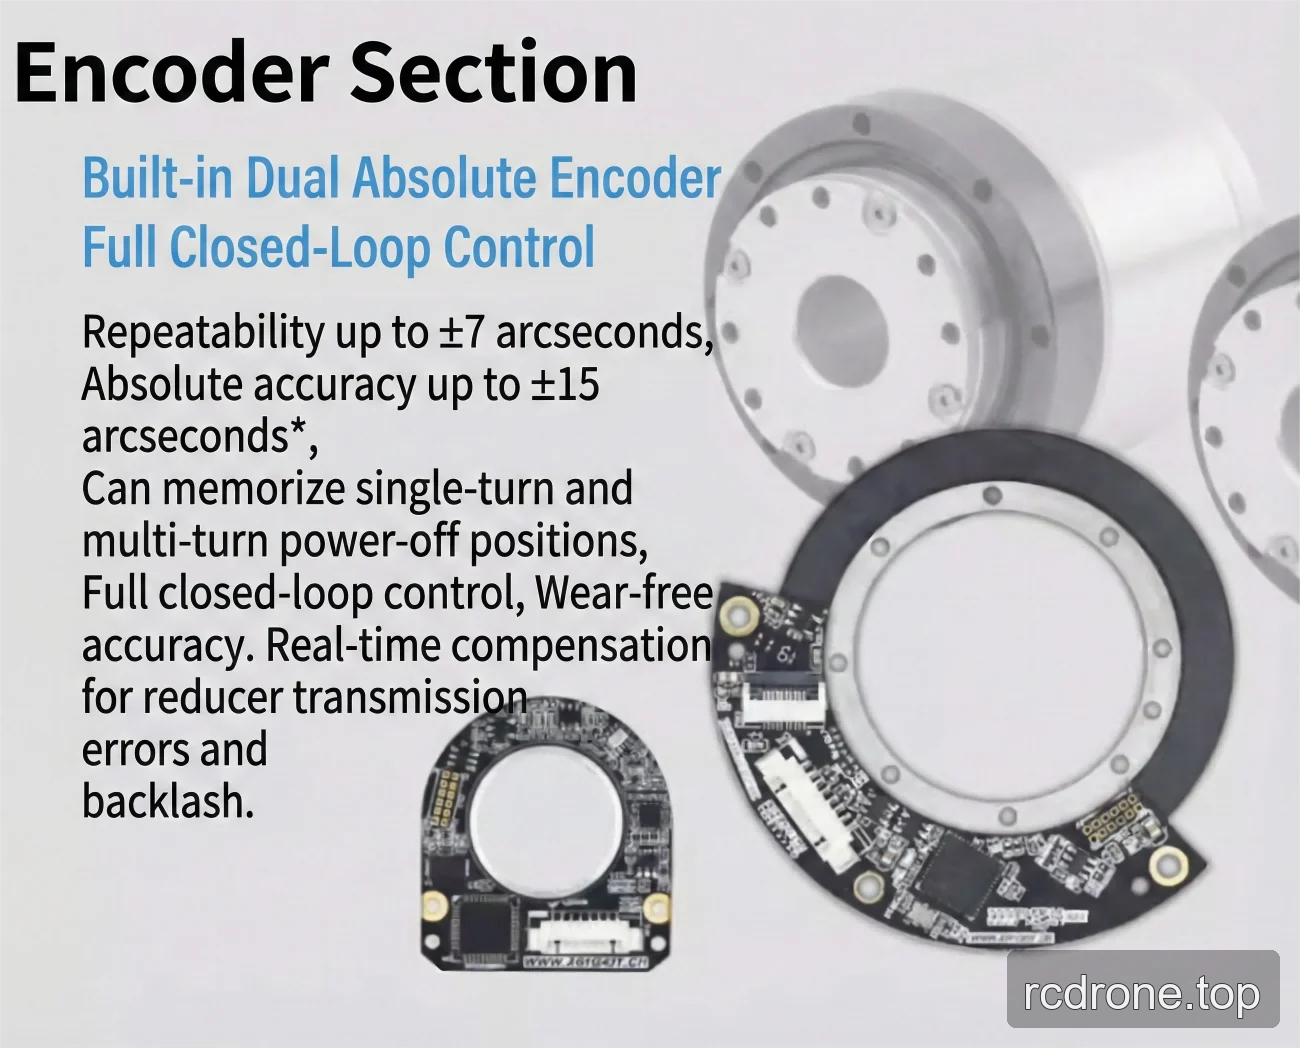
- 게시된 출력 인코더 해상도: 19 비트.
- 게시된 인코더 반복성/정확도 옵션: ±7/±15 아크초 또는 ±10/±25 아크초.
사양
감소 비율에 따른 값
| 매개변수 | 50 (출처 표기: 40-50) | 80 (출처 표기: 40-80) | 100 (출처 표기: 40-100) | 120 (출처 표기: 40-120) | 160 (출처 표기: 40-160) |
|---|---|---|---|---|---|
| 시작 및 정지 시 피크 토크 (Nm) | 402 | 519 | 568 | 617 | 647 |
| 평균 하중 토크에서 허용 가능한 최대 값 (Nm) | 196 | 284 | 372 | 451 | 451 |
| 정격 토크 (Nm) | 137 | 206 | 265 | 294 | 294 |
| 허용 가능한 최대 순간 토크 (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| 최대 출력 회전 속도 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
일반적으로 게시된 매개변수
| 모델 | eRob170HXXI |
|---|---|
| 모터 전력 | 1000 W |
| 전력 입력 전압 | 48 V (±10%) |
| 변형파 기어 출력 관성 | 6679752 g-mm² |
| 변형파 기어 출력 질량 | 2.02 kg |
| 외경 × 길이 | 170 × 144.9 mm |
| 직경 대 길이 비율 | 1보다 큼; D/L = 1.17 |
| 관통 홀 / ID | 18 mm |
| 변형파 기어 입력 관성 | 1517148 g-mm² |
| 변형파 기어 입력 질량 | 1.66 kg |
| 무게 | 9.29 kg |
| 일반 매개변수 | IP 등급: IP54*; 브레이크 모델: 마찰 브레이크. |
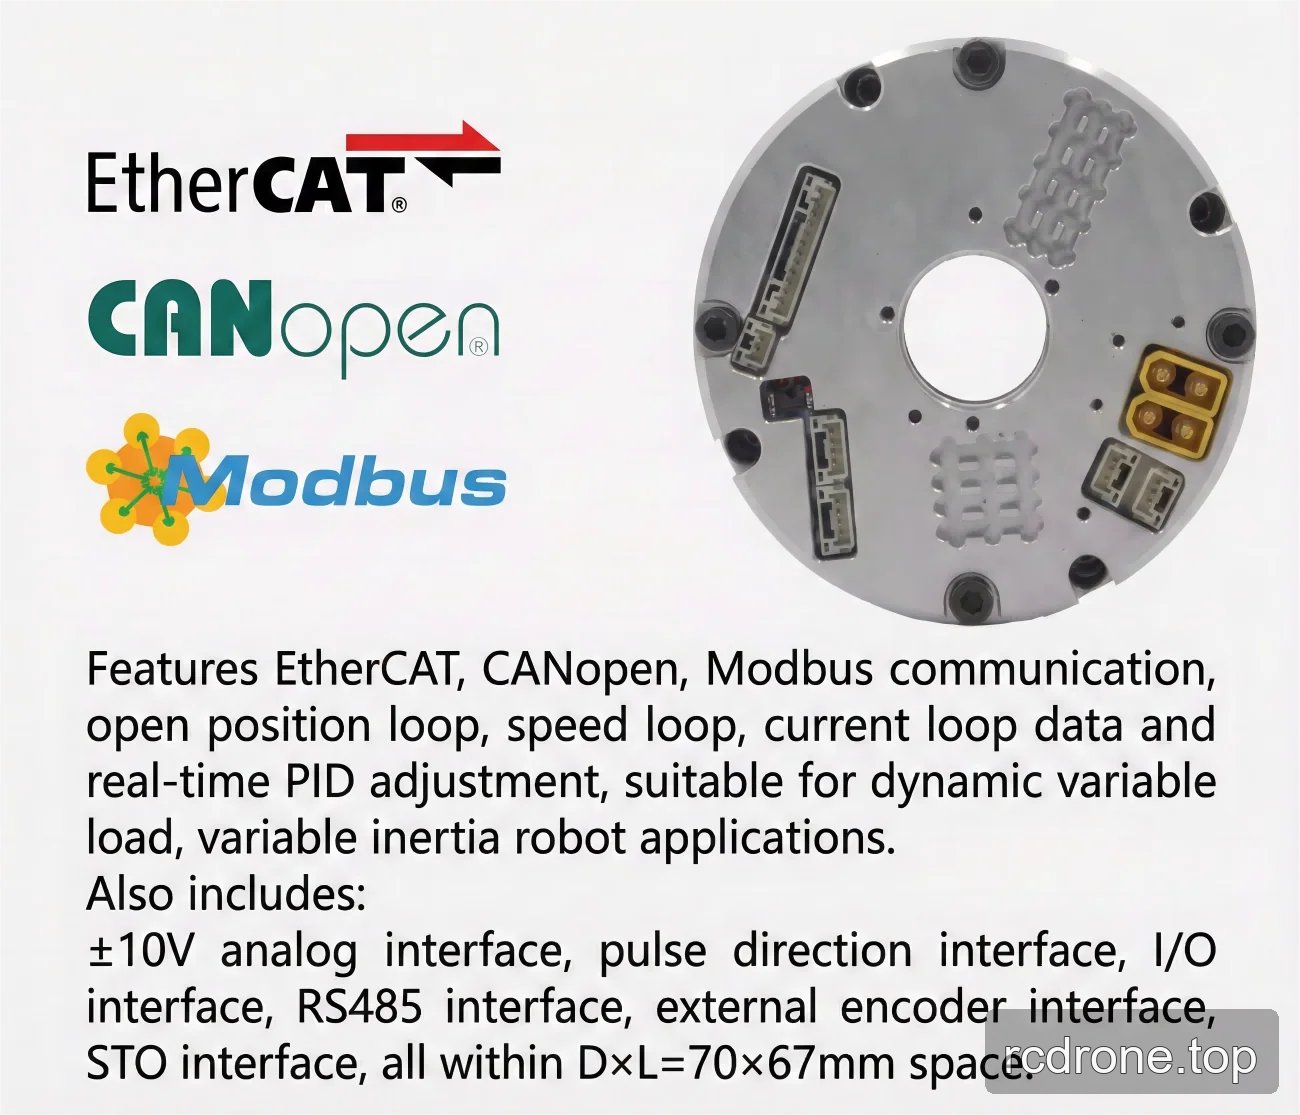
| 선택적 장치 | 통신 유형: EtherCAT / CANopen / Modbus; 출력 인코더 해상도: 19 비트; 반복성/정확도: ±7/±15 아크초 또는 ±10/±25 아크초. |
| EtherCAT 버전 회전 액추에이터 | 선택적 인터페이스: RS485, Pulse/DIR, I/O, ±10 V 아날로그, 및 STO. |
| CANopen 버전 회전 액추에이터 | 선택적 인터페이스: RS485, 펄스/DIR, I/O, ±10 V 아날로그, 및 STO. |
구성 옵션
- 버전: eRob 170 I (브레이크가 있는 CANopen), eRob 170 I (브레이크가 없는 CANopen), eRob 170 I (브레이크가 있는 EtherCAT), 또는 eRob 170 I (브레이크가 없는 EtherCAT).
- 감속비: 50, 80, 100, 120, 또는 160.
- 다회전 및 토크: 다회전 없음 및 토크 없음; 다회전 없음 및 토크 있음; 다회전 있음 및 토크 없음; 또는 다회전 있음 및 토크 있음.
응용 프로그램
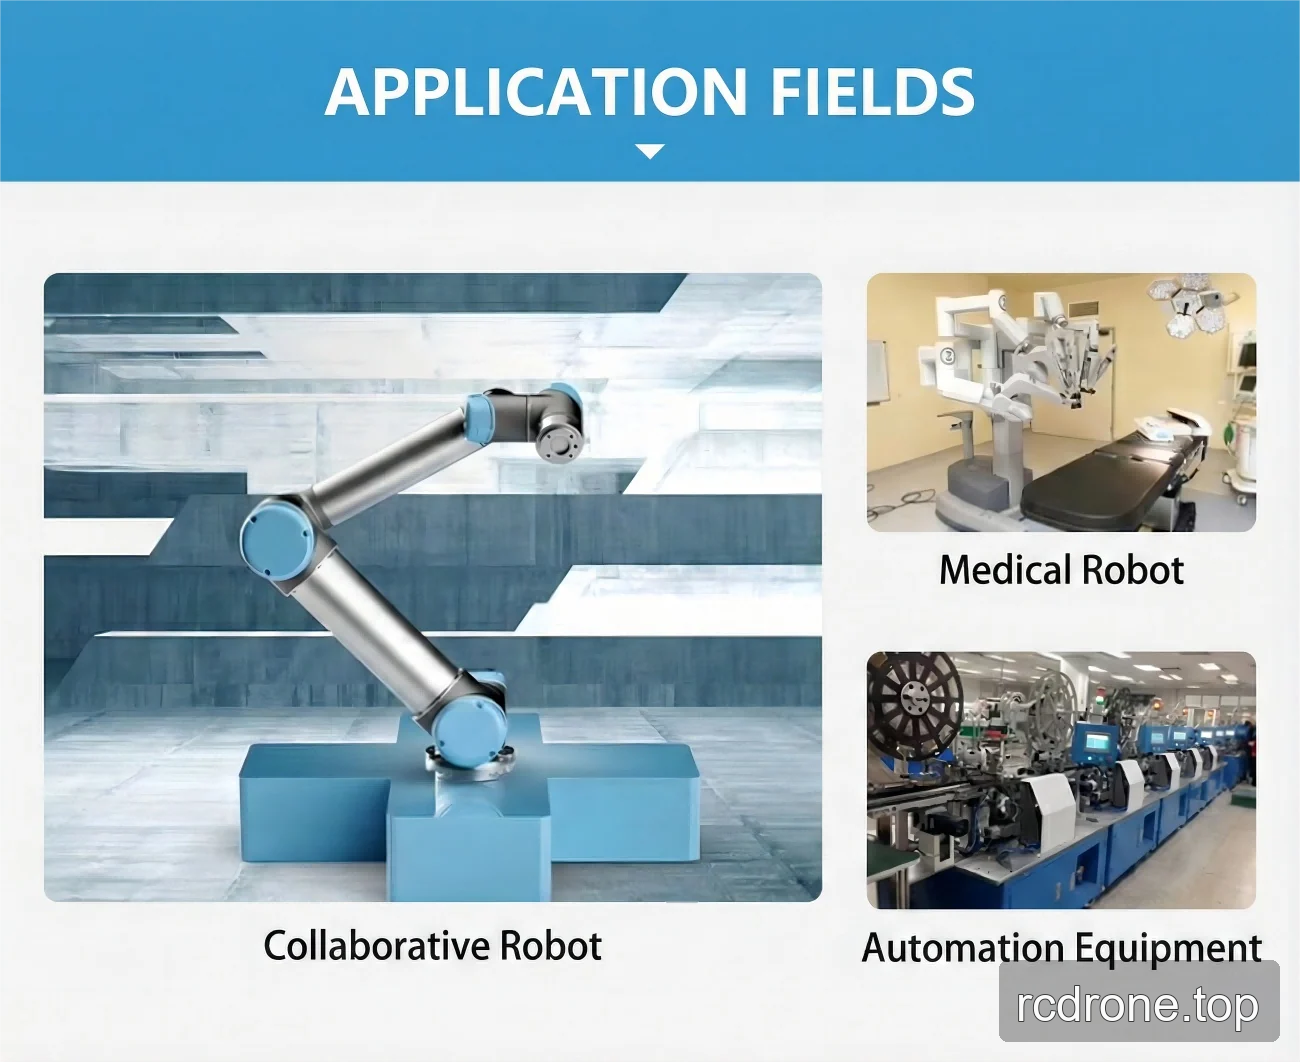
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
다운로드
다운로드 & 리소스
- EROB170I I 시리즈 EtherCAT — 3D 모델 (ZIP)
- EROB170I I 시리즈 EtherCAT — 3D 모델 (ZIP)
- EROB110I I 시리즈 EtherCAT — 3D 모델 — STEP 파일 (ZIP)
- EROB170I I 시리즈 CANopen — 3D 모델 — STEP 파일 (ZIP)
- EROB170I I 시리즈 EtherCAT 설치 도면 — 설치 도면 (PDF)
- EROB170I I 시리즈 CANopen 설치 도면 — 설치 도면 (PDF)
시각적 세부정보
제품 비디오
제품 조회수
치수 및 구조
특징 및 디자인
인터페이스 및 연결
응용 예