ZeroErr eRob 70 I 통합 로봇 관절 모터, EtherCAT/CANopen, 50–120 감속비
ZeroErr eRob 70 I 통합 로봇 관절 모터, EtherCAT/CANopen, 50–120 감속비
ZeroErr
정가
$1,671.00 USD
정가
판매 가격
$1,671.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
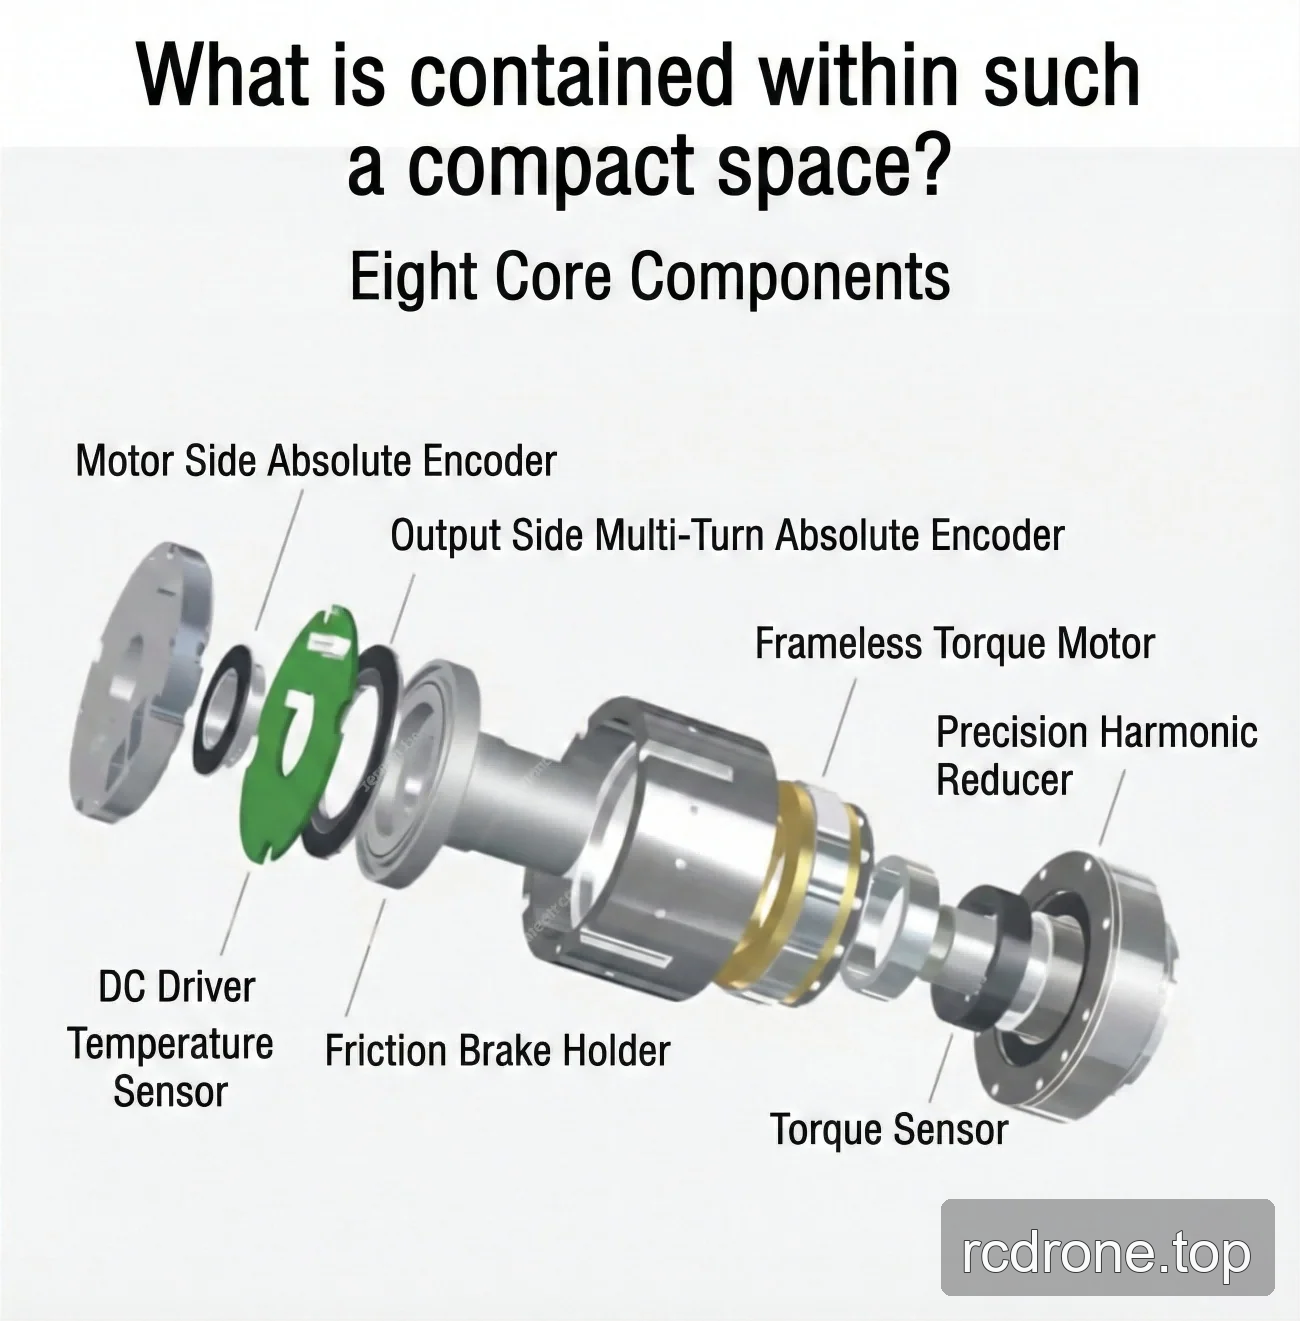
제로에러 eRob 70 I는 선택 가능한 EtherCAT 또는 CANopen 버전, 브레이크 유무 구성, 50, 80, 100 또는 120의 감속비, 선택 가능한 다회전 및 토크 조합을 갖춘 통합 로봇 조인트 모터 패밀리입니다.
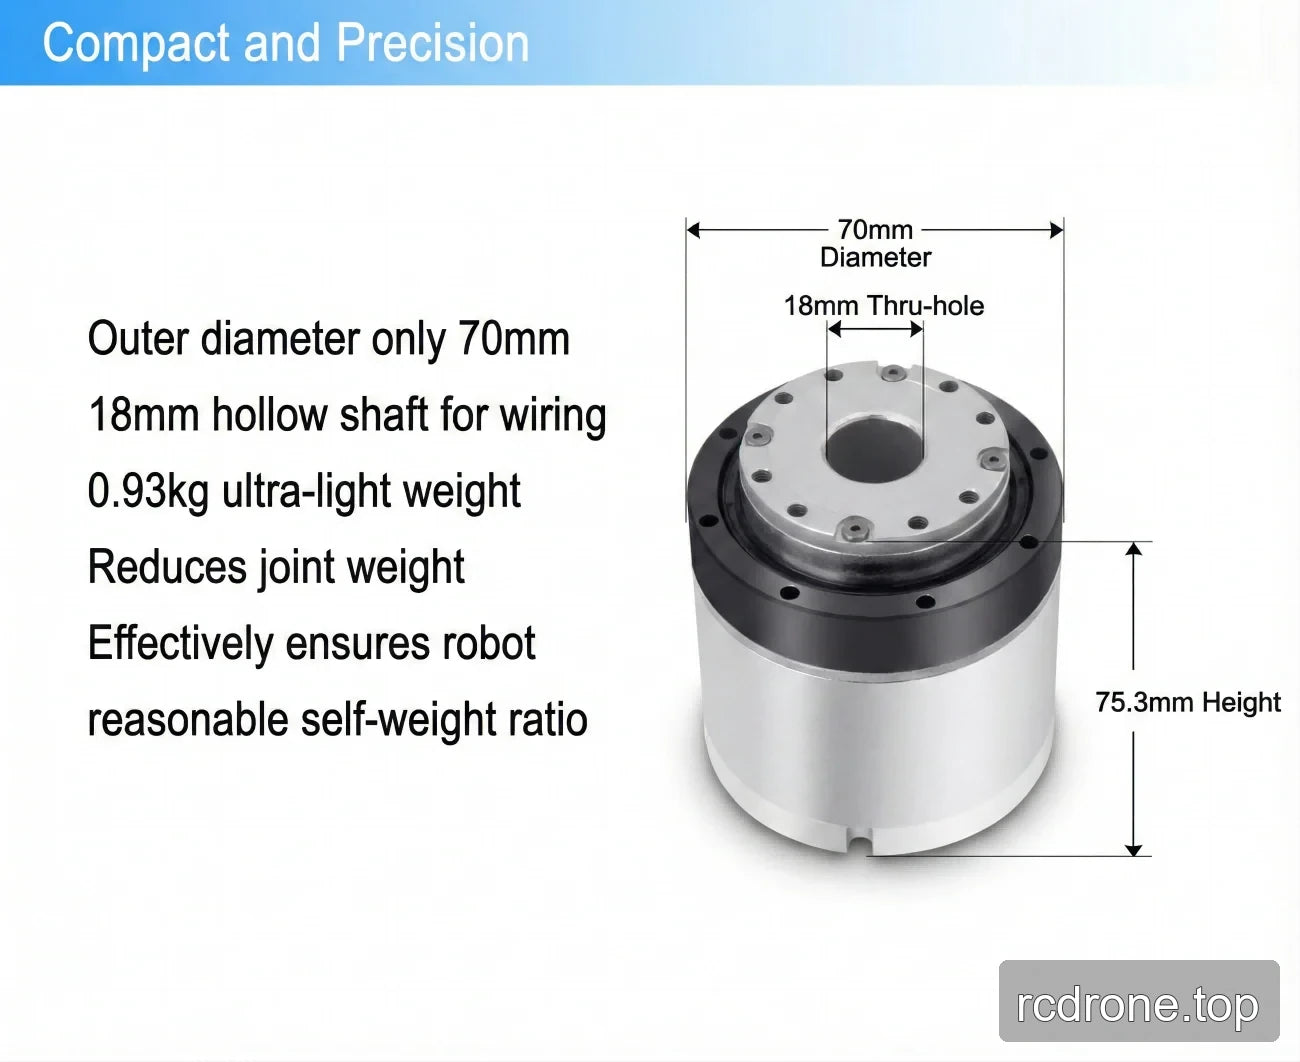
모든 나열된 비율 구성은 100 W 모터, 48 V 입력 (±10%) 및 18 mm의 중공 보어를 사용합니다. 구성별 토크, 속도, 관성, 크기 및 질량 값은 아래의 비율 및 버전 표를 참조하십시오.
특징
- 선택 가능한 통신 버전: EtherCAT 또는 CANopen.
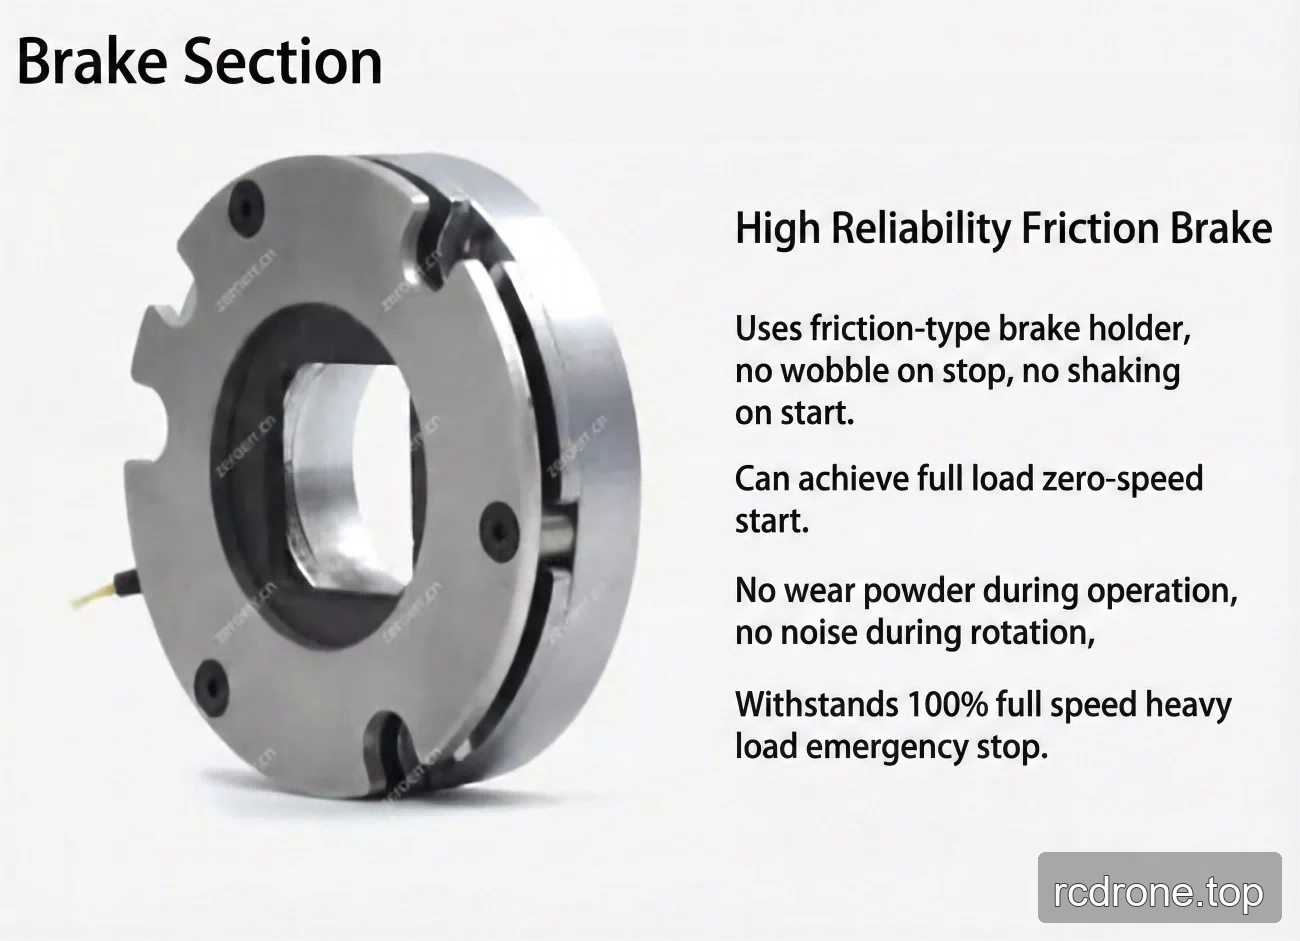
- 브레이크 유무 버전; 나열된 브레이크 모델은 마찰 브레이크입니다.
- 선택 가능한 다회전 및 토크 구성.
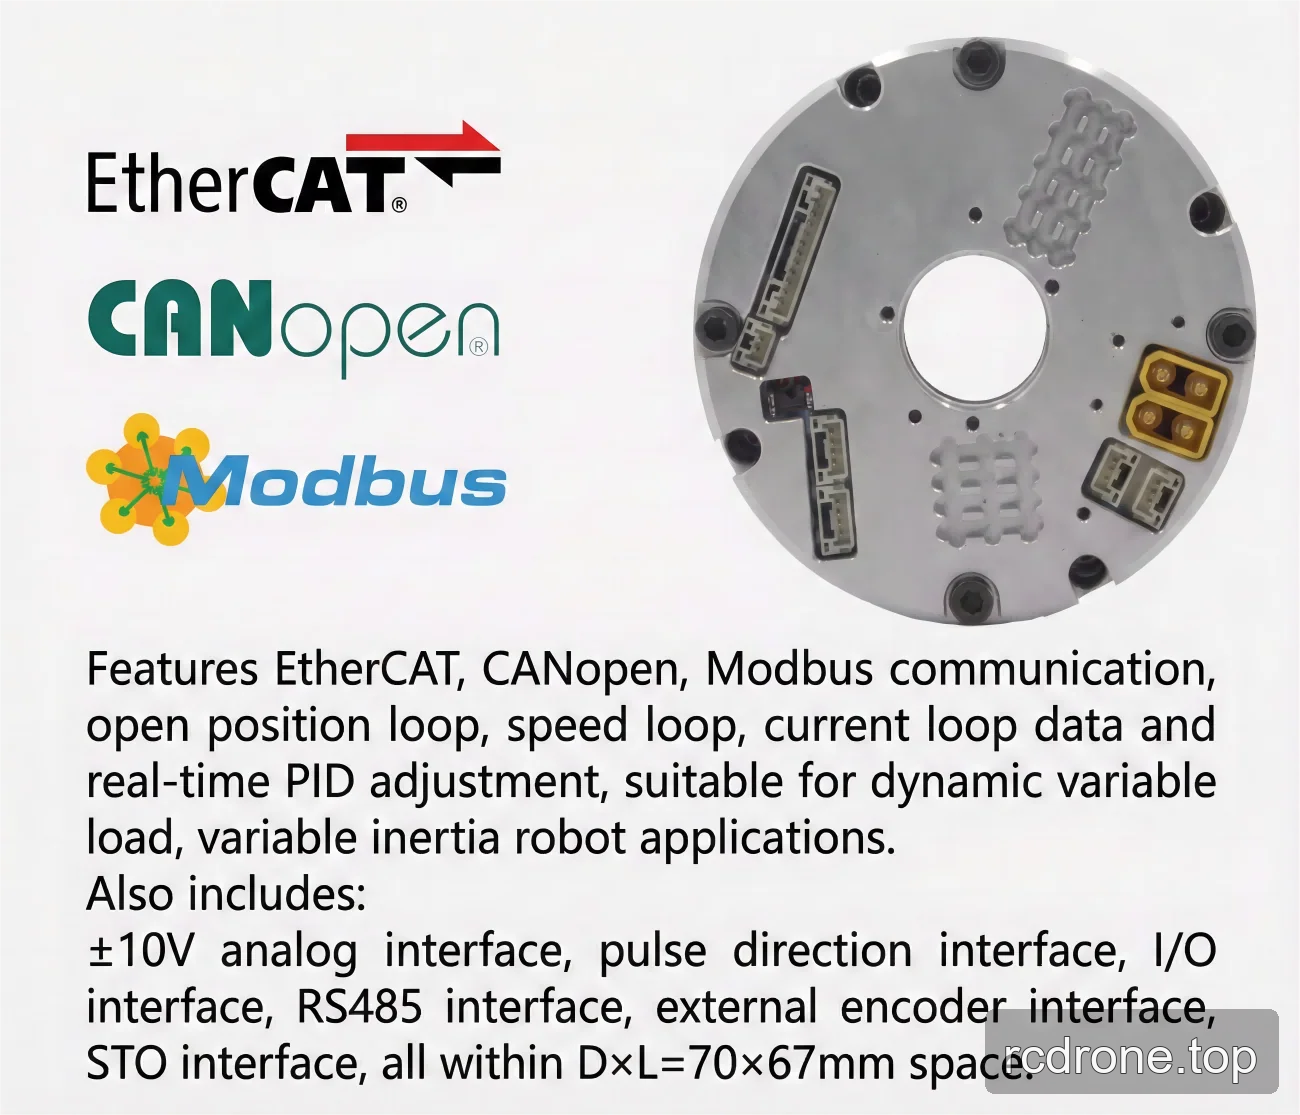
- 나열된 통신 프로토콜: EtherCAT, CANopen 및 Modbus.
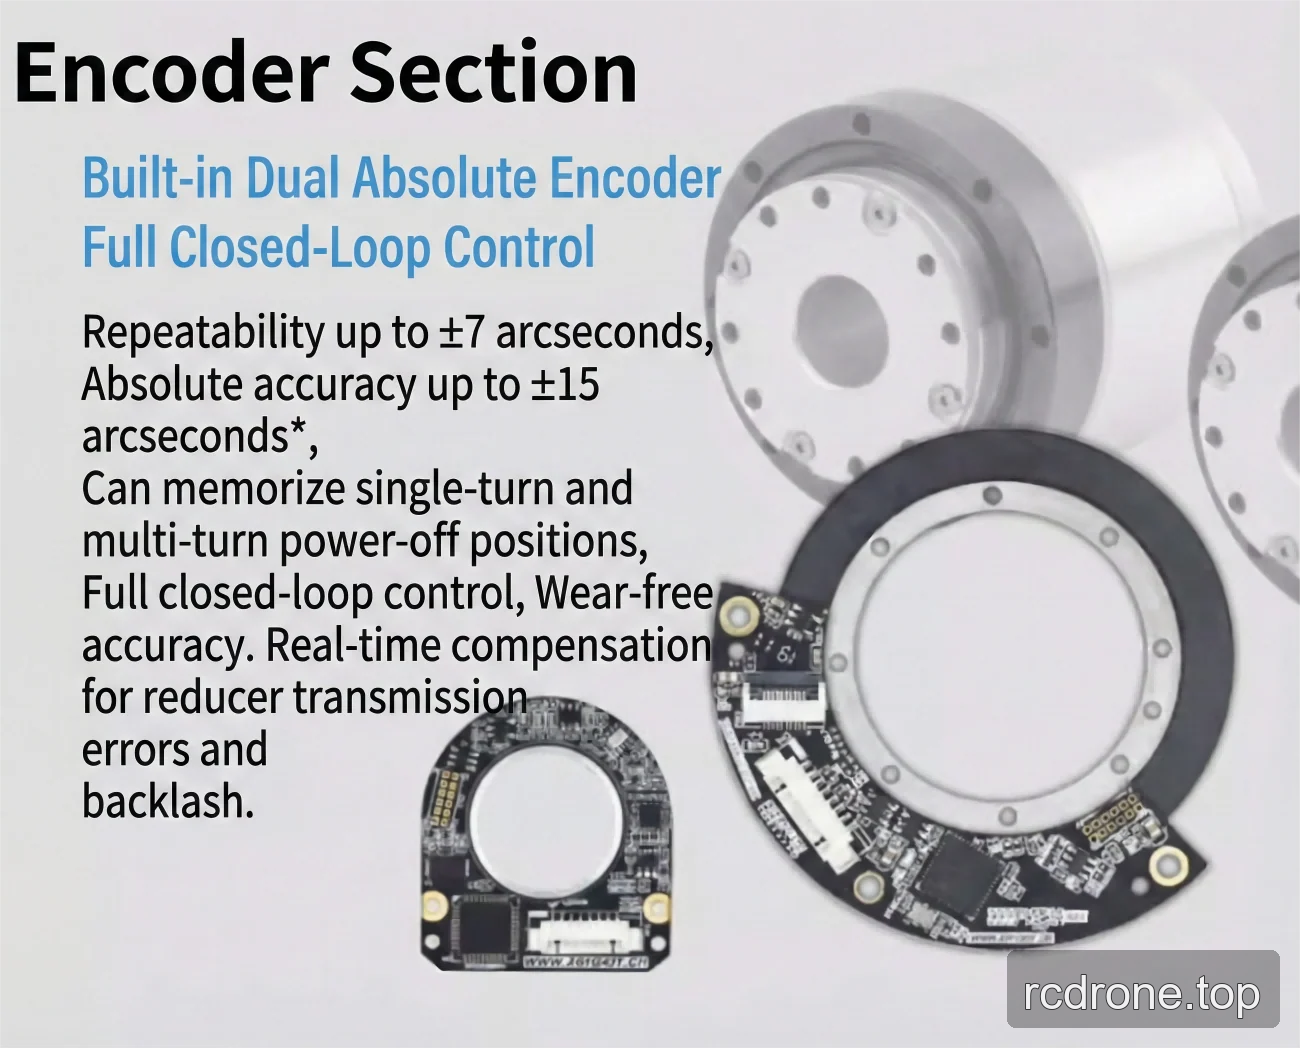
- 출력 측 엔코더 해상도: 19/20 비트.
- 재현성/절대 정확도: ±7/±15 초 또는 ±10/±25 초*.
- 호환 가능한 설치 방법.
사양
변형파 기어 비율에 따른 성능
| 매개변수 | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| 시작 및 정지 시 최대 토크 (Nm) | 23 | 30 | 36 | 36 |
| 평균 하중 토크에서 허용 가능한 최대 값 (Nm) | 9 | 14 | 14 | 14 |
| 정격 토크 (Nm) | 7 | 10 | 10 | 10 |
| 허용 가능한 최대 순간 토크 (Nm) | 46 | 61 | 70 | 70 |
| 최대 출력 회전 속도 (RPM) | 60 | 37.5 | 30 | 25 |
| 모터 전력 (W) | 100 | 100 | 100 | 100 |
| 전원 입력 전압 (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| 홀 보어 직경 | 18 mm | 18 mm | 18 mm | 18 mm |
공유 매개변수
| 매개변수 | 값 |
|---|---|
| 정밀도 | 재현성/절대 정확도: ±7/±15 아크초 또는 ±10/±25 아크초* |
| 전기 인터페이스 | 통신 프로토콜: EtherCAT/CANopen/Modbus; 출력 측 엔코더 해상도: 19/20 비트 |
| 설치 방법 | 동일, 호환 가능 |
| 공통 매개변수 | 아이디: 18 mm; IP 등급: IP54*; 브레이크 모델: 마찰 브레이크 |
| 선택적 장치 | 통신 유형: EtherCAT/CANopen/Modbus; 출력 엔코더 해상도: 19 비트; 재현성/정확도: ±7/±15 아크초 또는 ±10/±25 아크초 |
버전별 기계적 매개변수
| 매개변수 | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG 출력 측 관성 (g·mm²) | 69717 | 68484 |
| SWG 출력 측 질량 (kg) | 0.17 | 0.166 |
| 브레이크 없는 SWG 입력 측 관성 (g·mm²) | 47767 | 22674 |
| 브레이크 없는 SWG 입력 측 질량 (kg) | 0.18 | 0.087 |
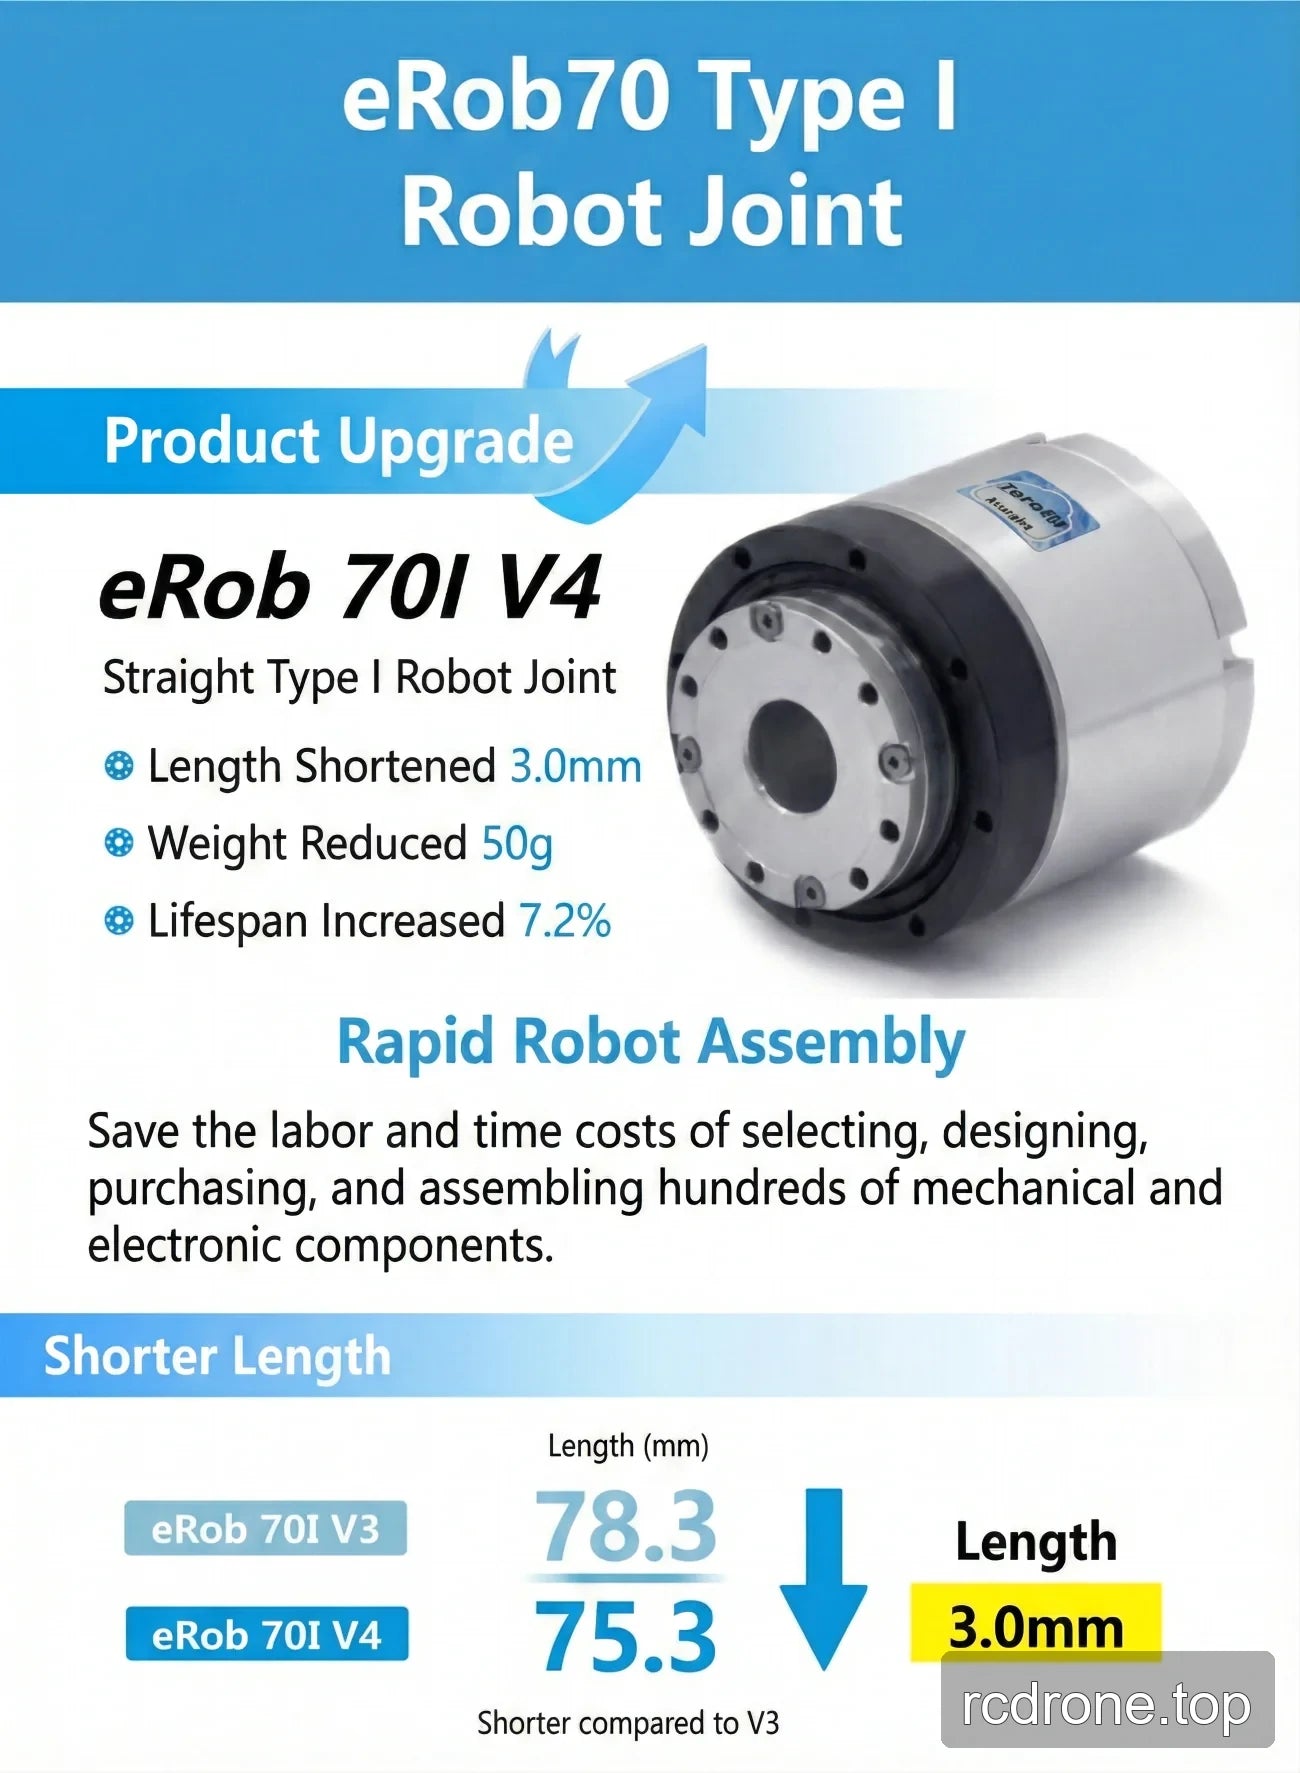
| 브레이크 없는 OD × 길이 (mm) | Φ70 × 75.3 | Φ70 × 71 |
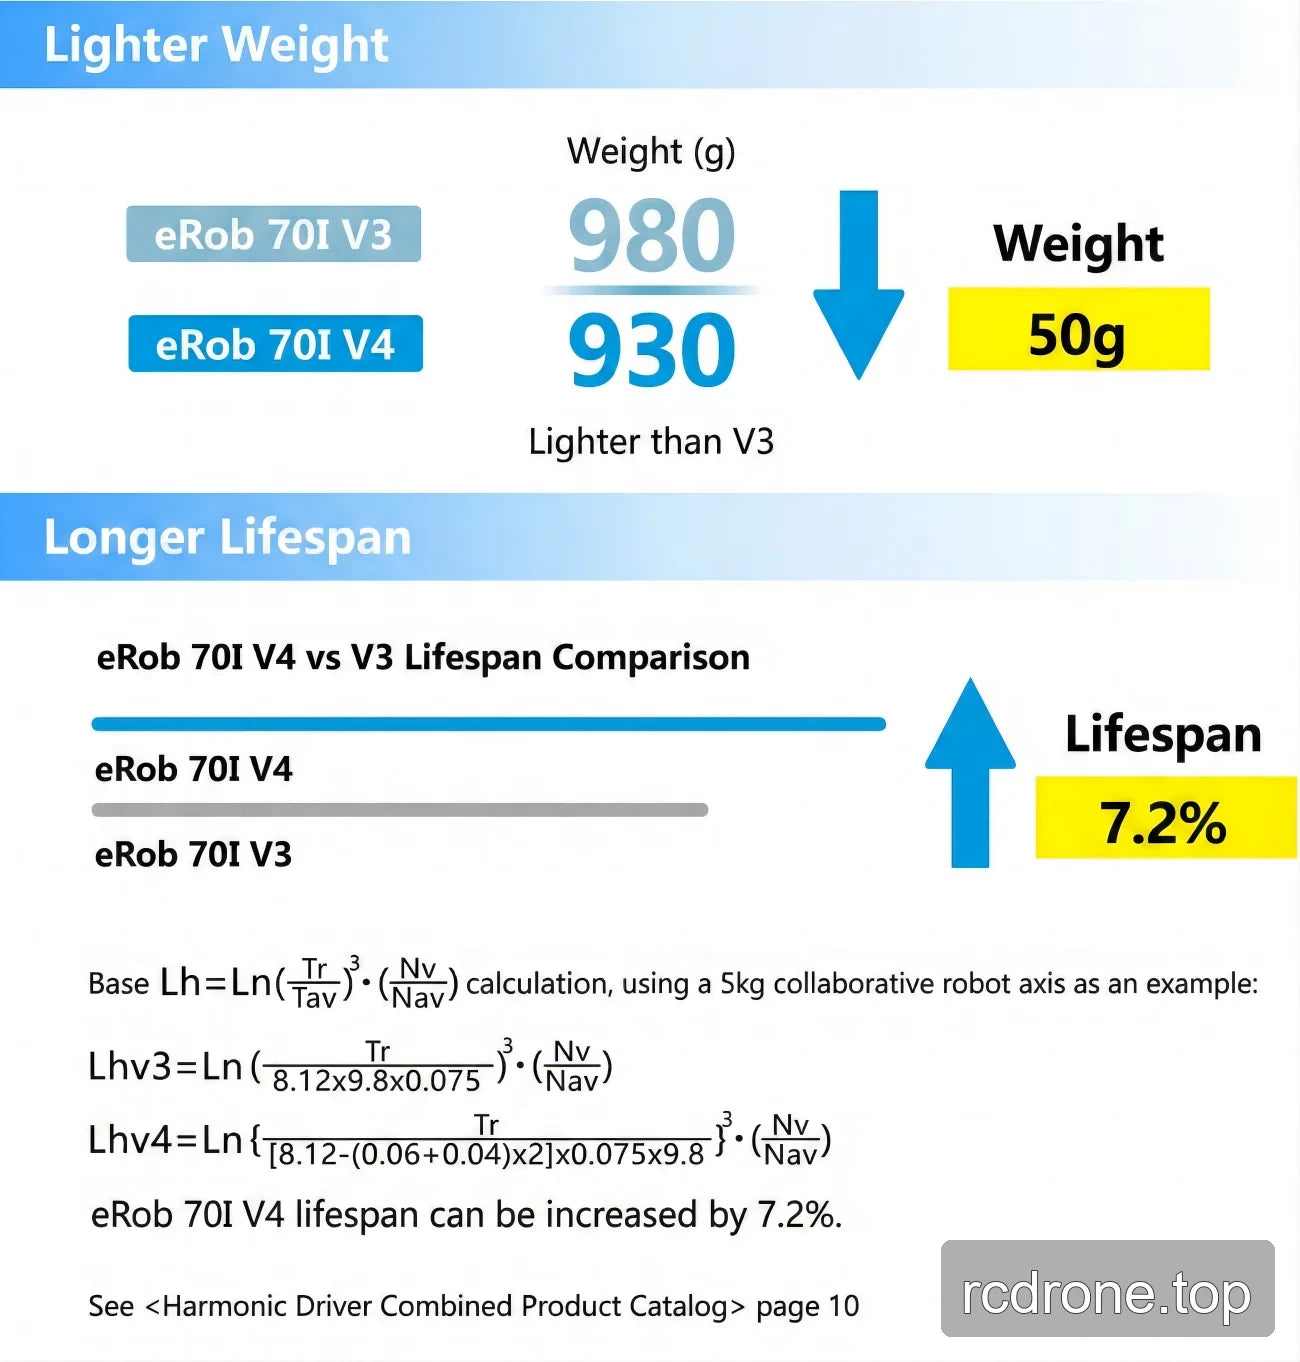
| 브레이크 없는 총 질량 (kg) | 0.87 | 0.82 |
| 브레이크 있는 SWG 입력 측 관성 (g·mm²) | 50996 | 26128 |
| 브레이크 있는 SWG 입력 측 질량 (kg) | 0.19 | 0.1 |
| 브레이크 있는 OD × 길이 (mm) | Φ70 × 75.3 | Φ70 × 71 |
| 브레이크 포함 총 질량 (kg) | 0.93 | 0.88 |
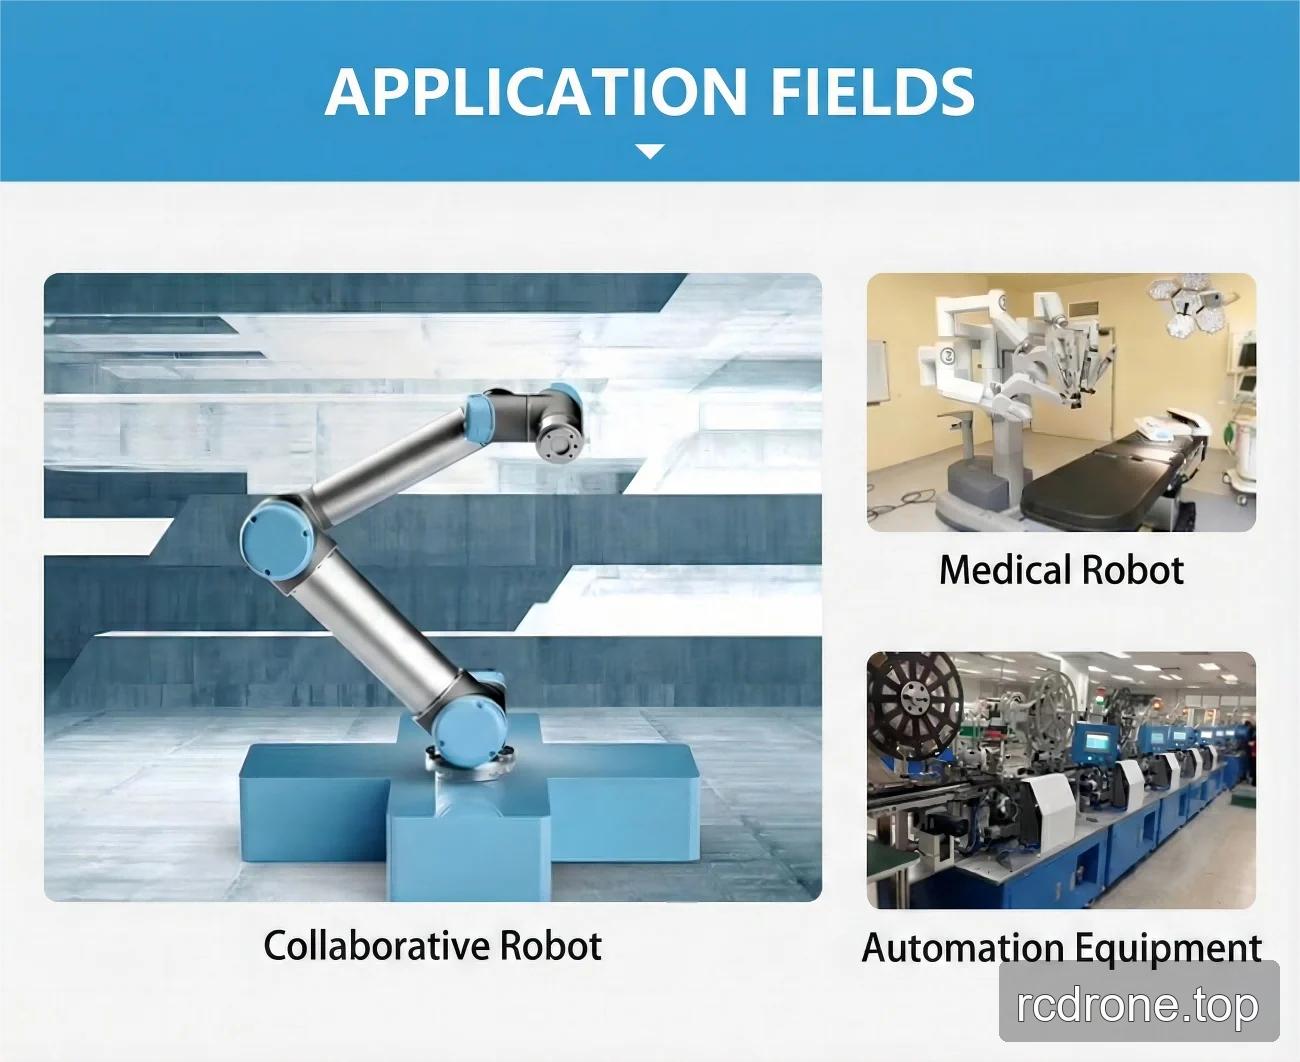
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 협동 로봇
- 의료 로봇
- 자동화 장비
다운로드
EROB70F I 시리즈 CANopen — 설치 도면 (PDF)
EROB70I I 시리즈 EtherCAT — 3D 모델 (ZIP)
EROB70F I 시리즈 CANopen — 3D 모델 (PDF)
EROB70I I 시리즈 CANopen — 3D 모델 — STEP 파일 (ZIP)
EROB70I I 시리즈 EtherCAT 설치 도면 — 설치 도면 (PDF)
EROB70I I 시리즈 CANopen 설치 도면 — 설치 도면 (PDF)
시각적 세부사항
제품 비디오
옵션 및 모델 비교
치수 및 구조
특징 및 디자인
인터페이스 및 연결
응용 예