


ZeroErr eRob 80 I 로봇 조인트 액추에이터, CANopen/EtherCAT, 50–120 감속비
ZeroErr eRob 80 I 로봇 조인트 액추에이터, CANopen/EtherCAT, 50–120 감속비
ZeroErr
정가
$1,771.00 USD
정가
판매 가격
$1,771.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
제로에러 eRob 80 I는 로봇 조인트 액추에이터 모터 로, CANopen 및 EtherCAT 버전으로 제공되며, 선택 가능한 브레이크, 감속비 및 다회전/토크 구성이 가능합니다.
특징
- CANopen 및 EtherCAT 버전 선택.
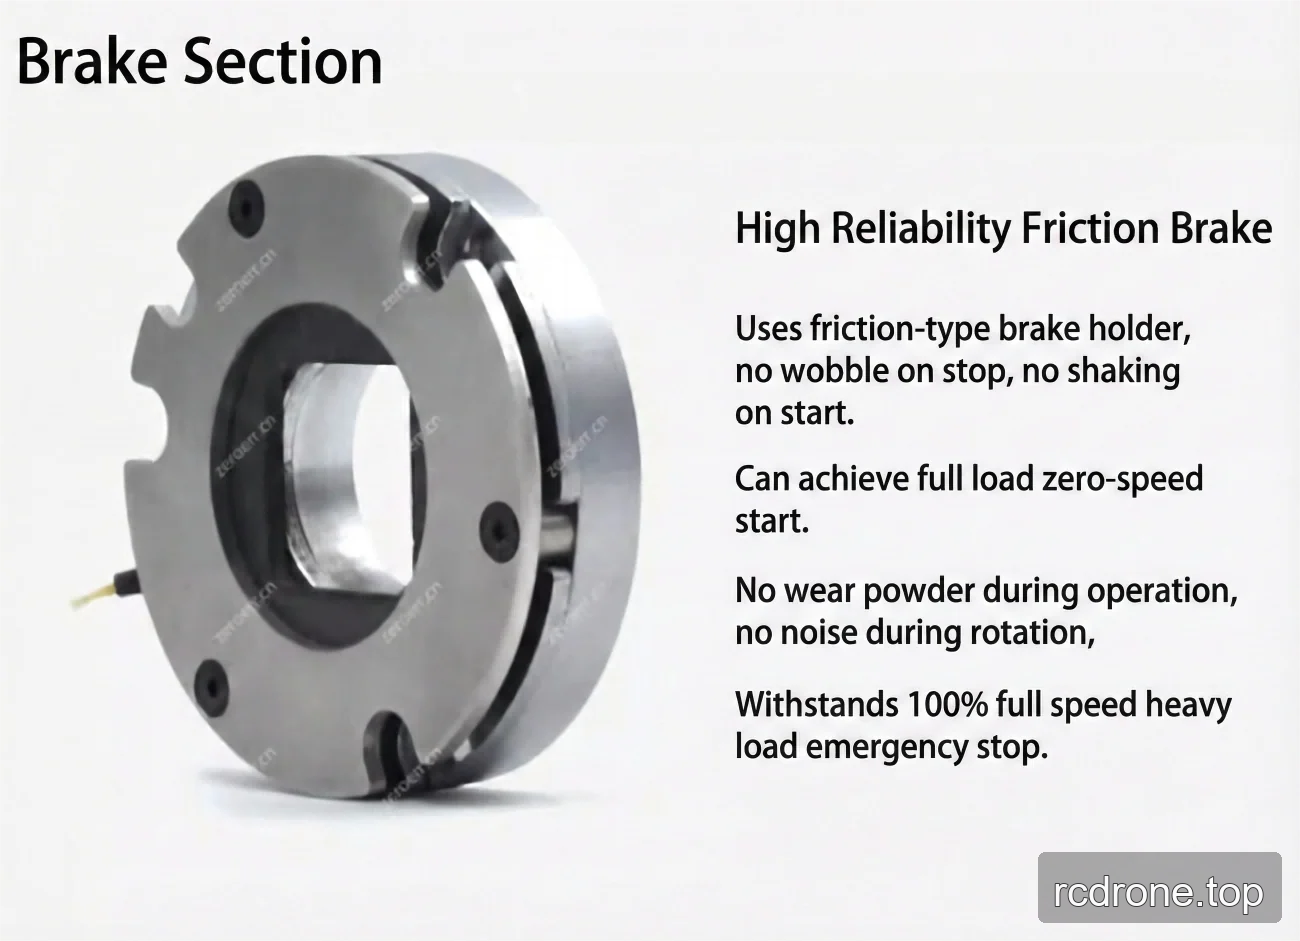
- 브레이크 장착 및 비장착 버전 선택; 나열된 브레이크 모델은 마찰 브레이크입니다.
- 선택 가능한 감속비: 50, 80, 100 및 120.
- 선택 가능한 다회전 및 토크 구성.
- 옵션 장치 통신 유형: EtherCAT, CANopen 및 Modbus.
- 출력 인코더 해상도: 19 비트.
- EtherCAT 및 CANopen 회전 액추에이터 버전 모두에 대해 선택 가능한 인터페이스는 RS485, Pulse/DIR, I/O, ±10 V 아날로그 및 STO입니다.
사양
구성 옵션
| 선택 | 사용 가능한 값 |
|---|---|
| 버전 | eRob 80 I (브레이크가 있는 CANopen); eRob 80 I (브레이크가 없는 CANopen); eRob 80 I (브레이크가 있는 EtherCAT); eRob 80 I (브레이크가 없는 EtherCAT) |
| 감속비 | 50; 80; 100; 120 |
| 다회전 및 토크 | 다회전 없음 및 토크 없음; 다회전 없음 및 토크 있음; 다회전 있음 및 토크 없음; 다회전 있음 및 토크 있음 |
스트레인 웨이브 기어 비율 성능
| 파라미터 | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| 시작 및 정지 시 최대 토크 (Nm) | 44 | 56 | 70 | 70 |
| 허용 최대평균 하중 토크에서의 값 (Nm) | 34 | 35 | 51 | 51 |
| 정격 토크 (Nm) | 21 | 29 | 31 | 31 |
| 허용 최대 순간 토크 (Nm) | 91 | 113 | 143 | 112 |
| 최대 출력 회전 속도 (RPM) | 60 | 37.5 | 30 | 25 |
| 모터 전력 (W) | 126 | |||
| 전력 입력 전압 (V) | 48 V (±10%) | |||
| 변형파 기어 출력 관성 (g·mm²) | 143080 | |||
| 변형파 기어 출력 질량 (kg) | 0.227 | |||
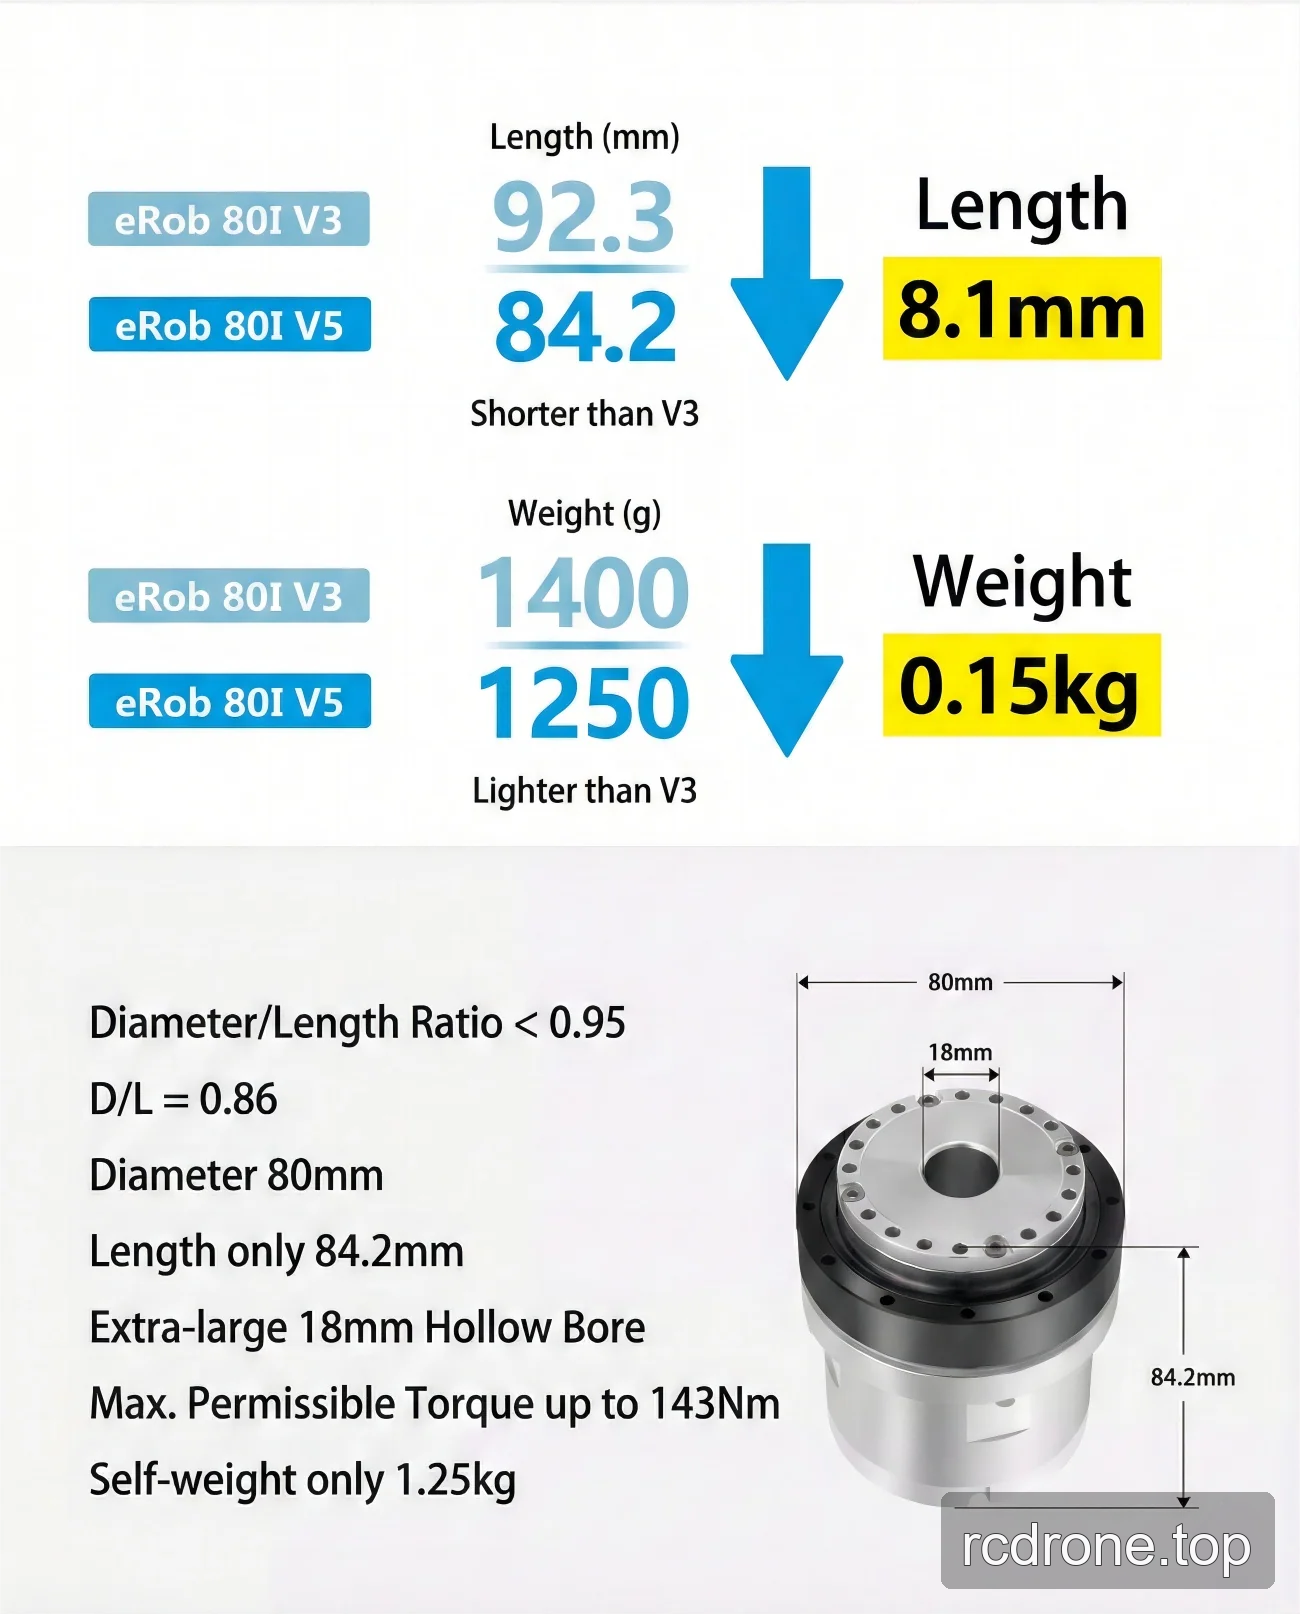
| 외경 × 길이 | 80 × 64.2 mm | |||
| 변형파 기어 입력 관성 (g·mm²) | 41815 | |||
| 변형파 기어 입력 질량 (kg) | 0.148 | |||
| 무게 (kg) | 1.03 | |||
| 일반 매개변수 | 내경: 18 mm; IP 등급: IP54*; 브레이크 모델: 마찰 브레이크 | |||
| 선택적 장치 | 통신 유형: EtherCAT / CANopen / Modbus; 출력 인코더 해상도: 19 비트; 반복성/정확도: ±7/±15 아크초 또는 ±10/±25 아크초. | |||
| EtherCAT 버전 회전 액추에이터 | 선택적 인터페이스: RS485, 펄스/DIR, I/O, ±10 V 아날로그 및 STO. | |||
| CANopen 버전 회전 액추에이터 | 선택적 인터페이스: RS485, 펄스/DIR, I/O, ±10 V 아날로그 및 STO. | |||
다운로드
- EROB70F I 시리즈 CANopen EROB80I — 설치 도면 (PDF)
- EROB80I I 시리즈 EtherCAT — 3D 모델 (ZIP)
- EROB70F I 시리즈 CANopen — 3D 모델 (PDF)
- EROB80I I 시리즈 CANopen — 3D 모델 — STEP 파일 (ZIP)
- EROB80I I 시리즈 EtherCAT 설치 도면 — 설치 도면 (PDF)
- EROB80I I 시리즈 CANopen 설치 도면 — 설치 도면 (PDF)
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
시각적 세부사항
제품 비디오
제품 조회수

치수 및 구조
옵션 및 모델 비교

특징 및 디자인

인터페이스 및 연결

사양 및 성능

응용 예
