


24GP-370 Planetarny silnik DC z enkoderem, 12V/24V
24GP-370 Planetarny silnik DC z enkoderem, 12V/24V
Jiali Motor
Nie można załadować gotowości do odbioru


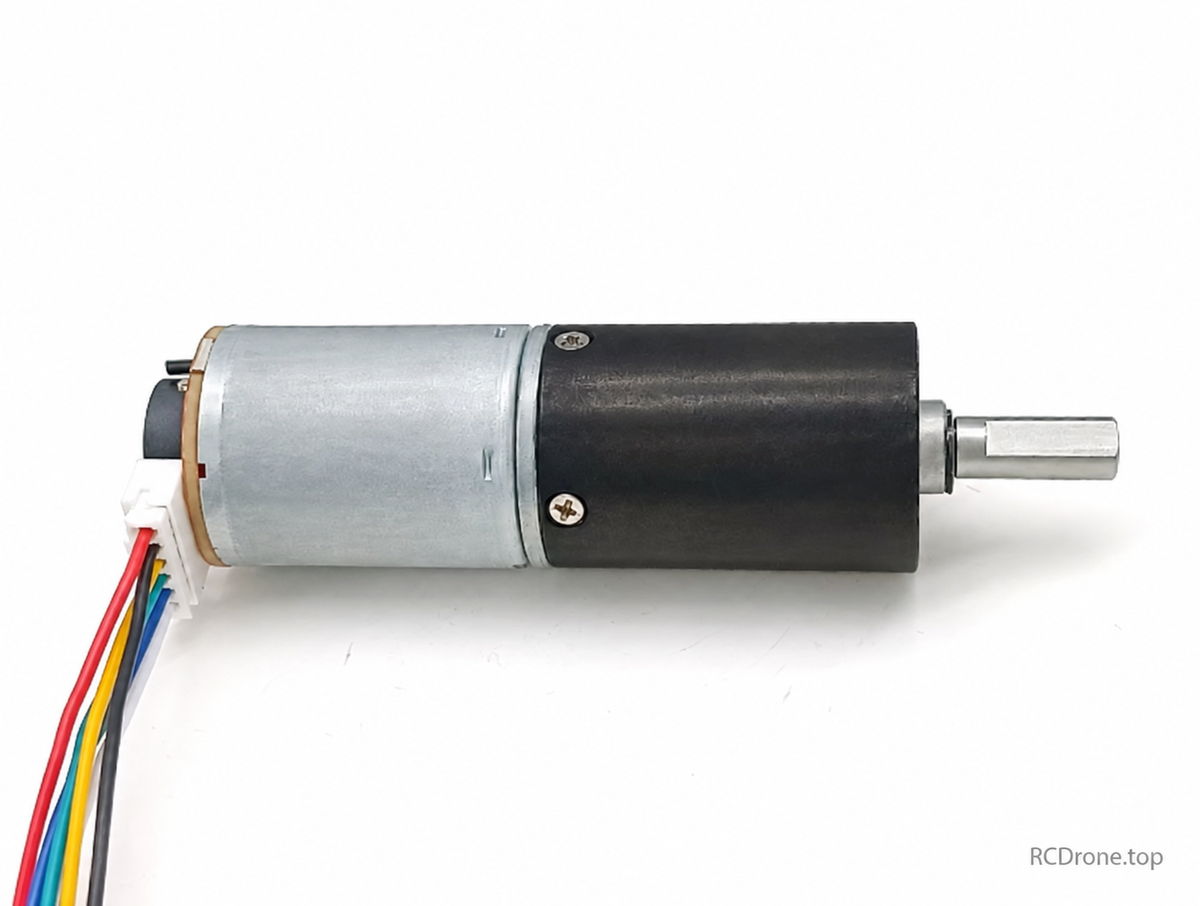
24GP-370 silnik planetarny z przekładnią
24GP-370 silnik planetarny z szczotkami i enkoderem magnetycznym A/B. To jest wersja z osobnym enkoderem.
Wybierz swoją konfigurację
Wybierz nominalne napięcie DC i prędkość wyjściową na biegu jałowym, średnicę wału tam, gdzie jest to oferowane, oraz pakiet akcesoriów. Rzeczywista prędkość maleje pod obciążeniem. Akcesoria są dołączane tylko wtedy, gdy są wymienione w wybranym pakiecie.
Specyfikacje
- 12V lub 24V DC zgodnie z wybraną wersją; 9–1200RPM wyjście.
- Średnica korpusu wynosi około 24mm; sekcja silnika 31mm plus 8.7mm przedłużenie enkodera.
- Ilustrowany wałek 6mm wystaje 16mm z płaską częścią 12mm i 5.5mm na szerokości. Tabela przeglądowa również podaje 15mm; potwierdź wybrany wałek, jeśli dopasowanie jest krytyczne. Alternatywne rysunki 4mm nie są opcją sprzedaży.
- Cztery otwory montażowe M2.5, 4mm głębokości, na okręgu o średnicy 19mm; 9mm wypustka lokalizacyjna; kabel około 150mm.
- Przybliżona całkowita waga silnika 150g.
Dane wydajności dostawcy
| Obroty na biegu jałowym (RPM) | Moment obrotowy 12V (kgf.cm) | Moment obrotowy 24V (kgf.cm) | Przełożenie | Wymiary skrzyni biegów L (mm) | Obroty pod obciążeniem (RPM) |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
Dostawca ponownie wykorzystuje wykres wydajności 24GP-370, w tym dane referencyjne 6V oraz wagi dla silnika standardowego.Użyj przeglądu enkodera o wadze około 150g dla tej wersji. Przegląd ma niespójny tekst dotyczący napięcia/ratios; dostępne opcje to 12V/24V oraz proporcje w tabeli powyżej.
Enkoder Hall A/B
Dwukanałowy inkrementalny magnetyczny enkoder Hall, 11 impulsów na obrót silnika na kanał przed przekładnią. Źródło podaje 22 bieguny magnetyczne (11 par biegunów), odpowiedź 100kHz, wbudowane rezystory podciągające oraz złącze PH2.0. Zasilanie enkodera wynosi 3.3–5V DC, oddzielnie od zasilania silnika.
| Przewód | Funkcja |
|---|---|
| Czerwony | Przewód zasilający silnik + |
| Biały | Przewód zasilający silnik − |
| Czarny | Uziemienie enkodera |
| Niebieski | Zasilanie enkodera +3.3–5V |
| Zielony | Kanał sygnałowy enkodera |
| Żółty | Kanał sygnałowy enkodera |
Odwróć tylko czerwono/białe przewody silnika, aby zmienić kierunek obrotów. Nigdy nie zamieniaj polaryzacji zasilania enkodera ani nie podłączaj 12V/24V do zasilania lub sygnałów enkodera. Dla jednej krawędzi jednego kanału, RPM wyjścia przekładni = 60 × częstotliwość impulsów (Hz) / (11 × przełożenie). Konwencje liczenia kwadratu mogą używać innego mnożnika liczenia.
Uwagi dotyczące danych dostawcy
Wymiary i wagi są przybliżone. Moc, prąd, hałas, temperatura i wartości ciągłej pracy są podane przez dostawcę; warunki pomiarowe nie są w pełni określone. Gdy moc i prąd się nie zgadzają, potwierdź rzeczywiste zapotrzebowanie na zasilanie, a nie zakładaj, że podana moc to zweryfikowana moc elektryczna. Moment obrotowy zablokowania to limit, a nie ciągła ocena pracy. Nie podano klasyfikacji wodoodporności.
Zawartość opakowania
Jeden silnik w wybranej konfiguracji, plus tylko akcesoria wymienione w opcji Pakiet. Zasilacz i regulator prędkości nie są dołączone do Silnika Tylko. Typ wtyczki i pełne parametry kontrolera nie są określone.
Szczegóły
Planetarny silnik DC z przekładnią

Cechy silnika

Budowa silnika

Specyfikacje

Wymiary

Enkoder Hall A/B

Specyfikacje enkodera i okablowanie

Dane wydajności

Wymiary opcjonalnego uchwytu

Wybór momentu obrotowego
