CHIHAI CHP-42GP-775ABHL Planetarny silnik prądu stałego z enkoderem Hall 17PPR
CHIHAI CHP-42GP-775ABHL Planetarny silnik prądu stałego z enkoderem Hall 17PPR
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHP-42GP-775ABHL to 42 mm planetarny silnik DC z przekładnią z 17PPR AB enkoderem Hall, 8 mm wałem D i oddzielnymi połączeniami zasilania silnika i enkodera. Wybierz działanie 12V lub 24V, stosunek redukcji oraz pakiet tylko z silnikiem lub z uchwytem montażowym.
Funkcje
- Metalowe przekładnie planetarne z redukcją od jednego do czterech stopni, w zależności od konfiguracji.
- Miedziane uzwojenie silnika i wbudowany wentylator chłodzący.
- Tylna osłona enkodera z ochroną z AB sprzężeniem zwrotnym.
- Oddzielne połączenia zasilania silnika PH2.0 czteropinowe i enkodera VH3.96 dwupinowe.
Specyfikacje
| Element | Specyfikacja |
|---|---|
| Model | CHP-42GP-775ABHL |
| Projekt | Silnik prądu stałego z magnesem trwałym, szczotkowy, z przekładnią planetarną i enkoderem AB Hall |
| Napięcie silnika | Wybrano 12V lub 24V DC |
| Przekładnia | 42 +/-0.2 mm średnicy; 1-4 etapy planetarne według współczynnika |
| Sekcja silnika | 66.5 +/-0.3 mm długości; 43.0 +/-0.3 mm średnicy, odniesienie rysunku |
| Tylny pokrywka enkodera | 16 mm tylnego przedłużenia, odniesienie |
| Wał wyjściowy | 8 mm średnicy +0/-0.03; 22 +/-0.5 mm projekcja; 12 mm długość płaskiego; 7 mm wymiar płaski +0/-0.1 |
| Montaż z przodu | Cztery gwinty M4, głębokość 5 mm, na okręgu o średnicy 35 mm |
| Wypust lokalizacyjny | Średnica 26 mm +0/-0.05; 2 mm odniesienia do przedłużenia |
| Maksymalny moment wstępnego dokręcania M4 | 8 kgf·cm; limit śruby montażowej, nie moment wyjściowy |
| Długość skrzynki biegów L | 33.5-63.5 mm, tolerancja +/-0.5 mm zgodnie z przełożeniem |
| Wartość masy netto odniesienia | Około 795 g; zmienia się w zależności od przełożenia/konfiguracji |
| Złącze zasilania silnika | VH3.96-2PIN z odpowiadającym przewodem połączeniowym |
| Złącze enkodera | PH2.0-4PIN z dopasowanym przewodem połączeniowym |
Enkoder i okablowanie
| Parametr enkodera | Specyfikacja |
|---|---|
| Typ | AB inkrementalny magnetyczny Hall, wyjścia prostokątne |
| Liczba impulsów podstawowych | 17 PPR na wałku silnika; impulsy wałka wyjściowego skalują się z przełożeniem |
| Zasilanie | Oddzielne regulowane DC3.3V lub 5V |
| Warunkowanie sygnału | Wbudowane rezystory podciągające i kształtujące dla kompatybilnego wejścia mikrokontrolera |
| Częstotliwość odpowiedzi | 100 kHz odniesienia |
| Magnetyczny pierścień | 34 bieguny / 17 par biegunów |
| Wiązka | Kolor przewodu | Funkcja |
|---|---|---|
| Wiązka enkodera PH2.0 | Czerwony | GND - ujemne zasilanie enkodera |
| Wiązka enkodera PH2.0 | Czarny | C1 - wyjście kanału A |
| Wiązka enkodera PH2.0 | Żółty | C2 - wyjście kanału B |
| PH2.0 złącze enkodera | Zielony | VCC - regulowane 3.3V/5V dodatnie |
| VH3.96 złącze silnika | Czerwony | Dodatnie zasilanie silnika przy wybranym 12V/24V |
| VH3.96 złącze silnika | Czarny | Ujemne zasilanie silnika; odwróć biegunowość zasilania silnika, aby odwrócić obrót |
Czerwony przewód ma inną rolę w dwóch złączach: czerwony enkodera to GND, podczas gdy czerwony silnika to dodatnie zasilanie silnika. Zielony enkodera to VCC. Trzymaj zasilanie silnika 12V/24V z dala od zasilania enkodera 3.3V/5V i pinów sygnałowych. Dopasuj orientację złącza i etykiety przed podłączeniem zasilania. 17PPR to podstawowa rozdzielczość wału silnika; pomnóż przez rzeczywisty współczynnik przekładni dla odniesień impulsów wału wyjściowego i osobno uwzględnij metodę zliczania krawędzi dekodera.
Stosunek, Etapy i Długość Skrzyni Biegów
| Stosunek odniesienia | Etapy planetarne | Długość skrzyni biegów mm |
|---|---|---|
| 3.7:1 | 1 | 33.5 |
| 5:1 | 1 | 33.5 |
| 13:1 | 2 | 43.5 |
| 18:1 | 2 | 43.5 |
| 25:1 | 2 | 43.5 |
| 49:1 | 3 | 53.5 |
| 67:1 | 3 | 53.5 |
| 92:1 | 3 | 53.5 |
| 125:1 | 3 | 53.5 |
| 181:1 | 4 | 63.5 |
| 246:1 | 4 | 63.5 |
| 336:1 | 4 | 63.5 |
| 458:1 | 4 | 63.5 |
| 625:1 | 4 | 63.5 |
Kolumny 18:1, 125:1, 181:1 i 458:1 to odniesienia rodzinne, a nie wybieralne kombinacje tutaj. Długość skrzyni biegów nie obejmuje projekcji wyjściowej, sekcji silnika i tylnej pokrywy enkodera.
Wydajność silnika
Zastosuj tabelę dla wybranego napięcia i przełożenia. Warunki bez obciążenia, znamionowe i zablokowane są oddzielne. Wartości kgf·cm i N·m są niezależnie zaokrąglonymi odniesieniami.Unikaj przeciążenia i długotrwałego zastoju; moment obrotowy nie jest oceną ładunku podnoszonego.
12V
Maksymalne odniesienie mocy 35 W; prąd jałowy ≤500 mA; odniesienie prądu w zastoju 12 A.
| Stosunek | Obroty jałowe | Oceniane kgf·cm | Oceniane N·m | Oceniane obroty | Oceniany prąd A max |
|---|---|---|---|---|---|
| 3.7:1 | 1100 | 5.5 | 0.53 | 550 | 6 |
| 5:1 | 820 | 7.5 | 0.73 | 410 | 6 |
| 13:1 | 315 | 20 | 2 | 150 | 6 |
| 18:1 | 228 | 20 | 2 | 140 | 4.5 |
| 25:1 | 165 | 20 | 2 | 110 | 4 |
| 49:1 | 83 | 30 | 3 | 60 | 3.5 |
| 67:1 | 60 | 30 | 3 | 50 | 2.8 |
| 92:1 | 45 | 40 | 4 | 37 | 2.5 |
| 125:1 | 32 | 40 | 4 | 27 | 2 |
| 181:1 | 22 | 50 | 5 | 19 | 2 |
| 246:1 | 16.5 | 70 | 7 | 15 | 2 |
| 336:1 | 12 | 70 | 7 | 11 | 2 |
| 458:1 | 9 | 70 | 7 | 8 | 2 |
| 625:1 | 6.5 | 70 | 7 | 5.8 | 1.5 |
24V
Maksymalna moc odniesienia 150 W; prąd jałowy ≤700 mA; prąd zablokowania odniesienia 24.5 A.
| Stosunek | Obroty bez obciążenia | Nominalne kgf·cm | Nominalne N·m | Nominalne obroty | Nominalny prąd A max |
|---|---|---|---|---|---|
| 3.7:1 | 2200 | 11 | 1.2 | 1100 | 13 |
| 5:1 | 1640 | 15 | 1.3 | 820 | 13 |
| 13:1 | 630 | 30 | 3 | 300 | 13 |
| 18:1 | 450 | 30 | 3 | 300 | 10 |
| 25:1 | 330 | 30 | 3 | 250 | 9 |
| 49:1 | 165 | 40 | 4 | 130 | 7 |
| 67:1 | 120 | 50 | 5 | 105 | 6 |
| 92:1 | 90 | 60 | 6 | 80 | 5 |
| 125:1 | 64 | 60 | 6 | 55 | 4 |
| 181:1 | 44 | 70 | 7 | 40 | 4 |
| 246:1 | 33 | 90 | 9 | 30 | 4 |
| 336:1 | 24 | 90 | 9 | 22 | 4 |
| 458:1 | 18 | 90 | 9 | 16 | 4 |
| 625:1 | 13 | 90 | 9 | 12 | 3 |
Wymagania dotyczące zasilania i instalacji
Użyj zasilania DC dopasowanego do wybranego silnika 12V lub 24V, zdolnego do obsługi rzeczywistego obciążenia podczas pracy i rozruchu.Zasilanie zdolne do obsługi A10A jest minimalnym odniesieniem do wyboru, nie wystarczającym dla wszystkich konfiguracji lub zastoju: tabela 24V osiąga 13A prądu nominalnego i 24.5A prądu w zastoju. Do pracy na baterii użyj odpowiedniej baterii o odpowiedniej mocy; 25C to odniesienie do wskaźnika rozładowania, którego dostępny prąd również zależy od pojemności baterii. Zapewnij odpowiednią ochronę i okablowanie.
Dopasuj 8 mm wał D i 35 mm wzór montażowy prawidłowo. Cztery gwinty M4 mają głębokość 5 mm; nie przekraczaj 8 kgf·cm momentu wstępnego. Ten limit dokręcania śrub jest oddzielny od momentu obrotowego silnika. Użyj odpowiedniego zewnętrznego sterownika silnika i dekodera dla zamierzonego systemu sterowania; sam enkoder nie zapewnia kompletnego kontrolera w pętli zamkniętej.
Wymiary opcjonalnego uchwytu
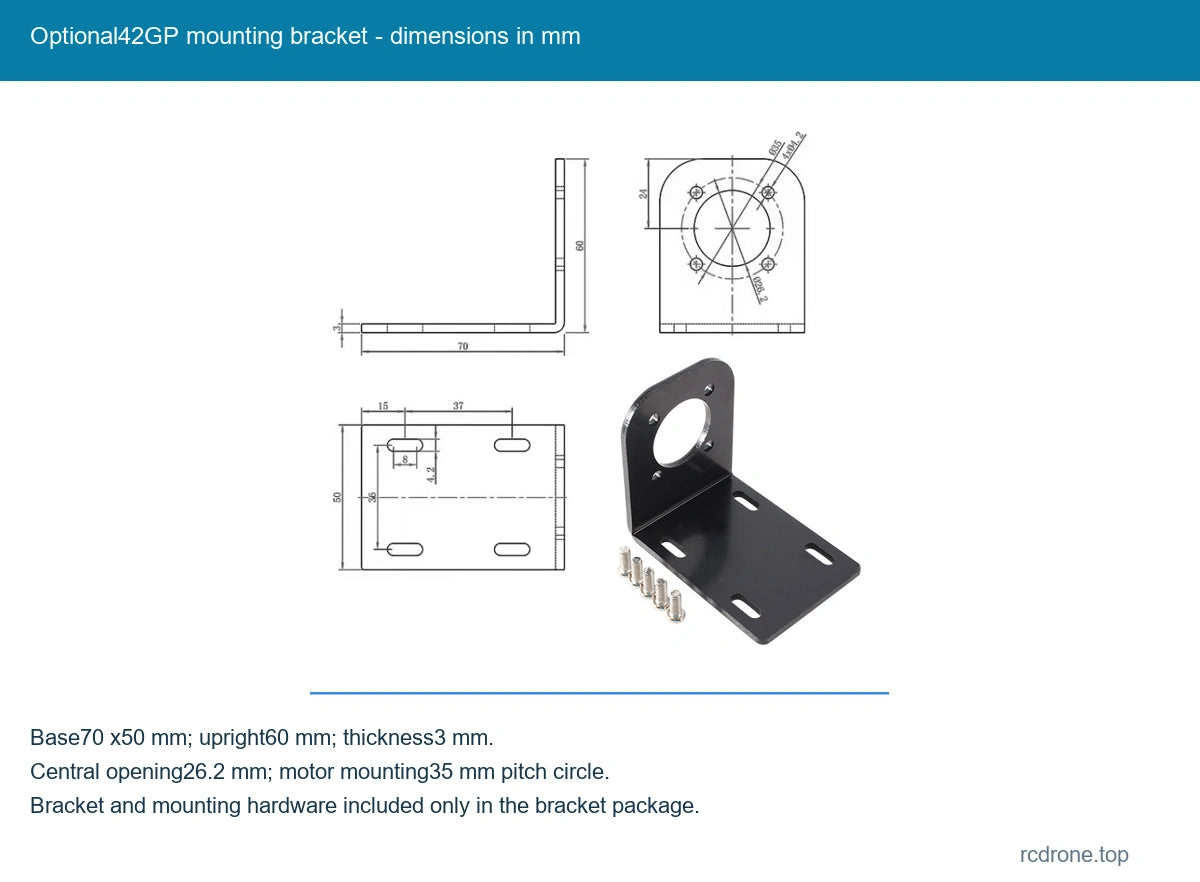
Odniesienie uchwytu ma podstawę 70 x 50 mm, pion 60 mm i grubość materiału 3 mm. Centralne otwarcie ma 26.2 mm, z otworami montażowymi na okręgu o rozstawie 35 mm. Sprawdź kompletny rysunek przed wykonaniem.
Aplikacje
Odpowiednie do dopasowanych mechanizmów napędowych robotów i zasilanych zespołów pozycjonujących wymagających wysokiego redukcji i sprzężenia zwrotnego z inkrementalnym obrotem. Wybierz punkt roboczy i mechanicznie podpieraj obciążenia bez wymuszania wału wyjściowego.
Co jest w zestawie
Jeden wybrany silnik enkodera CHP-42GP-775ABHL, pasujący przewód enkodera i przewód zasilania silnika. Pakiet uchwytów dodatkowo zawiera ilustrowany uchwyt 42GP oraz elementy montażowe. Zasilacz, sterownik silnika, dekoder impulsów, kontroler, koło lub kompletny robot nie są w zestawie.
FAQ
Czy encoderVCC może używać zasilania silnika 24V?
Nie. EncoderVCC wymaga regulowanego 3.3V lub 5V, oddzielnie od zasilania silnika 12V/24V.
Czy 17PPR to rozdzielczość wyjścia skrzyni biegów?
Nie. To liczba impulsów podstawowych wału silnika. Odniesienia wyjściowe zależą od współczynnika redukcji i metody liczenia dekodera.
Czy dwa czerwone przewody są oba dodatnie?
Nie.Przewód enkodera - czerwony to GND; przewód zasilania silnika - czerwony to dodatni. Postępuj zgodnie z tabelą okablowania specyficzną dla przewodów.
Szczegóły wizualne