Silnik z przekładnią CHIHAI CHR-GM25-310T DC, 7,4V, opcje enkodera Halla / optycznego
Silnik z przekładnią CHIHAI CHR-GM25-310T DC, 7,4V, opcje enkodera Halla / optycznego
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHR-GM 25-310T silnik DC z przekładnią łączy kompaktową metalową przekładnię o średnicy 25 mm z silnikiem szczotkowym 7,4 V. Wybierz silnik z tylnym wałem bez sprzężenia zwrotnego, silnik z enkoderem Hall 11 PPR z lub bez tylnej pokrywy, lub silnik z enkoderem optycznym 360 CPR. Wybierz pakiet i współczynnik redukcji niezależnie od rzeczywiście dostępnych kombinacji.
Cechy
- Metalowy układ redukcyjny i miedziane uzwojenie wirnika.
- Wałek wyjściowy w kształcie litery D o średnicy 4 mm oraz działanie do przodu/tyłu.
- Opcje sprzężenia zwrotnego i tylnej pokrywy dla różnych potrzeb integracyjnych.
- Opcje tylko silnika, uchwyt oraz cztery różne zestawy kół o średnicy 65 mm.
Specyfikacje
| Marka / model | CHIHAI MOTOR / CHR-GM 25-310T; warianty Hall ABHL i wariant optyczny według wyboru |
| Napięcie silnika | 7.4 V DC; silnik szczotkowy z magnesem stałym, metalowe przekładnie redukcyjne i miedziane uzwojenie |
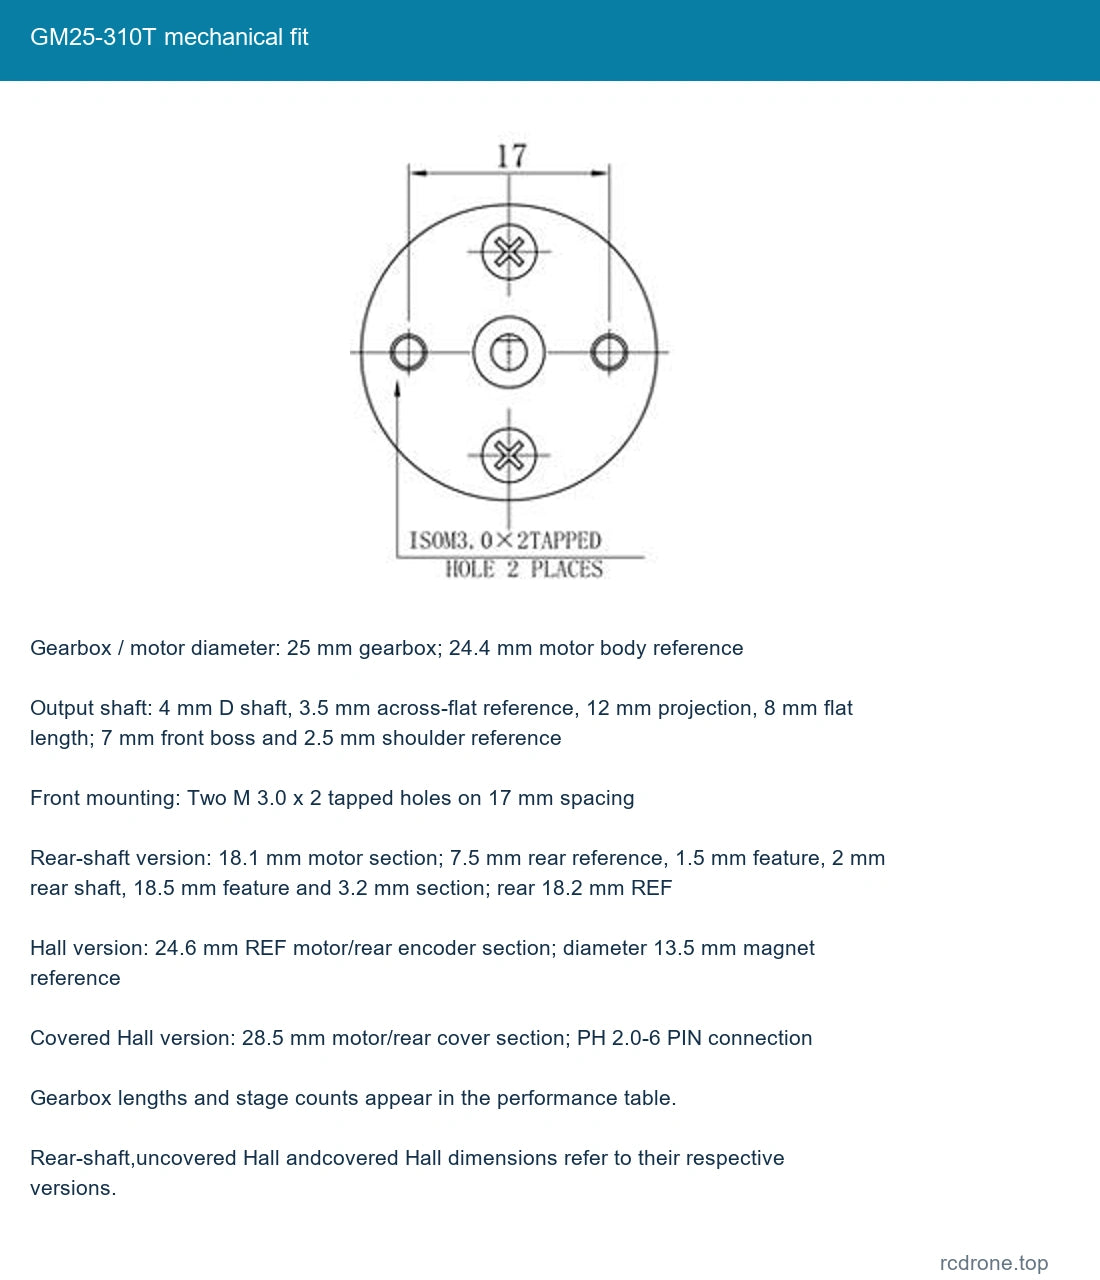
| Przekładnia / średnica silnika | 25 mm przekładnia; 24.4 mm korpus silnika odniesienie |
| Wał wyjściowy | Wał D o średnicy 4 mm, 3.5 mm na płasko odniesienie, 12 mm projekcja, 8 mm długość na płasko; 7 mm przedni stożek i 2.5 mm odniesienie ramienia |
| Montaż przedni | Dwa otwory gwintowane M 3.0 x 2 w odstępie 17 mm |
| Wersja z tylnym wałem | 18.1 mm sekcja silnika; 7.5 mm odniesienie tylne, 1.5 mm cecha, 2 mm tylny wał, 18.5 mm cecha i 3.2 mm sekcja; tył 18.2 mm REF |
| Wersja Hall | 24.6 mm REF sekcja silnika/tylnego enkodera; średnica 13.5 mm odniesienie magnesu |
| Wersja Hall z osłoną | 28.5 mm sekcja silnika/tylnej osłony; PH 2.0-6PIN połączenie |
| Sprzężenie Hall'a | AB kwadraturowy magnetyczny Hall, 11 PPR na wale silnika; 22 bieguny magnetyczne / 11 par biegunów |
| Hall elektryczny | Oddzielne zasilanie logiczne 3.3 V lub 5 V DC; odniesienie odpowiedzi 100kHz; wbudowane rezystory podciągające/formujące; AB fala kwadratowa |
| Wersja optyczna | Wersja enkodera optycznego 360 CPR; pinout zasilania elektrycznego nie ustalony przez diagramy tylko Hall'a |
| Masa netto | Około 65 g silnika referencyjnego; stosunek i akcesoria różnią się |
Wydajność 7.4 V i długość skrzynki biegów
Współczynniki inżynieryjne i ich punkty prędkości/obciążenia są wymienione poniżej. Etykiety selektora 15/20/34/45/75/100/217/478 to nominalne skróty dla 15.46/20.41/34.01/44.9/74.83/98.78/217.31/478.08. Współczynniki 164.63 i 362.18 to tylko odniesienia rodzinne i nie są wybieralne.
| Współczynnik inżynieryjny: 1 | Obroty bez obciążenia (rpm) | Obroty nominalne (rpm) | Nominalne kgf.cm | Stojan kgf.cm | Referencja impulsu wyjściowego Hall | Przekładnia L mm | Etapy przekładni |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20.41 | 450 | 325 | 0.4 | ≥1.0 | 224.51 | 19 | 4 |
| 34.01 | 275 | 190 | 0.7 | ≥1.5 | 374.11 | 21 | 5 |
| 44.9 | 205 | 145 | 0.9 | ≥2.0 | 493.9 | 21 | 5 |
| 74.83 | 125 | 110 | 1.5 | ≥3.5 | 823.13 | 23 | 6 |
| 98.78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Prąd bez obciążenia:≤200 mA dla 4.4/9.3: 1 i ≤180 mA dla pozostałych proporcji. Prąd znamionowy ≤0,65 A; prąd zablokowania ≤1,4 A. Maksymalny dozwolony moment obrotowy przekładni 9kgf.cm; wartości zablokowania nie są ciągłymi ocenami pracy. Wyjście Hall'a odnosi się do 11 podstawowych impulsów pomnożonych przez rzeczywiste przełożenie; dotyczy to wersji Hall'a, a nie optycznej wersji 360CPR. Konwencje liczenia krawędzi dekodera mogą się różnić. Prędkości bez obciążenia i znamionowe nie mogą być traktowane jako ten sam punkt pracy.
Połączenie enkodera Hall
| Pin | Przewód | Funkcja |
|---|---|---|
| 1 | Czerwony | M 1 / dodatni silnika |
| 2 | Czarny | Hall GND |
| 3 | Zielony | C 2 / wyjście Hall B |
| 4 | Żółty | C 1 / wyjście Hall A |
| 5 | Niebieski | Hall VCC 3.3 V lub 5 V |
| 6 | Biały | M 2 / ujemny silnika |
Ta tabela sześciopinowa dotyczy tylko wersji Hall 11PPR. Zasil silnik napięciem 7.4 V przez czerwono/biały przewód, a logikę Hall napięciem 3.3 V lub 5 V przez niebieski/czarny. Zielony i żółty to wyjścia sygnałowe. Trzymaj napięcie silnika z dala od logiki enkodera, zweryfikuj orientację złącza i używaj kompatybilnych poziomów sygnału wejściowego. Odwróć biegunowość silnika tylko po zatrzymaniu, aby zmienić kierunek. Zestaw przewodów PH 2.0-6PIN jest dołączony do wersji Hall.
Model optyczny 360CPR ma inną konstrukcję sprzężenia zwrotnego. Nie stosuj pinoutu Hall, napięcia logicznego ani specyfikacji 11PPR do niego; zweryfikuj jego rzeczywiste oznaczone złącze i wymagania elektryczne przed podłączeniem dekodera. Sterownik silnika, kontroler sprzężenia zwrotnego, zasilacz i MCU są oddzielne.
Dopasowanie mechaniczne i akcesoria
| Koła 65 mm | Średnica 65 mm, szerokość 27 mm; bieżnik drogowy niebieski/czerwony, podstawowy żółty lub niebieski o wysokiej przyczepności w zależności od wybranego zestawu |
| Sprzęgło sześciokątne | Długość 18 mm, 12 mm na płaskiej powierzchni, 13.75 mm na przekątnych; 4 mm otwór wału i gwintowane otwory poprzeczne M 4 |
| Uchwyt przedni | 26,5 mm szerokości, 33 mm wysokości, 8 mm otwór centralny; dwa otwory 3,2 mm w odległości 17 mm |
| Uchwyt stopki | 26,5 x 33 mm, grubość 3 mm; otwór 10 mm, cztery otwory 3,4 mm w rozstawie 16 x 14 mm |
Długość skrzynki biegów zależy od przełożenia; zapewnij luz dla tylnego wału, enkodera lub pokrywy zgodnie z wybraną wersją. Sprawdź otwory montażowe i zaangażowanie śrub przed montażem, a także trzymaj śruby z dala od wewnętrznych zębatek. Tylna pokrywa chroni zespół Hall'a przed kontaktem; nie ustala klasy IP ani wodoodporności.
Co jest w zestawie
- Silnik tylko: jeden silnik w wybranej wersji, wybranym przełożeniu; pasujący przewód enkodera tam, gdzie jest to pokazane.
- Silnik + Uchwyt: jeden wybrany silnik i jeden uchwyt montażowy.
- Każdy zestaw kół 65 mm: jeden wybrany silnik, jeden uchwyt, jedno sprzęgło sześciokątne, jedno wybrane koło oraz przedstawione akcesoria montażowe/klucz sześciokątny.
Rodzaje kół: niebieskie/czerwone z bieżnikiem drogowym, żółte podstawowe i niebieskie o wysokiej przyczepności są zgodne z wybranym pakietem. Kąty zdjęć identyfikują alternatywy konfiguracji, a nie zestaw wielosilnikowy. Koło Mecanum o średnicy 60 mm i szerokości 32 mm pojawia się tylko jako odniesienie do akcesoriów rodziny; nie jest wliczone w te wybieralne pakiety. Kompletna rama lub pojazd nie jest wliczona.
Zastosowania
Kompaktowe roboty, rozwój pojazdów balansujących, małe napędy inteligentnego domu, zautomatyzowane zamki i mechanizmy wymagające wybranego momentu obrotowego, prędkości, wału i interfejsu zwrotnego. Przykłady zastosowań silników ilustrują drukarka, robot sprzątający, urządzenia i sprzęt przemysłowy; kompletne maszyny, oprogramowanie układowe i kontrolery nie są dostarczane.
Instalacja i obsługa
Dopasuj 7.4 V ocena silnika, potwierdź okablowanie i luz mechaniczny, unikaj przeciążenia i zastoju, oraz pozwól silnikowi na schłodzenie podczas uruchamiania. Prędkość i dostępny moment obrotowy różnią się w zależności od obciążenia; hałas przekładni różni się w zależności od prędkości i warunków pracy. Nie traktuj momentu zastoju jako dopuszczalnego obciążenia ciągłego.
FAQ
Czy wszystkie wersje zawierają enkoder?
Nie. Wersja z tylnym wałem nie ma enkodera. Sprzężenie Hall i optyczne to oddzielne wersje do wyboru.
Czy tabela okablowania Hall może być używana dla wersji optycznej?
Nie. Jest specyficzna dla wersji 11PPR Hall. Sprawdź rzeczywisty interfejs elektryczny modelu optycznego przed okablowaniem.
Czy każde opakowanie zawiera koło?
Tylko cztery wymienione zestawy kół 65 mm zawierają koło; wybierz jego bieżnik i kolor przez opcję w opakowaniu.
Szczegóły wizualne