CHIHAI GF5560-180ABHL Silnik przekładniowy DC ślimakowy z enkoderem Hall 11 PPR
CHIHAI GF5560-180ABHL Silnik przekładniowy DC ślimakowy z enkoderem Hall 11 PPR
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHF-GF 5560-180ABHL to kompaktowy silnik DC z przekładnią z redukcją ślimakową i zintegrowanym dwukanałowym enkoderem Hall. Wybierz kombinację napięcia/uzwojenia oraz rzeczywistej redukcji/wyjścia dla swojego mechanizmu. Każda wybieralna konfiguracja zawiera silnik z enkoderem oraz dopasowany przewód przedstawiony na zdjęciu.
Cechy
- Redukcja zębatkowa z przekładnią ślimakową i silnikiem nawiniętym miedzią.
- 8 mm wałek wyjściowy w kształcie litery D z płaskim lub osiowym układem R, zgodnie z wyborem.
- 11 PPR sprzężenie zwrotne wału silnika Hall dla pomiaru względnej prędkości i obrotów.
- Oddzielne połączenia zasilania silnika i zasilania Hall przez interfejs PH 2.0 sześciopinowy.
Specyfikacje
| Marka / model | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Budowa | Silnik z redukcją zębatą i przekładnią DC z szczotkami z enkoderem magnetycznym Hall AB |
| Wybieralne uzwojenie / zasilanie | 6 V wysoka moc, 12 V wysoka moc, 24 V 24150# lub 12 V 24150# w zależności od wyboru |
| Wybieralne redukcje | 26.9: 1, 53.8: 1, 161: 1, 322: 1 płaska twarz; 700: 1 i 1400: 1 oś R; stan magazynowy zależy od uzwojenia |
| Wał wyjściowy | Średnica 8 mm +0/−0.03; 7 mm na D-płaskiej +0/−0.10; 21 ±0.5 mm projekcja |
| Długość płaskiej części wału | 15 mm +0/−0.2; 1.0 mm bark i 12.0 mm funkcja rysunkowa |
| Profil płaskiej twarzy | 55 ×60 mm odniesienie rysunkowe; głębokość skrzynki biegów 19 mm |
| Montaż płaskiej twarzy | Cztery otwory o średnicy 3.5 mm; 8.5/3.5/12.5 mm odniesienia krawędzi; środek wału 22.2/16.6 mm odniesienie |
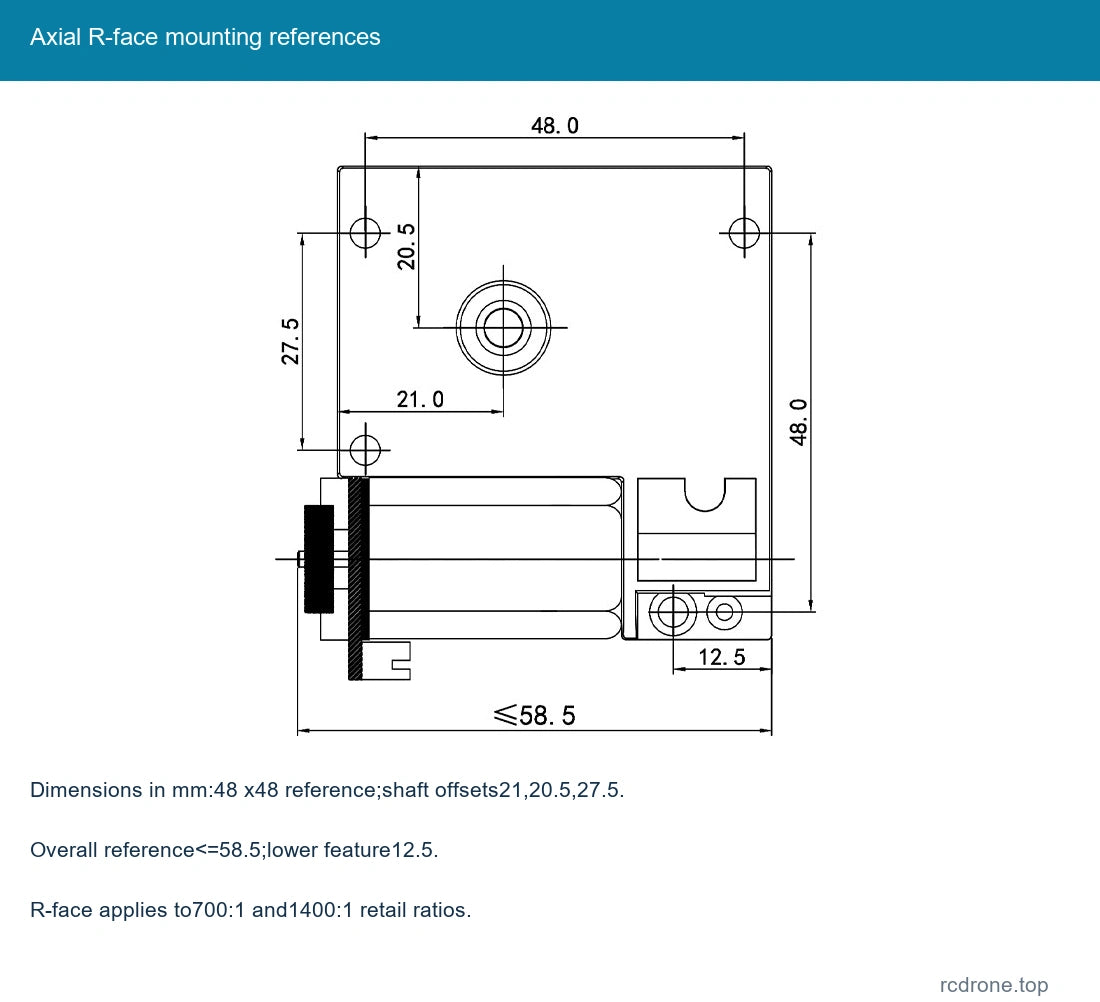
| R-montaż rysunku | 48 ×48 mm odniesienia; środek wału 21/20.5/27.5 mm; dolna cecha 12.5 mm; całkowita ≤58.5 mm odniesienie |
| Szczegóły tylne enkodera | Odniesienie średnicy 20.4 mm, podkładka izolacyjna EVA, złącze PH 2.0 sześciopinowe |
| Odniesienie masy netto | Około 210 g; zmienia się w zależności od przełożenia i nawijania; masa wysyłkowa jest oddzielna |
| Moduł przekładni / etapy redukcji | 0.5–0.8 moduł odniesienia, odniesienie do rodziny przekładni czterostopniowej |
| Dopuszczalny sufit obciążenia nominalnego | 25 kgf·cm maksymalny limit mechaniczny; nie moment nominalny każdej wersji |
| Sufit momentu chwilowego | 40 kgf·cm maksymalny limit mechaniczny; nie ciągły moment roboczy |
| Enkoder Hall'a | 11 PPR na wale silnika, sprzężenie zwrotne AB w kwadraturze; zasilanie 3.3 V lub 5.0 V osobne |
| Odniesienie impulsu wyjściowego | 11 × rzeczywisty współczynnik redukcji przed mnożnikiem zliczania krawędzi kontrolera |
Odniesienie do uzwojenia i wydajności
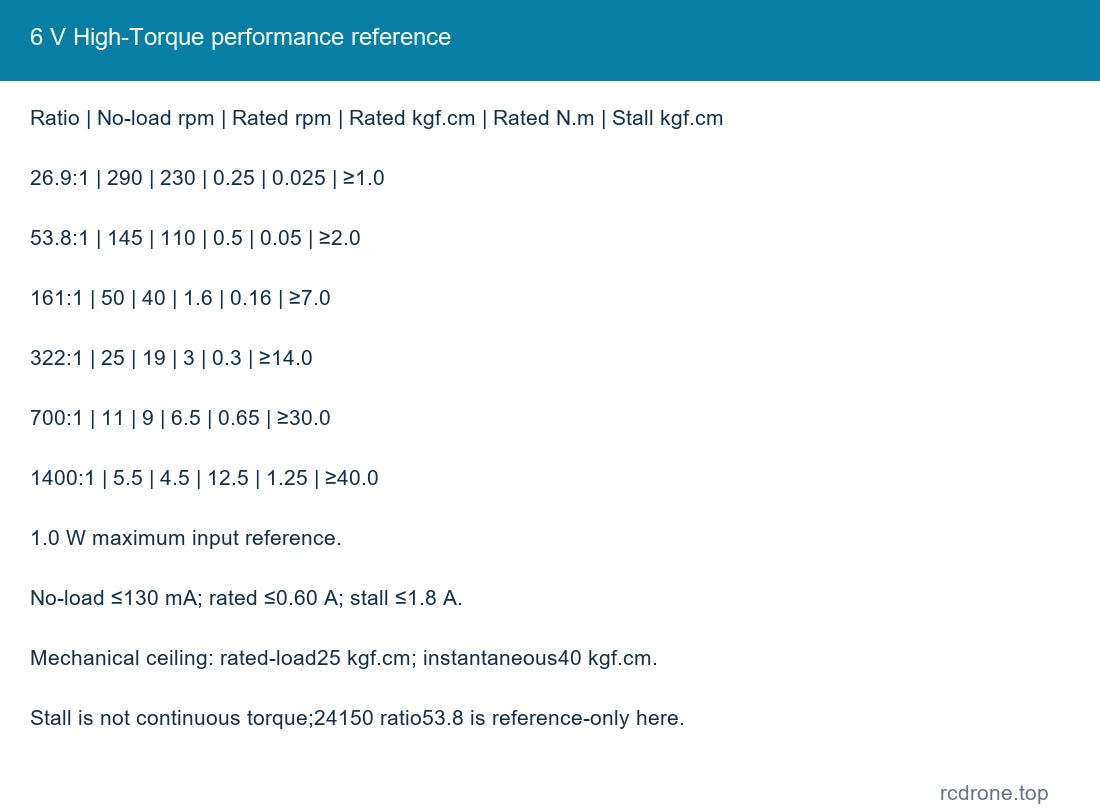
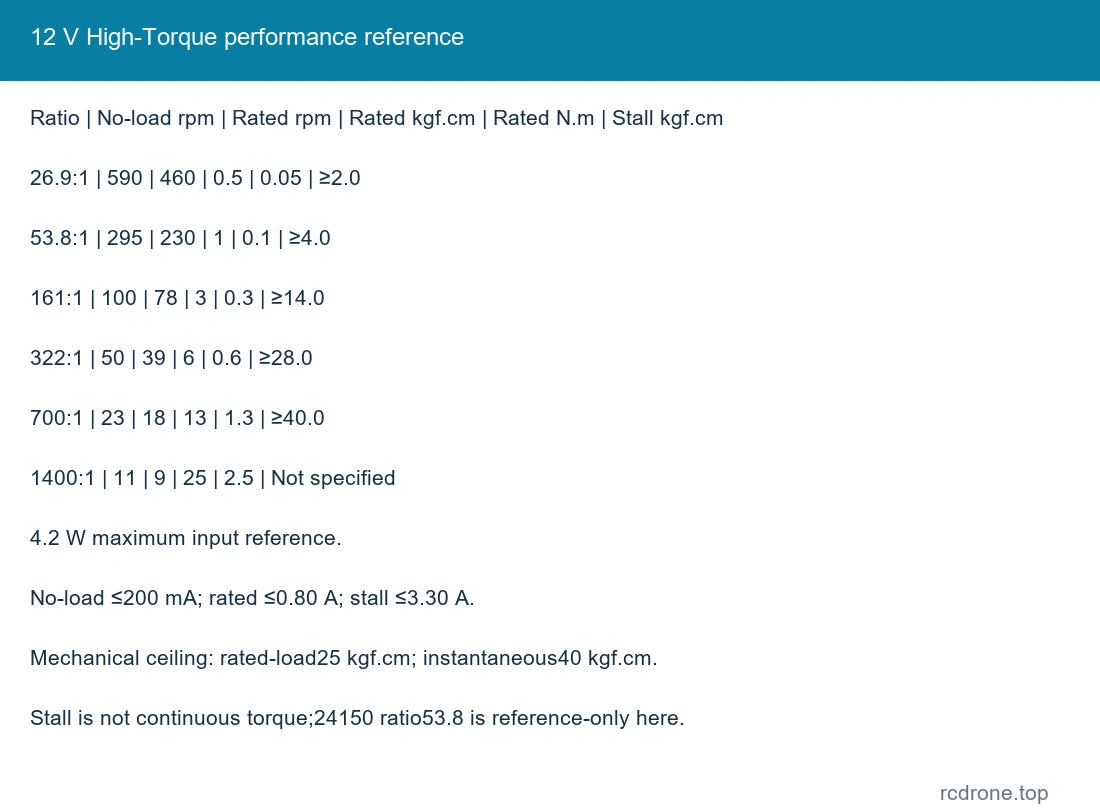
Następujące tabele oddzielają każde uzwojenie i napięcie. Moment obciążenia nominalnego jest odniesieniem operacyjnym; wartości zablokowania nie są ciągłymi ocenami momentu.Unikaj zastoju i pozostawaj w granicach obciążenia nominalnego 25 kgf·cm oraz 40 kgf·cm chwilowych mechanicznych. Wartości mocy zachowują swoje określone zakresy wejściowe/odniesienia i nie ustalają mocy wyjściowej mechanicznej.
6 V Wysoki moment obrotowy
1.0 W maksymalne odniesienie wejściowe. Prąd bez obciążenia ≤130 mA; prąd nominalny ≤0.60 A; prąd zastoju ≤1.8 A.
| Stosunek | Obroty bez obciążenia | Obroty nominalne | Nominalne kgf·cm | Nominalne N·m | Stojące kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Wysoki moment obrotowy
4.2 W maksymalne odniesienie wejściowe. Prąd jałowy ≤200 mA; prąd znamionowy ≤0.80 A; prąd zablokowania ≤3.30 A.
| Stosunek | Obroty na luzie (rpm) | Obroty przy obciążeniu nominalnym (rpm) | Nominalne kgf·cm | Nominalne N·m | Stojące kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Nie określono |
24 V 24150 Winding
3.0 W maksymalna moc odniesienia; 15000 rpm odniesienie wejścia silnika. Prąd jałowy ≤150 mA; prąd znamionowy ≤0.550 A; prąd zablokowania ≤2.3 A.
| Stosunek | Obroty jałowe | Obroty znamionowe | Znamionowe kgf·cm | Znamionowe N·m | Prąd zablokowania kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W maksymalna moc odniesienia; 7500 rpm odniesienie wejścia silnika. Prąd jałowy ≤120 mA; prąd znamionowy ≤0.350 A; prąd zablokowania ≤1.25 A.
| Stosunek | Obroty bez obciążenia (rpm) | Obroty przy obciążeniu nominalnym (rpm) | Nominalne kgf·cm | Nominalne N·m | Stojące kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
Tabele 24150 zawierają 53.8: 1 jako odniesienie rodzinne; ten współczynnik nawijania/ratio nie ma dostępnej opcji detalicznej tutaj. Współczynnik 26.9: 1 jest wybieralny tylko dla dwóch nawiń o wysokim momencie obrotowym. Inne współczynniki rodzinne 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 i 1088.81 są rozmiarami rodzinnymi odniesienia/niestandardowymi, nie dodanymi jako wybieralne kombinacje detaliczne.
Połączenie enkodera
| Pin | Sygnal | Funkcja |
|---|---|---|
| 1 | M 1 | Dodatnie zasilanie silnika DC |
| 2 | GND | Uziemienie Hall |
| 3 | C 2 / B | Wyjście kanału B Hall |
| 4 | C 1 / A | Wyjście kanału A Hall |
| 5 | VCC | Zasilanie Hall 3.3 V lub 5 V |
| 6 | M 2 | Ujemne zasilanie silnika DC |
Pin 1 i pin 6 odnoszą się do orientacji złącza pokazanej na rysunku wymiarowym.Dopasuj rzeczywisty złącze i nadruk przed połączeniem. Nigdy nie stosuj zasilania silnika 6/12/24 V do pinów Hall VCC lub A/B sygnału. Zasilanie Hall wynosi 3,3 V lub 5 V i musi odpowiadać poziomom logiki odbiorczej.
11 PPR to podstawowy odniesienie impulsów wału silnika; odniesienie impulsów wyjścia skrzyni biegów skaluje się z współczynnikiem redukcji. Tryby zliczania krawędzi kontrolera x 1/x 2/x 4 zmieniają zliczane krawędzie, a nie podstawowe odniesienie biegunów magnetycznych. Sprzężenie zwrotne inkrementalne nie daje absolutnej pozycji po włączeniu zasilania.
Zdjęcia ilustrują przykład oznaczony 12 V, 322:1. Zasilanie, współczynnik i wyjście odpowiadają wybranej opcji.
Dopasowanie mechaniczne i działanie
Użyj wybranego rysunku z płaską powierzchnią lub powierzchnią R podczas lokalizowania otworów montażowych. Sprawdź długość śrub, dopasowanie wału/koła i prześwit enkodera przed montażem. Zapewnij pojemność prądową i ochronę dla wybranej cewki; prąd zablokowania jest znacznie wyższy niż normalny prąd roboczy. Hałas i temperatura zmieniają się w zależności od obciążenia i prędkości.Unikaj przeciążenia, zastoju i nagłego odwrócenia pod obciążeniem; trzymaj zanieczyszczenia z dala od przekładni i enkodera.
Aplikacje
Kompaktowa automatyzacja, mechanizmy pozycjonujące i projekty napędów robotycznych wymagające obrotu z przekładnią z informacją zwrotną o prędkości i względnym obrocie. Wybierz rzeczywisty moment obrotowy, prędkość, układ montażowy i interfejs kontrolera dla aplikacji.
Co jest w zestawie
Jeden wybrany silnik CHF-GF 5560-180ABHL z enkoderem oraz pasujący sześciopinowy przewód złącza. Zasilacz, kontroler silnika, zewnętrzny licznik, uchwyt, kompletny robot i dodatkowe luźne przekładnie nie są w zestawie. Zdjęcia wewnętrznej konstrukcji ilustrują komponenty wewnątrz jednego silnika.
FAQ
Czy każda opcja zawiera enkoder?
Tak. Wszystkie zachowane opcje to wersja enkodera ABHL; zwykły silnik GF 5560-180 ma inną konfigurację.
Czy płytka Hall może używać napięcia silnika?
Nie. Zasilaj obwód Hall osobno napięciem 3.3 V lub 5 V.
Czy mogę wybrać dowolną stronę wyjściową przy każdym stosunku?
Nie. Rzeczywiste opcje parują stosunki 26.9/53.8/161/322 z płaską stroną i 700/1400 z R-stroną.
Czy mogę użyć liczby momentu zastoju jako momentu ciągłego?
Nie. Użyj odniesienia obciążenia znamionowego wybranego uzwojenia oraz mechanicznych ograniczeń przekładni.
Szczegóły wizualne