CHIHAI GM25-370 Silnik DC z enkoderem Halla i zestawem kół, 6V/12V/24V
CHIHAI GM25-370 Silnik DC z enkoderem Halla i zestawem kół, 6V/12V/24V
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHR-GM 25-370ABHL silnik DC z przekładnią łączy metalową skrzynkę biegów o średnicy 25 mm z 11PPR AB sprzężeniem zwrotnym Hall. Wybierz pakiet, nominalne napięcie silnika oraz dokładną konfigurację prędkości/ przełożenia. Wybierz silnik z gołym enkoderem lub zestaw silnika z jednym kołem o średnicy 65 mm lub jednym kołem Mecanum o średnicy 60 mm.
Cechy
- Metalowe przekładnie redukcyjne i 4 mm wałek wyjściowy w kształcie litery D.
- AB sprzężenie zwrotne w kwadraturze z dopasowanym kablem.
- Wyraźne wybory uzwojenia/prędkości, w tym różne prędkości przy tym samym nominalnym przełożeniu.
- Niebieskie/czerwone bieżniki, żółty podstawowy, niebieski o wysokiej przyczepności oraz pakiety kół Mecanum.
Specyfikacje
| Marka / model | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| Silnik | Silnik prądu stałego z metalowymi przekładniami redukcyjnymi i sprzężeniem zwrotnym Hall'a AB |
| Wybieralny napęd | 6 V, 12 V lub 24 V; napięcie, prędkość i stosunek muszą odpowiadać wybranej konfiguracji |
| Wał wyjściowy | Wał D o średnicy 4 mm; płaska referencja 3,5 mm; projekcja 12 mm; długość płaska 8 mm |
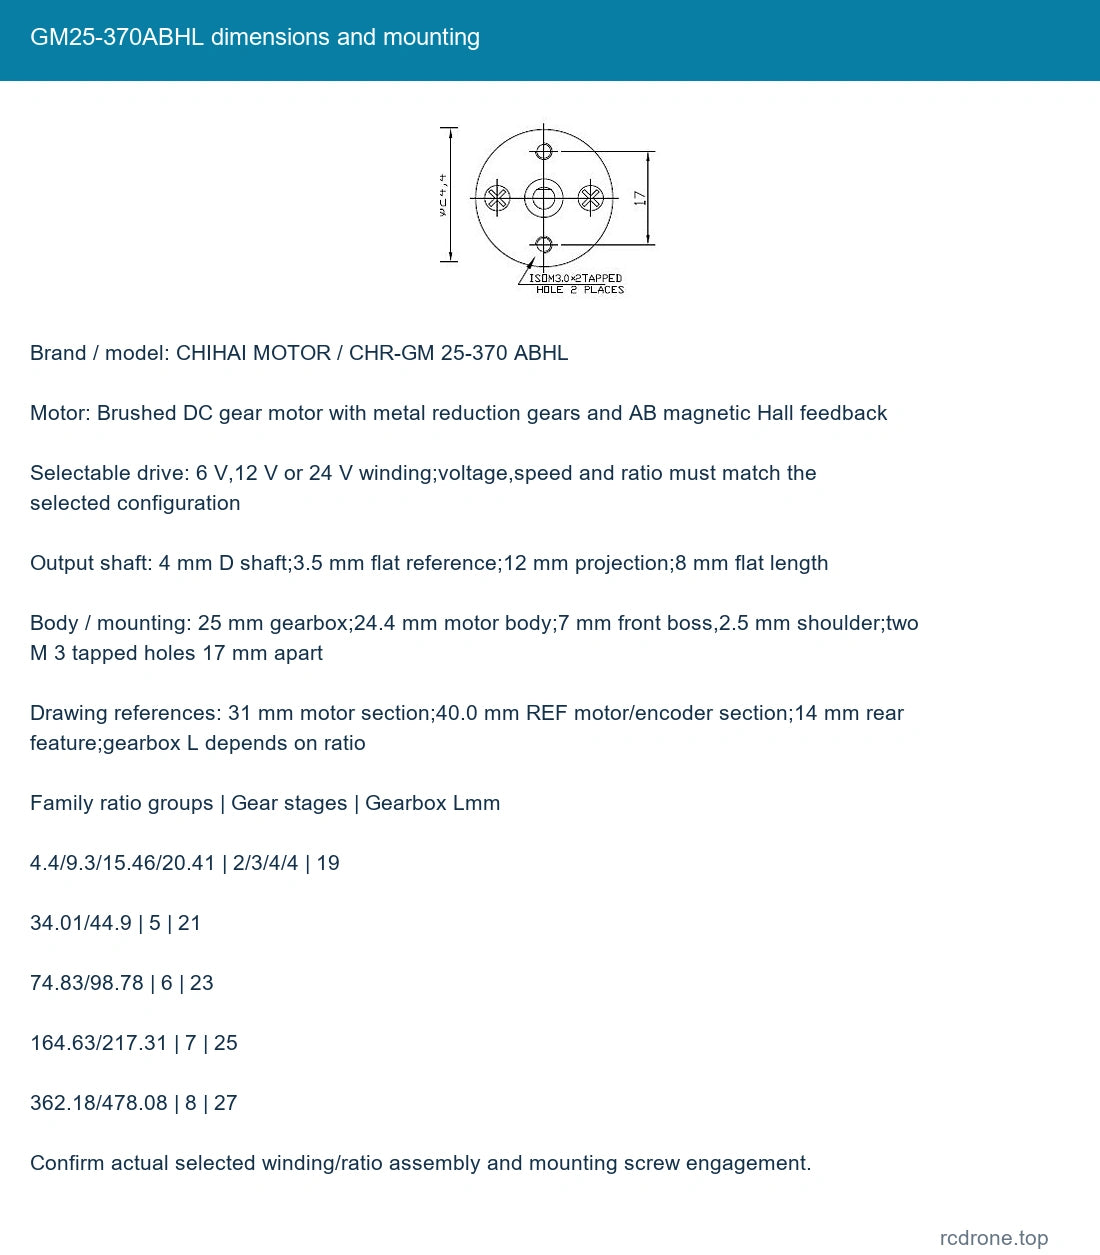
| Obudowa / montaż | Przekładnia 25 mm; obudowa silnika 24,4 mm; przedni boss 7 mm, ramię 2,5 mm; dwa otwory gwintowane M 3 oddalone o 17 mm |
| Odniesienia rysunkowe | Przekrój silnika 31 mm; 40.0 mm REF sekcja silnika/enkodera; 14 mm tylna cecha; przekładnia L zależy od przełożenia |
| Enkoder | 11PPR na wale silnika, kwadratowa fala AB; 22 bieguny magnetyczne/11 par biegunów |
| Zasilanie enkodera / odpowiedź | Oddzielne 3.3 V lub 5 V DC logika; 100kHz odniesienie; wbudowane rezystory podciągające/kształtujące |
| Połączenie | PH 2.0 sześciopozycyjne połączenie z dopasowanym przewodem; postępuj zgodnie z oznaczoną orientacją płytki |
| Odniesienia masy | Około 100–200 g w zależności od przełożenia/opakowania; waga przesyłki różni się |
Wydajność specyficzna dla napięcia
Następujące kolumny operacyjne rodziny rozróżniają prędkość bez obciążenia, prędkość znamionową i moment obrotowy. Dopasuj napięcie, przełożenie i prędkość bez obciążenia razem; równe etykiety przełożenia nie identyfikują tego samego uzwojenia.Nieodpowiednie punkty robocze pozostają odniesieniami rodzinnymi, a nie dodatkowymi kombinacjami do zakupu.
6 V odniesienia uzwojenia
| Stosunek : 1 | Obroty na biegu jałowym | Prąd na biegu jałowym mA | Nominalne kgf.cm | Nominalne N.m | Nominalne obroty | Nominalne A | Prąd zablokowania A | Zablokowanie kgf.cm | Odniesienie wyjścia Hall | Przekładnia Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
12 V odniesienia do uzwojeń
| Stosunek : 1 | Obroty na luzie (rpm) | Prąd na luzie (mA) | Nominalne kgf.cm | Nominalne N.m | Nominalne rpm | Nominalne A | Stojące A | Stojące kgf.cm | Odniesienie wyjścia Hall | Przekładnia Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
Odniesienia do uzwojeń 24 V
| Stosunek : 1 | Obroty na luzie rpm | Prąd na luzie mA | Nominalne kgf.cm | Nominalne N.m | Nominalne rpm | Nominalne A | Prąd zablokowania A | Stall kgf.cm | Odniesienie wyjścia Hall | Przekładnia Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(ref; verify 180 rpm) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
Wybór 24 V 180 rpm zachowuje swoją etykietę 34: 1, ale kolumna odniesienia operacyjnego nosi 24: 1. Potwierdź rzeczywiste zmniejszenie montażu przed projektowaniem zależnym od stosunku lub obliczeniami liczby wyjść. Wybór napięcia/prędkości jest zachowany; nie zakłada się skorygowanego stosunku. Wartości zastoju nie są ciągłymi ocenami; unikaj przeciążenia i pracy w zastoju.
Odniesienie wyjścia Hall'a równa się 11 podstawowym impulsom na obrót silnika pomnożonym przez rzeczywiste zmniejszenie; nominalny stosunek selektora i konwencja liczenia dekodera mogą się różnić. Nie wnioskuj o dokładności pozycjonowania w pętli zamkniętej tylko na podstawie liczby impulsów.
Okablowanie enkodera i silnika
| Diagram kolejności / oznaczony sygnał | Funkcja |
|---|---|
| M 1 | Terminal silnika 1 |
| GND | Uziemienie logiki enkodera |
| C 1 | Wyjście A enkodera |
| C 2 | Wyjście B enkodera |
| VCC | Logika enkodera 3.3 V / 5 V |
| M 2 | Terminal silnika 2 |
Odczytaj złącze z oznaczonego kierunku widoku płytki; nie wnioskować kolorów przewodów z innego modelu. Zasil enkoder VCC napięciem 3.3 V lub 5 V i zachowaj poprawną polaryzację GND. Napięcie silnika należy podłączyć tylko do M 1/M 2.Odwróć M 1/M 2 po zatrzymaniu, aby zmienić kierunek silnika; nie odwracaj logiki zasilania enkodera. Sterownik silnika, MCU, procesor sprzężenia zwrotnego i zasilacz są oddzielne.
Dopasowanie mechaniczne i akcesoria
| Dokładne proporcje rodziny: 1 | Odniesienia do etapu przekładni | Skrzynia biegów Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
Sprawdź aktualnie wybraną zespołową przekładnię/ratio, dopasowanie wału, głębokość śruby i luz enkodera z tyłu. Długości rodziny powyżej przekraczają wybory detaliczne. Uchwyt montażowy odnosi się do szerokości 26,5 mm, wysokości/długości stopy 33 mm, grubości 3 mm, otwarcia z przodu 8 mm, dwóch otworów z przodu o średnicy 3,2 mm oddalonych o 17 mm, otwarcia stopy 10 mm oraz czterech otworów stopy o średnicy 3,4 mm w rozstawie 16x 14 mm. Sprzęgło sześciokątne odnosi się do długości 18 mm, 12 mm na płaskiej powierzchni, 13,75 mm na rogach, otworu wału 4 mm i poprzecznego gwintu M 4 do zaciskania.
Cztery konwencjonalne zestawy kół używają kół o średnicy 65 mm i szerokości 27 mm. Koło Mecanum ma średnicę 60 mm i szerokość 32 mm. Dla platformy omnikierunkowej skoordynuj zestaw czterech kół z odpowiednią lewą/prawą ręcznością; każdy wymieniony pakiet Mecanum zawiera tylko jedno koło, a ręczność nie jest tutaj osobnym selektorem.
Co jest w zestawie
- Silnik enkodera tylko: jeden wybrany silnik z informacją zwrotną Hall i dopasowanym przewodem.
- Każdy zestaw 65 mm: jeden wybrany silnik/przewód, jedno wybrane koło, jeden uchwyt, jedno sprzęgło sześciokątne oraz przedstawione śruby, śruby mocujące i klucz sześciokątny.
- Zestaw 60 mm Mecanum: jeden wybrany silnik/przewód, jedno koło Mecanum, uchwyt, sprzęgło oraz przedstawione elementy montażowe/klucz sześciokątny.
Zdjęcia opakowania pokazują alternatywne konfiguracje, a nie zestaw z wieloma silnikami. Kompletne pojazdy, podwozia, sterowniki, kontrolery i zasilacze nie są dołączone.
Zastosowania
Małe napędy robotów, rozwój pojazdów podążających za linią i balansujących, mechanizmy inteligentnego domu, zmechanizowane elementy i kompaktowe ruchy kamer, gdzie wybrane obciążenie, prędkość, wał i interfejs zwrotny pasują do projektu. Przykłady zastosowań obejmują drukarki, roboty sprzątające, zamki i sprzęt przemysłowy; kompletne maszyny i oprogramowanie nie są dostarczane.
Instalacja i obsługa
Użyj wybranego napięcia silnika; na przykład, uzwojenie 12 V nie jest uzwojeniem 24 V. Sprawdź okablowanie i luz mechaniczny przed uruchomieniem, trzymaj śruby z dala od zębatek i unikaj przeciążenia lub długotrwałego zastoju. Hałas zębatek i dostępny moment obrotowy różnią się w zależności od prędkości i obciążenia.
FAQ
Czy dwie konfiguracje 34:1 przy jednym napięciu są wymienne?
Nie. Ich uzwojenia oraz punkty prędkości/obciążenia mogą się różnić; dopasuj dokładnie wybraną prędkość na biegu jałowym oraz tabelę specyficzną dla napięcia.
Czy zestaw Mecanum zawiera cztery koła?
Nie. Zawiera jedno koło i jeden silnik. Pełny zestaw kół omnidirectional wymaga skoordynowanych kół lewych/prawych.
Czy enkoder może działać z napięcia silnika?
Nie. Jego zasilanie logiczne wynosi 3,3 V lub 5 V, niezależnie od wybranego uzwojenia silnika 6 V/12 V/24 V.
Szczegóły wizualne