CHIHAI CHR-GM37-3429 Optyczny Enkoder Silnik Przekładniowy DC, 12 V / 24 V
CHIHAI CHR-GM37-3429 Optyczny Enkoder Silnik Przekładniowy DC, 12 V / 24 V
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHR-GM37-3429 silnik prądu stałego z przekładnią łączy metalową przekładnię redukcyjną o średnicy 37 mm z inkrementalnym enkoderem optycznym AB. Wybierz pakiet, 12 V lub 24 V nawijanie silnika oraz prędkość/ratio wyjściowe niezależnie od rzeczywiście dostępnych kombinacji.
Cechy
- Wszystkie metalowe przekładnie redukcyjne, miedziane nawijanie i odwracalna praca prądu stałego.
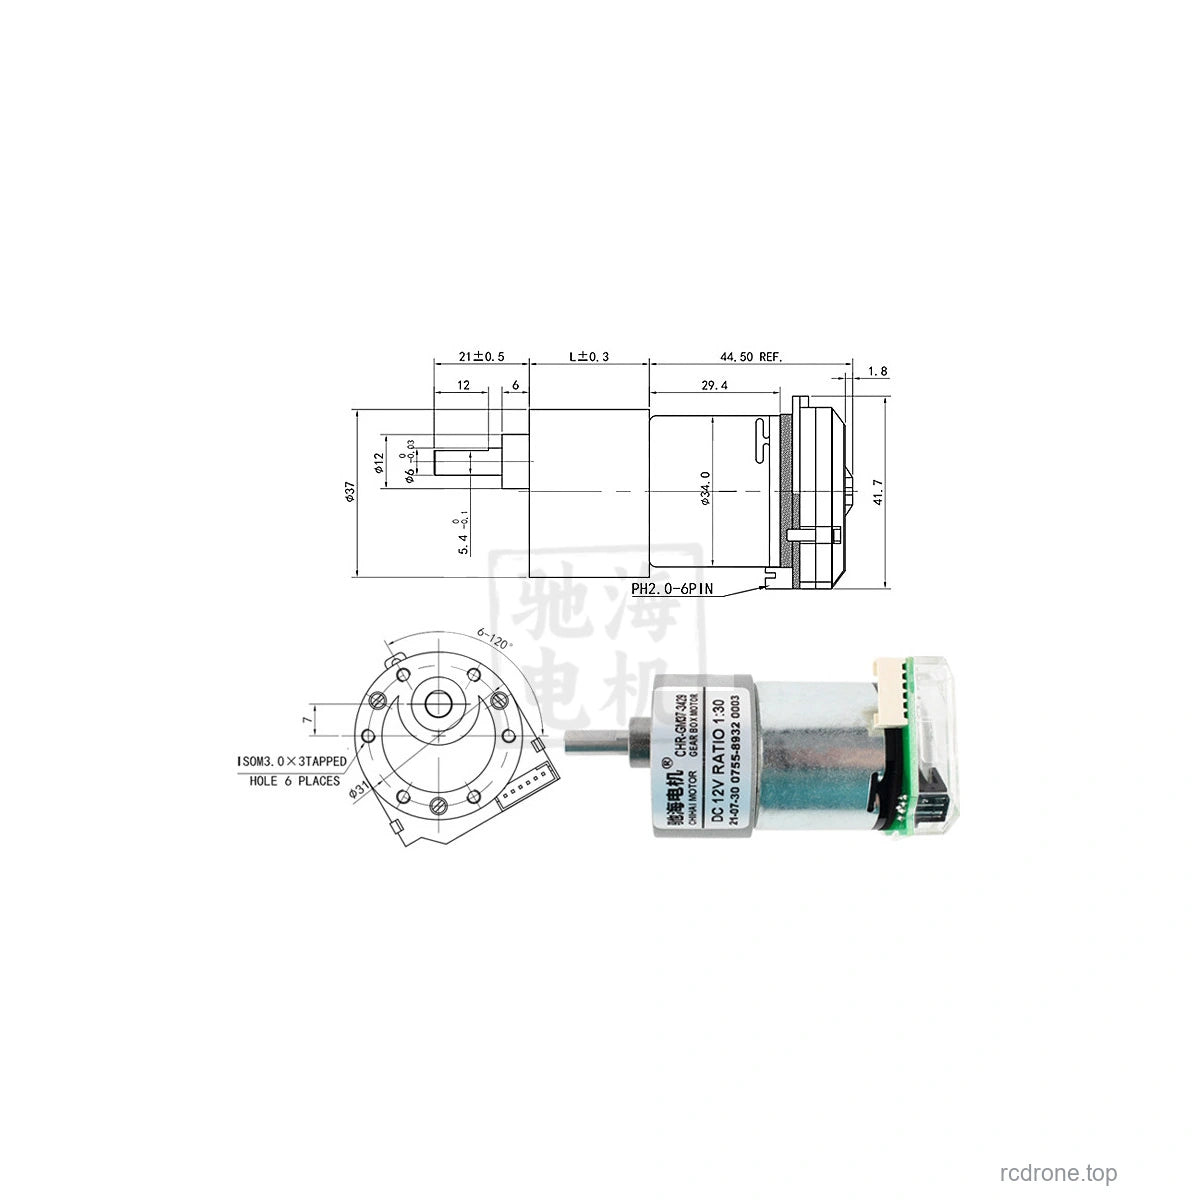
- Wałek wyjściowy w kształcie litery D o średnicy 6 mm z projekcją 21 mm i długości płaskiej 12 mm.
- Podwójny kanałowy enkoder optyczny do sprzężenia zwrotnego prędkości i pozycji.
- Pięć poziomów pakietów: silnik, uchwyt, sprzęgło kołnierzowe, zestaw kółek 65 mm lub zestaw kółek 80 mm.
Co jest w zestawie
| Pakiet | Zawartość |
|---|---|
| Silnik z enkoderem optycznym | 1 silnik z przekładnią z enkoderem optycznym i przewodem połączeniowym |
| Silnik i uchwyt | Zespół silnika plus uchwyt montażowy |
| Uchwyt silnika i sprzęgło kołnierzowe | Zespół silnika, uchwyt i sprzęgło kołnierzowe |
| Zestaw kółek 65 mm lub 80 mm | Zespół silnika, uchwyt, sprzęgło sześciokątne, koło o wybranej średnicy i przedstawione akcesoria montażowe |
Zestawy kółek używają sprzęgła sześciokątnego; osobne sprzęgło kołnierzowe nie jest w nie wstawiane. Kolor kół i bieżnik nie są niezależnie wybieranymi opcjami. W każdym pakiecie znajduje się jeden silnik; obrazy porównawcze nie wskazują na zestaw wielosilnikowy. Kontroler i zasilacz nie są dołączone.
Specyfikacje silnika
12 V i 24 V to oddzielnie wybrane uzwojenia. Ich nominalne prędkości bez obciążenia są takie same przy odpowiednich wybranych napięciach; nie zasilaj uzwojenia 12 V napięciem 24 V. Maksymalna moc wyjściowa referencyjna rodziny wynosi 11 W. Maksymalne dozwolone obciążenie przekładni to 30 kgf·cm (około 3,0 N·m); praca w trybie zablokowanym nie jest oceniana jako ciągła.
| Wybrany stosunek / dokładny stosunek referencyjny | Obroty bez obciążenia, 12 lub 24 V | Nominalny moment obrotowy kgf·cm | Nominalne obroty | Długość przekładni mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| Odniesienie elektryczne | 12 V uzwojenie | 24 V uzwojenie |
|---|---|---|
| Prąd jałowy | ≤300 mA | ≤150 mA |
| Prąd znamionowy, stosunki6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A dla wszystkich stosunków |
| Prąd zablokowania | ≤7.0 A | ≤4.5 A |
| Moment zablokowania, stosunki6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| Wyższe współczynniki | Obserwuj limit obciążenia skrzyni biegów 30 kgf·cm zamiast używać obliczonej wartości zastoju powyżej tego | |
Referencyjna masa wynosi około 200 g dla zespołu silnika i różni się w zależności od współczynnika skrzyni biegów. Wymiary i masy nie są identyczne we wszystkich pakietach.
Optyczny enkoder i okablowanie
Użyj osobnego zasilania enkodera DC 3.3 V lub 5.0 V. Enkoder jest dwufazowym, inkrementalnym, optycznym projektem AB z oznaczeniem podstawowym 448 CPR i odniesieniem częstotliwości odpowiedzi 25–60 kHz, działającym w zakresie 0–85°C. Liczba impulsów na jeden obrót skrzyni biegów zależy od wybranego współczynnika i konwencji dekodowania; skalibruj swoją implementację liczenia przed użyciem pozycji jako pomiaru.
| Kolor przewodu | Sygnal |
|---|---|
| Czerwony | Wyjście enkodera B |
| Czarny | Wyjście enkodera A |
| Zielony | GND enkodera |
| Niebieski | VCC enkodera, 3.3/5.0 V |
| Żółty | Pozytywne zasilanie silnika |
| Biały | Negatywne zasilanie silnika |
Złącze enkodera to PH2.0-6PIN; przewód połączeniowy może kończyć się złączami typu Dupont lub XH2.54. Potwierdź rzeczywiste oznaczenia pinów przed połączeniem; kolory przewodów powyżej odnoszą się do ilustrowanej konstrukcji optycznej. Nigdy nie podłączaj zasilania silnika 12/24 V do VCC enkodera, nie odwracaj VCC/GND enkodera ani nie przekraczaj 5 V.Użyj mikrokontrolera z odpowiednim wejściem enkodera kwadraturowego, takiego jak STM32. Bezpośrednie dekodowanie Arduino/8051 nie jest wspierane przez te wskazówki konfiguracyjne.
6 V Seria Referencyjna
Następująca tabela serii o niższym napięciu jest tylko do celów referencyjnych i nie dodaje uzwojenia 6 V do wybieralnych opcji 12/24 V. Maksymalne wyjście referencyjne wynosi 2.6 W, prąd jałowy ≤ 200 mA, prąd znamionowy ≤ 1.4 A i prąd zablokowania ≤ 3.5 A.
| Stosunek | Obroty bez obciążenia przy 6 V | Nominalne kgf·cm | Nominalne obroty |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
Przy 6 V, odniesienia momentu obrotowego dla przełożeń 6.3/10/18.8/30/50/90 wynoszą ≥1.2/2.0/3.7/6.0/10/18 kgf·cm; dla wyższych przełożeń należy przestrzegać limitu skrzyni biegów 30 kgf·cm.
Aplikacje i instalacja
Odpowiednie do odpowiednio zaprojektowanych pojazdów samobalansujących, robotów śledzących, małych platform mobilnych, inteligentnych urządzeń, mechanizmów robotycznych, mechanizmów pan/tilt oraz elektrycznych zestawów modelarskich. Dopasuj wał, wzór montażowy, sprzęgło koła i wymagania dotyczące momentu obrotowego przed montażem. Odłącz zasilanie przed ponownym okablowaniem; unikaj ciągłego zastoju, przeciążenia i niepodpartych obciążeń promieniowych.
FAQ
Czy to jest silnik z enkoderem Hall'a?
Te wybieralne pakiety wykorzystują enkoder optyczny AB. Użyj tabeli zasilania i okablowania enkodera optycznego powyżej.
Dlaczego lista stosunków pokazujew6: 1, a tabela odniesienia 6.3:1?
Krótki wybór używa nominalnych etykiet stosunków; tabela wydajności zachowuje bardziej precyzyjne odniesienia 6.3:1 i 18.8:1 dla tych dwóch wpisów.
Szczegóły wizualne