Silnik CHIHAI MOTOR GW12T-050 DC z przekładnią ślimakową, opcje z enkoderem Halla
Silnik CHIHAI MOTOR GW12T-050 DC z przekładnią ślimakową, opcje z enkoderem Halla
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Kompletny CHIHAI MOTOR CHF-GW12T-050 kompaktowy silnik z przekładnią DC łączy metalową przekładnię ślimakową pod kątem prostym z opcjami nawijania 6V lub 12V oraz sześcioma przełożeniami redukcyjnymi. Wybierz wersję z enkoderem AB z terminalami silnika po tej samej stronie lub po przeciwnej stronie, lub silnik z wałem tylnym bez płyty enkodera.
Cechy
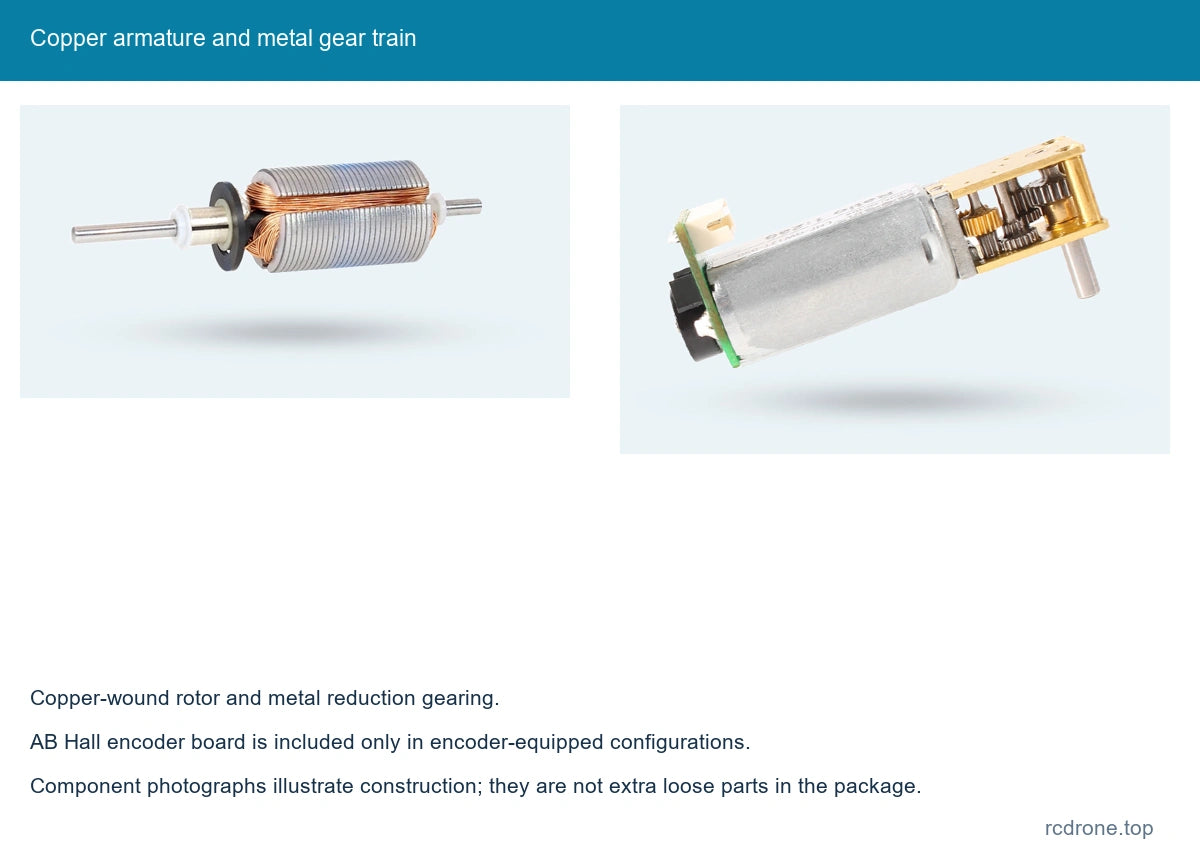
- Kompaktowe metalowe przekładnie redukcyjne i uzwojenie miedziane wirnika silnika.
- Sześć przełożeń wyjściowych od 42:1 do 1030:1 dla wyboru prędkości i momentu obrotowego.
- Konfiguracje z enkoderem zapewniają dwufazową informację zwrotną A/B do wykrywania kierunku i obrotu.
- Wałek wyjściowy w kształcie litery D o średnicy 3 mm i kompaktowa geometria montażowa.
- Pasujące sześciopinowe przewody pokazane z opcjami silnika wyposażonego w enkoder.
Specyfikacje
| Marka / model | CHIHAI MOTOR / CHF-GW12T-050ABHL rodzina enkoderów; opcja silnika z tylnym wałem również oferowana |
|---|---|
| Zasilanie silnika | Wybierz 6V lub 12V DC; zasilanie enkodera jest oddzielne |
| Układ przekładniowy | Metalowy ślimak i przekładnie redukcyjne; konstrukcja ze stali wymieniona w stosunku 42, 236, 302, 603 i 1030; materiał obudowy 118 nieokreślony w selektorze |
| Przekładnie redukcyjne | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Wał wyjściowy | Średnica 3 mm (+0 / −0.03); D-płaskie 2.5 mm (+0 / −0.05); projekcja 8.0 ±0.3 mm |
| Wymiary odniesienia | 50.0 mm całkowite odniesienie; 32.0 mm odniesienie silnika; 18.0 ×12.0 mm zębatka-płyta odniesienia |
| Szczegóły rysunku | 4.0 mm przesunięcie końca wału; 8.50 mm odstęp otworów montażowych; 2 ×1.4 mm otwory; 1.8 mm przesunięcie krawędzi; 0.5 mm cecha kołnierza; 7.5 mm ramię (+0.03 / 0) |
| Sekcja odniesienia | 10.0 mm odstęp płyt; 11.8 mm wysokość zewnętrzna; 15.5 mm przekątna odniesienia; 18.5 mm szerokość płyty enkodera |
| Masa silnika odniesienia | Około 25 g; stosunek i konfiguracja wpływają na rzeczywistą masę |
| Typ enkodera | AB podwójny kanałowy inkrementalny magnetyczny enkoder Hall, tylko w opcjach z enkoderem |
| Zasilanie enkodera | 3.3V DC lub 5.0V DC |
| Złącze enkodera | ZH1.5-6PIN, dopasowany przewód dołączony z przedstawionymi opcjami enkodera |
| Sygnal enkodera | Sygnaly kwadratowe A/B; wbudowane rezystory podciągające / kształtujące sygnał; podłącz do poziomów wejściowych kompatybilnego MCU |
| Pulsy podstawowe enkodera | 7 PPR na wałku silnika; odniesienie pulsu wałka wyjściowego = 7 × współczynnik redukcji |
| Magnetyczny pierścień enkodera | 14 biegunów / 7 par biegunów |
| Częstotliwość odpowiedzi enkodera | 100 kHz |
| Wybory orientacji | Układ zacisków silnika po tej samej stronie lub po przeciwnej stronie w stosunku do wałka wyjściowego, jak na zdjęciu; nie jest to kierunek obrotu polecony |
| Opcja tylnego wałka | Silnik z tylnym wałkiem i bez pokładowej płytki enkodera Hall pokazanej w opcjach z enkoderem |
Prędkość i moment obrotowy według konfiguracji
Użyj tabeli dla wybranej cewki i współczynnika redukcji.Odniesienia mocy dotyczą ilustrowanego silnika wejściowego o rozmiarze 11: 0,55 W przy 12V i 0,15 W przy 6V. Prędkość, prąd i moment obrotowy to różne wielkości robocze; prędkość na luzie nie jest prędkością znamionową.
Wydajność 12V
| Stosunek | Obroty na luzie (rpm) | Obroty znamionowe (rpm) | Znamionowe kgf·cm | Znamionowe N·m | Odniesienie momentu obrotowego zablokowanego, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Nie określono |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Nie określono |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Nie określono |
Prąd jałowy ≤85 mA; prąd znamionowy ≤0.23 A; prąd zablokowania ≤1.0 A.
Wydajność 6V
| Stosunek | Obroty na luzie (rpm) | Obroty nominalne (rpm) | Nominalny kgf·cm | Nominalny N·m | Moment obrotowy na zablokowaniu, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Nie określono |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Nie określono |
Prąd jałowy ≤65 mA; prąd znamionowy ≤0.18 A; prąd zablokowania ≤0.6 A.
Utrzymuj obciążenie wyjściowe poniżej 3 kgf·cm i unikaj pracy w zablokowaniu. Odniesienia do zablokowania nie ustalają oceny ciągłej. Współczynniki bez osobnej wartości momentu zablokowania używają tego samego limitu obciążenia mechanicznego 3 kgf·cm; ten limit nie jest obiecanym momentem zablokowania.
Okablowanie enkodera
Kolory przewodów odpowiadają sześcioprzewodowemu przewodowi tego silnika, w tym czerwony M− i biały M+. Nie zakładaj konwencjonalnego okablowania czerwono-dodatniego. Utrzymuj zasilanie silnika oddzielnie od zasilania Hall 3.3V/5V.
| Przewód | Oznaczenie | Funkcja |
|---|---|---|
| Czerwony | M− | Ujemne zasilanie silnika |
| Czarny | VCC | Zasilanie enkodera, 3.3V lub 5.0V |
| Żółty | C2 / B | Faza B enkodera |
| Zielony | C1 / A | Faza A enkodera |
| Niebieski | GND | Uziemienie enkodera |
| Biały | M+ | Pozytywne zasilanie silnika |
Enkoder ma 7 podstawowych impulsów na jeden obrót silnika.Referencja impulsu wału wyjściowego wynosi 7 pomnożone przez wybrany współczynnik przekładni; konwencje liczenia krawędzi zależą od kontrolera. Potwierdź zgodność poziomu logicznego przed połączeniem.
Przewodnik konfiguracyjny
Wybory orientacji opisują, gdzie układ zacisków silnika znajduje się w stosunku do wału wyjściowego na zdjęciach porównawczych; nie wybierają one stałego polecenia zgodnego lub przeciwnie do ruchu wskazówek zegara. Opcja tylnego wału to silnik bez płyty enkodera Hall. Współczynniki płyt stalowych są oznaczone indywidualnie; opcja 118:1 nie określa materiału płyty. Porównanie stali/miedzi to odniesienie rodzinne, a nie dodatkowy selektor materiałów.
Zastosowania
- Małe roboty mobilne wykorzystujące sprzężenie zwrotne z obrotu do kontroli kół, gdy opcja enkodera jest wybrana.
- Kompaktowe mechanizmy śledzenia i zespoły pozycjonowania kamer wymagające ruchu z przekładnią.
- Małe mechanizmy do obsługi papieru i automatyzacji hobby dopasowane do momentu obrotowego, prędkości i cyklu pracy silnika.
Co jest w zestawie
Jeden wybrany silnik z przekładnią. Wybory z enkoderem obejmują przedstawioną płytkę enkodera Hall i pasujący sześcioprzewodowy przewód. Wersja z tylnym wałem nie ma płytki enkodera; nie zakłada się przewodu enkodera. Sterownik, kontroler, zasilacz, koła oraz kompletny robot lub mechanizm nie są w zestawie. Zdjęcia porównawcze pokazują alternatywy, a nie pakiet z dwoma silnikami.
FAQ
Czy opcja z tylnym wałem zawiera enkoder?
Nie. Wybierz opcję z enkoderem po tej samej stronie lub po przeciwnej stronie dla sprzężenia zwrotnego A/B Hall.
Czy płytka Hall może być zasilana bezpośrednio z 12V?
Nie. Enkoder używa oddzielnego zasilania 3.3V lub 5.0V; uzwojenie silnika używa wybranego zasilania 6V lub 12V.
Czy 7 PPR jest mierzone na wyjściu skrzyni biegów?
Nie. To jest odniesienie impulsu wału silnika.Pomnóż przez współczynnik redukcji dla odniesienia wału wyjściowego, a następnie uwzględnij konwencję liczenia kontrolera.
Czy opcje orientacji wybierają kierunek obrotu silnika?
Nie. Określają one układ zacisków w odniesieniu do wału wyjściowego, jak pokazano na zdjęciu.
Szczegóły wizualne