CHIHAI GW12T-N20ABHL ślimakowy silnik DC z przekładnią i enkoderem Halla 7 PPR
CHIHAI GW12T-N20ABHL ślimakowy silnik DC z przekładnią i enkoderem Halla 7 PPR
CHIHAI MOTOR
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik CHIHAI MOTOR CHF-GW 12T-N 20ABHL to miniaturowy silnik DC z przekładnią z redukcją ślimakową i enkoderem magnetycznym AB. Wybierz układ przewodów, stosunek redukcji oraz napięcie/uzwojenie. Każda rzeczywista opcja zawiera silnik z enkoderem oraz pasujący sześciopinowy przewód; oferta nie obejmuje kompletnej ramy robota ani zestawu kontrolera.
Funkcje
- Metalowy układ przekładni ślimakowej i redukcyjnej w kompaktowej obudowie.
- Wałek wyjściowy w kształcie litery D o średnicy 3 mm z odniesieniem projekcji 8 mm.
- 7 PPR sprzężenie zwrotne wału silnika AB do pomiaru względnej prędkości i obrotów.
- Uzwojenia silnika A 35 i B 45 z oddzielnymi danymi specyficznymi dla napięcia.
Specyfikacje
| Marka / model | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; obrazy rodziny również oznaczają GW 12T-N 20VA |
| Budowa | Miniaturowy silnik DC z przekładnią ślimakową i enkoderem AB Hall |
| Wybory uzwojenia | 12 V A 35, 6 V A 35, 6 V B 45 lub 3 V B 45 jako aktualnie dostępne kombinacje |
| Wybory przełożenia | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; kombinacja źródłowa stalowej płyty 1030 wykluczona przy zerowym stanie magazynowym |
| Układ przewodów | Układ lutowniczy po tej samej stronie lub po przeciwnej stronie jak na zdjęciu; nie jest to kierunek obrotu wymagany przez polecenie |
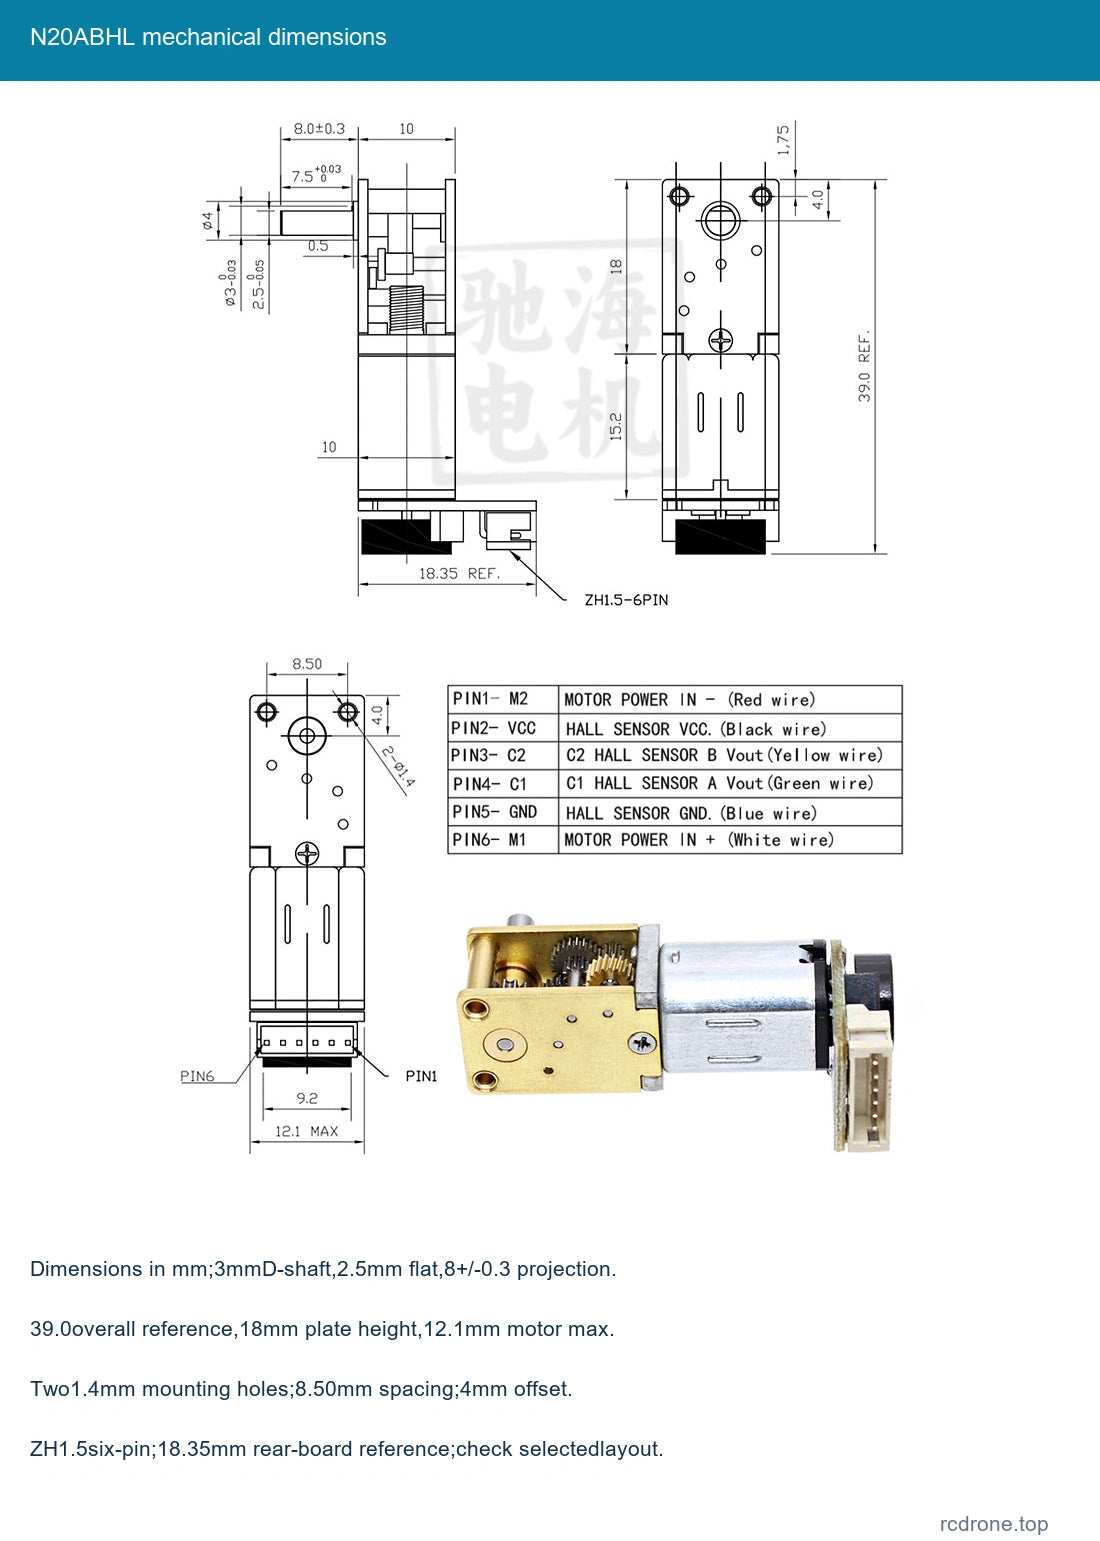
| Wał | 3 mm wałek w kształcie litery D, 2.5 mm na płasko, 8±0.3 mm projekcja |
| Szczegóły wału | 7.5 mm odniesienie kołnierza,+0.03/0; 0.5 mm cecha ramienia |
| Rysunek mechaniczny | 39.0 mm całkowite odniesienie; 18 mm wysokość płyty zębatej; 10 mm sekcja zębatki i 15.2 mm odniesienia silnika |
| Montaż | Dwa otwory 1.4 mm; odstęp 8.50 mm; przesunięcie odniesienia 4.0 mm; odniesienie krawędzi 1.75 mm |
| Obwód silnika / enkodera | 12.1 mm maksymalny silnik; 18.35 mm odniesienie tylnej płyty; złącze ZH 1.5 sześciopinowe |
| Odniesienie masy netto | Około 15 g; masa wysyłkowa jest oddzielna |
| Sprzężenie zwrotne Hall'a | AB inkrementalne magnetyczne Hall, 7 PPR wał silnika, 14 biegunów/7 par biegunów |
| Zasilanie Hall'a / wyjścia | 3.3 V lub 5 V oddzielne zasilanie; fale prostokątne AB, wbudowane rezystory podciągające/kształtujące sygnał |
| Odpowiedź / prowadzenie | 100 kHz odniesienie; dołączony przewód ZH 1.5-6PIN |
| Zachowanie trzymania | Opór napędu ślimakowego na cofanie zależy od stosunku i obciążenia; nie jest to hamulec o ocenie bezpieczeństwa |
Wydajność specyficzna dla uzwojenia
Użyj wiersza dla rzeczywistego uzwojenia i stosunku. Moment obrotowy nominalny i moment obrotowy zablokowany to różne warunki. Wartości momentu obrotowego zablokowanego są odniesieniami górnymi i nie są ocenami obciążenia ciągłego. Etykiety mocy opisują każde odniesienie uzwojenia bez gwarancji mocy wyjściowej przy każdym punkcie roboczym.
12 V A 35
0.2 W odniesienie.
| Stosunek | Bez obciążenia mA | Bez obciążenia rpm | Nominalne kgf·cm | Nominalne rpm | Nominalne A | Prąd zablokowania A | Prąd zablokowania kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W odniesienie.
| Stosunek | Bez obciążenia mA | Bez obciążenia rpm | Nominalne kgf·cm | Nominalne rpm | Nominalne A | Prąd zablokowania A | Prąd zablokowania kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W odniesienie.
| Stosunek | Bez obciążenia mA | Bez obciążenia rpm | Nominalne kgf·cm | Nominalne rpm | Nominalne A | Prąd zablokowania A | Prąd zablokowania kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W odniesienie.
| Stosunek | Bez obciążenia mA | Bez obciążenia rpm | Nominalne kgf·cm | Nominalne rpm | Nominalne A | Prąd zablokowania A | Prąd zablokowania kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Połączenie enkodera Hall
| Pin | Kolor przewodu | Sygnal | Funkcja |
|---|---|---|---|
| 1 | Czerwony | M 2 | Ujemny silnika |
| 2 | Czarny | VCC | Dodatnie zasilanie Hall 3.3/5V |
| 3 | Żółty | C 2 / B | Wyjście fazy HallB |
| 4 | Zielony | C 1 / A | Wyjście fazy HallA |
| 5 | Niebieski | GND | Uziemienie zasilania Hall |
| 6 | Biały | M 1 | Pozytywne zasilanie silnika |
Kolejność pinów odpowiada rysunkowi złącza mechanicznego. Dopasuj rzeczywiste oznaczenia i orientację złącza przed podłączeniem. Nigdy nie podłączaj zasilania silnika do Hall VCC lub wejść sygnałowych. Zasilaj płytkę Hall oddzielnie przy 3,3 V lub 5 V z kompatybilną logiką odbiornika. Zmiana polaryzacji przewodów silnika odwraca obrót, podczas gdy polaryzacja zasilania Hall pozostaje stała.
7 PPR to podstawowy punkt odniesienia wału silnika.Wyjściowe skale odniesienia impulsów z rzeczywistym współczynnikiem redukcji i trybem zliczania krawędzi odbiornika. Szczegółowa tabela podaje 294, 826.469, 1652.931, 2112.082, 4224.164 i 7212.8 impulsów dla swoich sześciu kolumn współczynnika; te wykorzystują rzeczywiste redukcje za etykietami nominalnymi selektora. Nie zastępuj tych wartości dziesiętnych dokładnym stwierdzeniem opartym tylko na zaokrąglonych współczynnikach nominalnych. Informacje zwrotne są względne i nie zapewniają absolutnej pozycji startowej.
Wybór i instalacja
Układ przewodów po tej samej stronie i po przeciwnej stronie odnosi się do układu lutowania/łącznika przedstawionego w odniesieniu do wału wyjściowego, a nie do polecenia zgodnie z ruchem wskazówek zegara/ przeciwnie do ruchu wskazówek zegara. Sprawdź wybrany układ, dopasowanie wału, śruby montażowe i prześwit enkodera przed montażem. Kombinacje blachy stalowej 1030 nie mają źródła zapasów i nie są wybieralne.
Użyj odpowiedniego sterownika silnika z marginesem prądu rozruchowego i ochroną.Zachowaj zanieczyszczenia z odsłoniętych zębatek i enkodera, unikaj zastoju i nagłego odwrócenia pod obciążeniem, a także nie używaj zachowania trzymania ślimaka jako hamulca bezpieczeństwa. Nie dostarczono oceny obciążenia ciągłego ani certyfikowanej.
Aplikacje
Kompaktowe mechanizmy robotów, małe projekty ruchowe oraz miniaturowe zestawy pan-tilt lub regulacyjne wymagające obrotu z przekładnią i względnego sprzężenia zwrotnego z enkodera. Wymagany jest kompatybilny zewnętrzny mikrokontroler i sterownik silnika do kontroli sprzężenia zwrotnego.
Co jest w zestawie
Jeden wybrany silnik z przekładnią ślimakową Hall-encoder N 20 i pasujący sześcioprzewodowy przewód. Podwozie, koła, akumulator, zasilacz, mikrokontroler, sterownik silnika i kompletny robot nie są w zestawie. Zdjęcia wewnętrznej konstrukcji ilustrują części wewnątrz jednego silnika.
FAQ
Czy każda opcja zawiera enkoder?
Tak. Te rzeczywiste opcje to wersje z sprzężeniem zwrotnym ABHL.
Czy kontrola po tej samej stronie i po przeciwnej stronie obraca?
Nie.Identyfikują fizyczny układ przewodów; rotacja zależy od polaryzacji napędu silnika.
Czy mogę użyć napięcia silnika do zasilania Hall?
Użyj osobnego zasilania Hall 3,3 V lub 5 V i dopasuj wybrany uzwojenie silnika niezależnie.
Czy w zestawie znajduje się podwozie robota?
Nie. Opakowanie zawiera jeden silnik i odpowiadający mu przewód.
Szczegóły wizualne