


DSpower DS-P008 Serwomotor CAN Bus, 14–22 V, 15 kgf·cm do sterowania AGV
DSpower DS-P008 Serwomotor CAN Bus, 14–22 V, 15 kgf·cm do sterowania AGV
DSpower
Cena regularna
$127.00 USD
Cena regularna
Cena sprzedaży
$127.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


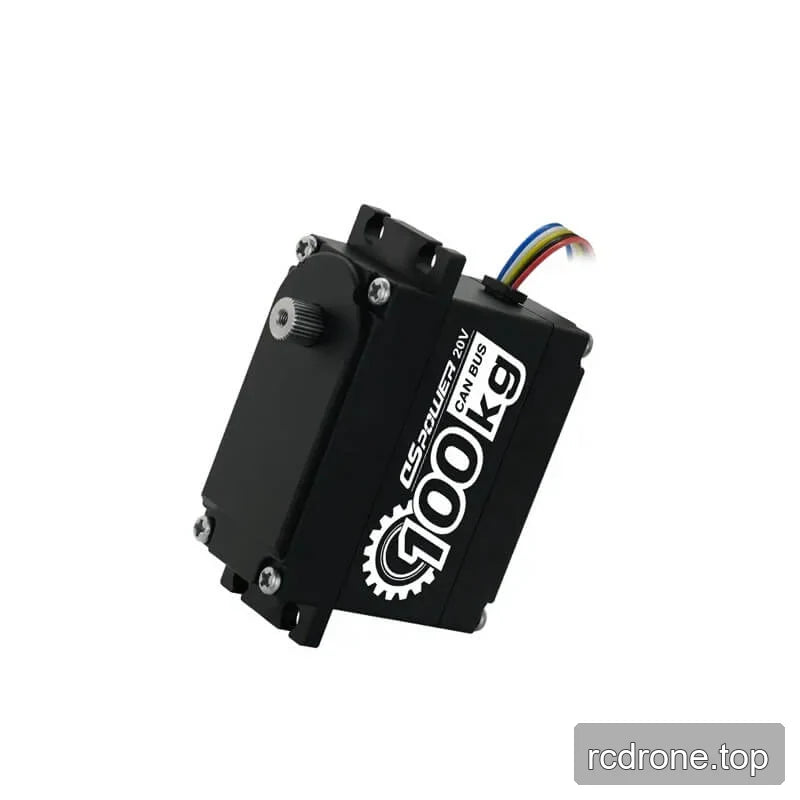
Przegląd
Silnik DSpower DS-P008 CAN bus serwo jest przeznaczony do zadań związanych z ruchem i kierowaniem robotów, w tym kierowaniem AGV. Działa w zakresie 14–22 V DC, z podaną adaptacją do zasilania zewnętrznego 20 V, i zapewnia moment obrotowy 15 kgf·cm z zakresem pracy 360°. Komunikacja CAN, wał wyjściowy 30T / D8, obrót CCW oraz wsparcie dla kontroli i integracji mechanicznej z luzem ≤1°.
Funkcje
- Interfejs komunikacji CAN bus.
- Bezszczotkowa konstrukcja z kodowaniem magnetycznym.
- Wysokoprecyzyjny, wytrzymały projekt przekładni.
- Projekt sprzęgła o wysokim momencie obrotowym, podany z zablokowanym rotorem 100 kg i sprzęgłem 50 kg.
- Podany test ciągłego obrotu przez 1 000 godzin.
- Klasa wodoodporności IPX5 oraz opisana obudowa z aluminium dla odprowadzania ciepła.
- Warstwowa ochrona przed zablokowaniem wirnika, temperaturą i napięciem, mająca na celu zapobieganie przegrzaniu silnika lub przeskakiwaniu zębatek w wyniku przypadkowych kolizji.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Napięcie robocze | 14–22 V DC |
| Adaptacja zasilania | 20 V napięcia zasilania na zewnątrz |
| Prąd statyczny | TBD |
| Prąd zablokowania | ≤3.5 A |
| Moment obrotowy znamionowy | 15 kgf·cm |
| Kierunek obrotu | CCW |
| Prędkość bez obciążenia | ≤0.27 sec/60° |
| Prędkość kontroli w pętli zamkniętej | 0.25 sek/60° |
| Zakres szerokości impulsu | 0–4096 |
| Kąt roboczy | 360° |
| L&Odchylenie kąta R | Do ustalenia |
| Mechaniczna pozycja wirtualna | ≤1° |
| Luzy | ≤1° |
| Waga | Do ustalenia |
| Interfejs komunikacyjny | CAN |
| Wał wyjściowy | 30T / D8 |
| Ochrona przed wnikaniem | IPX5 |
| Warunki temperatury i wilgotności | -25 °C do +70 °C; ≤90% RH |
DS P008 1 DSpower Serwo Silnik — Dokument Produktu (PDF)
Zastosowania
- Pojazdy AGV i kierowanie samochodami AGV: Kontrola CAN i wsparcie dla 360° kąt roboczy integracja siłownika.
- Małe samochody z napędem na cztery koła: podane funkcje sprzęgła i ochrony są istotne dla mechanizmów kierowniczych narażonych na zablokowanie wirnika lub zdarzenia kolizyjne.
- Ramiona robotyczne, roboty humanoidalne, egzoszkielety, roboty czworonożne, roboty ARU i roboty inspekcyjne: odpowiednie do kontrolowanych zadań obrotowych wymagających wymienionego interfejsu CAN i formatu wału wyjściowego.
Szczegóły wizualne
Przykłady zastosowań





