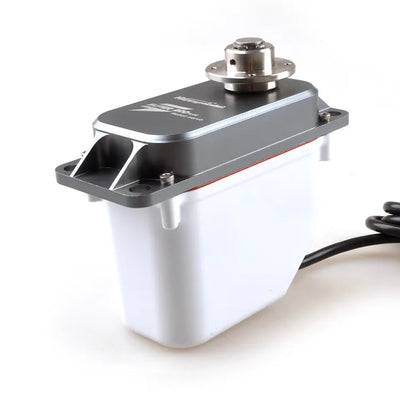
DSpower DS-R047 Serwomotor PWM, 7.4–8.4 V, 280° zakres ruchu do kompaktowych robotów
DSpower DS-R047 Serwomotor PWM, 7.4–8.4 V, 280° zakres ruchu do kompaktowych robotów
DSpower
Cena regularna
$35.00 USD
Cena regularna
Cena sprzedaży
$35.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik DSpower DS-R047 to silnik serwo PWM przeznaczony do kompaktowych mechanizmów robotycznych, w tym robotów humanoidalnych, ramion robotycznych i robotów biurkowych. Działa w zakresie 7.4–8.4 V DC i zapewnia kąt roboczy 280° ±10° z zakresem szerokości impulsu 500–2500 µs. Przy 7.4 V, określona wydajność obejmuje co najmniej 1.8 kgf·cm momentu obrotowego przy zablokowanym silniku oraz prędkość bez obciążenia 0.05 sek/60° lub mniej.
Funkcje
- Kompaktowa konstrukcja z tworzywa sztucznego z zestawem zębatek wtryskowych.
- Określony moment obrotowy sprzęgła: 1.2 kgf·cm; struktura sprzęgła jest opisana jako odporna na uderzenia zewnętrzne i ma na celu pomoc w redukcji uszkodzeń mechanicznych spowodowanych przeciążeniem.
- Określony wał wyjściowy: Ø4.85 mm × 40T.
- Materiał produktu opisuje niższy poziom hałasu podczas pracy, wysoką precyzję, płynniejszą pracę, elastyczne użytkowanie oraz długą żywotność.
- Dodatkowe wymienione cechy obejmują właściwości przeciwprzegrzewowe i przeciwdrganiowe, zmniejszone zjawisko zgarnięcia zębów oraz plan redukcji kosztów mający na celu wydłużenie żywotności.
- Żywotność sprzęgła ma być znacznie wydłużona w porównaniu z pierwszą generacją DS-S006L.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Napięcie robocze | 7.4–8.4 V DC |
| Prąd statyczny | ≤20 mA |
| Prąd zablokowania | ≤1.5 A przy 7.4 V |
| Moment zablokowania | ≥1.8 kgf·cm przy 7.4 V |
| Wskazany moment blokady | 1.8 kgf·cm |
| Wskazany moment sprzęgła | 1.2 kgf·cm |
| Kierunek obrotu | CCW (500–2500 µs) |
| Prędkość bez obciążenia | ≤0.05 sek/60° przy 7.4 V |
| Zakres szerokości impulsu | 500–2500 µs |
| Kąt ruchu roboczego | 280° ±10° |
| Odchylenie kąta L&R | ≤7° |
| Waga | 11 ±0.5 g |
| Interfejs komunikacyjny | PWM |
| Wał wyjściowy | Ø4.85 mm × 40T |
| Luźność | ≤1.5° |
Zastosowania
- Roboty humanoidalne i lalki towarzyszące AI: kompaktowe napędy serwo dla mechanizmów artykułowanych.
- Roboty ramienne i roboty biurkowe: kontrola PWM i wsparcie ruchu stawów z zakresem ruchu 280° ±10° oraz kompaktowe projekty strukturalne.
- Egzoszkielety, roboty czworonożne, pojazdy AGV i roboty ARU: odpowiednie do projektów badawczo-rozwojowych mechanizmów robotów i silników serwo, gdzie określone napięcie, moment obrotowy, zakres ruchu i limity prądu pasują do projektu.
Dokumenty techniczne
DS R047 1 DSpower Servo Motor — Dokument produktu (PDF)
ds r047b 1 6 DSpower Servo Motor — Model 3D (STP)
Szczegóły wizualne
Cechy i projekt