DSpower DS-W011A 12KG Cyfrowe Serwo PWM z Metalowymi Przekładniami do Sterowania Lotkami i Ogonem Drona
DSpower DS-W011A 12KG Cyfrowe Serwo PWM z Metalowymi Przekładniami do Sterowania Lotkami i Ogonem Drona
DSpower
Nie udało się wczytać dostępności odbioru


Przegląd
Serwo DSpower DS-W011A to serwo cyfrowe PWM do kontroli lotek i ogona drona, a także jest wymienione dla robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Działa w zakresie 6.0–8.4 V DC (nominalnie 7.4 V DC), z metalowym przekładnią, deklarowaną grubością 15 mm oraz prędkością bez obciążenia ≤0.11 sek/60°.
Funkcje
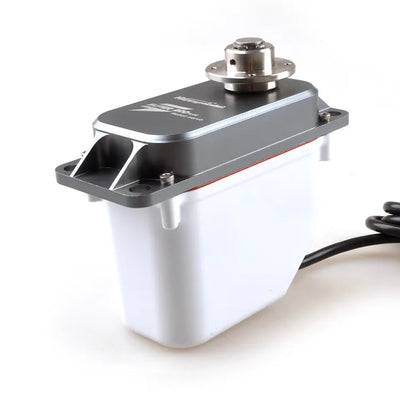
Najważniejsze cechy to lekka, pusta, całkowicie metalowa konstrukcja z odpornym na uderzenia korpusem ze stopu aluminium, deklarowany profil o grubości 15 mm oraz łatwa do zainstalowania forma w kształcie kwadratowego pudełka. DS-W011A jest oznaczone jako metalowe serwo HV z wysokoprecyzyjnymi wzmocnionymi stalowymi zębami, kontrolą PWM, szybką reakcją, silnikiem bezszczotkowym oraz enkoderem magnetycznym.
- Projekt korpusu z pustym wnętrzem ma na celu zapobieganie wysokim temperaturom.
- Podana odporność na cykliczne użycie w wysokich i niskich temperaturach, z normalnym działaniem deklarowanym przy −40 °C.
- Opisany z technologią napędu elektrycznego i długowiecznym silnikiem bezszczotkowym.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Napięcie robocze | 6.0–8.4 V DC |
| Napięcie znamionowe | 7.4 V DC |
| Moment obrotowy znamionowy | 2.5 kgf·cm |
| Prąd spoczynkowy | ≤50 mA |
| Prąd bez obciążenia | ≤200 mA |
| Prędkość bez obciążenia | ≤0.11 sec/60° |
| Prąd zablokowanego wirnika | ≤2.8 A |
| Moment obrotowy zablokowanego wirnika | ≥12.0 kgf·cm |
| Kąt pracy | 180 ±10° |
| Mechaniczna pozycja wirtualna | ≤1° |
| Metoda komunikacji | PWM |
| Materiał zębatek | Metalowa zębatka |
| Szerokość martwej strefy | ≤7 μs |
| Grubość obudowy | 15 mm (podano) |
| Praca w niskich temperaturach | Normalna praca w −40 °C (podano) |
ds w011a 1 DSpower Servo Motor RYSUNEK — Rysunek (PDF)
Zastosowania
- Kontrola lotek i ogona drona: kontrola PWM, podano ≤0.11 sek/60° prędkość bez obciążenia, oraz 15 mm profil korpusu wspierający integrację tam, gdzie potrzebne jest kompaktowe działanie serwomechanizmu.
- Mechanizmy robotyczne: Wymienione dla robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU.
Szczegóły wizualne
Cechy i projekt