


EYOU PH08N Wewnętrzny silnik momentu obrotowego z wirnikiem, przekładnia 51/101, podwójny enkoder do robotyki
EYOU PH08N Wewnętrzny silnik momentu obrotowego z wirnikiem, przekładnia 51/101, podwójny enkoder do robotyki
EYOU
Cena regularna
$609.00 USD
Cena regularna
Cena sprzedaży
$609.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik EYOU PH08N to silnik momentu obrotowego z wewnętrznym rotorem oferowany bez hamulca, z wyborem opcji przełożenia 51 lub 101 dla robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Obie opcje wykorzystują napięcie robocze 24–36 V, moc nominalną 36 W, podwójny enkoder magnetyczny o rozdzielczości 19 bitów oraz średnicę 40 mm. Wybierz przełożenie zgodnie z jego podaną prędkością, momentem nominalnym i momentem szczytowym.
Funkcje
- Silnik momentu obrotowego z wewnętrznym rotorem z podwójnym enkoderem magnetycznym.
- Końcówka wyjściowa z centralnym okrągłym otworem, okrągłym wzorem otworów montażowych oraz mocowaniami na obwodzie.
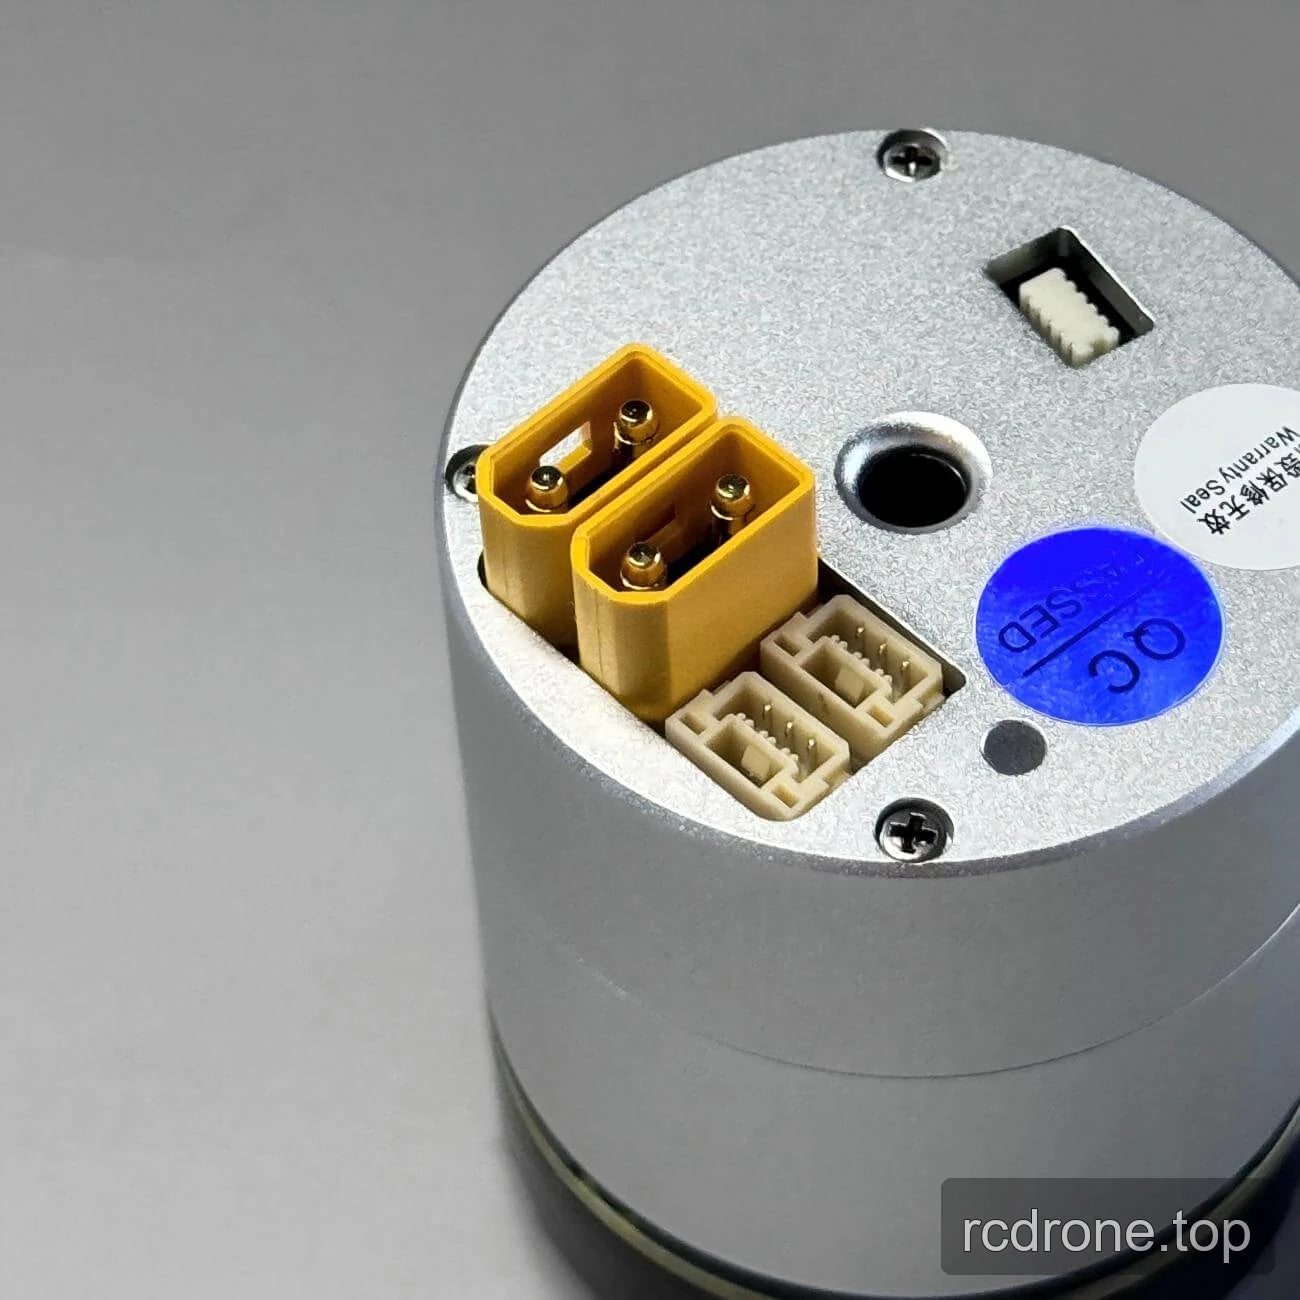
- Tylna płyta z dwoma żółtymi złączami dwu-stykowymi, dwoma białymi złączami wielopinowymi, małym prostokątnym portem lub wnęką oraz wpuszczonym białym złączem z zębami.
- Srebrna cylindryczna obudowa z czarnym pierścieniem na końcu wyjściowym.
Specyfikacje
Specyfikacje wydajności i elektryczne
| Parametr | Przełożenie 51 | Przełożenie 101 |
|---|---|---|
| Model | PH08 | PH08 |
| Typ silnika | Silnik z momentem obrotowym wewnętrznego wirnika | Silnik z momentem obrotowym wewnętrznego wirnika |
| Średnica | 40 mm | 40 mm |
| Średnica otworu wewnętrznego | 4.6 mm | 4.6 mm |
| Waga (Z hamulcem / Bez hamulca) | /185 g | /185 g |
| Luzy | 15 arcsec | 15 arcsec |
| Hałas | <70 dB | <70 dB |
| Zakres temperatur | -20 do 80 °C | -20 do 80 °C |
| Napięcie robocze | 24–36 V | 24–36 V |
| Moc znamionowa | 36 W | 36 W |
| Przełożenie | 51 | 101 |
| Obroty znamionowe | 60 rpm | 30 rpm |
| Moment obrotowy znamionowy | 1 N·m | 1.6 N·m |
| Maksymalny moment obrotowy | 2.8 N·m | 3.5 N·m |
| Dokładność enkodera | 19 bit | 19 bit |
| Typ enkodera | Podwójny enkoder magnetyczny | Podwójny enkoder magnetyczny |
Wymiary rysunku instalacyjnego
Następujące wymiary i odniesienia montażowe są podane na rysunku instalacyjnym PH08.
| Odniesienie rysunku | Wartość |
|---|---|
| Średnica całkowita obudowy | Ø39.5 ±0.1 |
| Całkowita długość | 43.8 ±0.05 |
| Wzór montażowy | Ø36 z 8 otworami gwintowanymi M2, głębokość 4 |
| Wzór montażowy | Ø26 z 8 otworami gwintowanymi M1.6, głębokość 3 |
| Otwory | Osiem otworów Ø2, głębokość 5 |
| Centralne otwarcie tylnej powierzchni | Ø4.4 |
| Kątowa referencja przedniej powierzchni montażowej | 22.5° |
| Średnica interfejsu bocznego | Ø29.5 |
| Wymiary obszaru interfejsu | 30 |
| Wymiary obszaru interfejsu przedniego | 9 i 4.5 |
| Szczegółowy przekrój interfejsu | 2.5 ±0.02 |
| Szczegółowa sekcja interfejsu | 3.5 |
| Odniesienie pozycji | „Pozycjonuj używając tej lokalizacji.” |
Silnik EYOU PH08 — Model 3D (STP)
PH08 — Rysunek instalacyjny (PDF)
Zastosowania
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Szczegóły wizualne
Widoki produktu


Interfejsy i połączenia


Wymiary i konstrukcja



