EYOU PH11 Wewnętrzny silnik momentu obrotowego, 24–36 V, do robotów humanoidalnych
EYOU PH11 Wewnętrzny silnik momentu obrotowego, 24–36 V, do robotów humanoidalnych
EYOU
Cena regularna
$759.00 USD
Cena regularna
Cena sprzedaży
$759.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
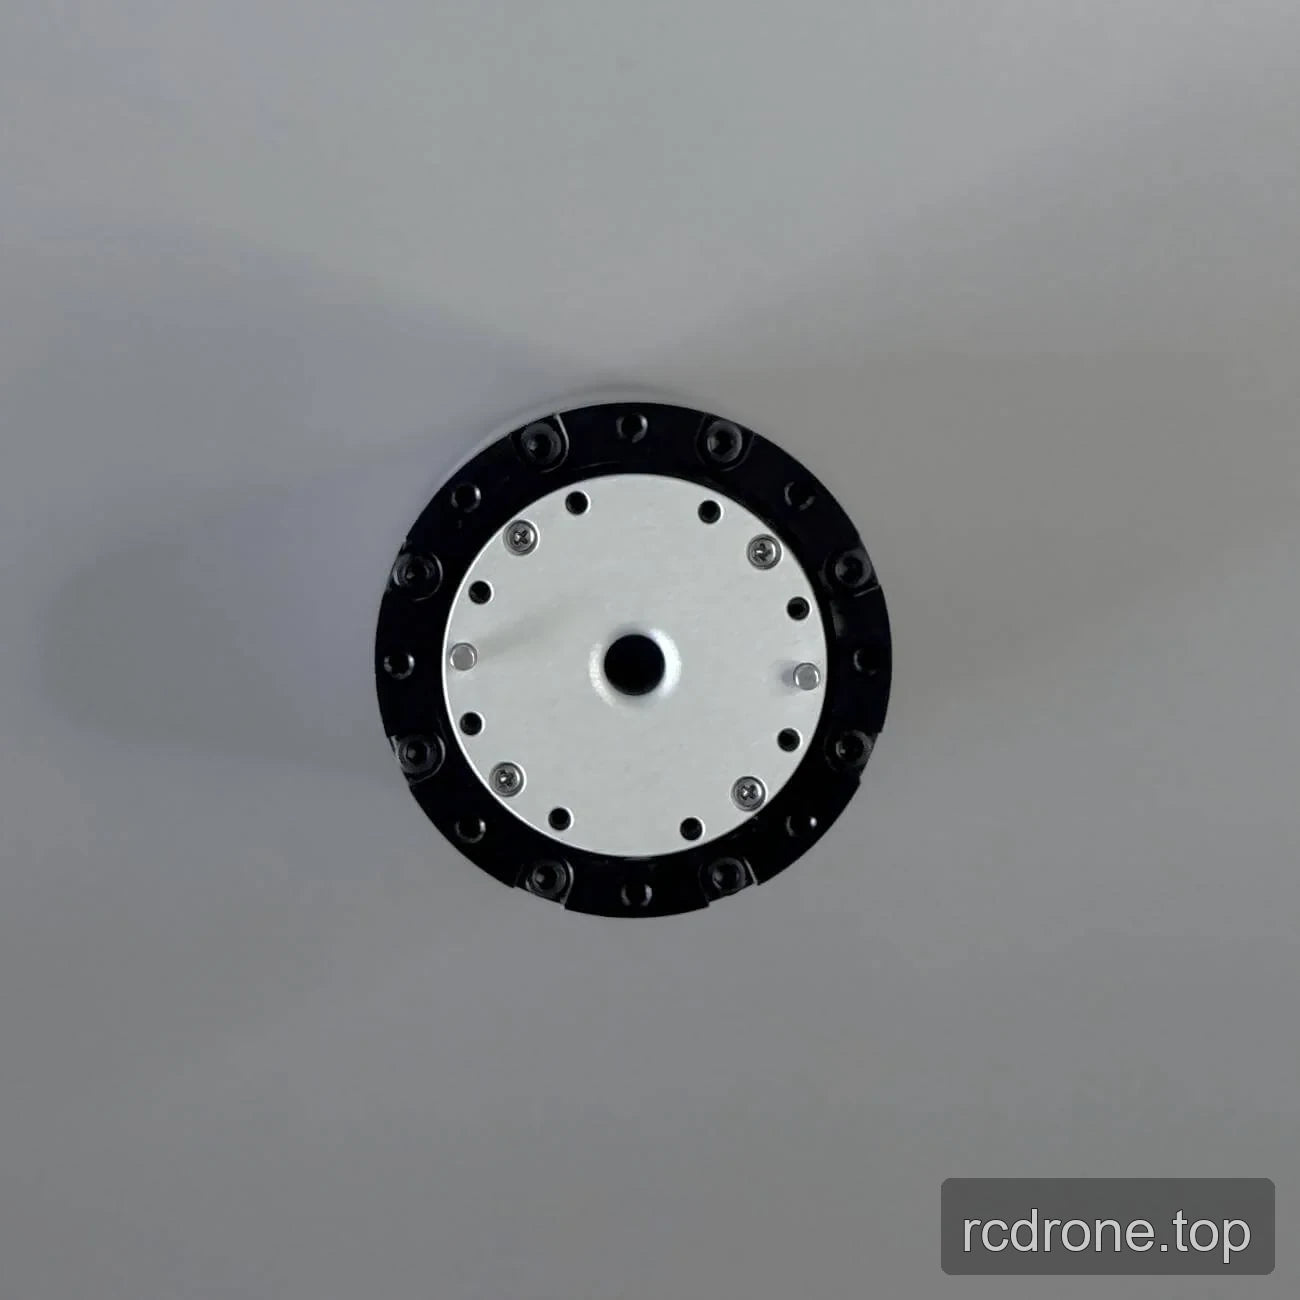
Silnik EYOU PH11 to silnik momentu obrotowego z wewnętrznym rotorem przeznaczony do robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Działa przy napięciu 24–36 V i jest oferowany jako PH11B z hamulcem lub PH11N bez hamulca, z wyborem przełożeń 51 lub 101. Wybory przełożeń zapewniają różne wartości prędkości nominalnej i momentu obrotowego, aby dopasować silnik do wymaganego profilu ruchu.
Funkcje
- Silnik z momentem obrotowym wewnętrznego wirnika silnik projekt
- Podwójny enkoder magnetyczny z dokładnością 19-bit
- Przewiercenie 6 mm
- 15 arcsec luzu
- Hałas: <70 dB
- Zakres temperatury pracy: −20 do 80 °C
Specyfikacje
| Parametr | Przełożenie 51 | Przełożenie 101 |
|---|---|---|
| Model | PH11 | PH11 |
| Typ silnika | Silnik z momentem obrotowym wewnętrznego wirnika | Silnik z momentem obrotowym wewnętrznego wirnika |
| Średnica | 52 mm | 52 mm |
| Średnica przewiercenia ID | 6 mm | 6 mm |
| Waga (z hamulcem / bez hamulca) | 495 / 434 g | 495 / 434 g |
| Luz | 15 arcsec | 15 arcsec |
| Hałas | <70 dB | <70 dB |
| Zakres temperatury | −20 do 80 °C | −20 do 80 °C |
| Napięcie robocze | 24–36 V | 24–36 V |
| Moc znamionowa | 120 W | 120 W |
| Przełożenie | 51 | 101 |
| Obroty znamionowe | 60 rpm | 30 rpm |
| Moment znamionowy | 3.5 N·m | 6.8 N·m |
| Moment szczytowy | 6.8 N·m | 13 N·m |
| Dokładność enkodera | 19-bit | 19-bit |
| Typ enkodera | Podwójny enkoder magnetyczny | Podwójny enkoder magnetyczny |
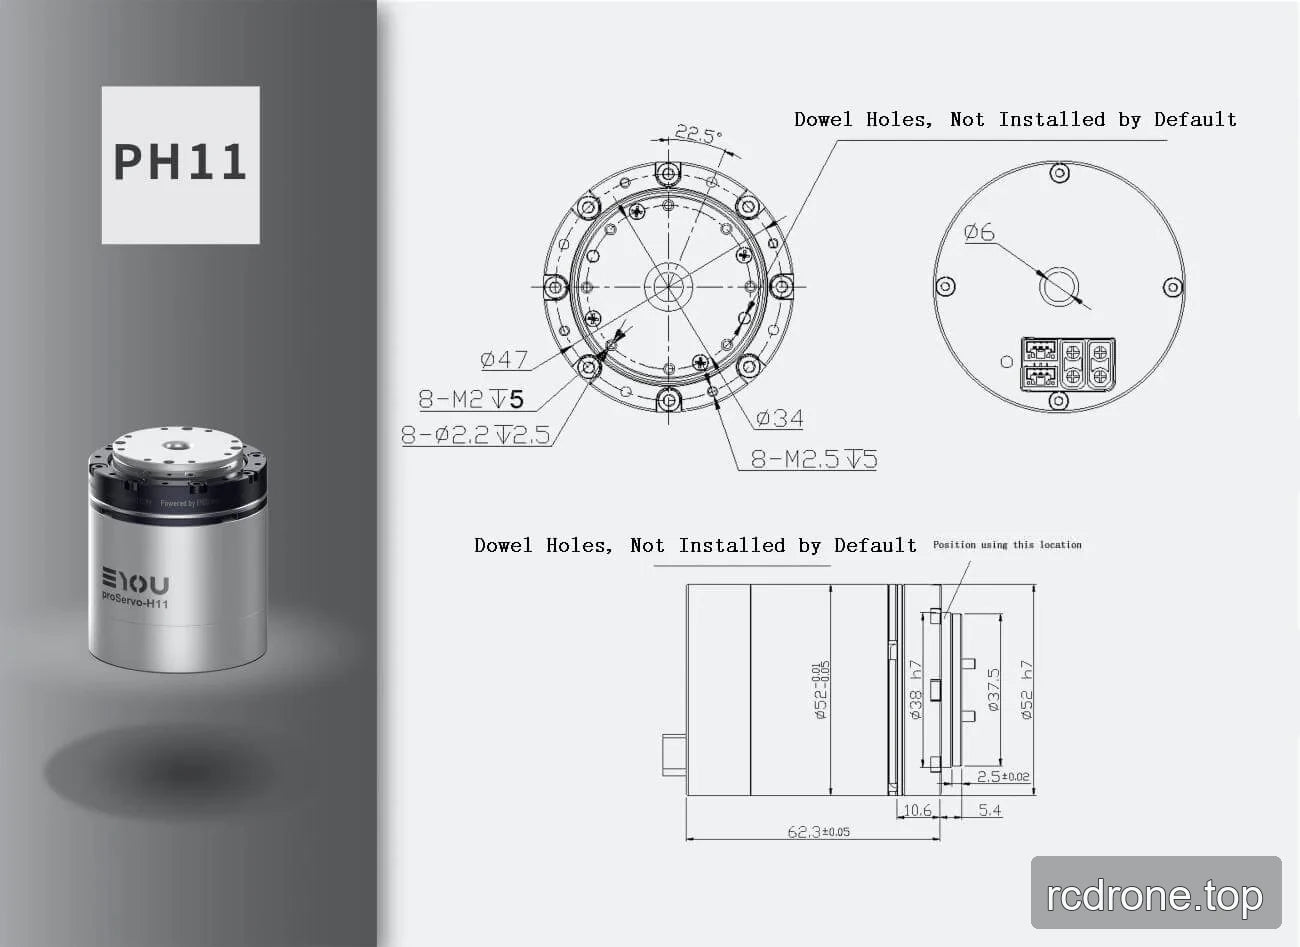
Szczegóły rysunku instalacyjnego
| Element rysunku | Wartość określona |
|---|---|
| Całkowita długość | 62.3 ±0.05 |
| Średnica obudowy | Ø58 ±0.2 |
| Wymiary okręgu montażowego | Ø47 |
| Wymiar | Ø34 |
| Cechy centralne | Ø6 |
| Cechy | Ø38 H7 |
| Cechy | Ø52 H7 |
| Wymiar | 23.7 |
| Wymiar | 2.5 ±0.02 |
| Wymiary | 10.6 i 5.4 |
| Otwory gwintowane | 8 × M2, głębokość 5 |
| Otwory | 8 × Ø2.2, głębokość 2.5 |
| Otwory gwintowane | 8 × M2.5, głębokość 5 |
| Rozstaw otworów montażowych | 22.5° |
| Otwory na kołki | Nie zainstalowane domyślnie |
Aplikacje
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Dokumenty techniczne
Silnik EYOU PH11 — Model 3D (STP)
PH11 — Rysunek instalacyjny (PDF)
Szczegóły wizualne
Dodatkowe szczegóły produktu
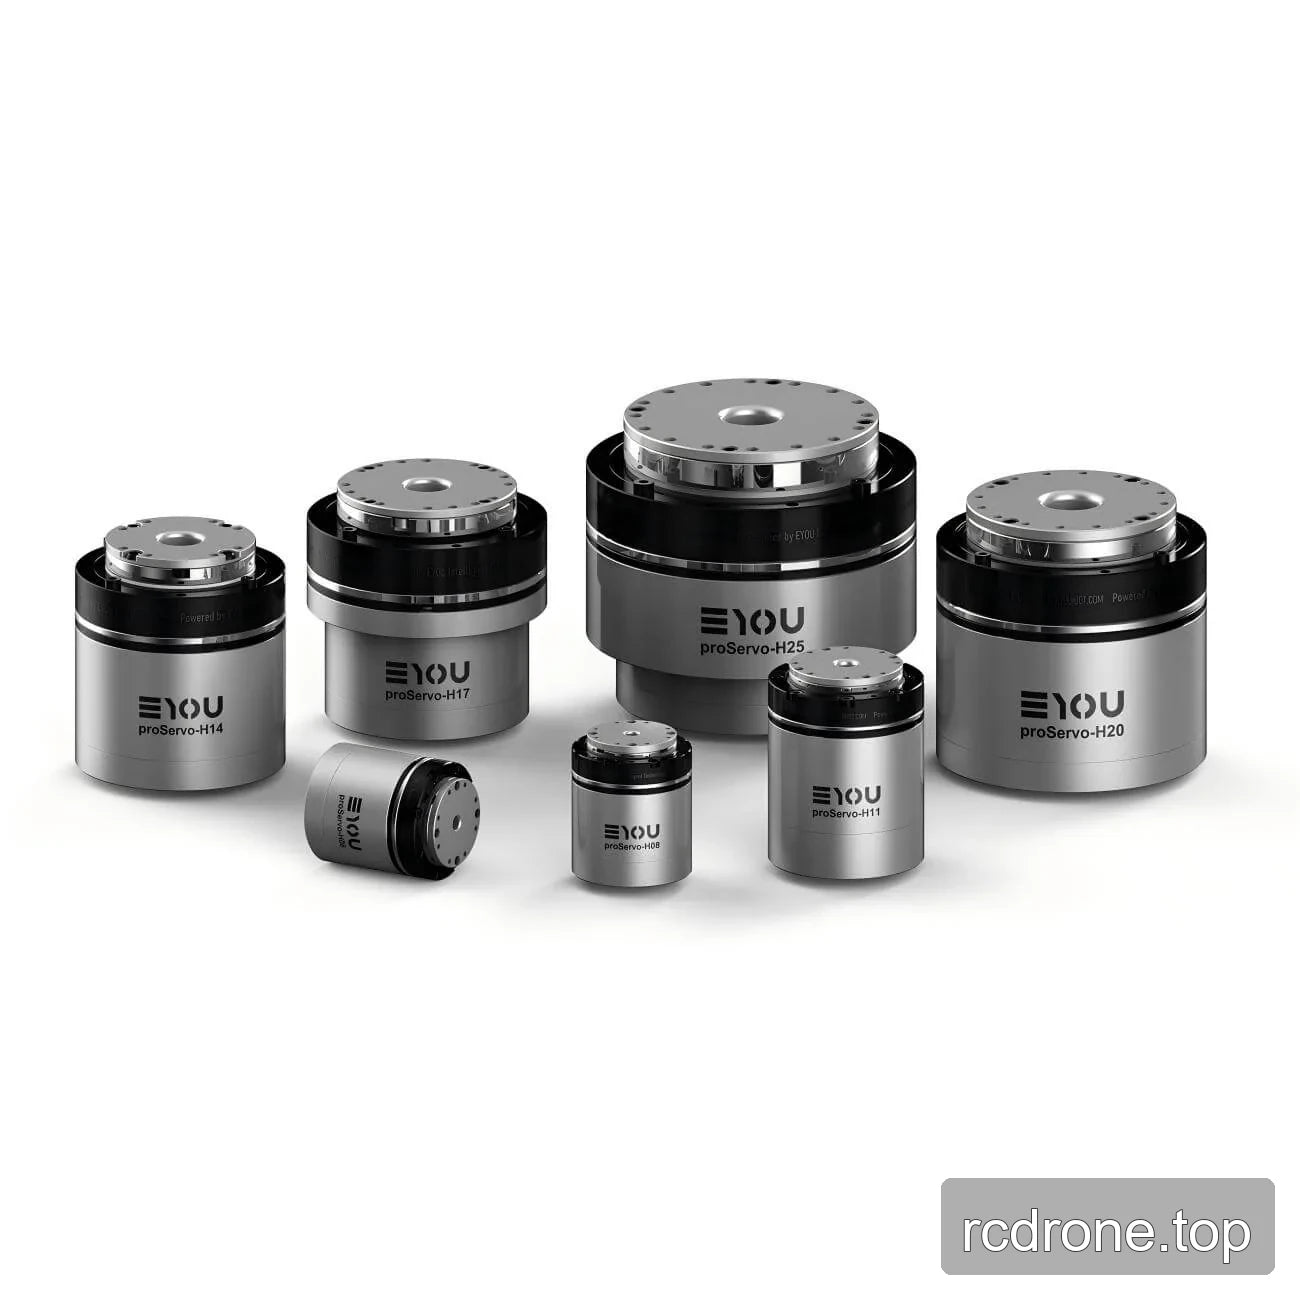
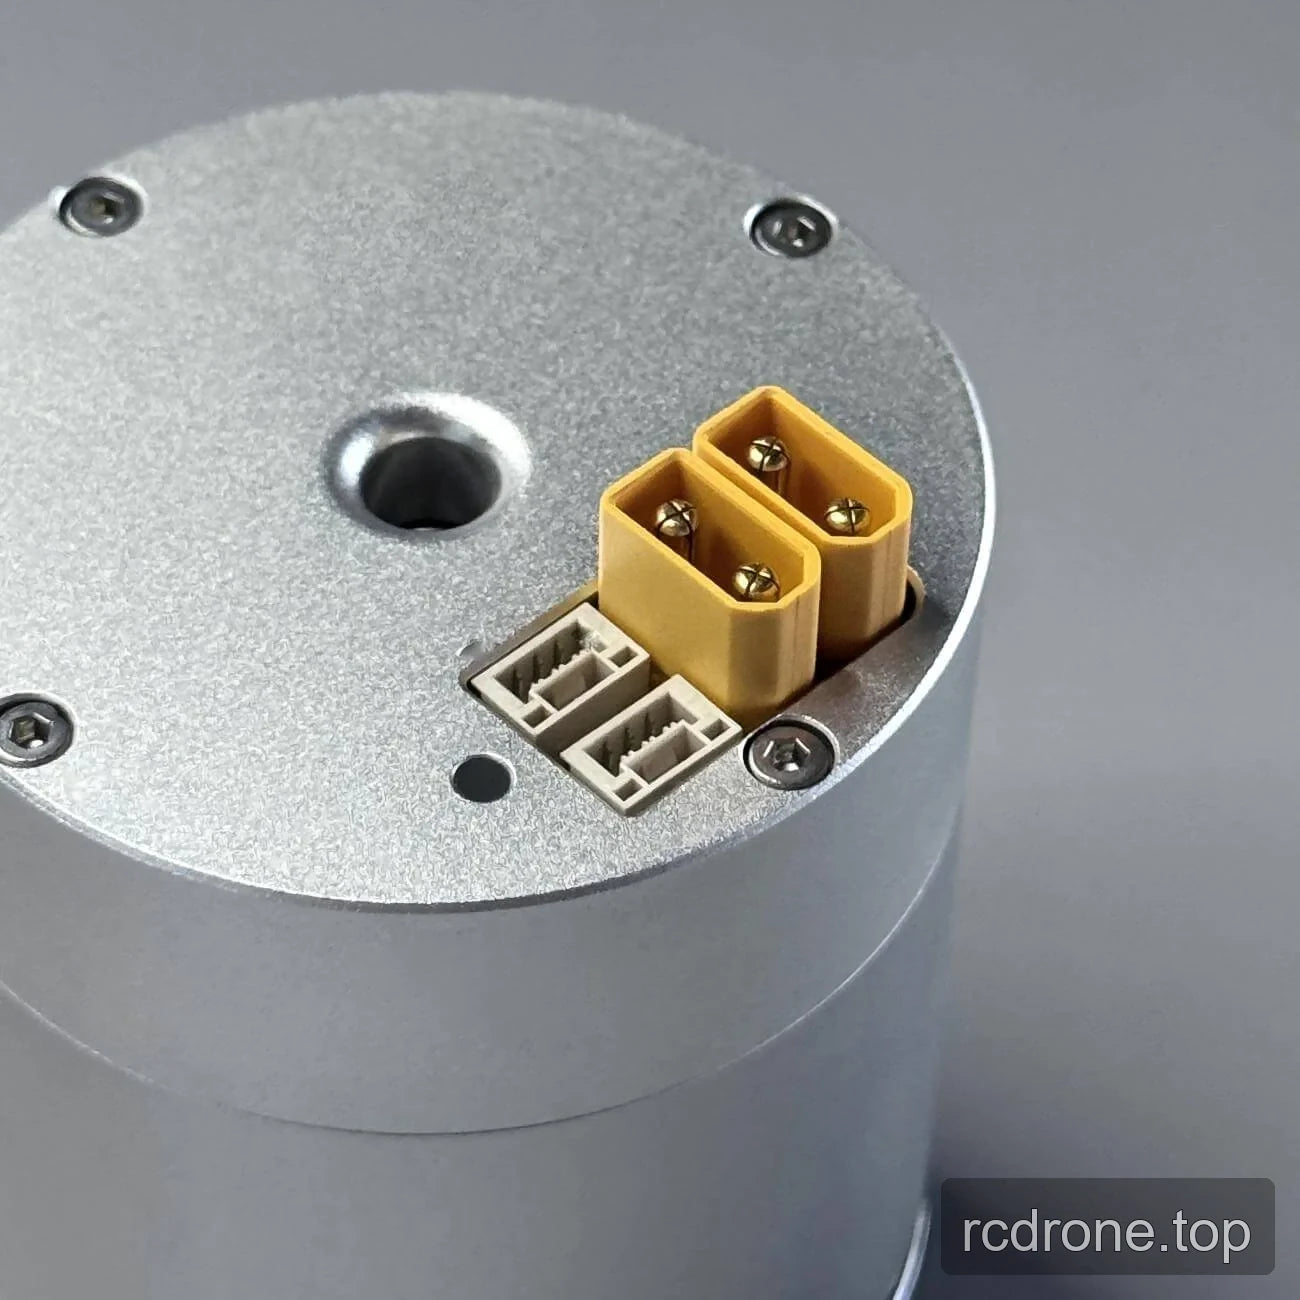
Interfejsy i połączenia
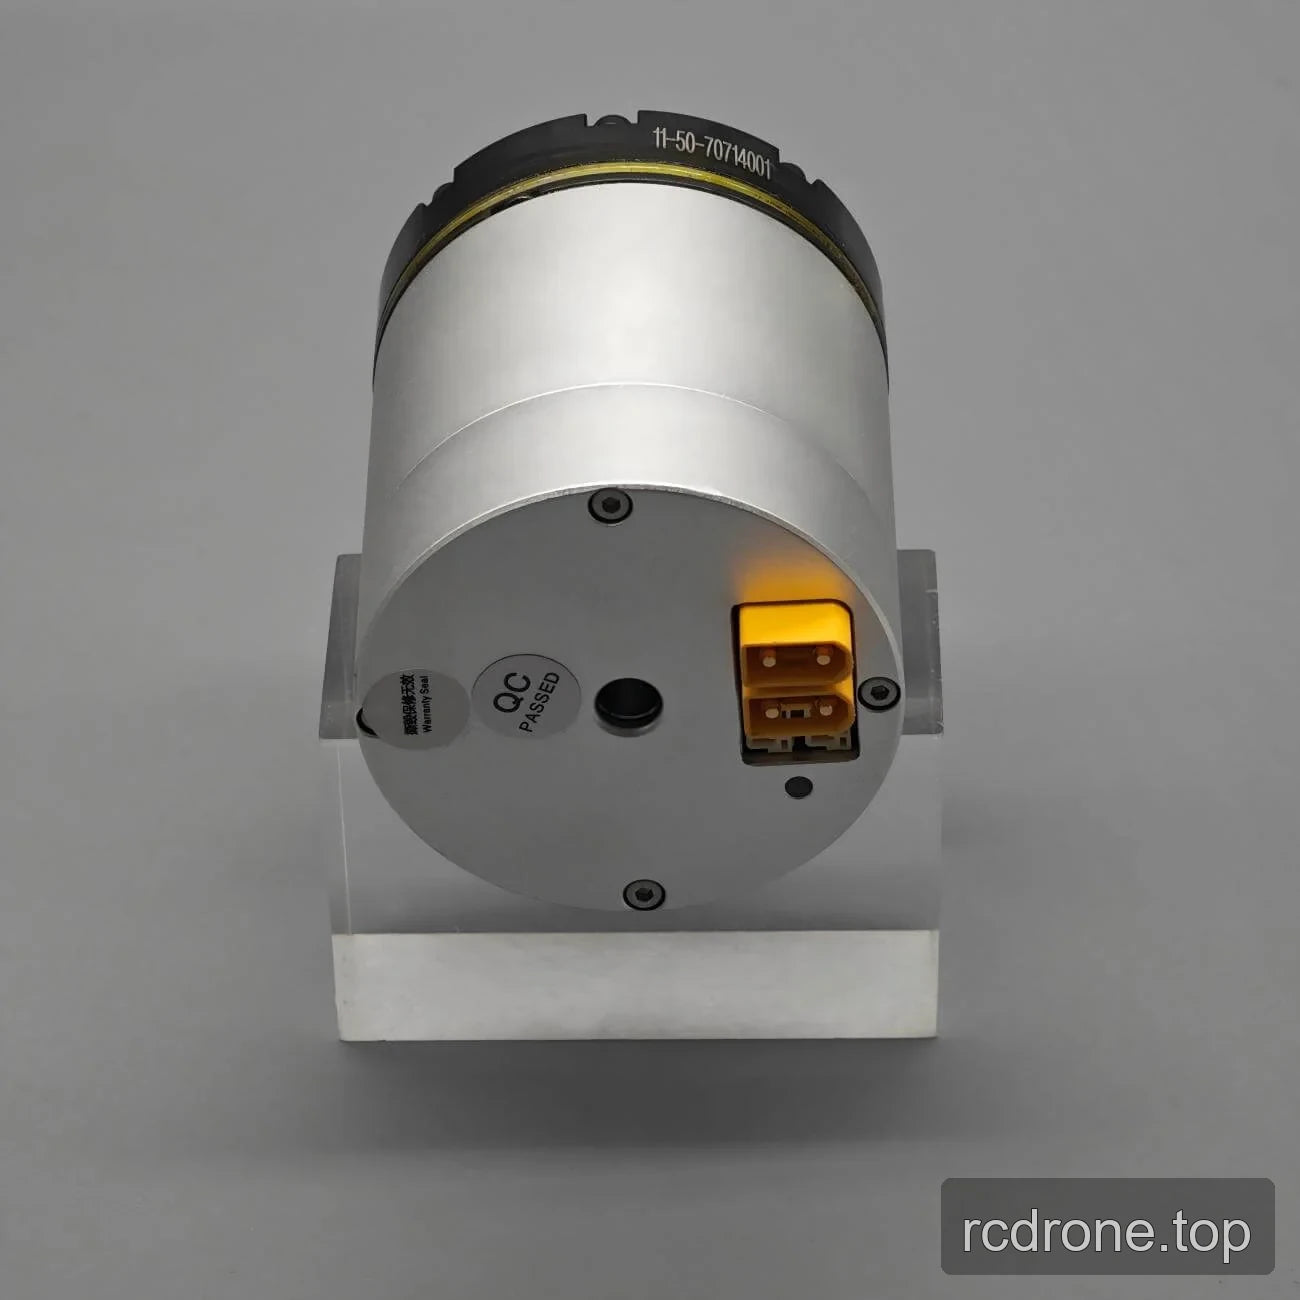
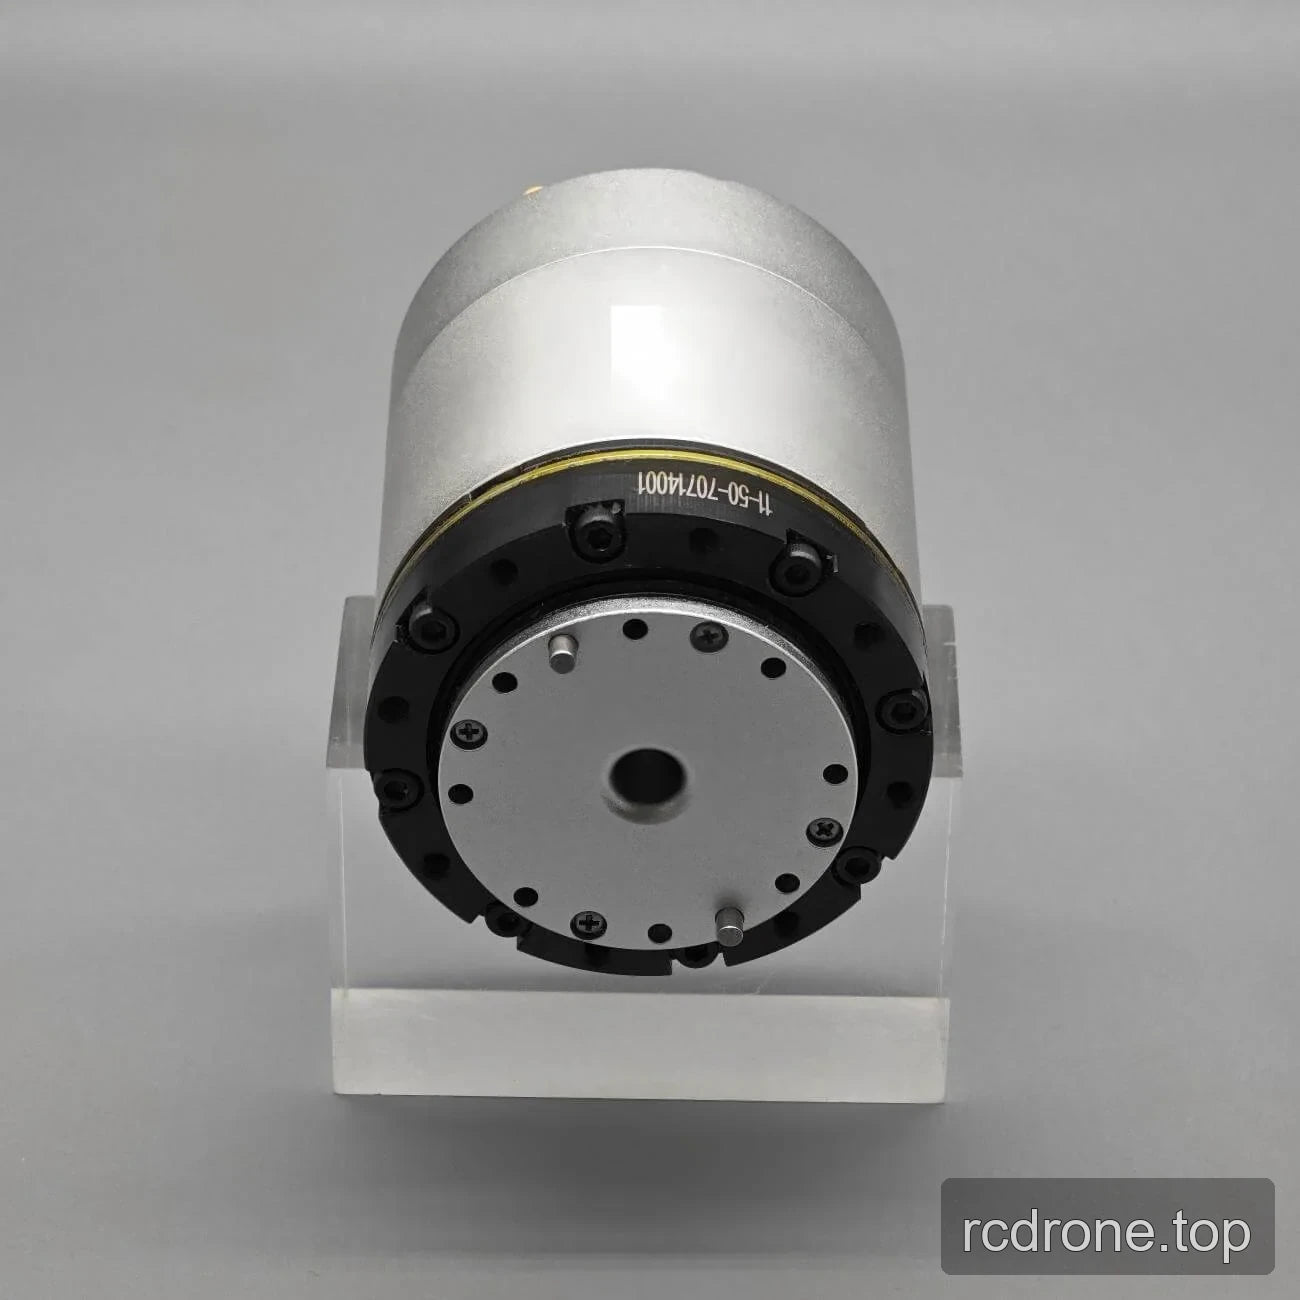
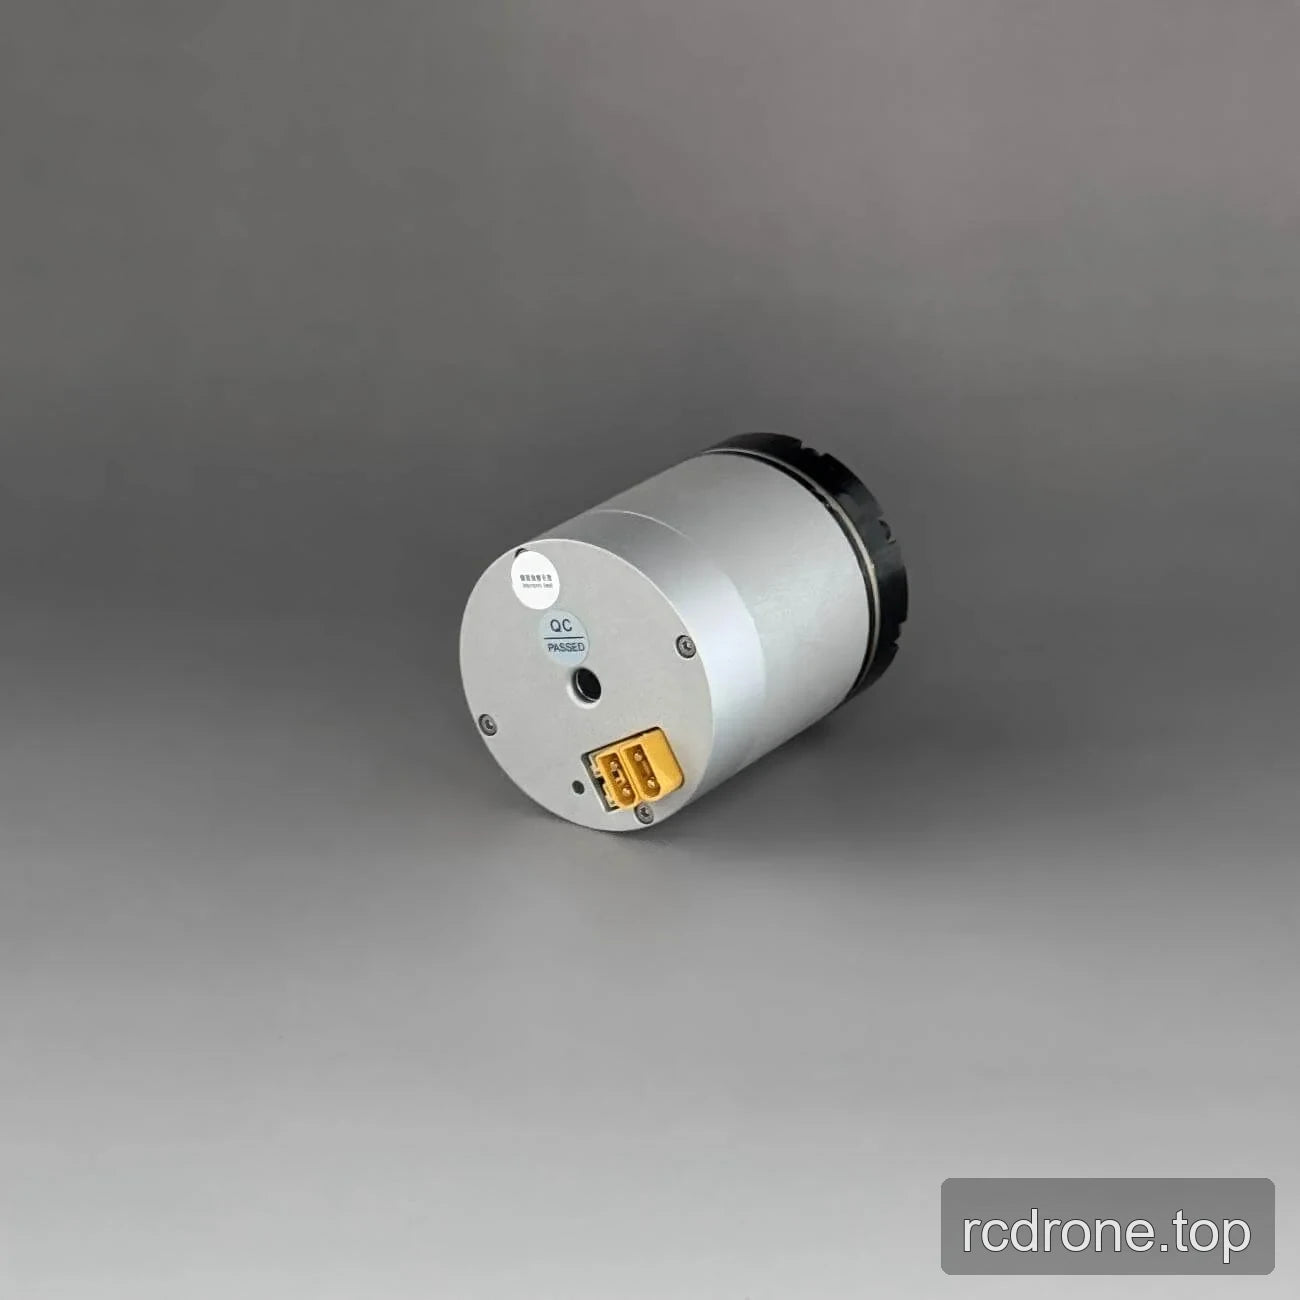
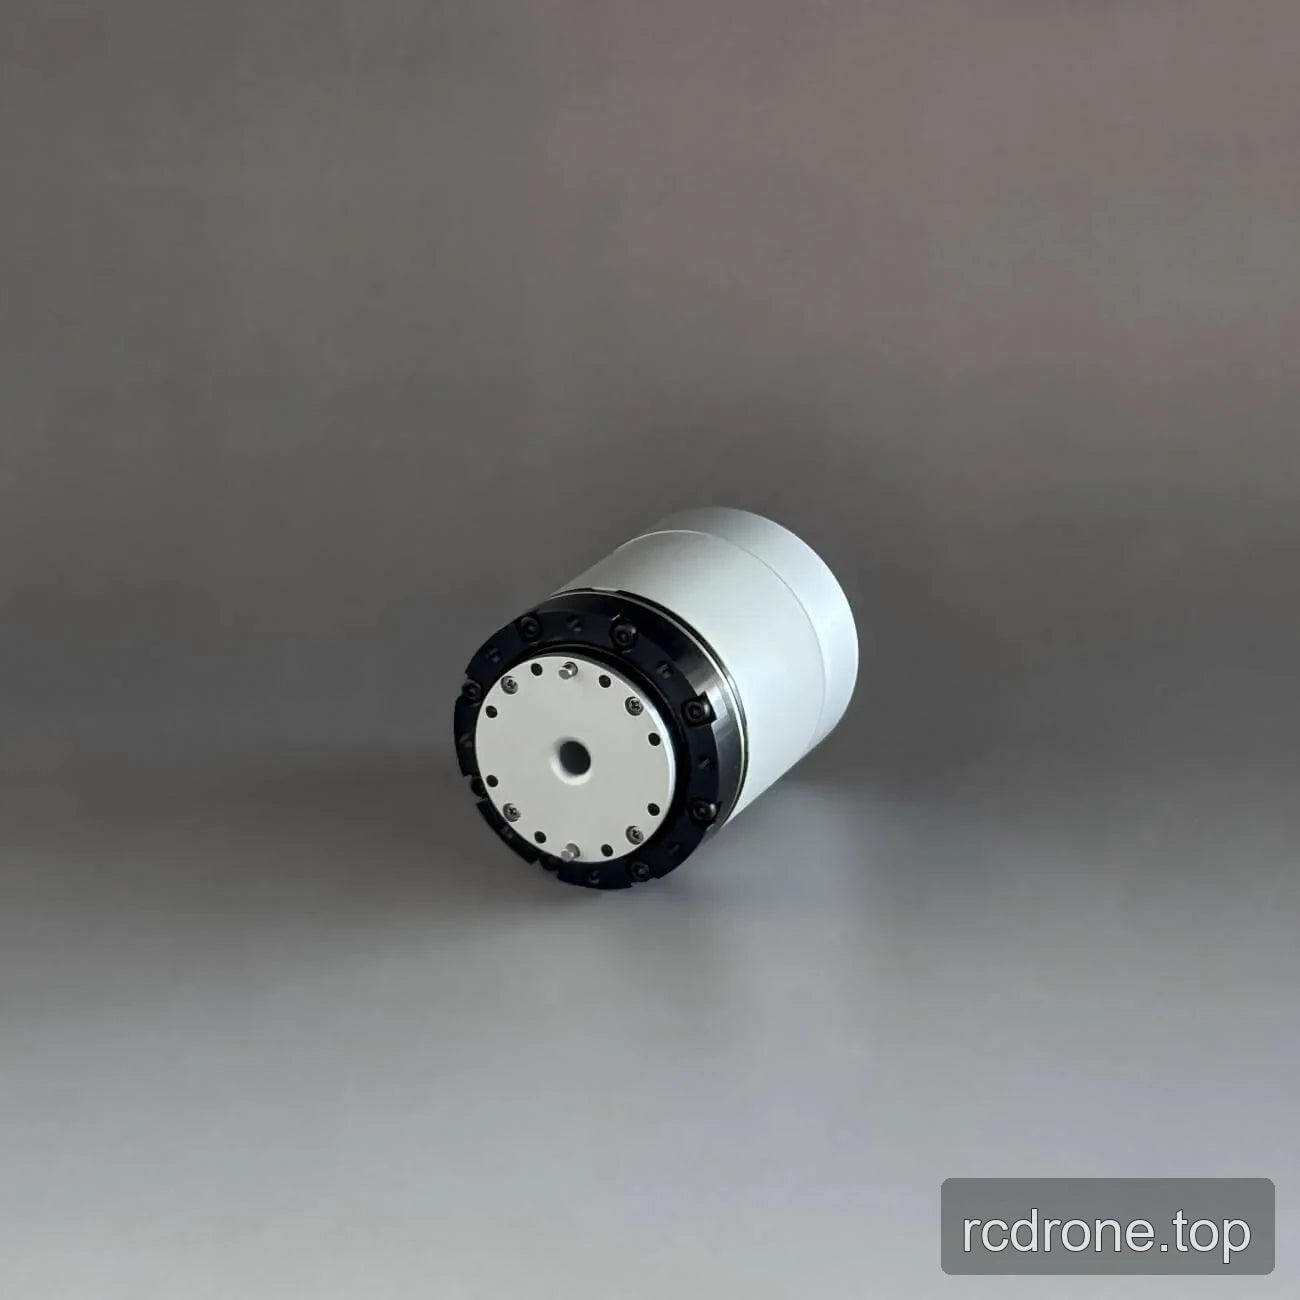
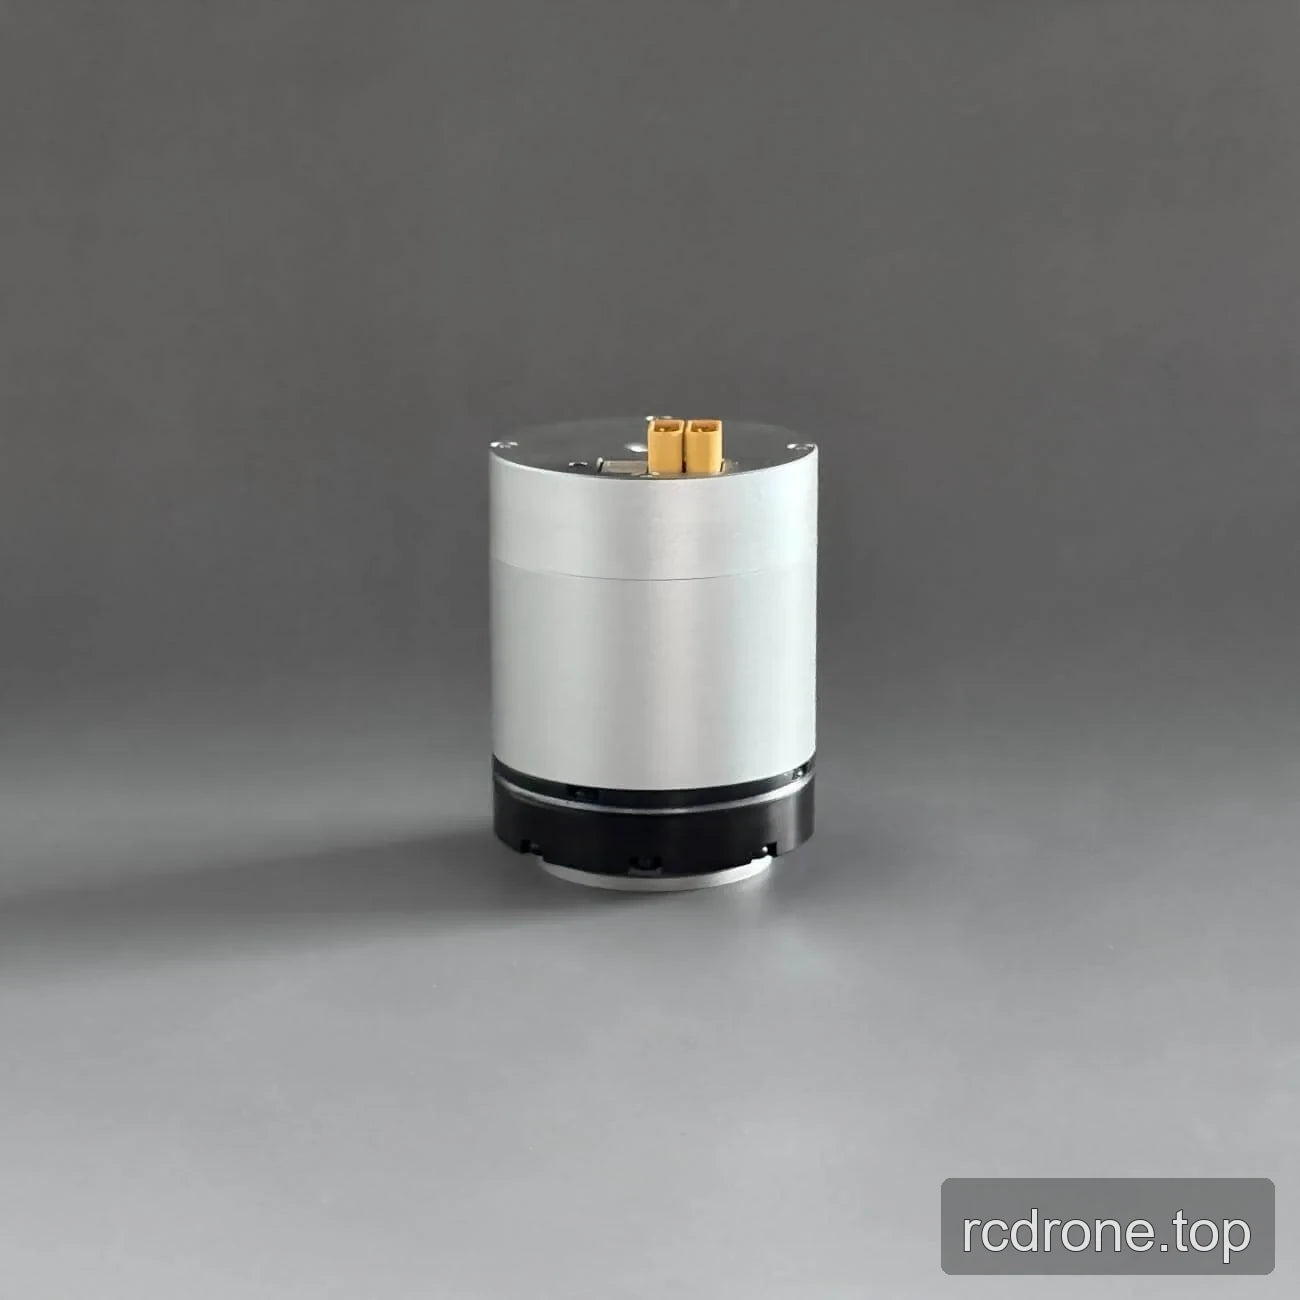
Widoki produktu
Wymiary i konstrukcja