EYOU PH17 Silnik Przegubu Robota, 80 mm Silnik Momentu z Wewnętrznym Wirnikiem, Przełożenie 51/101
EYOU PH17 Silnik Przegubu Robota, 80 mm Silnik Momentu z Wewnętrznym Wirnikiem, Przełożenie 51/101
EYOU
Cena regularna
$873.00 USD
Cena regularna
Cena sprzedaży
$873.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik EYOU PH17 Robot Joint Motor to silnik momentu obrotowego z wewnętrznym rotorem, przeznaczony do stawów robotycznych, z cylindryczną obudową o średnicy 80 mm, otworem przelotowym 14 mm, podwójnym enkoderem magnetycznym oraz wybieralnym przełożeniem 51 lub 101.
Wybierz wersję PH17B z hamulcem lub wersję PH17N bez hamulca, a następnie wybierz przełożenie 51 lub 101. Przełożenie 51 zapewnia prędkość nominalną 60 obr/min i moment obrotowy 22 N·m; przełożenie 101 zapewnia 30 obr/min i 38 N·m.
Cechy
- Projekt silnika momentu obrotowego z wewnętrznym rotorem z cylindryczną obudową i okrągłą flanszą wyjściową.
- Otwór przelotowy 14 mm i nominalna średnica 80 mm.
- Podwójny enkoder magnetyczny o dokładności 19-bitowej.
- Wybieralna wersja PH17B z hamulcem lub wersja PH17N bez hamulca.
- Wybieralne przełożenia 51 i 101.
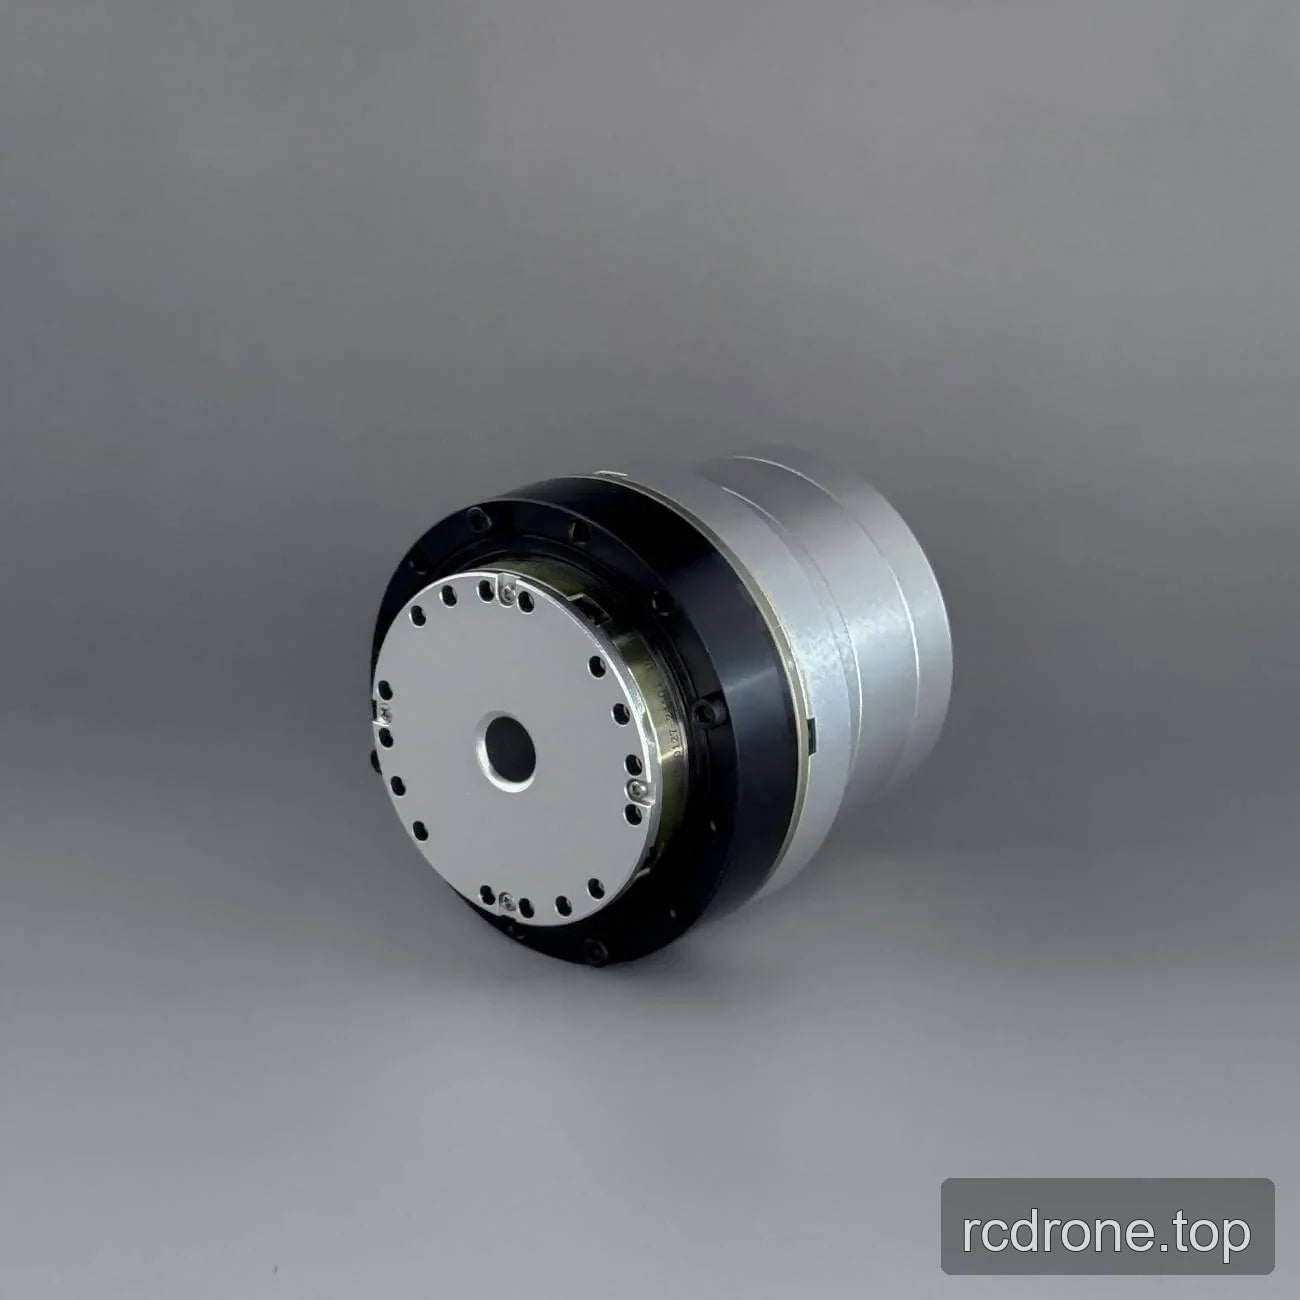
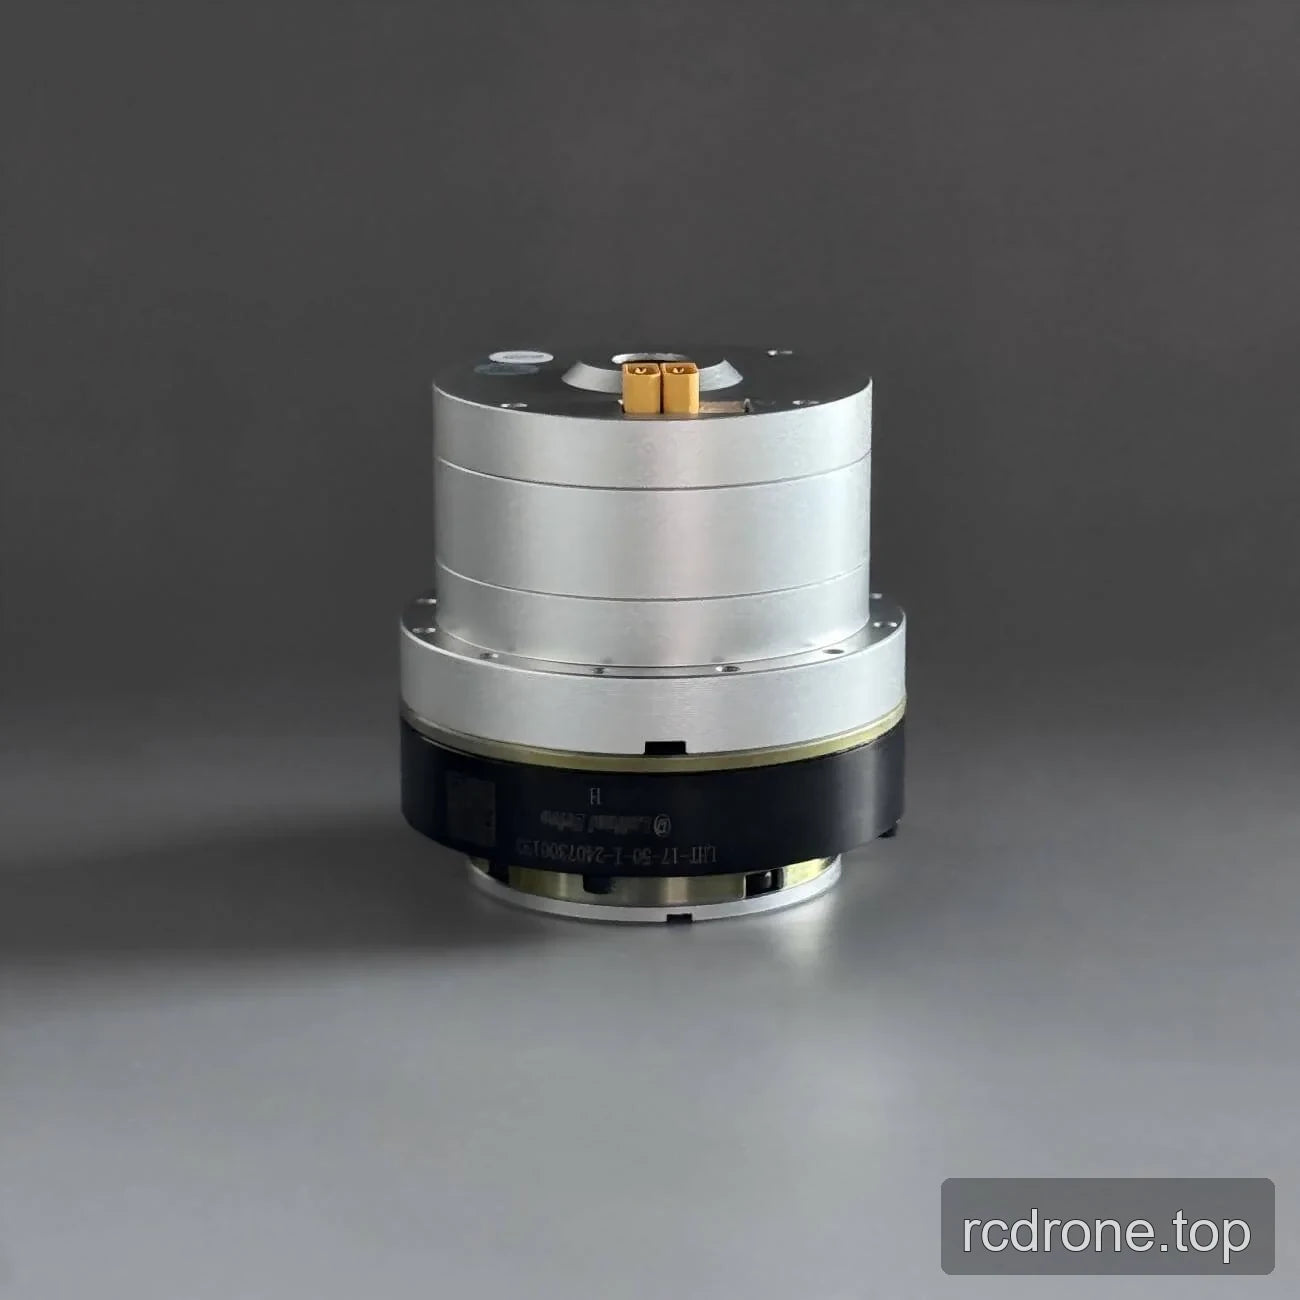
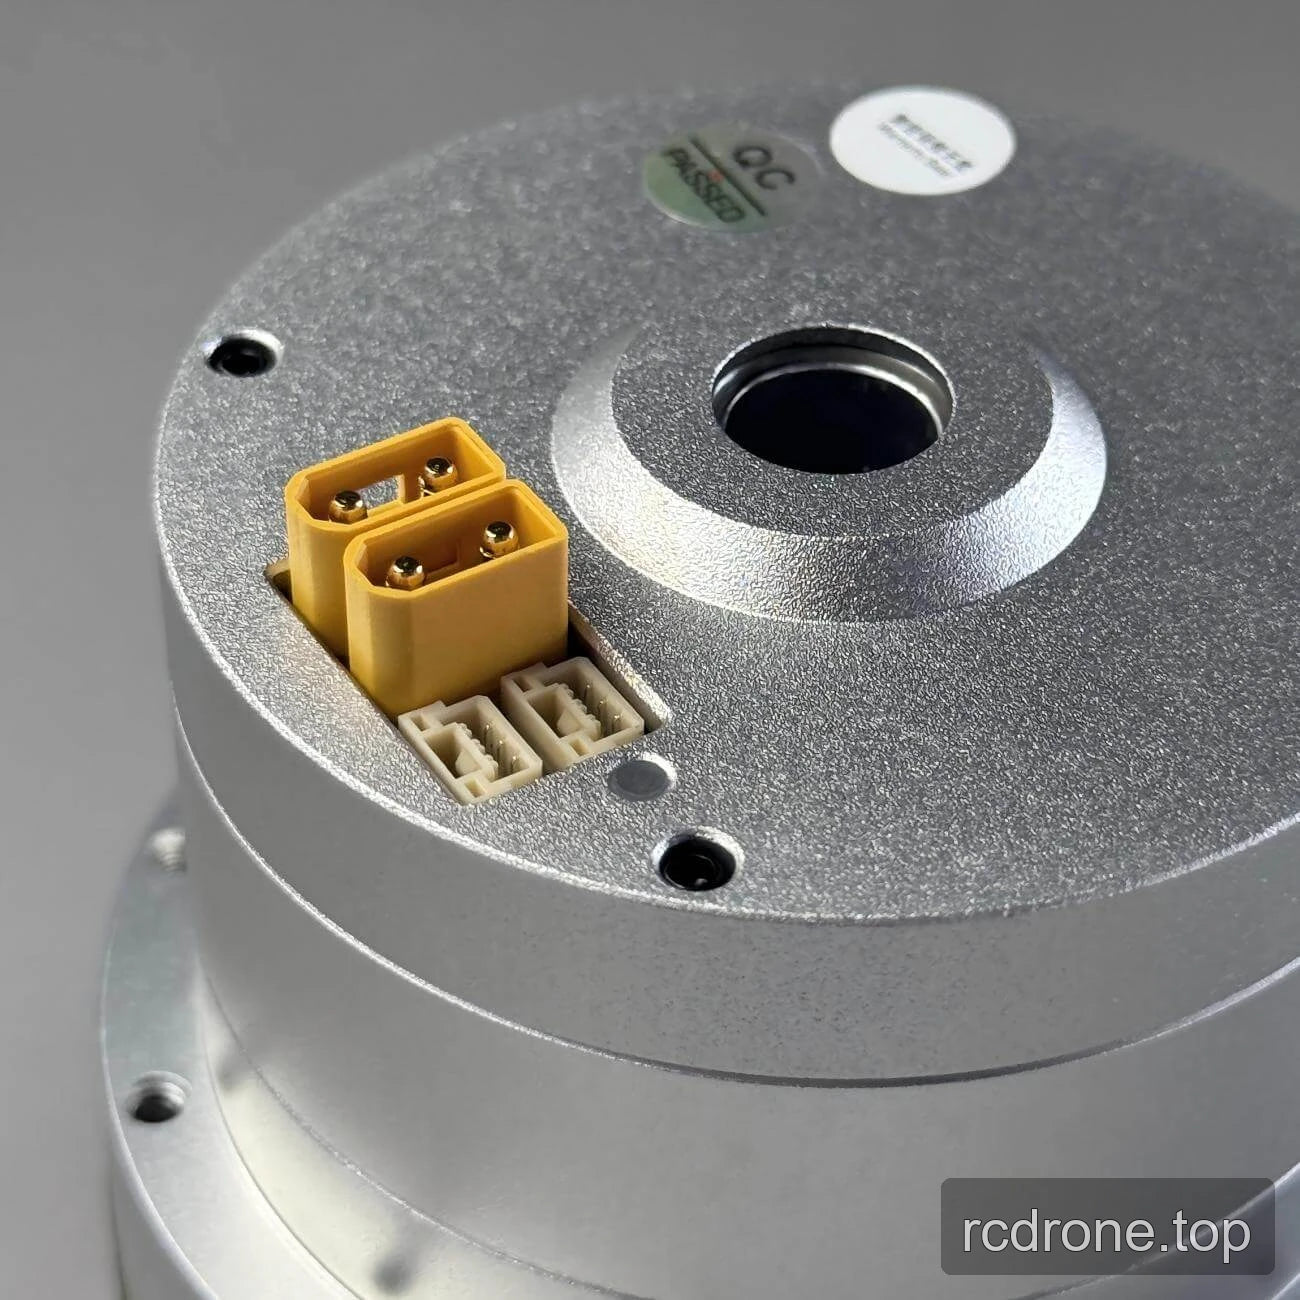
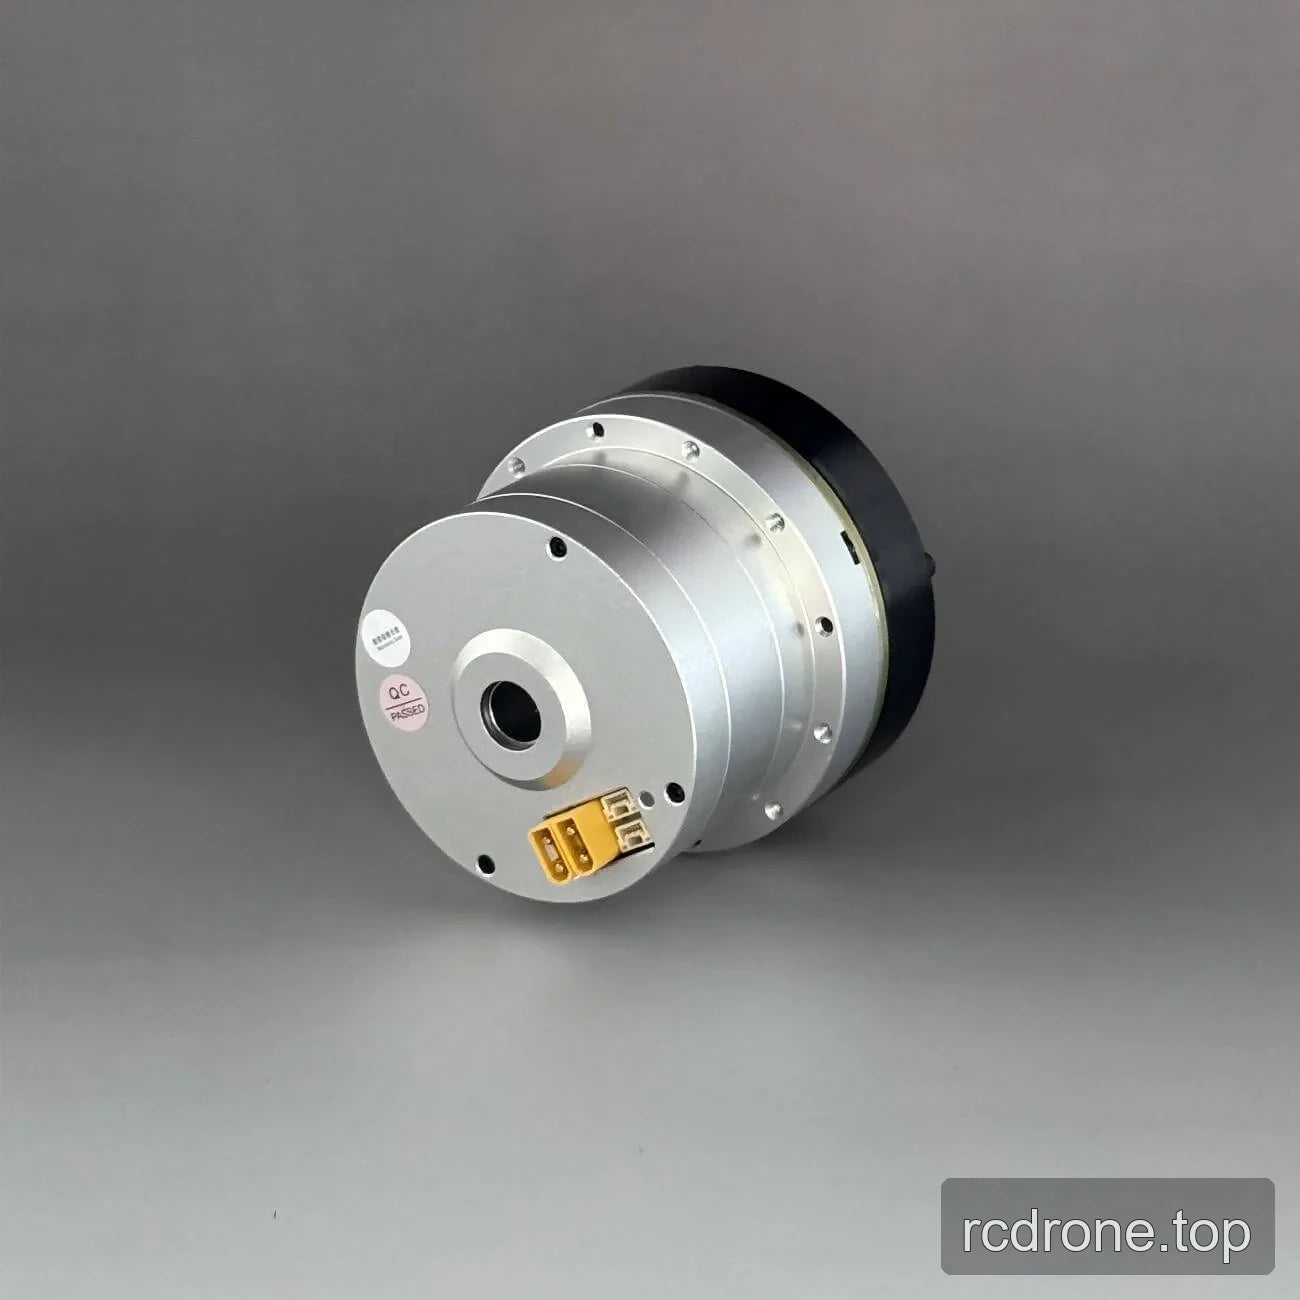
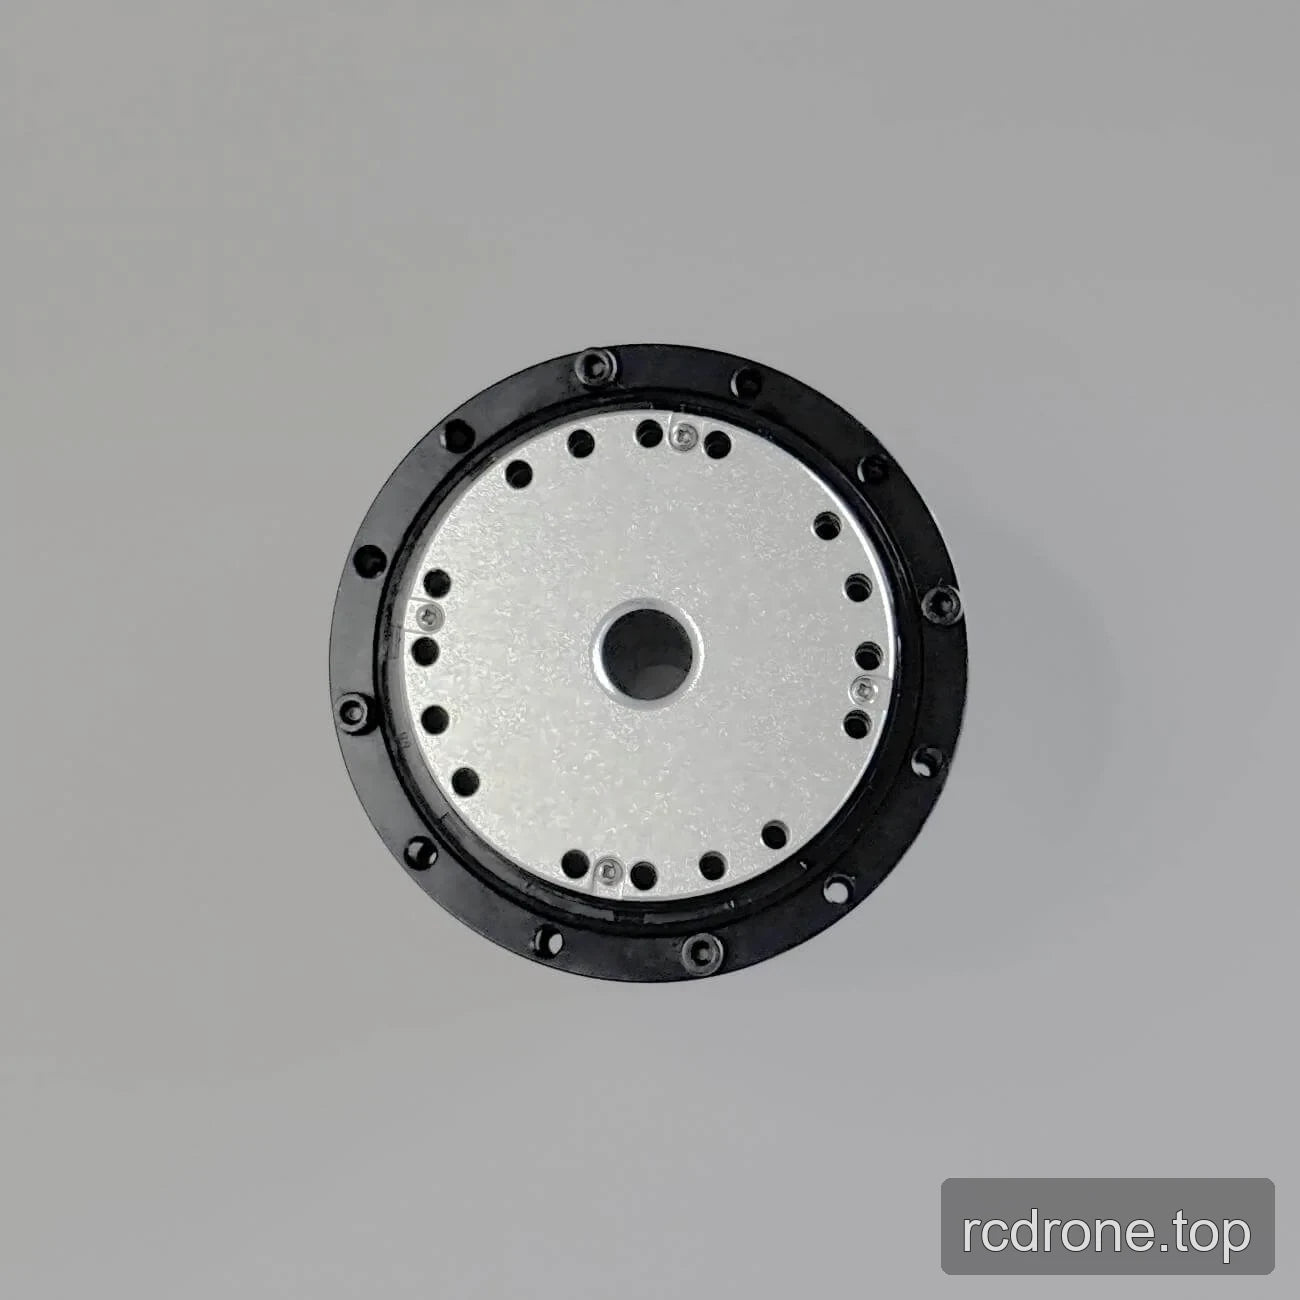
- Widoki produktu obejmują okrągłe flansze montażowe, promieniowe wzory otworów oraz wiele obudów złącz elektrycznych.
Specyfikacje
| Parametr | PH17, Przełożenie 51 | PH17, Przełożenie 101 |
|---|---|---|
| Model | PH17 | PH17 |
| Typ silnika | Silnik z momentem obrotowym wewnętrznym | Silnik z momentem obrotowym wewnętrznym |
| Średnica | 80 mm | 80 mm |
| Średnica otworu | 14 mm | 14 mm |
| Waga | 1,350 g z hamulcem / 1,223 g bez hamulca | 1,350 g z hamulcem / 1,223 g bez hamulca |
| Luzy | 15 arcsec | 15 arcsec |
| Hałas | <70 dB | <70 dB |
| Zakres temperatur | -20 do 80 °C | -20 do 80 °C |
| Napięcie robocze | 24 do 48 V | 24 do 48 V |
| Moc znamionowa | 200 W | 200 W |
| Przełożenie | 51 | 101 |
| Obroty znamionowe | 60 rpm | 30 rpm |
| Moment obrotowy znamionowy | 22 N·m | 38 N·m |
| Moment obrotowy szczytowy | 52 N·m | 66 N·m |
| Dokładność enkodera | 19 bit | 19 bit |
| Typ enkodera | Podwójny enkoder magnetyczny | Podwójny enkoder magnetyczny |
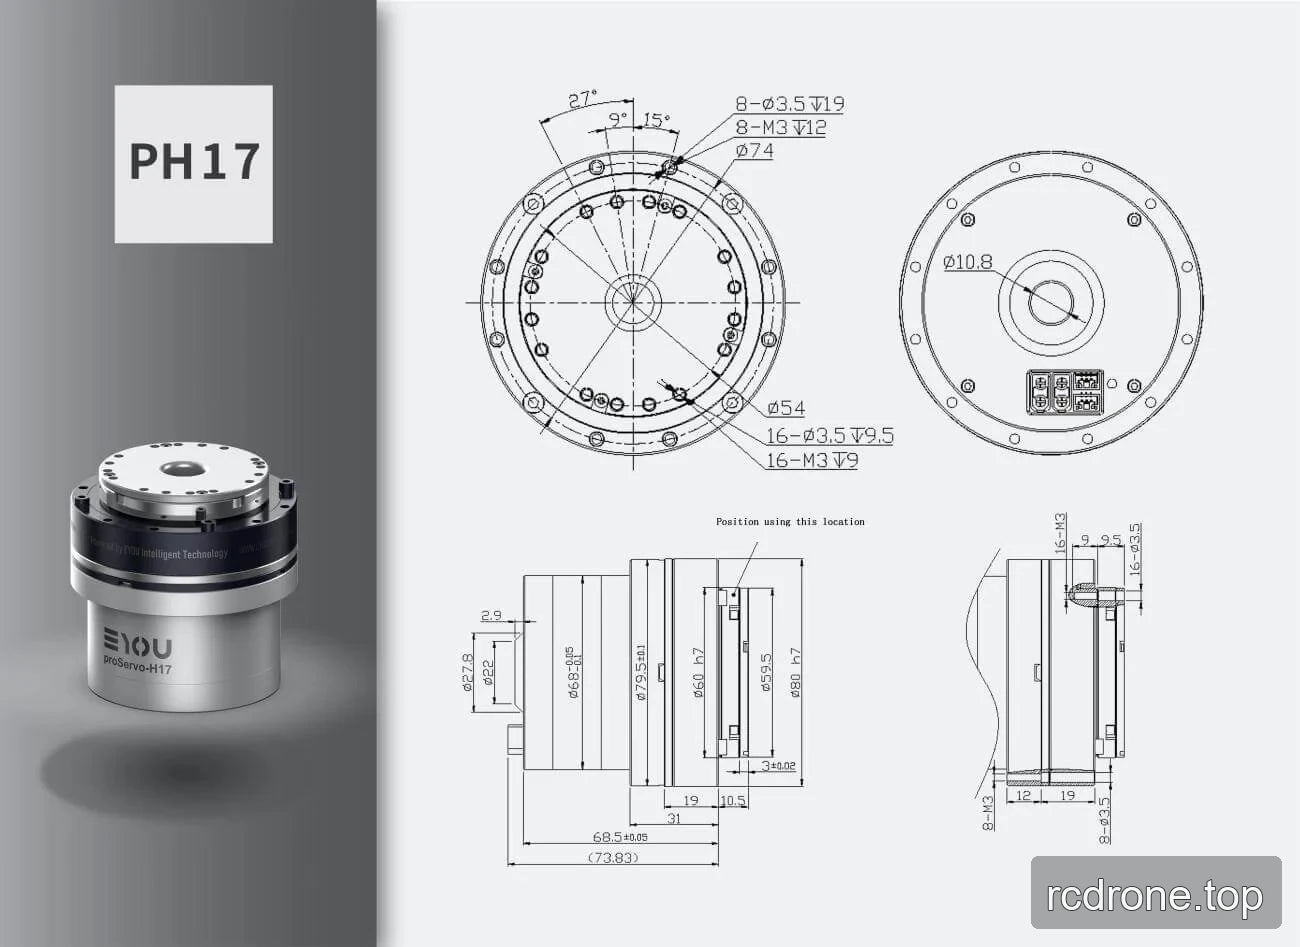
Wymiary rysunku PH17 i szczegóły montażu
| Cecha rysunku | Obsługiwany szczegół |
|---|---|
| Wzór montażu z przodu | 8 otworów, 3.5 mm średnicy, 19 mm głębokości; 8 otworów gwintowanych M3, 12 mm głębokości |
| Wymiary okrągłe z przodu | Ø74 mm i Ø54 mm |
| Drugi wzór montażowy | 16 otworów, 3.5 mm średnicy, 9.5 mm głębokości; 16 otworów gwintowanych M3, 9 mm głębokości |
| Średnice profilu bocznego | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 tolerancji), Ø79.5 mm (±0.1 tolerancji), Ø60 h7, Ø58.5 mm, i Ø80 h7 |
| Wymiary osiowe profilu bocznego | 2.9 mm; 68.5 mm (±0.05 tolerancji); 73.83 mm wymiar odniesienia; 31 mm; 19 mm; 10.5 mm; i 3 mm (±0.02 tolerancji) |
| Szczegóły montażu z tyłu | 16 otworów gwintowanych M3, wymiar 9 mm, oraz 16 otworów o średnicy 3.5 mm; 8 otworów gwintowanych M3 i 8 otworów o 3.5 mm średnicy |
| wymiary osiowe z tyłu | 12 mm i 19 mm |
Zastosowania
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Szczegóły wizualne
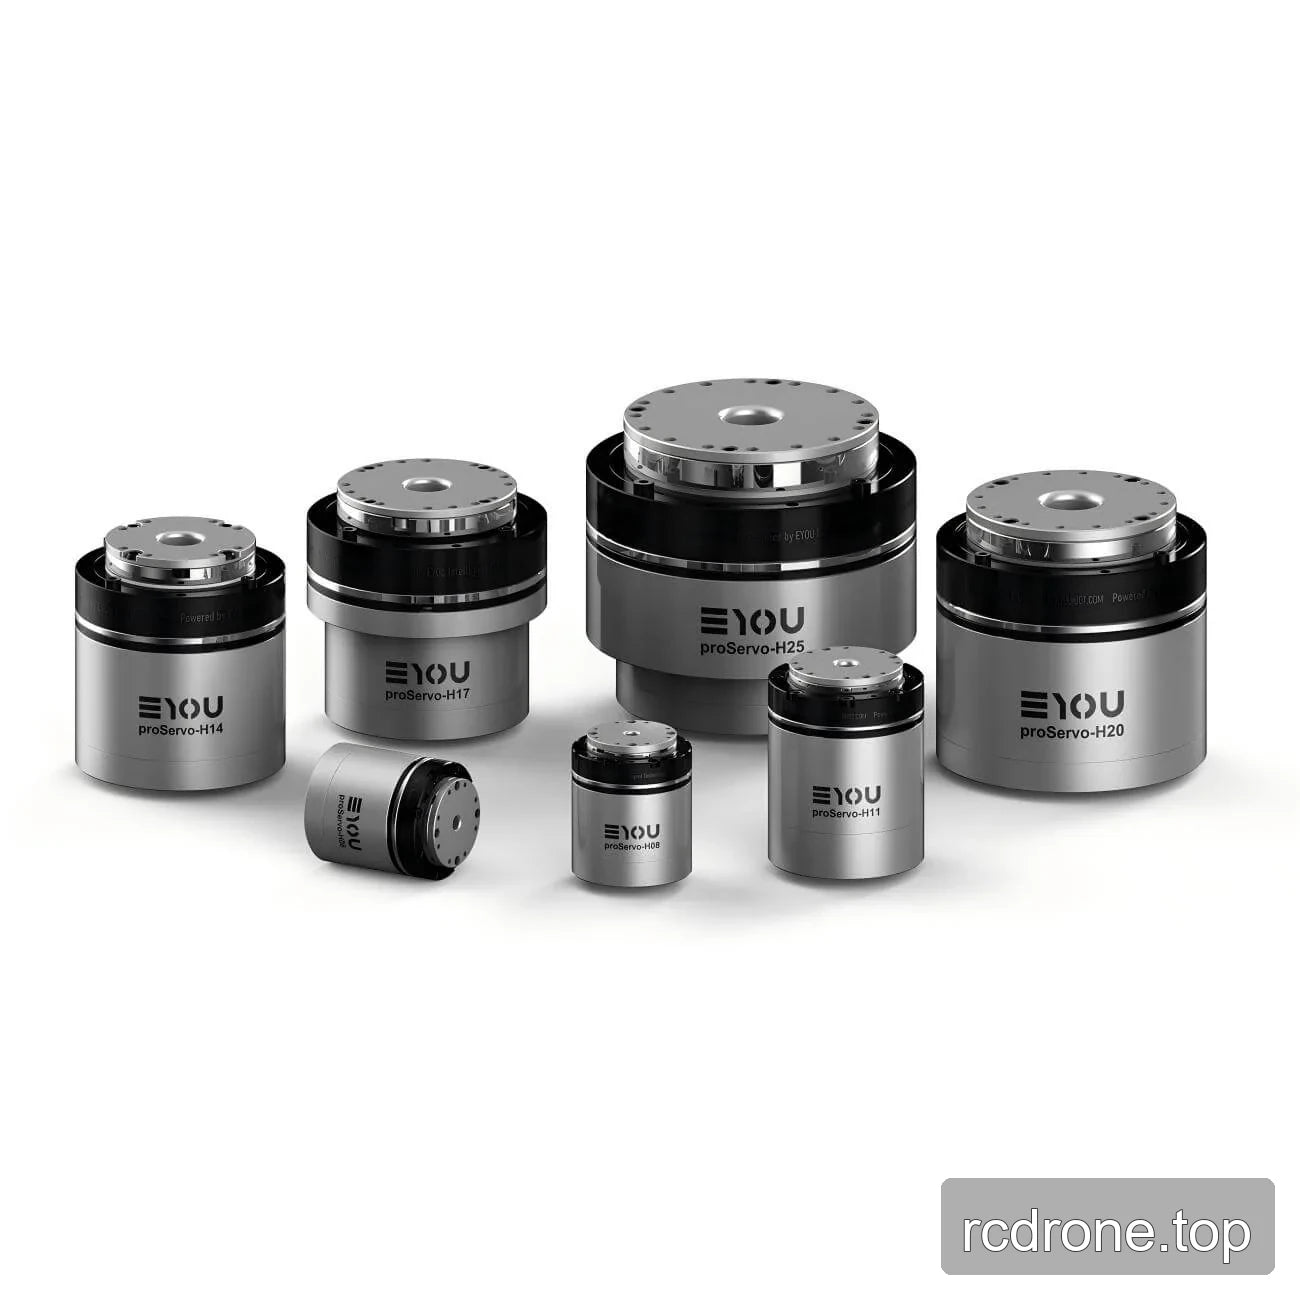
Widoki produktu
Interfejsy i połączenia
Wymiary i konstrukcja