EYOU PP05 24 V CAN Bezszczotkowy silnik momentu obrotowego z redukcją 6:1 do przegubów robotów
EYOU PP05 24 V CAN Bezszczotkowy silnik momentu obrotowego z redukcją 6:1 do przegubów robotów
EYOU
Cena regularna
$211.00 USD
Cena regularna
Cena sprzedaży
$211.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru

Przegląd
Silnik EYOU PP05 to bezszczotkowy silnik momentowy o napięciu 24 V z redukcją 6:1, enkoderem absolutnym i protokołem komunikacyjnym CAN. Jego kompaktowa średnica 32 mm, długość 33,4 mm i waga 86 g wspierają integrację w systemach stawów robotycznych. Wymieniona prędkość nominalna 50 rpm, nominalny moment obrotowy 0,2 N·m oraz szczytowy moment obrotowy 0,48 N·m pomagają nabywcom ocenić go do robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU.
Funkcje
- Bezszczotkowy silnik momentowy z prezentacją zintegrowanego stawu planetarnego i rozwiązaniem napędu FOC.
- Enkoder absolutny; prezentacja produktu identyfikuje również podwójne dane zwrotne z enkodera o wysokiej precyzji.
- Protokół komunikacyjny CAN; prezentacja produktu identyfikuje komunikację przez magistralę CAN 2.0.
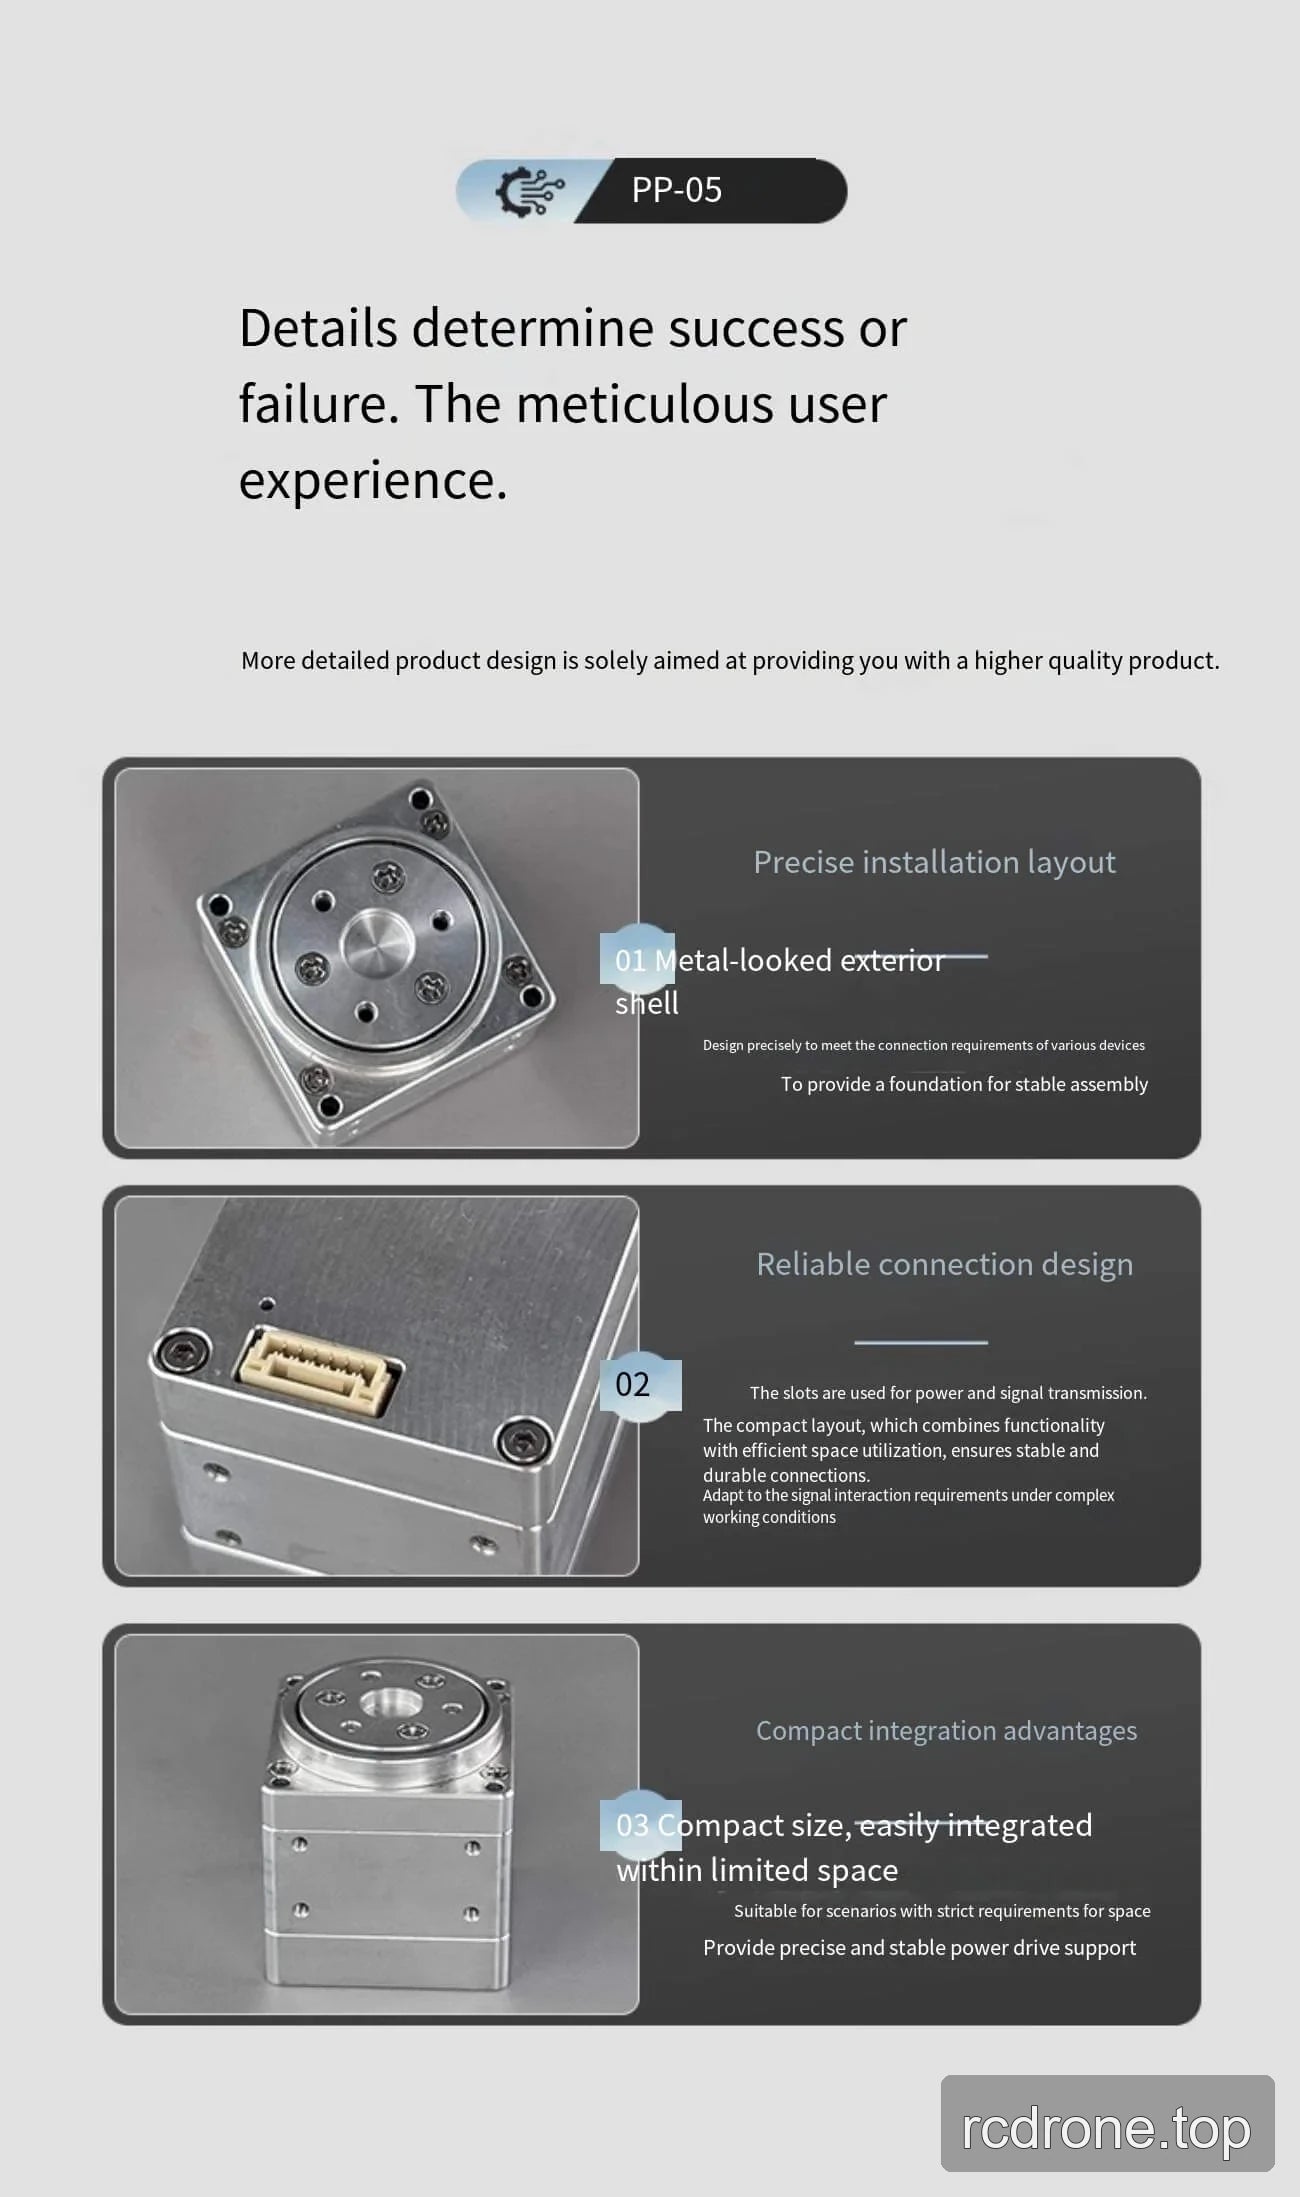
- W prezentacji produktu zidentyfikowano sloty do przesyłania mocy i sygnału oraz układ instalacji.
- Klasa ochrony: IP54.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Model | PP05 |
| Typ silnika | Silnik bezszczotkowy momentowy |
| Typ enkodera | Enkoder absolutny |
| Średnica | 32 mm |
| Długość | 33.4 mm |
| Waga | 86 g |
| Stosunek redukcji | 6:1 |
| Luzy | 12 arcmin |
| Hałas | <60 dB |
| Zakres temperatur | -20 do 80 °C |
| Napięcie robocze | 24 V |
| Maksymalna moc | 35 W |
| Nominalna prędkość | 50 rpm |
| Nominalny moment obrotowy | 0.2 N·m |
| Maksymalny moment obrotowy | 0.48 N·m |
| Klasa ochrony | IP54 |
| Protokół komunikacyjny | CAN |
Instalacja silnika EYOU PP05 — Rysunek instalacyjny (PDF)
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Szczegóły wizualne
Film produktowy
Cechy i projekt
Interfejsy i połączenia