EYOU RHU14L-52-N-F Harmonic Robot Joint Actuator, 48 V, przełożenia 50/80/100 do robotów humanoidalnych
EYOU RHU14L-52-N-F Harmonic Robot Joint Actuator, 48 V, przełożenia 50/80/100 do robotów humanoidalnych
EYOU
Cena regularna
$669.00 USD
Cena regularna
Cena sprzedaży
$669.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
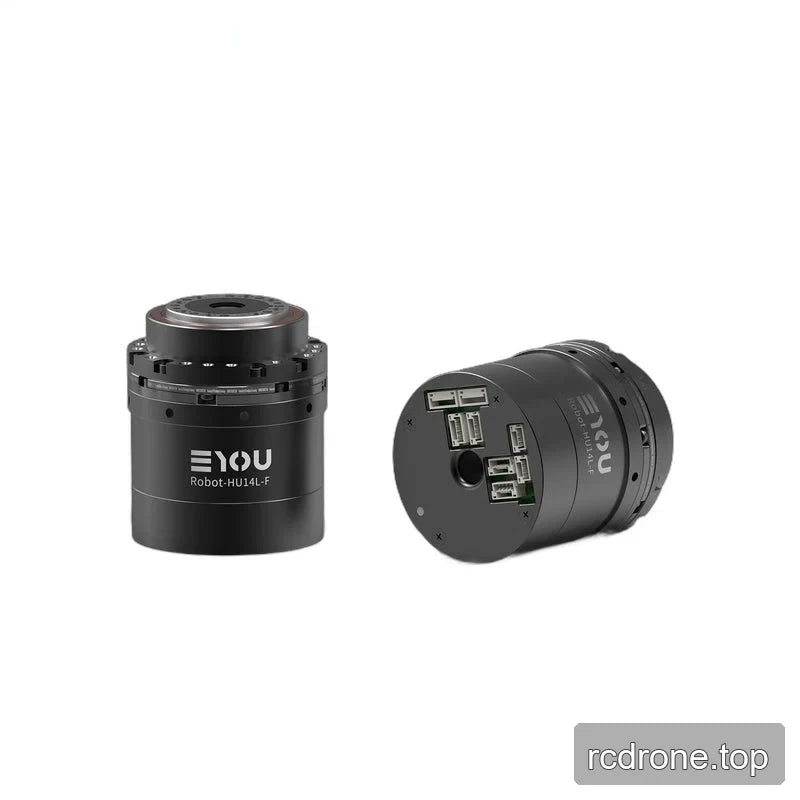
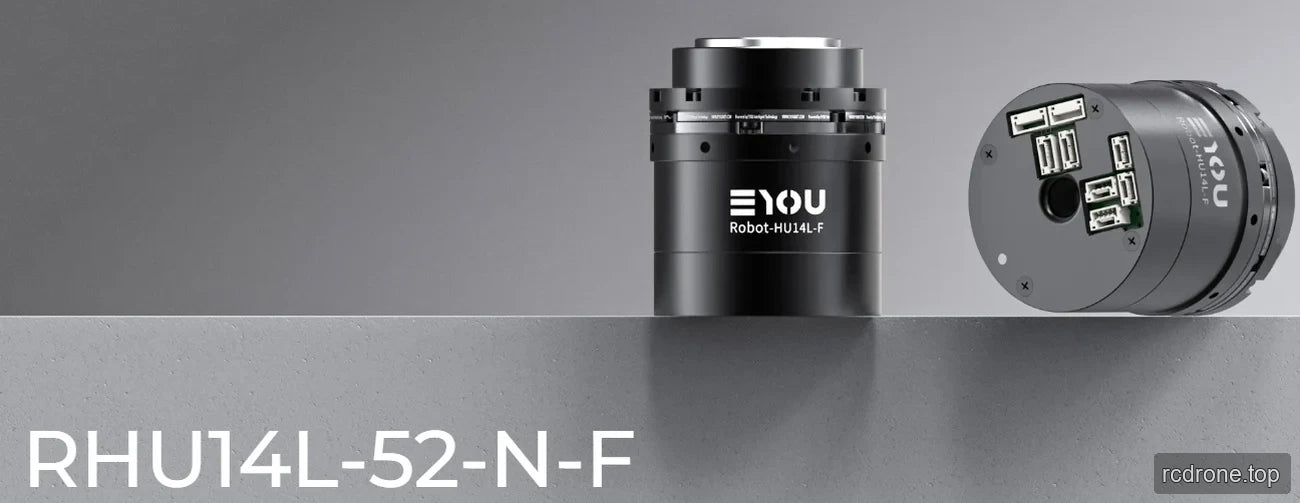
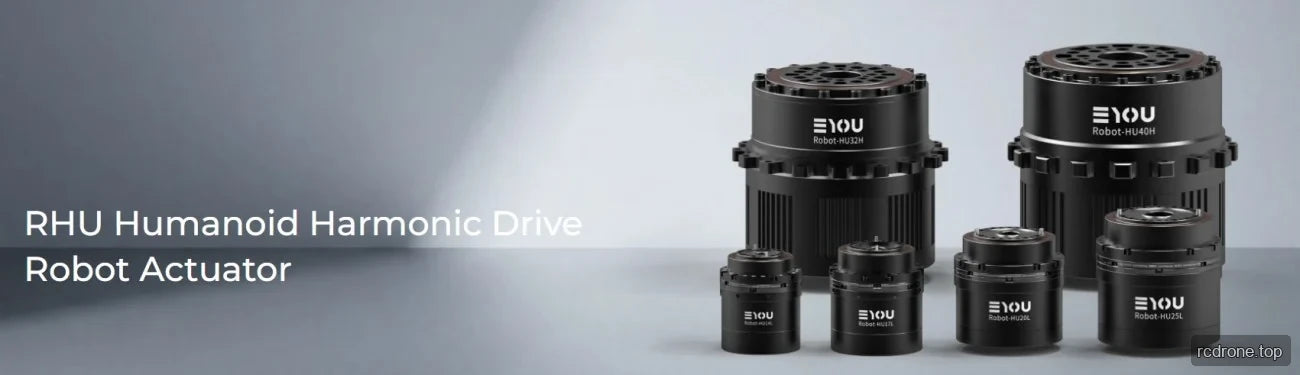
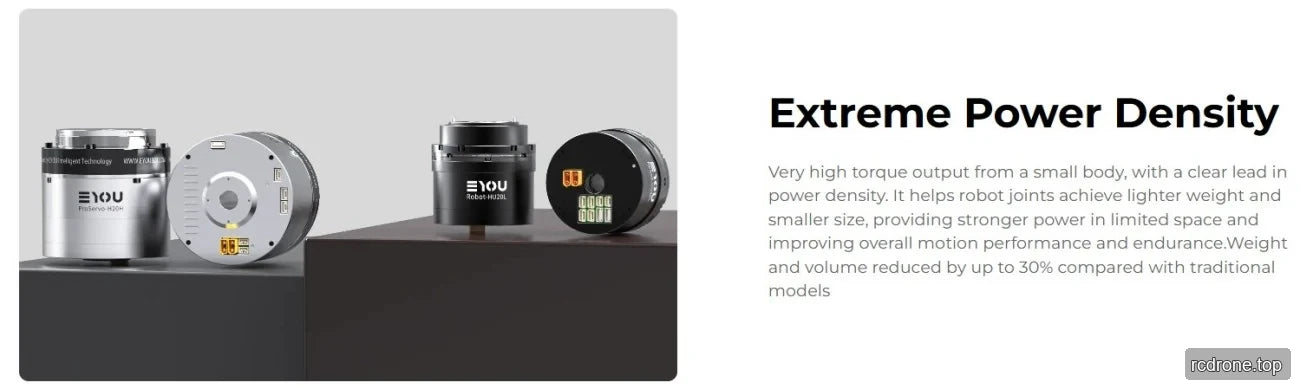
EYOU RHU14L-52-N-F to harmoniczny siłownik stawowy dla stawów robotów humanoidalnych, z opcjami redukcji 50, 80 i 100 oraz wyborem z hamulcem lub bez hamulca. Łączy w sobie 46 W silnik, z wbudowanym sterownikiem, czujnikiem momentu obrotowego, podwójnym enkoderem absolutnym oraz komunikacją EtherCAT/CANopen. Jego zasilanie o napięciu 48 VDC i kompaktowe wymiary Φ52 × 65 mm pomagają nabywcom ocenić integrację w stawach robotycznych.
Funkcje
- Harmoniczny reduktor z opcjami redukcji 50, 80 lub 100.
- 46 W mocy silnika, 0.11 N·m momentu obrotowego silnika oraz 0.33 N·m maksymalnego momentu obrotowego silnika.
- Wbudowany sterownik, zakres czujnika momentu obrotowego 18 N·m oraz podwójny enkoder absolutny: strona silnika 17 bitów i strona reduktora 19 bitów.
- Protokół komunikacyjny EtherCAT i CANopen; obsługiwane tryby sterowania to Profil Pozycji (PP), Profil Prędkości (PV), Profil Momentu (PT), Cykliczna Pozycja Synchronizowana (CSP) oraz Sterowanie Siłą (CSF).
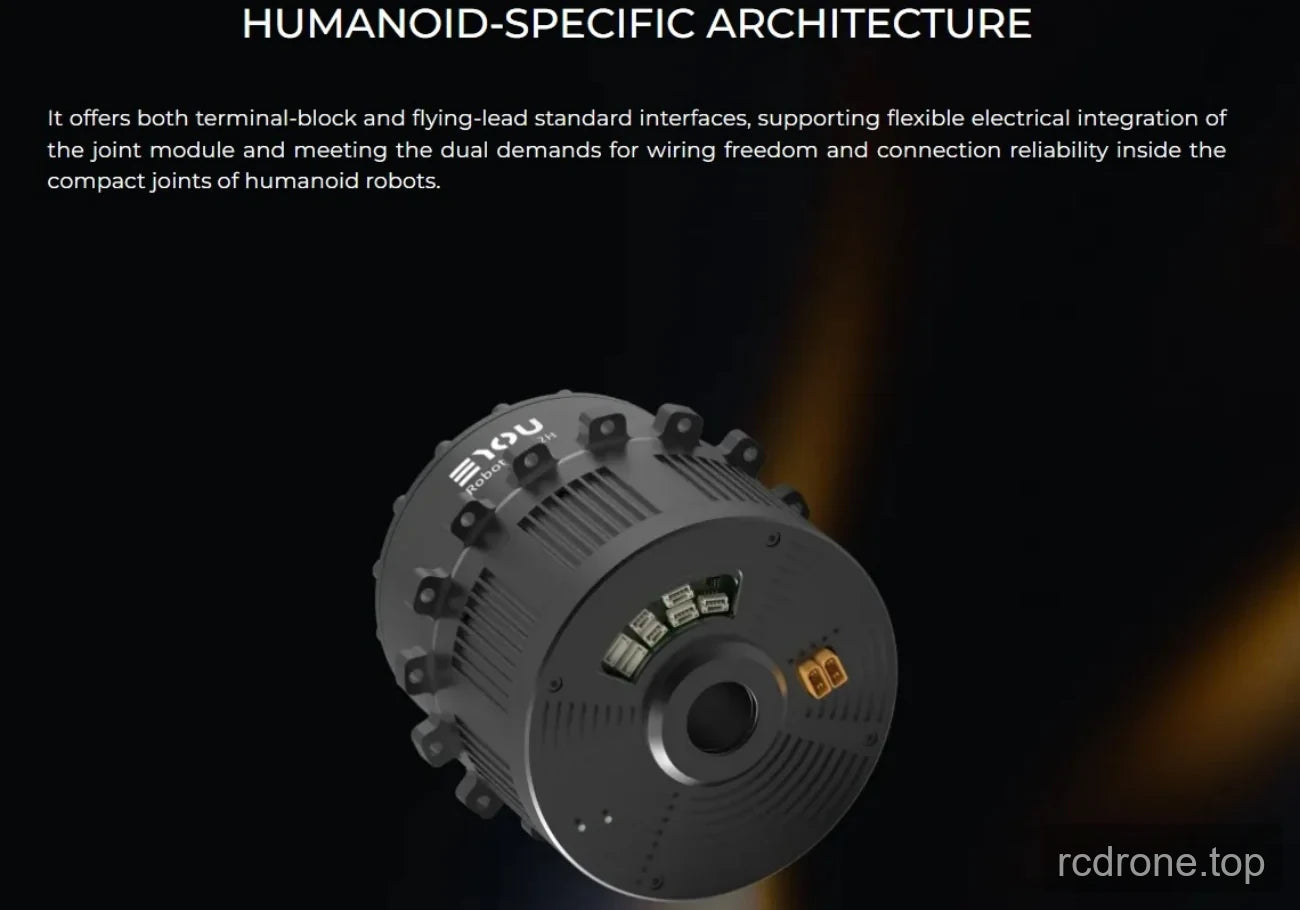
- Typ przewodu zasilającego (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) oraz interfejsy sterowników STO (1/2).
- Opcje z hamulcem i bez hamulca są dostępne.
Specyfikacje
| Parametr | 50 ratio | 80 ratio | 100 ratio |
|---|---|---|---|
| Model modułu | RHU-14L-52-N-F | ||
| Typ reduktora | Harmonic | ||
| Moc znamionowa silnika (W) | 46 | ||
| Moment znamionowy silnika (N·m) | 0.11 | ||
| Moment szczytowy silnika (N·m) | 0.33 | ||
| Stosunek redukcji | 50 | 80 | 100 |
| Nominalna moc złącza (W) — ograniczenie żywotności | 15 | 14 | 11 |
| Nominalny moment przy 2000 obr./min (N·m) | 3.7 | 5.4 | 5.4 |
| Średni moment obciążenia na wyjściu (N·m) | 4.8 | 7.7 | 7.7 |
| Moment szczytowy przy starcie/zatrzymaniu na wyjściu (N·m) | 12 | 16 | 19 |
| Max.dopuszczalny moment obrotowy na wyjściu, chwilowy (N·m) | 24 | 35 | 35 |
| Luzy (arcsec) | ≤20 | ≤20 | ≤20 |
| Nominalna prędkość na wyjściu (rpm) — ograniczenie żywotności | 40 | 25 | 20 |
| Maksymalna prędkość na wyjściu (rpm) | 99 | 62.5 | 50 |
| Hamulec (B/N) | B/N | ||
| Wymiary, średnica zewnętrzna × oś (mm) | Φ52 × 65 | ||
| Waga (kg), B/N | 0.397 / 0.382 | ||
| Średnica otworu (mm) | 8 | ||
| Wygląd obudowy (kolor procesu) | Czarny anodowany (nie piaskowany) | ||
| Wygląd reduktora (kolor procesu) | Zewnętrzny pierścień czerniony | ||
| Dozwolone obciążenie promieniowe (dynamiczne/statyczne) na wyjściu (N) | 180 | ||
| Dozwolone obciążenie osiowe (dynamiczne/statyczne) na wyjściu (N) | 180 | ||
| Moment zginający na wyjściu (N·m) | 12 | ||
| Sztywność skrętna reduktora (N·m/rad) | 5000 | ||
| Inercja wejściowa reduktora (kg·mm²), B | 7.71 | 7.71 | 7.71 |
| Równoważna bezwładność wyjściowa (kg·mm²), B | 19275 | 49344 | 77100 |
| Zakres czujnika momentu (N·m) | 18 | ||
| Dokładność czujnika momentu (% F.S. ) | ≤±0.5 | ||
| Rozdzielczość czujnika momentu (% F.S. ) | 0.1 | ||
| Limit przeciążenia czujnika momentu (% F.S. ) | 300 | ||
| częstotliwość próbkowania czujnika momentu (kHz), cyfrowy | 8 | ||
| pasmo zamkniętej pętli momentu (Hz) | 30 | ||
| częstotliwość kontroli impedancji (kHz) | 1 | ||
| napięcie robocze znamionowe (VDC) | 48 | ||
| zakres napięcia roboczego (VDC) | 24–48 | ||
| sterownik | wbudowany | ||
| enkoder/bit | podwójny absolutny / strona silnika 17 bit & strona reduktora 19 bit | ||
| interfejs sterownika (zobacz opis modelu terminala) | typ przewodu zasilającego (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1/2) | ||
| protokół komunikacyjny (zobacz opis komunikacji) | EtherCAT / CANopen | ||
| tryby sterowania | Profil Pozycji (PP), Profil Prędkości (PV), Profil Momentu (PT), Cykliczna Pozycja Synchronizowana (CSP), Kontrola Siły (CSF) itd. | ||
| Temperatura otoczenia (°C) | -20–60 | ||
| Temperatura obudowy (°C) | ≤60 | ||
| Hałas (dB) | ≤60 | ||
| Klasa IP | IP54 | ||
| Żywotność (h) | >10000 | ||
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Dokumenty
- EYOU CANable — Podręcznik użytkownika (PDF)
- EYOU RHU 14L 52 N F Rysunek — Rysunek (PDF)
- EYOU PHU RHU Seria Złącze CANopen EtherCAT Komunikacja — Podręcznik (PDF)
- EYOU Katalog Złączy Robotów — Katalog Produktów Złączy Robotów (PDF)
- EYOU RP Seria EN V1.0 20260608 — Instrukcja obsługi (PDF)
- EYOU UART Debug Module — Instrukcja obsługi (PDF)
Szczegóły wizualne
Widoki produktu
Przykłady zastosowań
Interfejsy i połączenia
Funkcje i projekt
Dodatkowe szczegóły produktu