


EYOU RP50L Planetarny Siłownik Przegubu Robota, 5 Nm Moment Znamionowy, CAN FD, do Robotyki
EYOU RP50L Planetarny Siłownik Przegubu Robota, 5 Nm Moment Znamionowy, CAN FD, do Robotyki
EYOU
Cena regularna
$249.00 USD
Cena regularna
Cena sprzedaży
$249.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
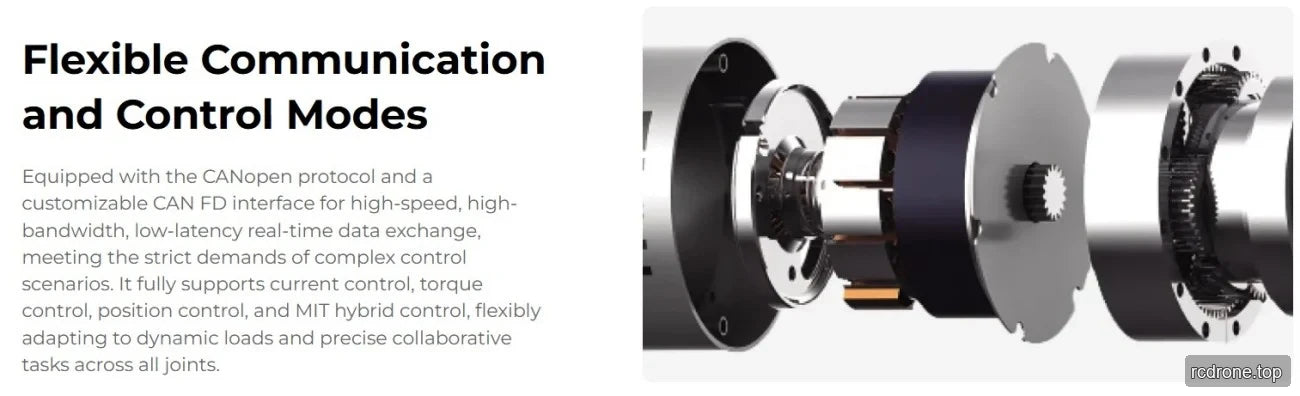
EYOU RP50L to siłownik stawowy z reduktorem planetarnym do zastosowań w robotyce, w tym robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Łączy współczynnik redukcji 19,5278 z momentem obrotowym 5 N·m, szczytowym momentem obrotowym 15 N·m oraz nominalną prędkością wyjściową 150 rpm. Zintegrowany napęd działa z napięciem 48 VDC ±10% i zapewnia komunikację CANopen/CAN FD oraz wiele trybów sterowania.
Funkcje
- Reduktor planetarny z współczynnikiem redukcji 19,5278.
- Wbudowany napęd FOC i podwójny enkoder absolutny: wejście 17-bitowe i wyjście 19-bitowe.
- Łożysko z krzyżowymi wałkami.
- Interfejsy napędu DC in/DC out oraz CAN FD in/out.
- Tryby sterowania: prąd, prędkość, pozycja i MIT.
- Regularne matowe wykończenie w kolorze czarnym.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Model modułu | RP50L |
| Tryb reduktora | Planetarny |
| Moc znamionowa silnika | 92 W |
| Stosunek redukcji | 19.5278 |
| Moment obrotowy oceniany | 5 N·m |
| Moment obrotowy szczytowy | 15 N·m |
| Moc nominalna złącza | 79 W |
| Luźność | ≤12 arcmin |
| Nominalna prędkość końca wyjściowego | 150 rpm |
| Prędkość szczytowa wyjścia | 180 rpm |
| Wymiary (średnica zewnętrzna × oś) | Φ59 × 53.5 mm |
| Waga (bez przewodu) | 410 g |
| Efektywność złącza | 70% |
| Średnica wewnętrzna | 5 mm |
| Wygląd obudowy (kolor procesu) | Matowy czarny regularny |
| Moment bezwładności | 26.15 kg*m^2 |
| Typ łożyska | Łożysko krzyżowe |
| Dozwolone obciążenie promieniowe (dynamiczne/statyczne) na końcu wyjścia | 2140/2740 N |
| Dozwolone obciążenie osiowe (dynamiczne/statyczne) na końcu wyjścia | 5100/18700 N |
| Moment zginający wału wyjściowego | 22.8 Nm |
| Napięcie robocze | 48 VDC ±10% |
| Maksymalne napięcie wytrzymałościowe | 90 VDC |
| Prąd magistrali | 2.6 Ramion |
| Napęd | Wbudowany FOC |
| Encoder/bit | Podwójny Absolutny / 17 (wejście), 19 (wyjście) |
| Długość przewodu zasilającego | ≥35 cm |
| Interfejs napędu | Zasilanie (DC w DC out), CAN FD (Wejście, Wyjście) |
| Protokół komunikacyjny | CANOpen / CANFD (wymagana niestandardowa rozwój) |
| Tryb sterowania | Prąd, Prędkość, Pozycja, Tryb MIT |
| Temperatura robocza | -10~45 °C |
| Wzrost temperatury obudowy | ≤60 °C |
| Hałas na 1 m | ≤60 dB |
| Klasa IP | IP54 |
| Żywotność | >3000 h |
Aplikacje
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Dokumenty
- EYOU CANable — Podręcznik użytkownika (PDF)
- EYOU RP50L — Model 3D (STP)
- EYOU RP50L Rysunek — Rysunek (PDF)
- EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
- EYOU RP Series — Specyfikacje (PDF)
- EYOU CANable — Instrukcja obsługi (PDF)
- EYOU Robot Joint Catalog — Katalog produktów stawów robotycznych (PDF)
- EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
- EYOU UART Debug Module — Instrukcja obsługi (PDF)
Szczegóły wizualne
Widoki produktu

Przykłady zastosowania

Cechy i projekt


Interfejsy i połączenia
Dodatkowe szczegóły produktu




