


EYOU RP70H Planetarny Siłownik Przegubowy Robota, 48 VDC, Przełożenie 19,5278 do Robotyki
EYOU RP70H Planetarny Siłownik Przegubowy Robota, 48 VDC, Przełożenie 19,5278 do Robotyki
EYOU
Nie udało się wczytać dostępności odbioru


Przegląd
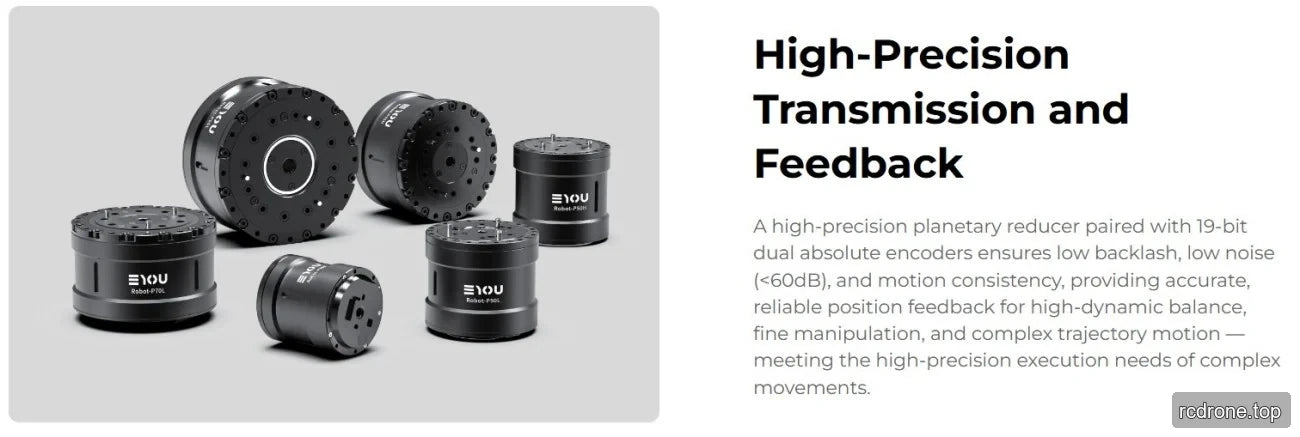
EYOU RP70H to planetarny siłownik stawowy dla robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Jego wbudowany napęd FOC 48 ±10% VDC obsługuje połączenia CAN FD oraz kontrolę prądu, prędkości, pozycji i MIT. Moduł wykorzystuje współczynnik redukcji 19.5278, z momentem obrotowym 17 N·m i szczytowym momentem 60 N·m.
Funkcje
- Tryb reduktora planetarnego z współczynnikiem redukcji 19.5278 i łożyskiem z krzyżowymi rolkami.
- Wbudowany napęd FOC z podwójnymi enkoderami absolutnymi: wejście 17-bitowe i wyjście 19-bitowe.
- Interfejsy zasilania wejścia/wyjścia oraz interfejsy CAN FD wejścia/wyjścia.
- Protokół komunikacyjny CANOpen / CAN FD; wymagana jest niestandardowa rozwój dla CAN FD.
- Tryby kontroli prądu, prędkości, pozycji i MIT.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Model modułu | RP70H |
| Tryb reduktora | Planetarny |
| Silnik moc znamionowa | 314 W |
| Stosunek redukcji | 19.5278 |
| Moment obrotowy oceniany | 17 N·m |
| Moment obrotowy szczytowy | 60 N·m |
| Moc nominalna złącza | 223 W |
| Luźność | ≤12 arcmin |
| Nominalna prędkość na wyjściu | 125 rpm |
| Prędkość szczytowa na wyjściu | 150 rpm |
| Wymiary (średnica zewnętrzna × oś) | Φ77 × 58.3 mm |
| Waga, z wyłączeniem przewodu | 760 g |
| Efektywność złącza | 78% |
| Średnica wewnętrzna | 6 mm |
| Wygląd powłoki (kolor procesu) | Regularna matowa biel |
| Moment bezwładności | 93.21 kg·m² |
| Typ łożyska | Łożysko krzyżowe |
| Dopuszczalne obciążenie promieniowe na końcu wyjścia (dynamiczne/statyczne) | 2430/3490 N |
| Dopuszczalne obciążenie osiowe na końcu wyjścia (dynamiczne/statyczne) | 5500/22700 N |
| Moment zginający wału wyjściowego | 38.3 N·m |
| Napięcie robocze | 48 ±10% VDC |
| Maksymalne napięcie wytrzymałościowe | 90 VDC |
| Prąd magistrali | 7.5 Ramion |
| Napęd | Wbudowany FOC |
| Encoder/bit | Podwójny Absolutny / 17 (wejście), 19 (wyjście) |
| Długość przewodu zasilającego | ≥35 cm |
| Interfejs napędu | Zasilanie (DC in, DC out), CAN FD (in, out) |
| Protokół komunikacyjny | CANOpen / CAN FD (wymagana niestandardowa rozwój) |
| Tryb sterowania | Prąd, Prędkość, Pozycja, Tryb MIT |
| Temperatura robocza | -10 do 45 °C |
| Wzrost temperatury obudowy | ≤60 °C |
| Hałas w odległości 1 m | ≤60 dB |
| Klasa IP | IP54 |
| Żywotność | >3000 h |
Aplikacje
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Dokumenty i Pobrania
EYOU CANable — Podręcznik użytkownika (PDF)
EYOU RP70H Rysunek — Rysunek (PDF)
EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
EYOU RP Series — Specyfikacje (PDF)
EYOU CANable — Instrukcja obsługi (PDF)
EYOU Robot Joint Catalog — Katalog produktów stawów robotów (PDF)
EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
EYOU UART Debug Module — Instrukcja obsługi (PDF)
Szczegóły wizualne
Widoki produktu


Funkcje i projekt


Interfejsy i połączenia

Dodatkowe szczegóły produktu




