


EYOU RP70L Planetarny Siłownik Przegubu Robota, 20:1, 48 VDC, do Robotyki
EYOU RP70L Planetarny Siłownik Przegubu Robota, 20:1, 48 VDC, do Robotyki
EYOU
Nie udało się wczytać dostępności odbioru


Przegląd
Aktuator EYOU RP70L to planetarny aktuator stawowy o współczynniku redukcji 20:1, napięciu roboczym 48 VDC, wbudowanym napędzie FOC oraz możliwości komunikacji CANopen/CAN FD. Jest przeznaczony do zastosowań robotycznych, w tym robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Moduł zapewnia moment obrotowy nominalny 12 N·m, moment obrotowy szczytowy 36 N·m oraz prędkości wyjściowe do 160 rpm.
Funkcje
- Planetarny reduktor o współczynniku redukcji 20:1.
- Wbudowany napęd FOC z trybami kontroli prądu, prędkości, pozycji i MIT.
- Podwójny enkoder absolutny: wejście 17-bitowe i wyjście 19-bitowe.
- Interfejsy zasilania DC wejście/wyjście oraz CAN FD wejście/wyjście.
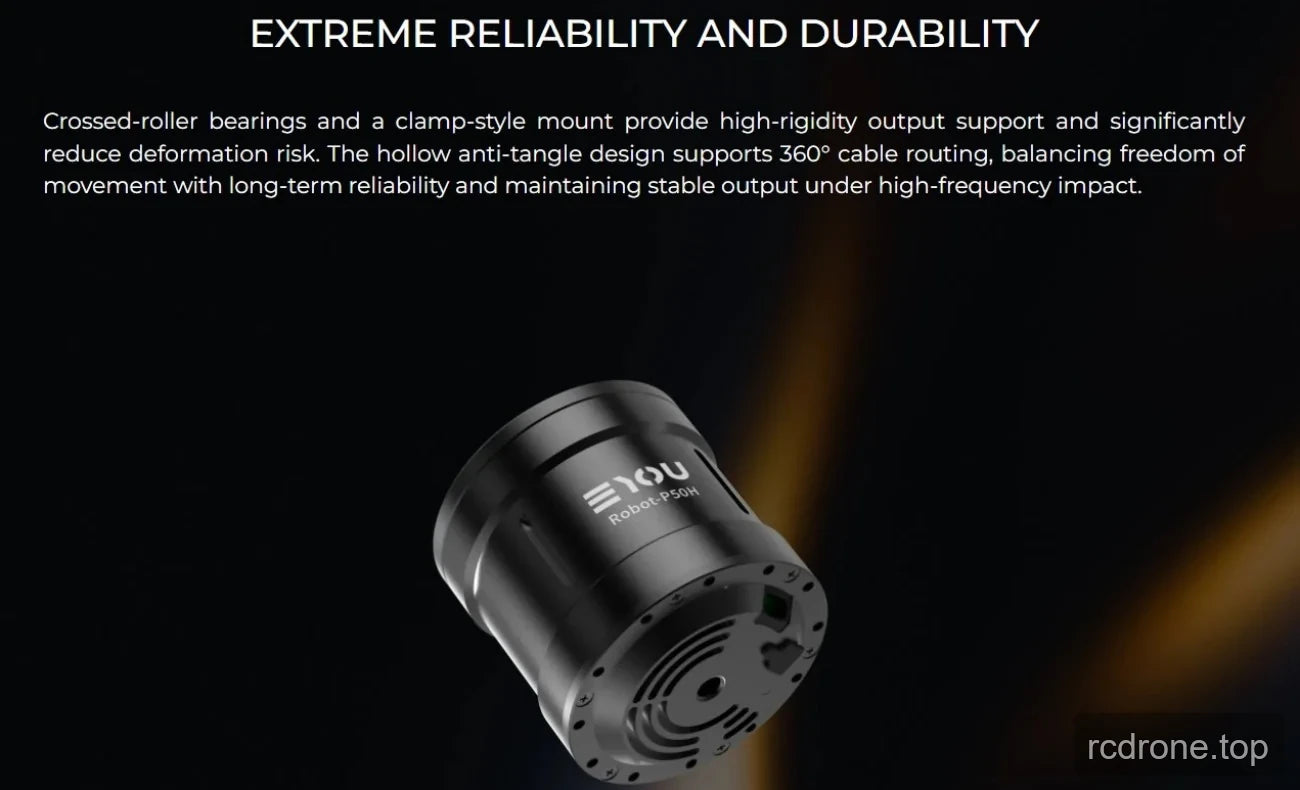
- Łożysko krzyżowe i średnica wewnętrzna 6 mm.
- Regularne matowe wykończenie w kolorze czarnym.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Model modułu | RP70L |
| Tryb redukcji | Planetarny |
| Silnik moc znamionowa | 191 W |
| Stosunek redukcji | 20 |
| Moc znamionowa momentu | 12 N·m |
| Maksymalny moment | 36 N·m |
| Moc znamionowa złącza | 163 W |
| Luźność | ≤12 arcmin |
| Znamionowa prędkość końca wyjściowego | 130 rpm |
| Maksymalna prędkość wyjściowa | 160 rpm |
| Wymiary (średnica zewnętrzna × oś) | Φ77 × 52.5 mm |
| Waga (bez przewodu) | 670 g |
| Efektywność stawu | 78% |
| Średnica wewnętrzna | 6 mm |
| Wygląd obudowy (kolor procesu) | Regularny matowy czarny |
| Moment bezwładności | 72.97 kg·m² |
| Typ łożyska | Łożysko krzyżowe |
| Dopuszczalne obciążenie promieniowe na końcu wyjścia (dynamiczne/statyczne) | 2430/3490 N |
| Dopuszczalne obciążenie osiowe na końcu wyjścia (dynamiczne/statyczne) | 5500/22700 N |
| Moment zginający wału wyjściowego | 38.3 N·m |
| Napięcie robocze | 48 VDC ±10% |
| Maksymalne napięcie wytrzymałościowe | 90 VDC |
| Prąd magistrali | 5.5 Ramion |
| Napęd | Wbudowany FOC |
| Encoder/bit | Podwójny absolutny / 17 (wejście), 19 (wyjście) |
| Długość przewodu zasilającego | ≥35 cm |
| Interfejs napędu | Zasilanie (DC in, DC out), CAN FD (Wejście, Wyjście) |
| Protokół komunikacyjny | CANopen / CAN FD (wymagana niestandardowa rozwój) |
| Tryb sterowania | Prąd, Prędkość, Pozycja, Tryb MIT |
| Temperatura robocza | -10 do 45 °C |
| Wzrost temperatury obudowy | ≤60 °C |
| Hałas w odległości 1 m | ≤60 dB |
| Klasa IP | IP54 |
| Żywotność | >3000 h |
Zastosowania
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Pobrania
EYOU CANable — Podręcznik użytkownika (PDF)
EYOU RP70L Rysunek — Rysunek (PDF)
EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
EYOU RP Series — Specyfikacje (PDF)
EYOU CANable — Instrukcja obsługi (PDF)
EYOU Robot Joint Catalog — Katalog produktów stawów robotów (PDF)
EYOU RP Series EN V1.0 20260608 — Instrukcja obsługi (PDF)
EYOU UART Debug Module — Instrukcja obsługi (PDF)
Szczegóły wizualne
Widoki produktu


Cechy i projekt


Interfejsy i połączenia

Dodatkowe szczegóły produktu




