HAITAI OpenArm Podwójne silniki z enkoderem – HT4510 i HT8116, 24V
HAITAI OpenArm Podwójne silniki z enkoderem – HT4510 i HT8116, 24V
HAITAI
Nie udało się wczytać dostępności odbioru


Przegląd
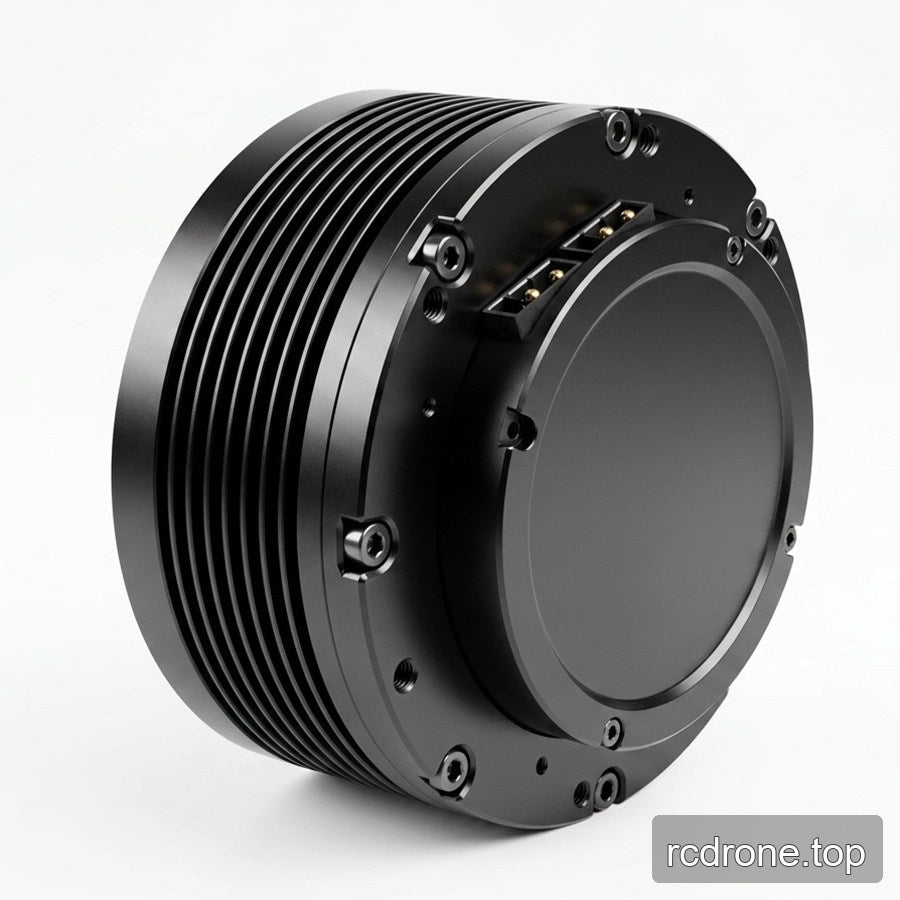
Silniki HAITAI OpenArm łączą silnik bezszczotkowy, redukcję planetarną i podwójne enkodery magnetyczne w kompaktowym stawie obrotowym. Wybierz HT4510-J10-2E, HT4510-J36-2E lub HT8116-J9-2E w zależności od wymagań dotyczących momentu obrotowego i instalacji Twojego ramienia robota.
Wszystkie wybieralne konfiguracje używają uzwojenia delta 24V. Każdy model jest dostępny bez sterownika lub z sterownikiem GDZ. Ta oferta dotyczy wybranej konfiguracji silnika-stawu, a nie kompletnego zestawu robota z podwójnym ramieniem.
Funkcje
- Trzy poziomy momentu obrotowego specyficzne dla modelu: 2.9 Nm, 9.9 Nm i 20 Nm.
- Podwójne 14-bitowe enkodery magnetyczne z jednokrotnym absolutnym sprzężeniem zwrotnym pozycji wału.
- Redukcja planetarna zintegrowana z silnikiem bezszczotkowym.
- Konfiguracje z wyposażeniem GDZ wspierają tryb kontroli MIT; dedykowane narzędzie testowe jest częścią rozwiązania silnikowego.
- Układ montażowy zaprojektowany do integracji z OpenArm, z rysunkami specyficznymi dla modelu do sprawdzania dopasowania.
- Układ zasilania i komunikacji w/na zewnątrz upraszcza okablowanie stawów w skonfigurowanych układach.
Specyfikacje
| Parametr | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| Napięcie znamionowe | 24 VDC | 24 VDC | 24 VDC |
| Uzwojenie | Delta | Delta | Delta |
| Moment obrotowy znamionowy | 2.9 Nm | 9.9 Nm | 20 Nm |
| Prąd znamionowy | 4.7 A | 4.8 A | 20 A |
| Prędkość nominalna | 280 rpm | 74 rpm | 100 rpm |
| Prędkość maksymalna | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| Masa silnika | 0.3 kg | 0.4 kg | 0.95 kg |
| Pary biegunowe | 14 | 14 | 21 |
| Stała momentu | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| Moment zastoju | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| Prąd zastoju | 30.05 A | 23.62 A | 57.75 A |
| Indukcyjność międzyfazowa | 185 μH | 185 μH | 70 μH |
| Opór międzyfazowy | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| Enkoder | Podwójny, 14-bitowy magnetyczny | Podwójny, 14-bitowy magnetyczny | Podwójny, 14-bitowy magnetyczny |
| Sprzężenie zwrotne pozycji wyjściowej | Absolutny jednorazowy | Absolutny jednorazowy | Absolutny jednorazowy |
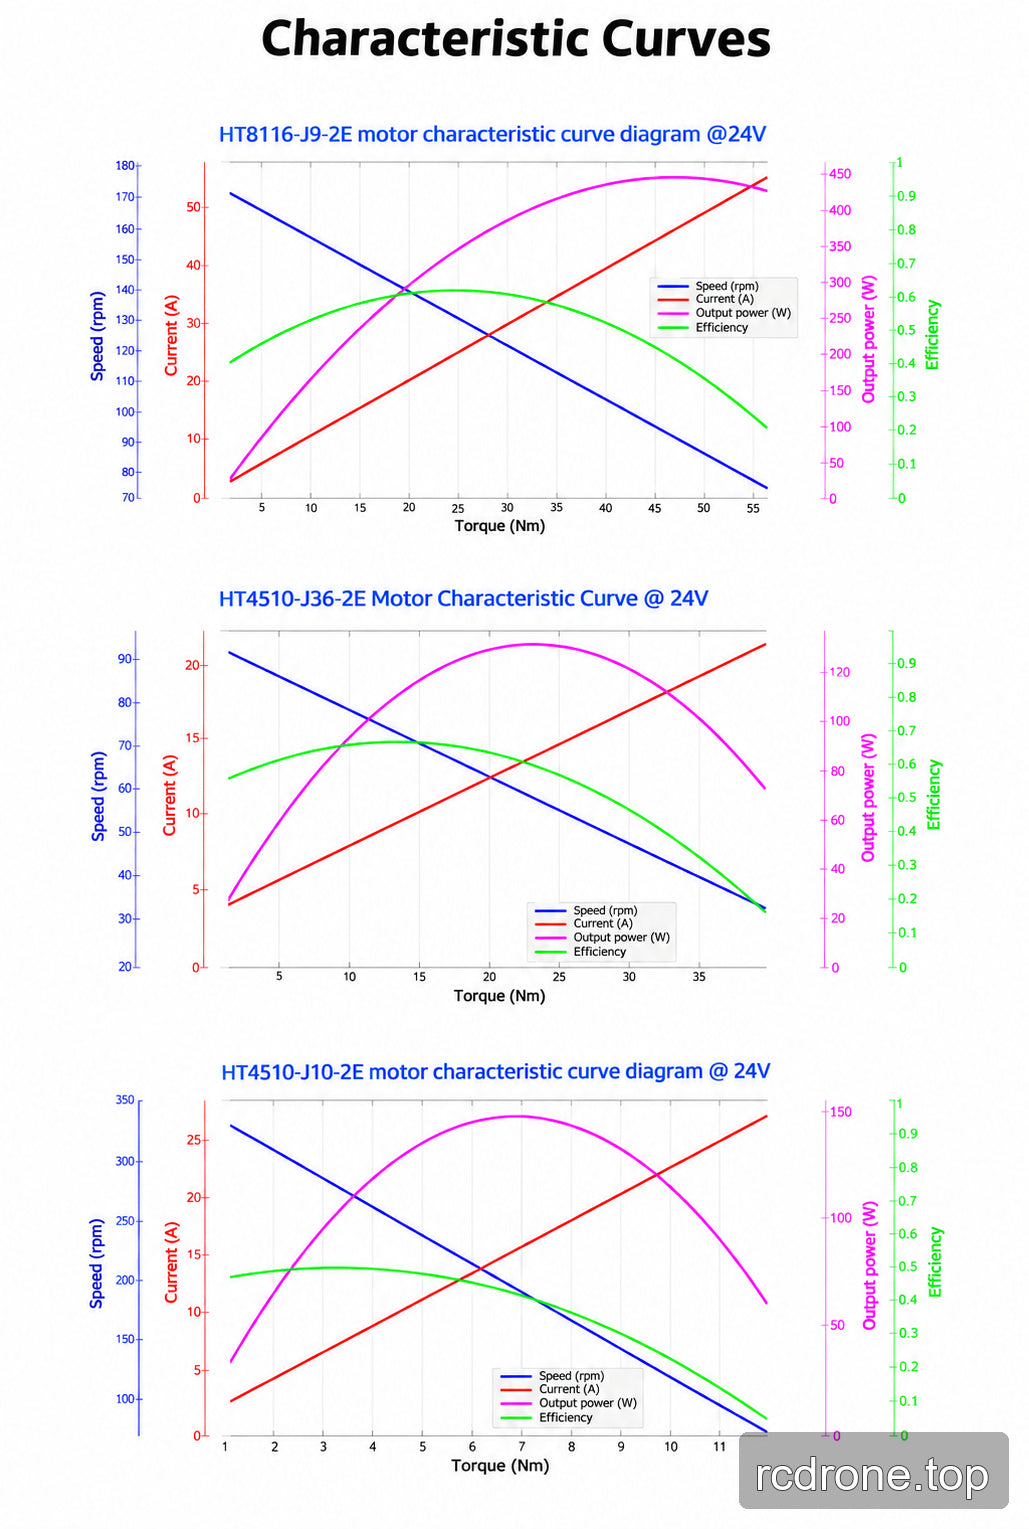
HT8116-J9-2E ma współczynnik redukcji 9:1, maksymalny moment obrotowy 40 Nm, maksymalny prąd 50 A oraz komunikację CAN przy 1 Mbps. Wartości szczytowe i zablokowane nie są ciągłymi wartościami roboczymi. Wagi silnika powyżej to wagi komponentów, a nie wagi przesyłek.
HT4510 punkty robocze
| Model | Czas trwania | Moment obrotowy | Prędkość | Prąd |
|---|---|---|---|---|
| HT4510-J10-2E | 5 minut | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 minut | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | Równowaga termiczna | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 minut | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 minut | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | Równowaga termiczna | 6.7 Nm | 82 rpm | 3.1 A |
Złącze silnika i instalacja
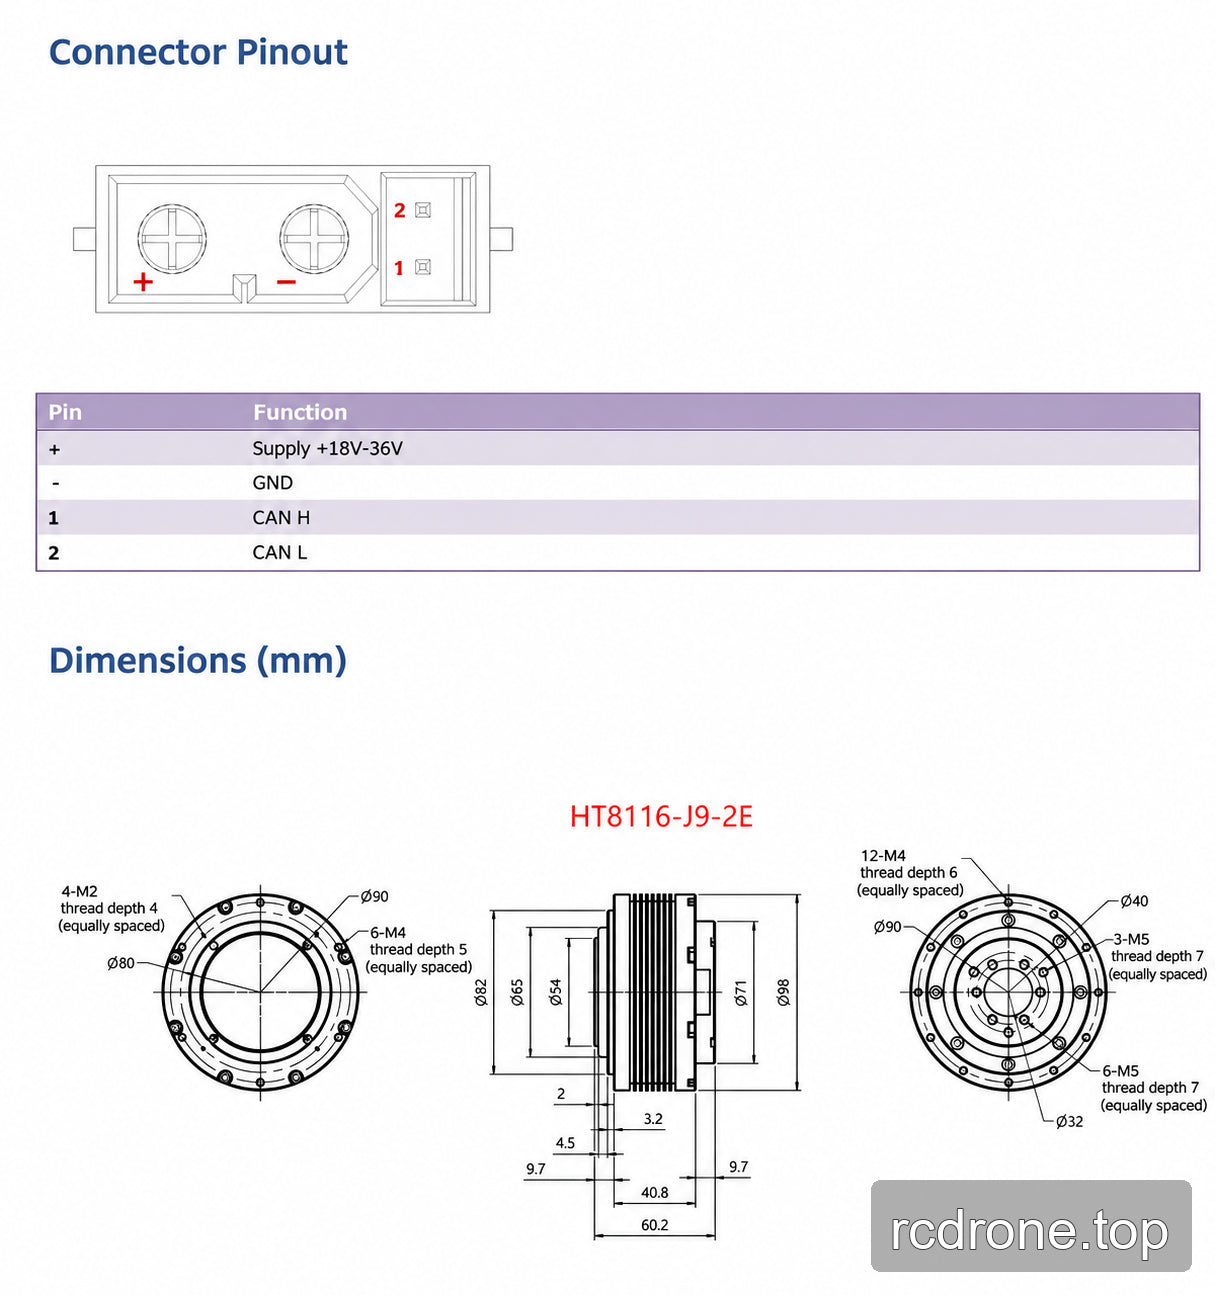
Ilustrowane złącze silnika używa + dla zasilania dodatniego (18–36 V), − dla GND, pin 1 dla CAN H i pin 2 dla CAN L. Są to konfiguracje uzwojeń 24 V. Sprawdź rysunek montażowy specyficzny dla modelu przed instalacją. Dla HT4510-J10-2E i HT4510-J36-2E, wkręty nie mogą przekraczać 7 mm.
Wersje interfejsu sterownika GDZ
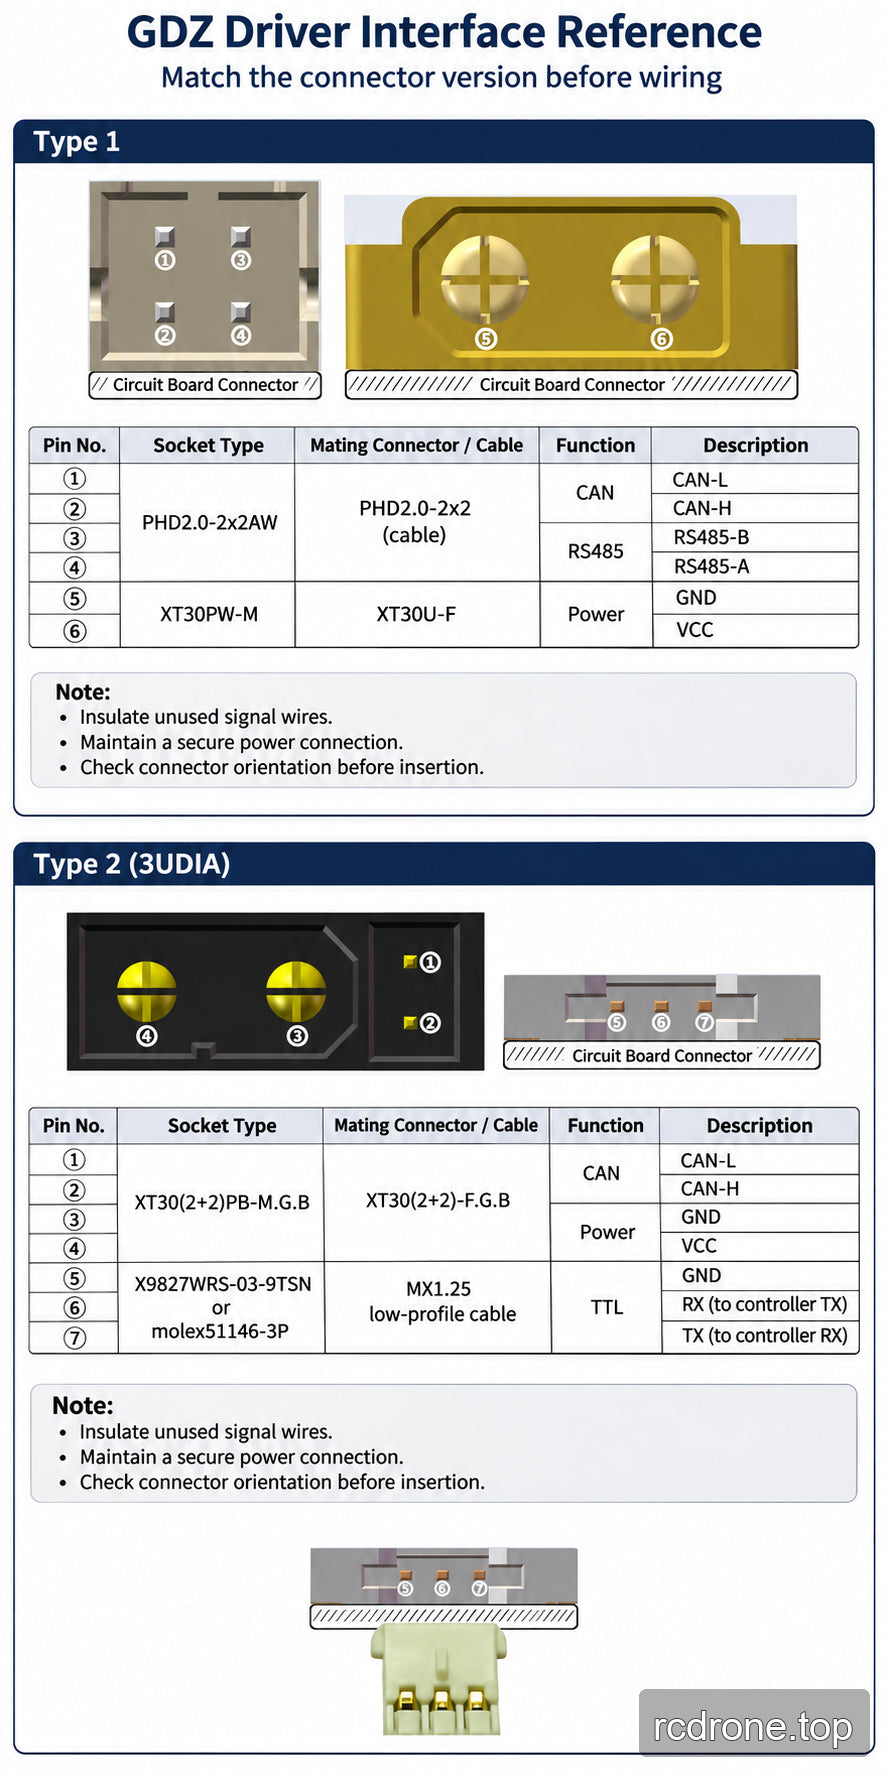
Interfejs GDZ Typ 1 używa oddzielnych złączy CAN/RS485 i zasilania; Typ 2 (3UDIA) używa połączonego złącza CAN/zasilania i złącza szeregowego TTL. Dopasuj wersję fizycznego złącza do jej diagramu. Opcja GDZ nie oznacza, że obie wersje interfejsu są w zestawie.
Dla Typu 1, odniesienie do sterownika rozróżnia żółty gniazdo XT30 (wejście sterownika 12–40 V) od czarnego gniazda XT30 (15–60 V). Dla Typu 2, białe gniazdo TTL identyfikuje wersję 12–40 V, a czarne gniazdo TTL wersję 15–60 V. Te zakresy płyty sterownika nie zmieniają oceniania silnika 24 V ani jego ilustrowanego zakresu zasilania 18–36 V.
Utrzymuj przewody sygnałowe w izolacji, w tym nieużywane przewody CAN lub RS485. Utrzymuj bezpieczne kontakty zasilania, aby zapobiec niezamierzonym ścieżkom prądowym przez interfejsy komunikacyjne. Włóż wtyczkę MX1.25 o niskim profilu z zaczepem skierowanym od płyty obwodowej. Kontakty XT30 z wąskim lub zdeformowanym rowkiem krzyżowym mogą powodować przerywane połączenie; serwisuj uszkodzone lub luźne kontakty przed uruchomieniem.
Co jest w zestawie
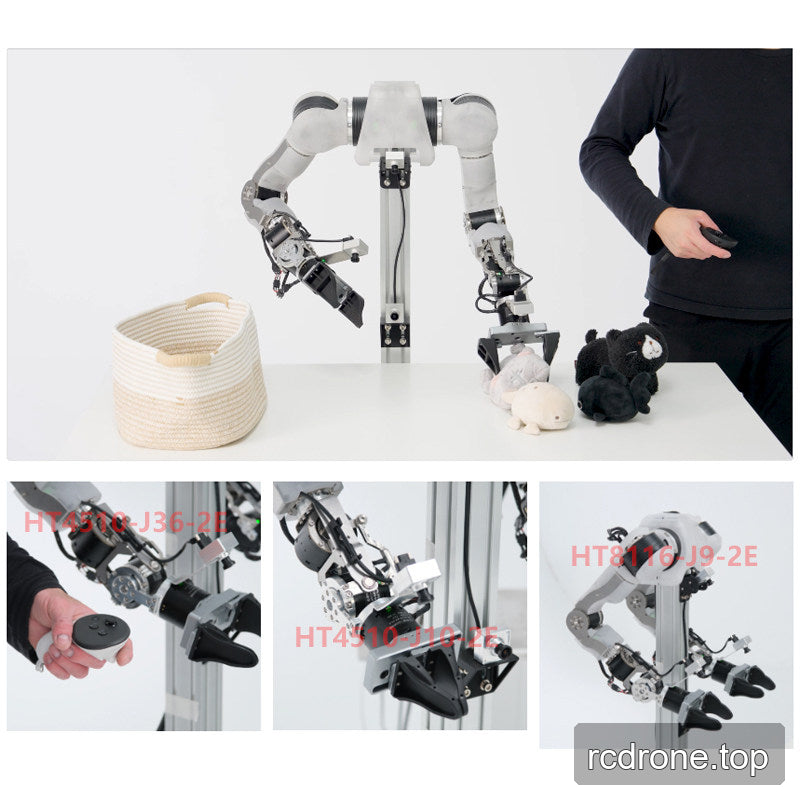
Jedno wspólne silnik w wybranym modelu i konfiguracji nawijania. Opcja „Z napędem GDZ” zawiera napęd GDZ; opcja „Bez napędu” nie zawiera.Kompletne ramiona robotów, chwytaki, zewnętrzne kontrolery i zasilacze pokazane w przykładach zastosowań nie są wliczone.
Zastosowania
Zapewniające otwarte złącza dla stawów ramion robotycznych OpenArm oraz niestandardowych projektów robotyki i ruchu. Odpowiednie obszary integracji obejmują manipulatorów artykułowanych, roboty kroczące oraz mechanizmy SCARA, gdy wymagania dotyczące obciążenia, prędkości, montażu i kontroli wybranego modelu odpowiadają projektowi.
FAQ
Czy każda opcja zawiera sterownik GDZ?
Nie. Wybierz „Z sterownikiem GDZ”, gdy potrzebujesz tego sterownika. „Bez sterownika” wymaga kompatybilnego rozwiązania napędowego.
Czy to pełny zestaw silników OpenArm?
Nie. Wybierz indywidualny model stawu i konfigurację sterownika potrzebną do Twojej budowy. Obrazy aplikacji pokazują kompletne systemy dla kontekstu.
Czy mogę wybrać uzwojenie 48V?
Oferowane tutaj konfiguracje to tylko uzwojenie delta 24V.
Czy wartości momentu obrotowego i momentu zablokowania są wymienne?
Nie. Wartości momentu zablokowania i szczytowe nie są ciągłymi ocenami. Tabela punktów roboczych HT4510 pokazuje, jak moment, prędkość i prąd zmieniają się w zależności od czasu pracy.
Szczegóły wizualne