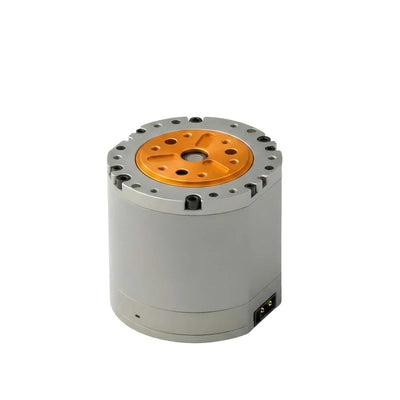
Silnik HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD do robotyki
Silnik HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD do robotyki
HexFellow
Cena regularna
$207.99 USD
Cena regularna
Cena sprzedaży
$207.99 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
HexFellow HEXMOTOR 4310 to silnik 48 V motor o współczynniku redukcji 10:1, z magnetycznymi enkoderami jednorotacyjnymi oraz komunikacją sterującą CAN-FD z prędkością 5 Mbps.
Funkcje
- System magnetycznych enkoderów jednorotacyjnych o rozdzielczości 16-bitowej i dwóch enkoderach.
- Interfejs sterujący CAN-FD z prędkością 5 Mbps.
- Określone progi ochrony dla przegrzania sterownika i silnika, nadmiernego napięcia, nadmiernego prądu fazowego, niedostatecznego napięcia oraz wykrywania zastoju silnika.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Wydajność silnika | |
| Napięcie znamionowe | 48 V |
| Prąd znamionowy | 3.7 A |
| Ocena prędkości | 410 rpm |
| Ocena momentu | 3 Nm |
| Moment szczytowy | 7 Nm |
| Prąd szczytowy | 7.5 A |
| Prędkość bez obciążenia | 500 rpm |
| Kluczowe parametry | |
| Pary biegunów | 28 |
| Indukcyjność fazy | 0.55 mH |
| Opór fazy | 1.05 Ω |
| Współczynnik redukcji | 10:1 |
| Czujniki | |
| Typ enkodera | Magnetyczny (jednoobrotowy) |
| Bity enkodera | 16-bit |
| Liczba enkoderów | 2 |
| Interfejs komunikacyjny | |
| Interfejs sterujący | CAN-FD @ 5 Mbps |
| Wymiary & Waga | |
| Średnica zewnętrzna | 57 mm |
| Wysokość | 45 mm |
| Waga | 310 g |
| Temperatura pracy | -20 °C do 40 °C |
| Funkcje ochronne | |
| Przegrzanie sterownika | > 120 °C |
| Przegrzanie silnika | > 110 °C |
| Przepięcie | > 65 V |
| Prąd fazowy | > 14 A (SZCZYT) |
| Napięcie zbyt niskie | < 14 V |
| Ochrona przed zablokowaniem | Sterownik wykrywa zablokowanie silnika |
Szczegóły rysunku mechanicznego
| Oznaczenie rysunku | Wartość |
|---|---|
| Szerokość podstawy widoku z przodu | 53 |
| Długość widoku z boku | 45 |
| Całkowita długość widoku z boku | 46 |
| Średnica widoku z boku | Ø35 |
| Średnice widoku z przodu | Ø50, Ø27, Ø24 |
| Średnice widoku z tyłu | Ø53, Ø51, Ø38 |
| Otworki | 3 × Ø4, +0.02 do +0.04 tolerancja |
| Otwory | 4 × Ø3, +0.02 do +0.04 tolerancja, głębokość 5 |
| Otwory gwintowane | 6 × M3, głębokość 5 (dwa oddzielne oznaczenia) |
| Otwory gwintowane | 6 × M3, głębokość 7.5 |
| Otwory | 4 × Ø2, +0.02 do +0.04 tolerancja |
| Otwory gwintowane | 4 × M3, głębokość 3 |
| Wymiary kątowe | 60° i 15° |
Szczegóły wykresu charakterystycznego
Wykres charakterystyczny HEX 4310 przedstawia wartości w stosunku do momentu obrotowego T w N.m i zawiera następujące skale osi.
| Parametr wykresu | Skala |
|---|---|
| Prędkość n | 320 do 480 obr/min |
| Moc wyjściowa Po | 0 do 210 W |
| Prąd I | 0 do 7 A |
| Sprawność EFF | 60 do 80% |
| Napięcie U | 48,060 do 48.080 V |
| Wejściowa moc Pi | 40 do 330 W |
Zastosowania
- Roboty humanoidalne
- Ramiona robotów, w tym ramiona robotów przemysłowych
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Podwozia robotów mobilnych
- Platformy edukacyjne i badawcze
Pobrania
HEXFELLOW HEXMOTOR 4310 — Podręcznik użytkownika (PDF)
HEXFELLOW HEXMOTOR 4310 — Model 3D (STEP)
Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Przykłady zastosowań


Dodatkowe szczegóły produktu


Wymiary i konstrukcja

Specyfikacje i wydajność