HexFellow HEXMOTOR 4342P 48 V CAN-FD Silnik z przekładnią 42:1
HexFellow HEXMOTOR 4342P 48 V CAN-FD Silnik z przekładnią 42:1
HexFellow
Cena regularna
$235.99 USD
Cena regularna
Cena sprzedaży
$235.99 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
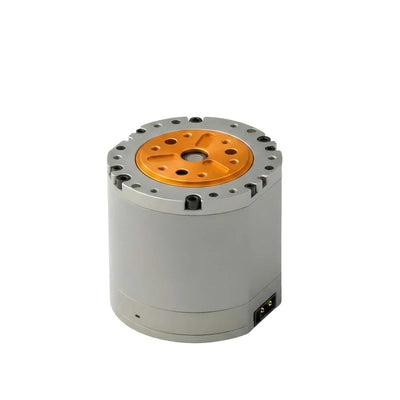
Silnik HexFellow HEXMOTOR 4342P to silnik 48 V z redukcją 42:1, podwójnymi 16-bitowymi enkoderami magnetycznymi jednego obrotu oraz interfejsem sterującym CAN-FD działającym z prędkością 5 Mbps.
Funkcje
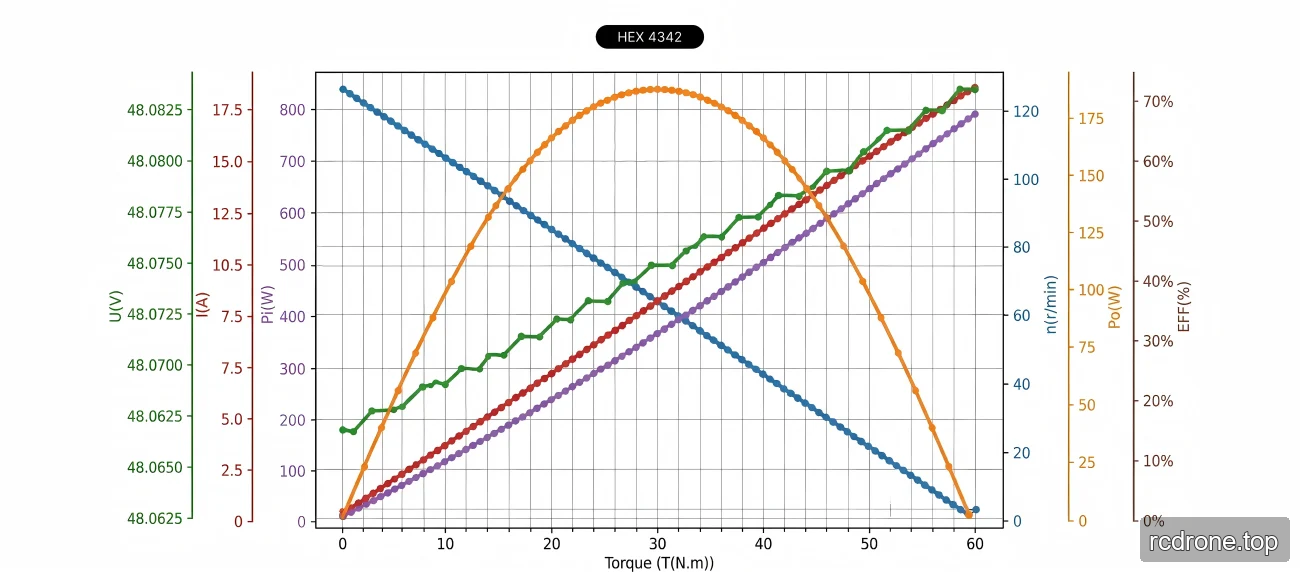
- Moment obrotowy nominalny: 9 Nm; moment obrotowy szczytowy: 30 Nm.
- Podwójne 16-bitowe enkodery magnetyczne jednego obrotu.
- Interfejs sterujący CAN-FD przy 5 Mbps.
- Funkcje ochrony przed przegrzaniem silnika i napędu, nadmiernym napięciem, nadmiernym prądem fazowym, niedostatecznym napięciem oraz zablokowaniem.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Wydajność silnika | |
| Napięcie znamionowe | 48 V |
| Prąd znamionowy | 3 A |
| Prędkość znamionowa | 105 rpm |
| Moment obrotowy znamionowy | 9 Nm |
| Moment obrotowy szczytowy | 30 Nm |
| Prąd szczytowy | 9.6 A |
| Prędkość bez obciążenia | 117 rpm |
| Kluczowe parametry | |
| Pary biegunów | 28 |
| Indukcyjność fazy | 0.55 mH |
| Opór fazy | 1.05 Ω |
| Współczynnik redukcji | 42:1 |
| Czujniki | |
| Typ enkodera | Magnetyczny (jednoobrotowy) |
| Bity enkodera | 16-bit |
| Liczba enkoderów | 2 |
| Interfejs komunikacyjny | |
| Interfejs sterujący | CAN-FD przy 5 Mbps |
| Wymiary & Waga | |
| Średnica zewnętrzna | 57 mm |
| Wysokość | 53.3 mm |
| Waga | 398 g |
| Temperatura pracy | -20 °C do 40 °C |
| Cechy ochronne | |
| Przegrzanie sterownika | >120 °C |
| Przegrzanie silnika | >110 °C |
| Przepięcie | >65 V |
| Prąd fazowy | >14 A (SZCZYT) |
| Napięcie zbyt niskie | <14 V |
| Ochrona przed zablokowaniem | Sterownik wykrywa zablokowanie silnika |
Dokumenty
HEXFELLOW HEXMOTOR 4342P — Instrukcja obsługi (PDF)
HEXFELLOW HEXMOTOR 4342P — Model 3D (STEP)
Rysunek OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Zastosowania
- Roboty humanoidalne
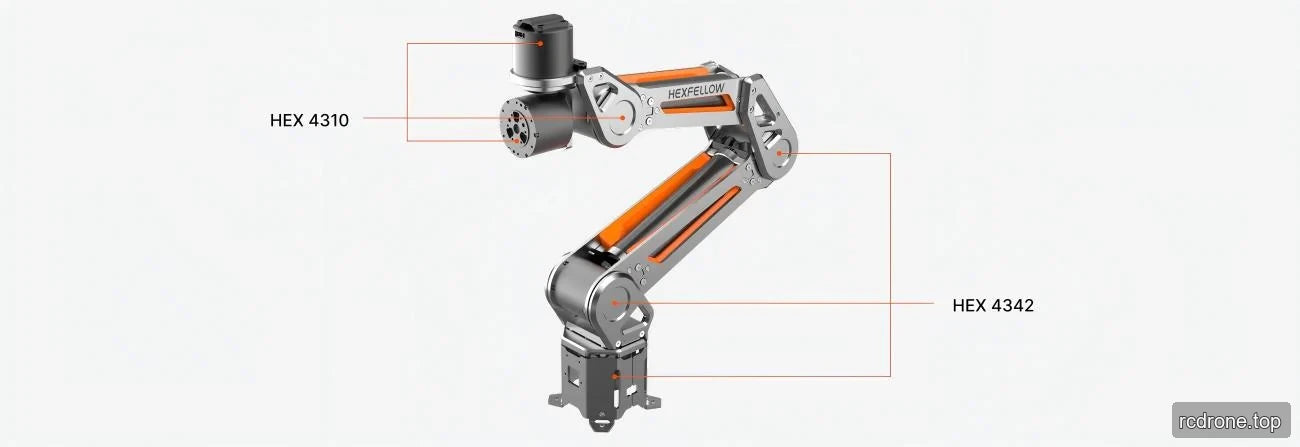
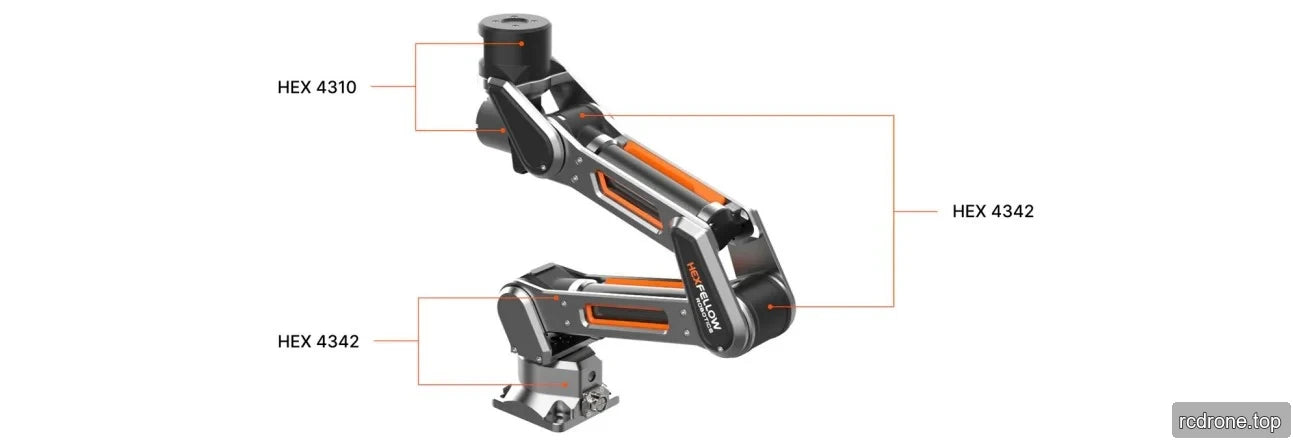
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Szczegóły wizualne
Przykłady zastosowań
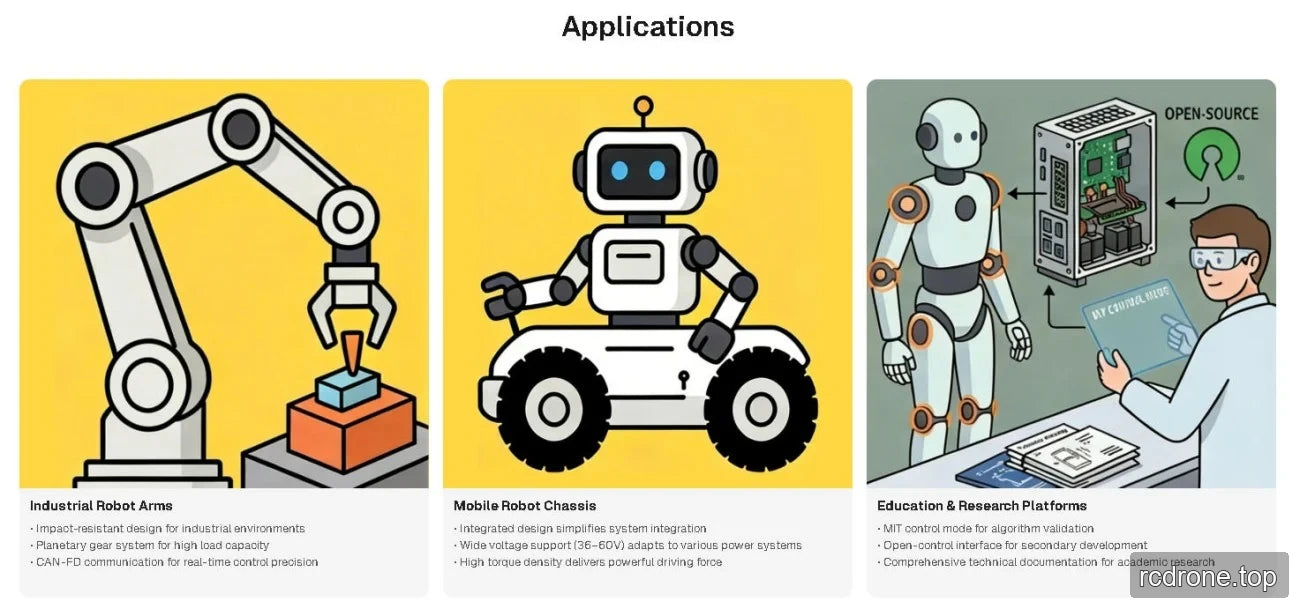
Dodatkowe szczegóły produktu


Wymiary i konstrukcja
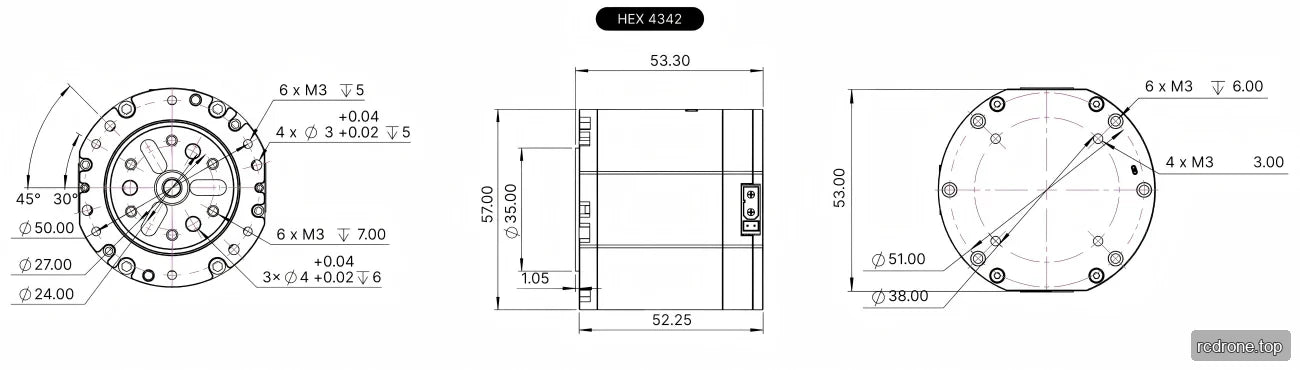
Specyfikacje i wydajność