Czujnik siły/momentu HUMANETICS Y75-H32 z sześcioma osiami, RS485 / CAN / CAT
Czujnik siły/momentu HUMANETICS Y75-H32 z sześcioma osiami, RS485 / CAN / CAT
HUMANETICS
Nie udało się wczytać dostępności odbioru


Przegląd
HUMANETICS Y75-H32 sześciokierunkowy czujnik siły/momentu mierzy trzy komponenty siły i trzy momenty dla montażu robotów, wykończenia powierzchni oraz badań z użyciem sprzężenia zwrotnego. Jego obudowa z aluminium ma średnicę 75 mm i wysokość 32 mm. Wybierz konfigurację czujnika RS485, CAN lub CAT/EtherCAT, aby dopasować ją do swojego systemu sterowania. Oddzielna jednostka akwizycji danych jest również dostępna do zastosowań pomiarowych i konfiguracyjnych.
Funkcje
- Sześciokierunkowy pomiar: rejestruj siły Fx, Fy i Fz razem z momentami Mx, My i Mz dla sprzężenia zwrotnego w wielu kierunkach.
- Kompaktowa konstrukcja z aluminium: zintegrować obudowę o średnicy 75 mm z adapterami nadgarstków robotów i uchwytami testowymi.
- Wybór konfiguracji: wybierz komunikację RS485, CAN lub CAT/EtherCAT do swojej integracji.
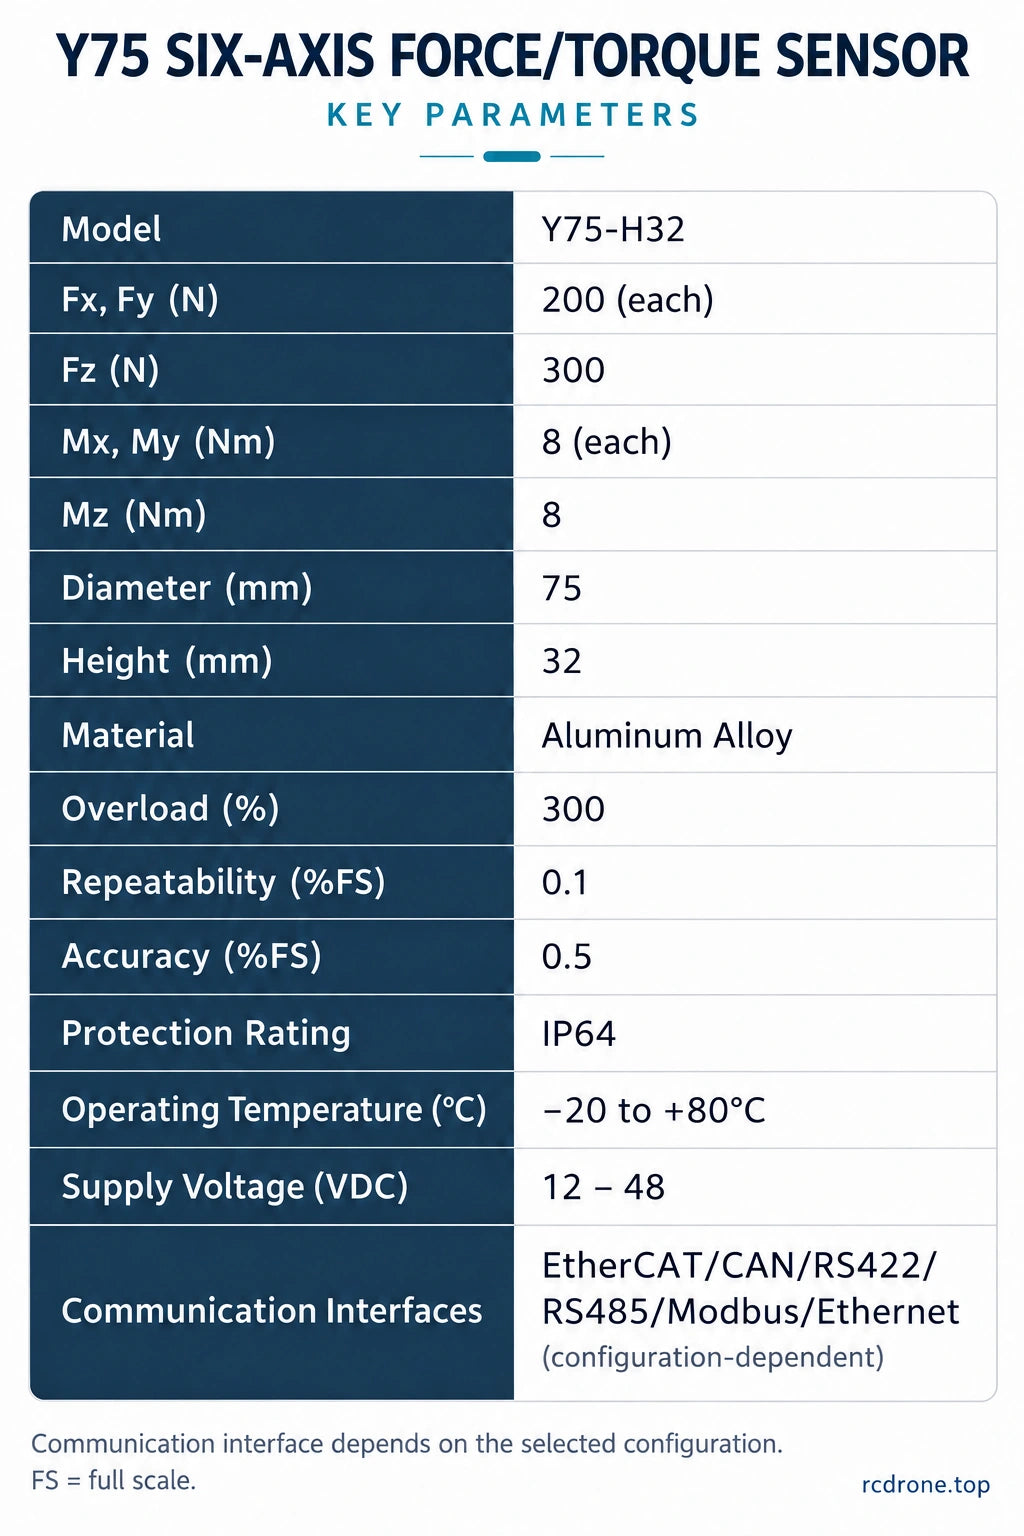
- Spójność pomiarów: dokładność 0,5% FS i 0.1% FS powtarzalność.
- Integracja przemysłowa: Ochrona IP64, zakres zasilania 12–48 VDC oraz praca w temperaturze od −20 do +80 °C.
Specyfikacje
| Model | Y75-H32 |
|---|---|
| Osie pomiarowe | Fx, Fy, Fz; Mx, My, Mz |
| Zakres pomiaru Fx / Fy | 200 N na oś |
| Zakres pomiaru Fz | 300 N |
| Zakres pomiaru Mx / My / Mz | 8 N·m na oś |
| Średnica / wysokość obudowy | 75 mm / 32 mm |
| Materiał | Stop aluminium |
| Dokładność | 0.5% FS |
| Powtarzalność | 0.1% FS |
| Ocena przeciążenia | 300% |
| Ochrona przed wnikaniem | IP64 |
| Temperatura pracy | −20 do +80 °C |
| Napięcie zasilania | 12–48 VDC |
| Wybieralne interfejsy czujników | RS485; CAN; CAT / EtherCAT (zależne od konfiguracji) |
FS oznacza pełną skalę. Zakresy osi to oceny pomiarowe, a nie oceny ładunku robota. Sprawdź łączną obciążalność w odniesieniu do limitów dla swojej konfiguracji; ocena przeciążenia nie jest ciągłym zakresem pracy.
Przewodnik konfiguracyjny
| Wybór | Produkt |
|---|---|
| Czujnik Y75-H32 — RS485 | Jeden czujnik z komunikacją RS485. |
| Czujnik Y75-H32 — CAN | Jeden czujnik z komunikacją CAN. |
| Czujnik Y75-H32 — CAT / EtherCAT | Jedna konfiguracja czujnika CAT/EtherCAT. Sprawdź pliki integracji protokołu i kontrolera przed instalacją. |
| Jednostka akwizycji danych tylko | Jedna oddzielna jednostka akwizycji; czujnik nie jest w zestawie. |
Interfejsy to alternatywne konfiguracje. RS422, Modbus i Ethernet to dodatkowe opcje komunikacyjne serii Y75; dostępność zależy od konfiguracji.Przed integracją sprawdź protokół, szybkość baud, częstotliwość próbkowania, pinout złącza oraz zgodność kontrolera/oprogramowania dla wybranej jednostki.
Aplikacje
- Precyzyjny montaż: mierz siły wstawiania i kontaktu, aby pomóc w dostosowaniu wyrównania i rutyn montażu kontrolowanego siłą.
- Szlifowanie i wykończenie powierzchni: zapewnij sprzężenie zwrotne siły do kontrolowania kontaktu narzędzia podczas przetwarzania robotycznego.
- Obsługa i prowadzenie ręczne: mierz siły i momenty w nadgarstku, aby wspierać rozwój interakcji i kontroli obsługi.
- Badania nad robotyką i urządzenia testowe: badaj obciążenia kontaktowe w wielu osiach oraz kontrolę siły/pozycji z odpowiednio zintegrowanym kontrolerem.
Zgodny ruch i bezpieczeństwo robota zależą od pełnej integracji mechanicznej, elektrycznej i systemu sterowania.
Wymiary mechaniczne i instalacja
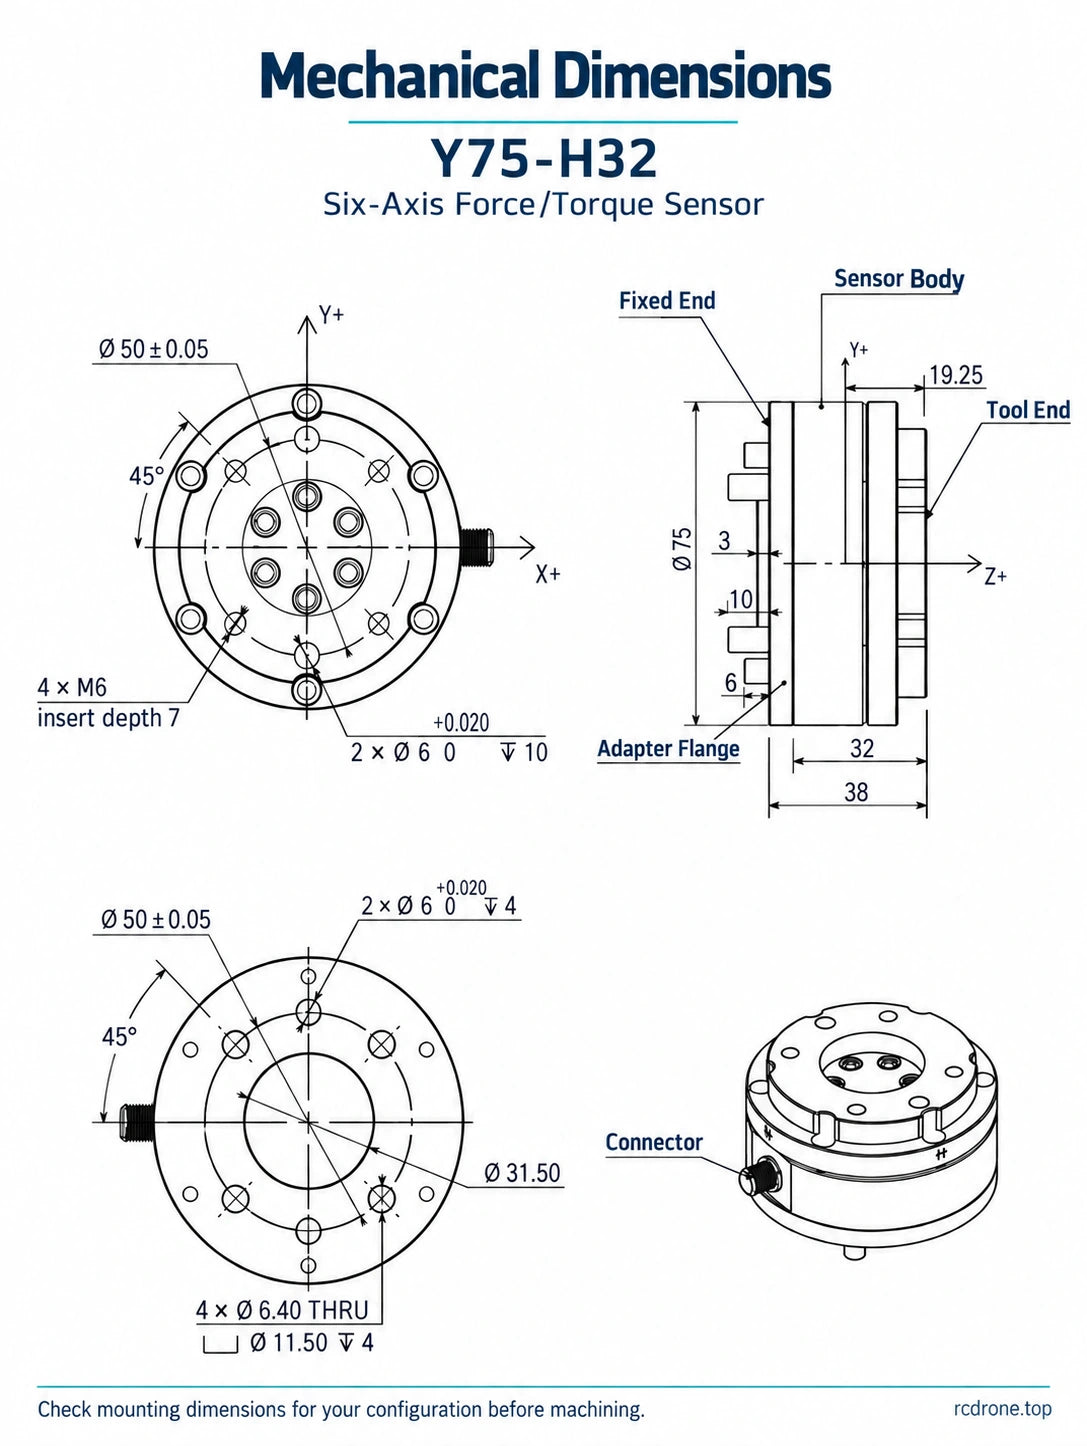
Rysunek wymiarowy zawiera średnicę korpusu 75 mm, wysokość korpusu 32 mm, oznaczenie wysokości montażu 38 mm oraz odniesienia do okręgu montażowego 50 ±0,05 mm. Dalsze oznaczenia obejmują 45°, 19,25 mm, 3 mm, 10 mm, 6 mm oraz Ø31,50 mm; szczegóły otworów obejmują 2 × Ø6 (+0,020/0), 10 mm oraz 4 mm głębokości, 4 × M6 z głębokością wkładu 7 mm oraz 4 × Ø6,40 otwory przelotowe z Ø11,50 wgłębieniami, 4 mm głębokości. Odczytaj te wymiary z odpowiadającymi im widokami w Szczegółach wizualnych.
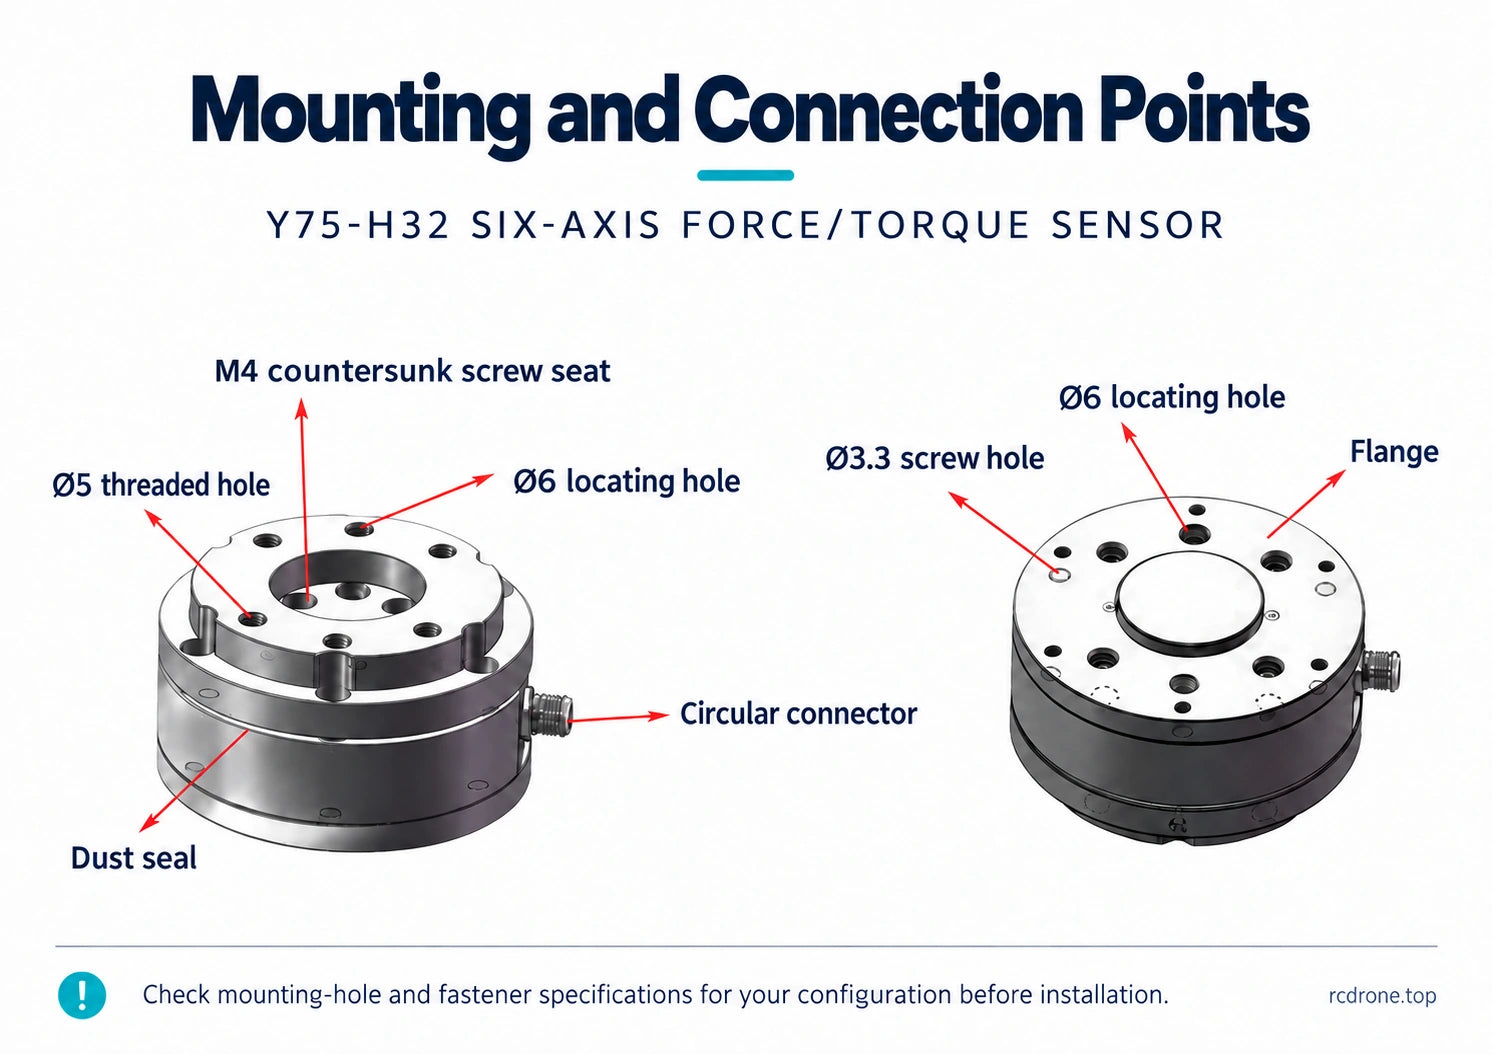
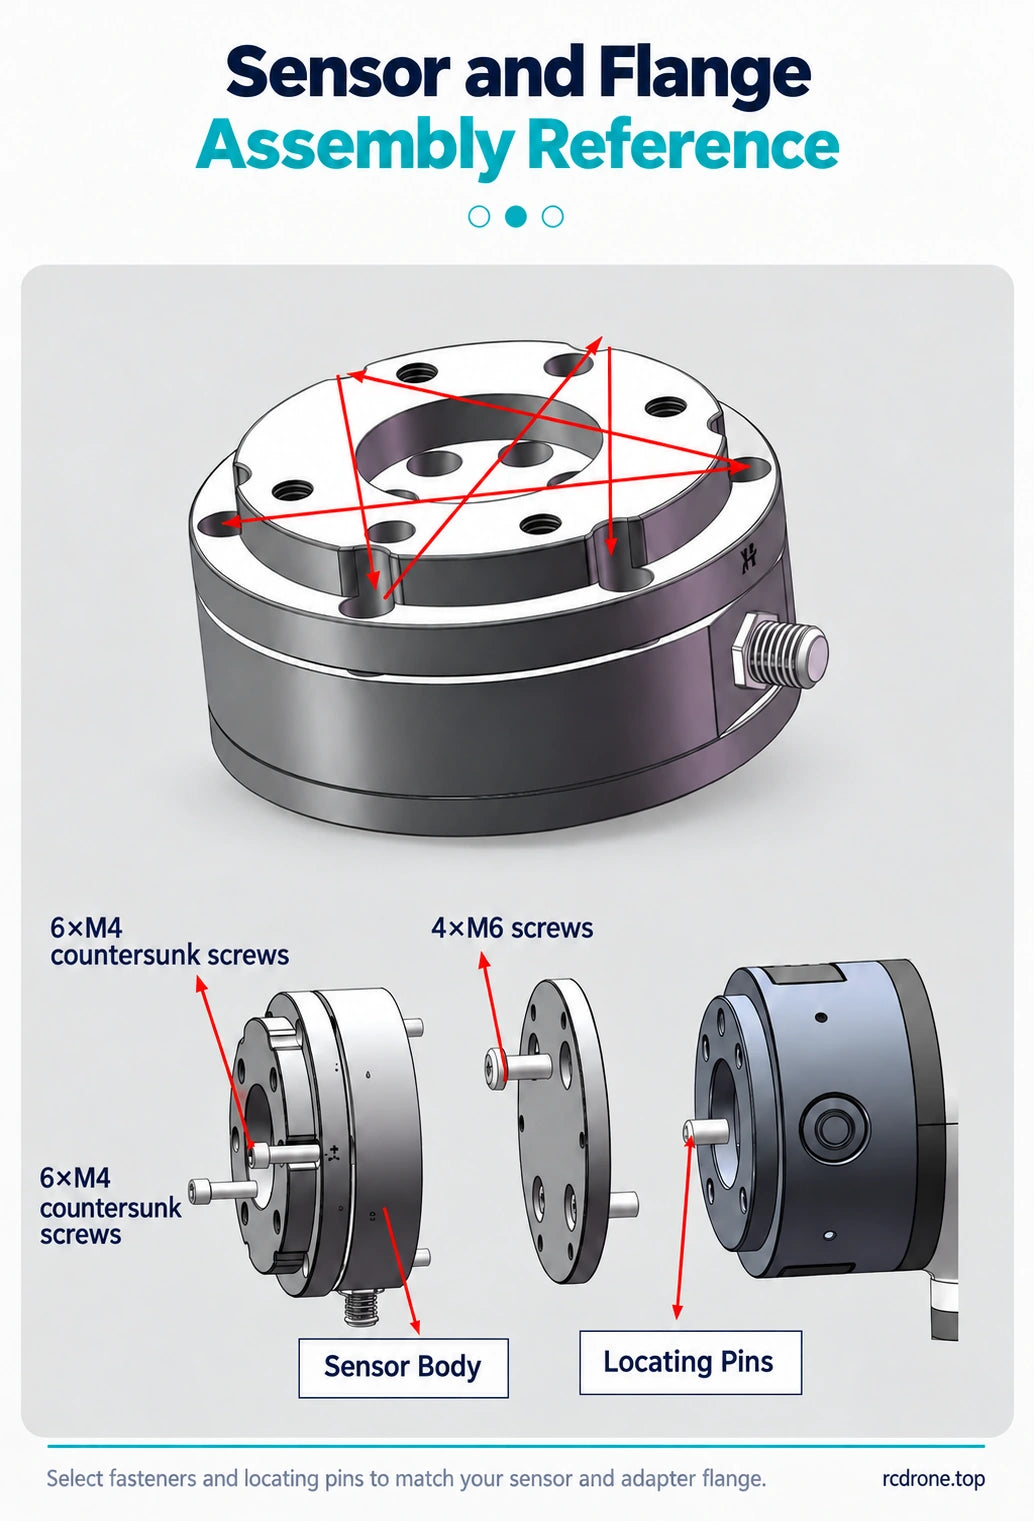
Ilustracje montażowe identyfikują również gniazda M4 z wpustem, otwory gwintowane Ø5, otwory lokalizacyjne Ø6, otwory na śruby Ø3,3, złącze okrągłe, uszczelkę przeciwkurzową oraz kołnierz adaptera. Ilustracja montażu pokazuje 6 × M4 i 4 × M6 elementów złącznych. Szczegóły otworów i elementów złącznych różnią się między ilustrowanymi widokami montażowymi: sprawdź rysunek montażowy dla swojej konfiguracji przed obróbką adaptera lub wyborem śrub i pinów lokalizacyjnych.
- Sprawdź sprzęt, kołnierz adaptera i czujnik.
- Oddziel kołnierz adaptera i przymocuj go do sprzętu.
- Zamontuj czujnik do adaptera za pomocą odpowiednich elementów mocujących i cech lokalizacyjnych.
- Podłącz narzędzie, zakończ okablowanie i konfigurację kontrolera, a następnie wykonaj zerowanie oraz wszelkie wymagane kompensacje lub kalibracje.
Poprowadź elastyczny kabel z dala od ruchomych części i zapewnij odciążenie. Dopasuj pinout złącza i wymagania elektryczne przed podłączeniem zasilania.
Aktywacja danych i oprogramowanie
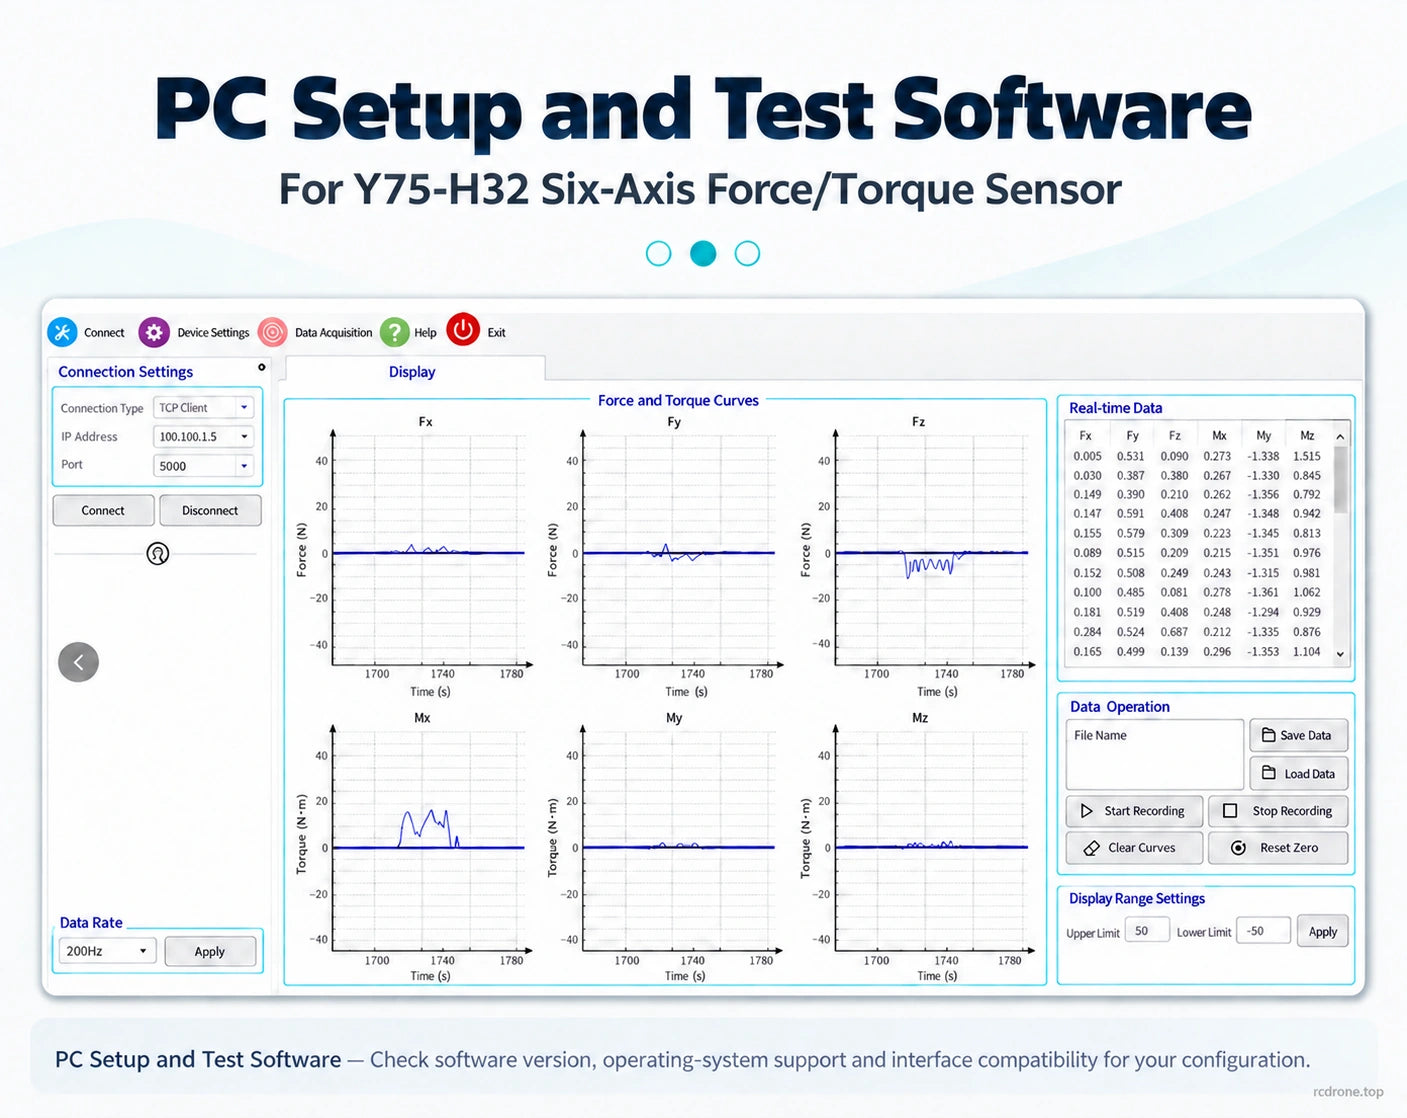
Osobno sprzedawana jednostka akwizycji danych ZKMD-CIQ-1.0 mierzy 125 × 78 × 30 mm. Jej złącza obejmują porty Ethernet i RS485 RJ45, 16-stykowe złącze okrągłe oraz osobne złącze zasilania, z wskaźnikami zasilania i statusu. Oprogramowanie do konfiguracji i testów na PC wspiera wyświetlanie sygnału, dekouplowanie i kalibrację.Sprawdź pinout sprzętowy, zasilanie elektryczne, wersję oprogramowania, wsparcie systemu operacyjnego oraz zgodność interfejsu dla swojej konfiguracji czujnika.
Co jest w zestawie
- Wybory czujników: 1 × czujnik Y75-H32 w wybranej konfiguracji RS485, CAN lub CAT/EtherCAT. Oddzielna jednostka akwizycji nie jest dołączona.
- Jednostka akwizycji tylko: 1 × jednostka akwizycji. Czujnik siły/ momentu nie jest dołączony.
Ramiona robotów, chwytaki, roboty humanoidalne, stanowiska robocze i elementy aplikacyjne pokazane na obrazach nie są dołączone. Długość kabla i zawartość mocowań zależą od wybranego pakietu; sprawdź te wymagania podczas planowania instalacji. Obrazy nadgarstków i stóp humanoidalnych ilustrują aplikacje wykrywania siły; oceń wymiary czujnika 75 mm i zakresy obciążenia dla swojej lokalizacji montażowej.
Szczegóły wizualne