Hiwonder JetArm ROS1/ROS2 Ramię Robota — Zestawy z wizją monokularną i 3D oraz opcjami Jetson
Hiwonder JetArm ROS1/ROS2 Ramię Robota — Zestawy z wizją monokularną i 3D oraz opcjami Jetson
Hiwonder
Nie udało się wczytać dostępności odbioru


Przegląd
Hiwonder JetArm to biurkowy ramię robota do programowania ROS, wizji komputerowej i edukacji w zakresie chwytania robotów. Jego sześć inteligentnych serwobusów wspiera eksperymenty z kontrolą ruchu, podczas gdy wybór kamery monokularnej lub głębi określa dostępny przepływ pracy wizji. Wybierz sprzęt Starter, Standard, Advanced lub Ultimate, a następnie wybierz kontroler Jetson lub konfigurację bez niego. Ultimate dodaje sprzęt mikrofonu do projektów AI z głosem i multimodalnych.
Wybierz swoją konfigurację
Zestaw i kontroler to dwa niezależne wybory. Kamera głębi, ekran, zestaw mikrofonów lub płyta Jetson przedstawiona gdzie indziej na tej stronie jest dołączona tylko wtedy, gdy jest określona przez wybraną kombinację.
| Zestaw | Kamera | 7-calowy ekran dotykowy | 6-mikrofonowa array | Główny cel nauki |
|---|---|---|---|---|
| Zestaw startowy | Kamera monokularna | Nie w zestawie | Nie w zestawie | Wizja 2D i kontrola ramienia robota |
| Zestaw standardowy | Kamera głębi Gemini Plus | Nie w zestawie | Nie w zestawie | Percepcja RGB+D i chwytanie przestrzenne |
| Zestaw zaawansowany | Kamera głębi Gemini Plus | W zestawie | Nie w zestawie | Wizja głębi z lokalnym wyświetlaczem |
| Ostateczny zestaw | Kamera głębi Gemini Plus | W zestawie | W zestawie | Wizja głębi, interakcja głosowa i multimodalna AI |
Wybory kontrolera: Bez kontrolera Jetson; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB lub 8 GB); Jetson Orin NX Super (8 GB lub 16 GB).Konfiguracja bez kontrolera Jetson wymaga odpowiedniego, dostarczonego oddzielnie kontrolera i ustawienia systemu. Aplikacje dużych modeli są wspierane przez konfigurację Ultimate z kontrolerem Jetson i skonfigurowanym oprogramowaniem/usługami; ROS1 nie wspiera przepływu pracy dużych modeli. Przykłady inteligentnego transportu i inteligentnych asystentów wymagają Orin Nano lub Orin NX.
Funkcje
- Anodowana rama z aluminium, przemysłowa podstawa łożyskowa i ukryte okablowanie serwomechanizmów zapewniają kompaktowy mechanizm biurkowy z mechanicznym chwytakiem.
- Przetwarzanie hosta Jetson i kontroler ruchu w czasie rzeczywistym STM32 oddzielają przetwarzanie wizji/AI od kontroli serwomechanizmów i informacji zwrotnej.
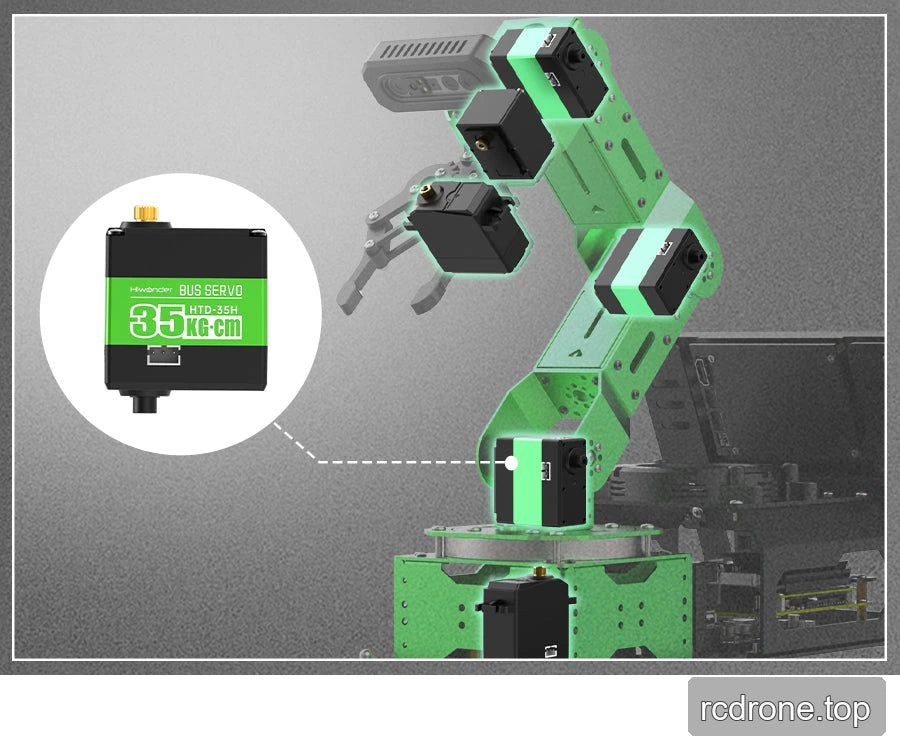
- Sześć inteligentnych serwomechanizmów szynowych zapewnia informacje zwrotne dotyczące pozycji, napięcia i temperatury, z ochroną przed zablokowaniem i przegrzaniem. Moment obrotowy serwomechanizmu przy zablokowaniu jest oceną komponentu, a nie oceną ładunku ramienia robota.
- Zestawy kamer głębi łączą dane RGB i dane głębokości dla chmur punktów, pomiarów odległości, szacowania wysokości/objętości, pozycjonowania obiektów, śledzenia przestrzennego i chwytania.
- Rozwój ruchu obejmuje modelowanie DH, kinematykę prostą i odwrotną, konwersję współrzędnych, planowanie ścieżek i edytowanie sekwencji działań.
- Przykłady wizji obejmują rozpoznawanie/segregację/śledzenie kolorów, estymację pozy AprilTag i układanie, śledzenie KCF, identyfikację masek, wykrywanie ciała ludzkiego, śledzenie twarzy, rozpoznawanie gestów i trajektorie opuszków palców z MediaPipe.
- Szkolenie modeli obiektów na zamówienie oraz wsparcie przyspieszenia TensorRT/GPU dla projektów rozpoznawania i sortowania. Samouczki obejmują przykłady oprogramowania YOLOv5, YOLOv8 i nowsze przykłady YOLOv11; zainstalowany obraz określa dostępne wdrożenie.
- Ultimate dodaje sześciokanałowe zbieranie dźwięku z daleka, redukcję hałasu, lokalizację źródła dźwięku, budzenie, konfigurowalne polecenia, wyjście głosowe oraz rozpoznawanie sterowane głosem, śledzenie i sortowanie.
- Kontrola za pomocą aplikacji iOS/Android, bezprzewodowego kontrolera gier, oprogramowania komputerowego, interfejsów USB szeregowego i CAN. Przykłady zdalnego rozwoju obejmują NoMachine, SSH, konfigurację Wi-Fi AP/STA oraz komunikację szeregową/I²C.
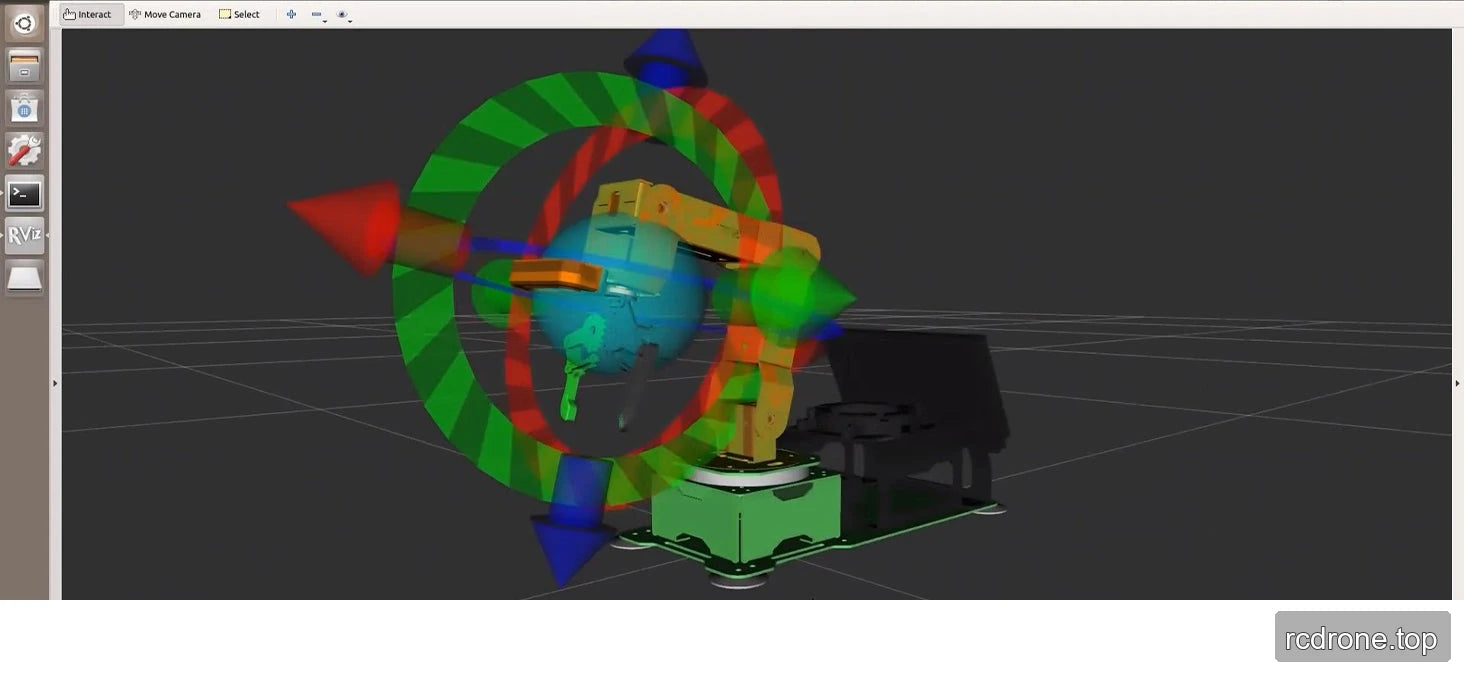
- Wizualizacja URDF, konfiguracja/kontrola MoveIt oraz wsparcie symulacji Gazebo umożliwiają wirtualne testowanie. Projekty rozszerzeń obejmują szynę przesuwającą i mobilne podwozie; te systemy rozszerzeń są oddzielne od wymienionych zawartości zestawu.
Specyfikacje
| Przedmiot | Specyfikacja |
|---|---|
| Model produktu | JetArm |
| Wymiary produktu | 339 × 165 × 532 mm |
| Waga produktu | Około 2,4 kg (wersja ultimate) |
| Materiał obudowy | Pełno-metalowa rama z aluminium, anodowane wykończenie |
| Kontroler STM32 | Kontroler ruchu STM32F407-serii ROS z FreeRTOS; panel komponentów identyfikuje STM32F407VET6. |
| Kontroler ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Metody sterowania | Port szeregowy USB, interfejs CAN, aplikacja Bluetooth, nadajnik RC, komputer |
| Rozszerzenie USB | 5A wysokoprądowa płyta rozszerzeń USB HUB |
| Kamera | Starter: kamera monokularna. Standard, Advanced i Ultimate: kamera głębi Gemini Plus. |
| Zasilanie | Zasilanie ramienia robota 12 V 5 A. Konfiguracje Orin Nano i Orin NX wymagają również zasilania kontrolera 19 V 2.37 A. |
| System operacyjny | Opcje platformy ROS Humble / Ubuntu 22.04 LTS i ROS Noetic / Ubuntu 20.04 LTS; instalacja różni się w zależności od kontrolera (patrz Oprogramowanie i Ustawienia). |
| Oprogramowanie | aplikacja iOS/Android |
| Komunikacja | USB / Wi-Fi / Ethernet |
| Język programowania | Python / C / C++ / JavaScript |
| Przechowywanie | Konfiguracje z kontrolerem: Jetson Nano, karta TF 64 GB; Jetson Orin Nano/NX, SSD 128 GB. Wybory bez kontrolera pomijają płytkę Jetson. |
| Model serwomechanizmu | Silniki serwo HTS-21H/ HTD-35H/ HX-12H z inteligentną szyną |
| Akcesoria opcjonalne | 7-calowy ekran dotykowy HD: Advanced i Ultimate. Okrągła 6-mikrofonowa matryca: Ultimate. |
| Materiały wspierające | Pełne podręczniki rozwoju, samouczki wideo, kod źródłowy ROS/STM32, obrazy systemu, narzędzia programowe |
| Waga paczki & objętość | Referencyjna paczka: 385 × 295 × 175 mm; opis podaje 4 kg, podczas gdy wszystkie aktualne rekordy wariantów podają 5,5 kg. To są niespójne zapisy wagi paczki; żadna z nich nie jest 2,4 kg netto wagi robota Ultimate. |
Dodatkowe adnotacje w rysunku mechanicznym to 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 i 429 mm w oznaczonych miejscach. Odczytaj je w odniesieniu do zachowanego rysunku, a nie traktuj ich jako obwiednię ruchu lub specyfikację ładunku.
Referencja kontrolera Jetson
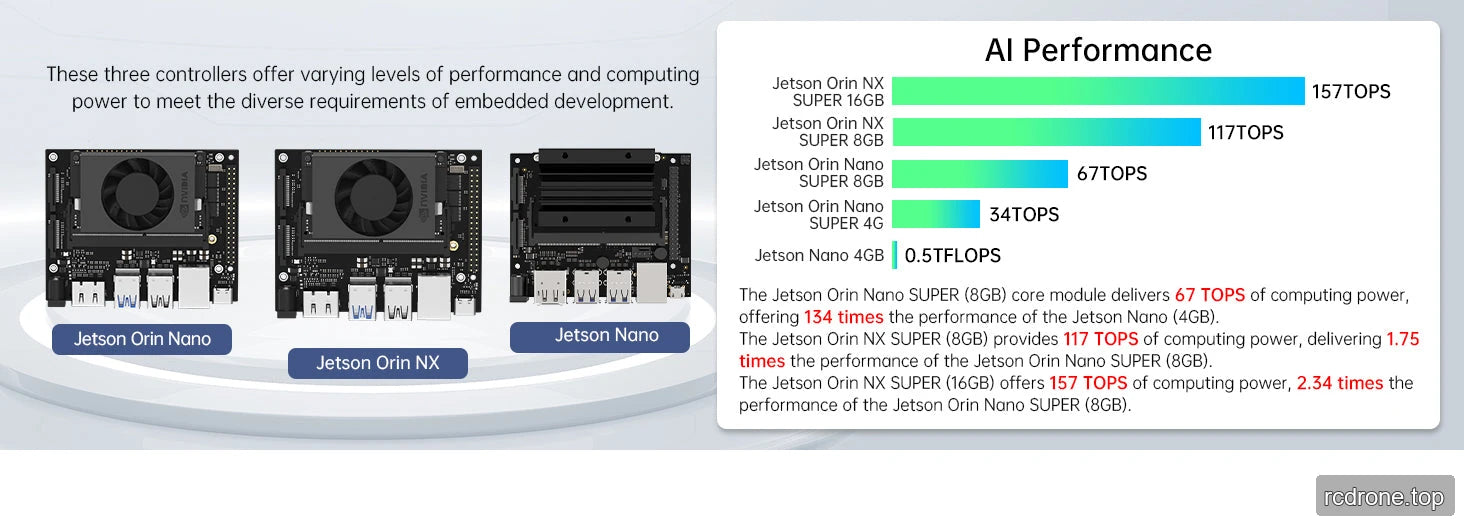
Podane poniżej dane obliczeniowe opisują możliwości referencyjnego modułu kontrolera, a nie zmierzoną przepustowość ramienia robota.TOPS i TFLOPS to różne metryki; wcześniejsze porównania 134× i 2.34× nie są uniwersalnymi wskaźnikami wydajności.
| Parametr | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Przechowywanie | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Referencja obliczeniowa | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-rdzeniowy Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | Ten sam 6-rdzeniowy CPU | 6-rdzeniowy Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8-rdzeniowy Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | 128-rdzeniowy Maxwell | 512-rdzeniowy Ampere, 16 rdzeni Tensor | 1024-rdzeniowy Ampere, 32 rdzeni Tensor | 1024-rdzeniowy Ampere, 32 rdzeni Tensor | 1024-rdzeniowy Ampere, 32 rdzeni Tensor |
| Pamięć | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Wymienione tryby zasilania | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Odniesienie czasowe oprogramowania kontrolera
To są wartości ilustracyjne z porównania platform, z warunkami obciążenia podanymi poniżej. Nie są to gwarantowane czasy uruchamiania, wnioskowania ani szkolenia dla każdej konfiguracji.
| Zadanie | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Uruchamianie | 48 s | 48 s | 65 s |
| Otwarcie oprogramowania systemowego | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Startup aplikacji z inteligencją wcieloną dużego modelu | 10–20 s | 15–25 s | 40–60 s |
| Uczenie modelu YOLOv11: 500 obrazów, 12 kategorii, 100 iteracji treningowych | 20 min | 28 min | 3.9 h |
| Podstawowa wizja: uruchomienie / liczba klatek | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Zaawansowana wizja 3D: uruchomienie / liczba klatek | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: uruchomienie / liczba klatek | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Symulacja: uruchomienie / liczba klatek | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
Referencja oprogramowania YOLO
Zachowana porównanie omawia architekturę YOLOv8 i YOLOv11, detekcję, segmentację, klasyfikację, estymację pozycji oraz zorientowane ramki ograniczające.Wskazuje zakresy dokładności 37,3–53,9% w porównaniu do 39,5–54,7% bez definiowania zbioru danych lub metryki oraz 2,66 ms w porównaniu do 2,5 ms wnioskowania na T4 z TensorRT. Te ogólne dane referencyjne oprogramowania nie są gwarancjami dokładności ani wnioskowania JetArm. Nowsza architektura nosi nazwy referencyjne C3k2 i C2PSA; niestandardowe szkolenie i wdrażanie kwantyzacji modelu zależą od wybranego środowiska oprogramowania.
Gemini Plus Depth Camera — Standard, Advanced and Ultimate
| Parametr | Wartość |
|---|---|
| Technologia głębokości | Aktywne binokularne światło strukturalne Orbbec |
| Zakres roboczy | 0,25–2,5 m |
| Dokładność | 5 mm przy 1 m |
| Pole widzenia głębokości | H 71° × V 56.7° |
| Pole widzenia RGB | H 67.9° × V 45.3° |
| Chip przetwarzający | MX6000 |
| Ochrona UVC / bliskiego zasięgu | Obsługiwane |
| Wyjście głębokości, USB 2.0 | 1280 × 800 przy 7 fps; 640 × 400 przy 30 fps |
| Wyjście głębokości, USB 3.0 | 1280 × 800 przy 30 fps; 640 × 400 przy 60 fps |
| Wyjście RGB, USB 2.0 | 1280 × 720 przy 7 fps; 640 × 480 przy 30 fps |
| Wyjście RGB, USB 3.0 | 1920 × 1080 przy 30 kl./s; 1280 × 720 przy 30 kl./s; 640 × 480 przy 30 kl./s |
| OS / SDK | Android, Linux i Windows; dane głębokości, RGB, szkieletowe i pokrewne; algorytmy filtrujące |
| Połączenie | USB 3.0 |
| Środowisko | W pomieszczeniach i na zewnątrz |
| Zużycie energii | Mniej niż 2,2 W |
| Wymiary | 65,3 × 22.5 × 13 mm |
| Klasyfikacja lasera | Klasa 1, zgodnie z wymaganiami dla modułu kamery |
| Temperatura pracy | 10–40 °C |
| Komponenty optyczne | Kamera RGB, dwie kamery IR, projektor IR, lampa błyskowa i czujnik zbliżeniowy |
Referencja serwomechanizmu magistrali
| Parametr | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Waga komponentu | 64 g | 36.3 g | 63 g |
| Wymiary | 51.1 × 20.14 × 40 mm | 35.19 × 26.19 × 27.2 mm | 40 × 20 × 40.5 mm |
| Napięcie robocze | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Prędkość przy 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Moment zastoju przy 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Wspólne specyfikacje serwomechanizmów: obrót 0–240°; kontrola poleceń szeregowych UART przy 115200 baud; metalowe przekładnie; ochrona przed zablokowaniem i przegrzaniem; sprzężenie zwrotne temperatury, napięcia i pozycji.
Kontroler ruchu STM32
| Parametr | Wartość |
|---|---|
| Kontroler | STM32F407VET6, 100 pinów; FreeRTOS |
| Wejście / wyjście regulowane | Wejście 7–14 V; jedno wyjście zasilania 5 V 5 A |
| Przełącznik | Duży przełącznik obwodowy |
| Sterownik silnika | YX4055 |
| Porty PWM / silnika DC | Twoje kanały serwo PWM; dwa PH2.0×2 kanały silnika DC |
| USB szeregowy | Jeden port szeregowy USB-C |
| I²C | Two interfejsy I²C 4-pinowe |
| Rozszerzenie GPIO | Two interfejsy GPIO 4-pinowe, łącznie cztery GPIO |
| Wymiary płytki / rozstaw otworów montażowych | 38 × 93 mm / 30 × 85 mm |
| Ochrona | Przegrzanie, zwarcie i nadprąd |
| Wskaźniki i kontrolki | Two programowalne diody LED, dwa programowalne przyciski, pasywny buzzer; detekcja napięcia zasilania na pokładzie i wskaźnik Bluetooth |
| Złącza serwomechanizmów magistrali | Tabela parametrów wymienia dwa kanały serwomechanizmów magistrali; oznaczony rysunek płytki i lista funkcji oznaczają cztery złącza.Zweryfikuj dostarczoną rewizję płyty przed podłączeniem. |
Hub rozszerzeń USB
| Parametr | Wartość |
|---|---|
| Waga / wymiary | 20,3 g / 86 × 37,8 × 9,5 mm |
| Napięcie robocze | 5 V |
| Dane wejściowe / wyjściowe | USB-C / cztery USB 2.0 portów |
| Prędkość transmisji | 480 Mbps |
| Napięcie zasilania zewnętrznego | 9–24 V |
| Prąd jałowy | 1 mA przy 12 V |
| Moc / ochrona | 5 A zasilanie DC-DC; ochrona przed przeciążeniem i przegrzaniem |
| Rozszerzenie | Cienki, stakowalny, zdolny do kaskadowania design; działanie bez sterowników |
Sześciomikrofonowy moduł — Zestaw Ultimate
| Parametr | Wartość |
|---|---|
| Mikrofony | Sześciokanałowa okrągła matryca z adapterem karty dźwiękowej i głośnikiem |
| Referencja odbioru | Do 10 m; rzeczywisty zasięg odbioru zależy od środowiska |
| Funkcje | Lokalizacja źródła dźwięku, redukcja hałasu, dostosowane komendy i wiele komend budzenia |
| Limit komend | Wiele konfigurowalnych komend głosowych; każda komenda nie może przekraczać 10 słów |
| Silnik rozpoznawania | Konfigurowalny silnik rozpoznawania mowy iFlytek offline |
Oprogramowanie i konfiguracja
Porównanie kontrolera Orin określa ROS1 w Ubuntu 20.04 Docker i ROS2 wstępnie zainstalowane z Ubuntu 22.04. Dla Jetson Nano określono wstępnie zainstalowane środowisko Ubuntu 18.04 oraz ROS2 w Ubuntu 22.04 Docker. Użyj obrazu i instrukcji dla wybranego kontrolera; ogólna lista platform ROS Noetic/Humble nie oznacza, że każde system operacyjny jest wstępnie zainstalowane na każdej opcji. Funkcje dużych modeli są niedostępne w ROS1.
Dla Orin Nano i Orin NX najpierw podłącz zasilanie głównego kontrolera 19 V 2.37 A, a następnie zasilanie STM32/arm 12 V 5 A, zgodnie z przewodnikiem po okablowaniu specyficznym dla kontrolera. Ustawienie Nano korzysta z zasilania 12 V 5 A. Aby obsługiwać ekran dotykowy, podłącz kabel danych USB do portu CTOUCH ekranu oraz podłącz HDMI.
Umieść ramię na stabilnej, płaskiej powierzchni z dala od krawędzi stołu. Utrzymuj jego ścieżkę ruchu wolną, unikaj zatrzymywania mechanizmu i unikaj długotrwałego obciążania.Specyfikacje kamery i modułu to ograniczenia na poziomie komponentów, a nie specyfikacja ładunku lub zasięgu ramienia. Rysunek wymiarowy ilustruje całkowite wymiary 339 × 165 × 532 mm; nie ustala zasięgu roboczego 532 mm.
Materiały rozwojowe obejmują podręczniki, filmy, kod źródłowy ROS/STM32, obrazy systemu i narzędzia programowe. Lekcje obejmują przetwarzanie GPIO/wejścia-wyjścia, kontrolę szeregową/PWM/serwomechanizmów, ochronę obwodów, tematy ROS, OpenCV, monitorowanie kamery internetowej, konwersję przestrzeni kolorów, kalibrację kamery, obliczanie pozy obiektów, planowanie ścieżek, PID, pozycjonowanie/chwytanie i inteligentne układanie. Lekcje głosowe obejmują konfigurację mikrofonu/karty dźwiękowej, budzenie, rozpoznawanie, wyjście głosowe oraz rozpoznawanie/śledzenie/segregowanie prowadzone głosowo.Lekcje multimodalne obejmują język, mowę i modele językowo-wizualne, dostęp/ wdrażanie modeli, przykłady percepcji emocjonalnej, orkiestrację głosu, zrozumienie sceny, rozpoznawanie znaków optycznych oraz zadania ucieleśnione; wymagania sprzętowe i programowe są zgodne z wybraną konfiguracją. Postępuj zgodnie z samouczkiem producenta JetArm w celu instalacji specyficznej dla kontrolera, kalibracji kamery, oprogramowania układowego i lekcji.
Zastosowania
- Edukacja w zakresie kontroli ruchu ROS: buduj modele DH i URDF, porównuj kinematykę prostą/odwrotną i testuj trajektorie w MoveIt i Gazebo przed obsługą ramienia.
- Sortowanie prowadzone wizją: używaj kolorów, tagów lub wytrenowanych modeli obiektów do klasyfikacji i chwytania. Zestawy kamer głębi dodają pozycję przestrzenną, chmurę punktów oraz eksperymenty z wysokością/objętością.
- Interakcja człowiek-robot: badaj śledzenie gestów i twarzy za pomocą MediaPipe.Ostateczne konfiguracje dodają polecenia głosowe, zrozumienie sceny oraz eksperymenty multimodalne język/wizja.
- Rozwój ekspansji: połącz programowane sterowanie ramieniem z osobno dostarczanymi projektami na szynach przesuwanych lub mobilnych bazach, korzystając z interfejsów bazowych i materiałów rozwojowych.
Co jest w zestawie
Każdy zestaw dostarcza złożone JetArm z kamerą określoną w tabeli zestawu. Wspólne akcesoria do nauki to: jeden adapter 12 V 5 A, jeden czytnik kart, jeden bezprzewodowy kontroler gier, cztery przyssawki, jeden zestaw wkrętaków/akcesoriów, jeden zestaw kart do wyrzucenia, siedem drewnianych bloków (cztery bloki 40 mm i trzy bloki 30 mm), trzy kolorowe bloki 30 mm, trzy etykiety 30 × 30 mm, jedna rolka taśmy dwustronnej, dwa prostopadłościany, dwa cylindry, jedna kula, jedna mapa i jedna instrukcja obsługi.
Zestaw akcesoriów zawiera jeden wkrętak, osiem wkrętów samowiercących A2.5, osiem M2.5 śrub płaskogłowych, osiem śrub M3×6, szesnaście śrub M4×6, jeden kabel serwo 100 mm i jeden kabel serwo 200 mm. Wspólna ilustracja pakowania oznacza złącze adaptera 12 V jako dwupinowe DC 4.0 × 1.7 mm; użyj rzeczywistego przewodnika zasilania specyficznego dla kontrolera do podłączenia.
- Starter: kamera monocularna; brak kamery głębokości, ekranu ani mikrofonu.
- Standard: kamera głębokości Gemini Plus; brak ekranu ani mikrofonu.
- Zaawansowany: kamera głębokości plus 7-calowy ekran dotykowy LCD, uchwyt na ekran, kabel HDMI i kabel danych.
- Ultimate: Zaawansowany sprzęt plus okrągła sześciomikrofonowa matryca.
Płytka Jetson jest dołączona tylko do wybranej konfiguracji z Jetson. Dostarczona pamięć odpowiada odpowiedniej konfiguracji kontrolera.Szyny przesuwne, podwozia mecanum/tank, przenośniki i obiekty używane w demonstracjach są oddzielne, chyba że są wyraźnie wymienione w wybranym zestawie.
FAQ
Czy Zestaw Startowy obsługuje chwytanie za pomocą kamery głębi?
Zestaw zawiera kamerę monokularną. Wybierz Standardowy, Zaawansowany lub Ultimate dla kamery głębi Gemini Plus oraz lekcje chwytania RGB+D.
Który zestaw zawiera interakcję głosową i ekran dotykowy?
Zaawansowany i Ultimate zawierają 7-calowy ekran dotykowy. Ultimate zawiera również sześciomikrofonowy zestaw; aplikacje dużego modelu wymagają kontrolera Jetson oraz odpowiedniego oprogramowania/usługi.
Co oznacza Bez kontrolera Jetson?
Oznacza to, że pomija płytę główną Jetson. Musisz dostarczyć i zainstalować odpowiedni kontroler oraz kompatybilny obraz systemu przed użyciem funkcji wizji i ROS opartych na Jetsonie.
Czy mogę używać przepływu pracy dużego modelu z ROS1?
Nie.Użyj wspieranego środowiska ROS2 i konfiguracji Ultimate dla dużego modelu; inteligentny transport i przykłady inteligentnego asystenta dodatkowo wymagają Orin Nano lub Orin NX.
Czy wersje Orin używają tylko jednego zasilacza?
Nie. Orin Nano i Orin NX używają oddzielnych zasilaczy 19 V 2,37 A i 12 V 5 A. Postępuj zgodnie z przewodnikiem specyficznym dla kontrolera i podłącz zasilanie głównego kontrolera przed zasilaniem STM32/arm.
Filmy
Szczegóły wizualne