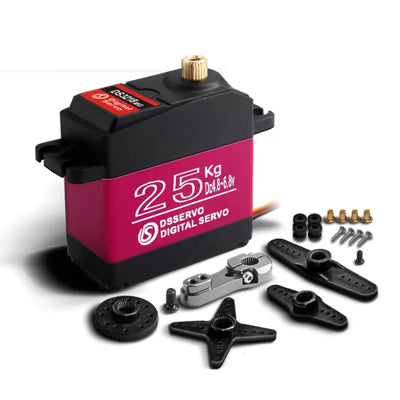
Kpower DHV026 Bezrdzeniowy Serwomechanizm, 4.8–8.4 V, PWM/TTL/RS-485 do modeli R/C i dronów
Kpower DHV026 Bezrdzeniowy Serwomechanizm, 4.8–8.4 V, PWM/TTL/RS-485 do modeli R/C i dronów
Kpower
Cena regularna
$35.00 USD
Cena regularna
Cena sprzedaży
$35.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik Kpower DHV026 to serwo bezrdzeniowe przeznaczone do modeli R/C, dronów i zadań związanych z pozycjonowaniem sprzętu. Jego zakres roboczy 4,8–8,4 V, metalowe zębatki oraz kompaktowa obudowa o wymiarach 35,8 × 15 × 29 mm pomagają nabywcom ocenić wymagania dotyczące mocy i montażu. Wymienione protokoły sterowania to PWM, TTL i RS-485. Serwo łączy w sobie czujnik pozycji potencjometru, dwa łożyska kulkowe oraz obudowę z tworzywa sztucznego i stopu aluminium, z określonym zakresem ruchu 120°, który można dostosować.
Funkcje
- Silnik bezrdzeniowy o wysokim napięciu zaprojektowany do efektywnej pracy i niskiego zużycia energii.
- Precyzyjnie obrabiane metalowe zębatki.
- Obudowa z tworzywa sztucznego i stopu aluminium z konstrukcją obudowy z obrabianego CNC stopu aluminium.
- Czujnik pozycji potencjometru i dwa łożyska kulkowe.
- Protokoły sterowania PWM, TTL i RS-485.
- 25T spline wyjściowy o średnicy 5,79 mm.
Specyfikacje
| Parametr | specyfikacja DHV026 |
|---|---|
| Model | Kpower DHV026 |
| Oznaczenie produktu | 25G pół-aluminiowy bezrdzeniowy standard wysokiego napięcia Serwo |
| Moment zastoju | 5.5 kg (jednostka dostarczona) |
| Moment nominalny | 1.5 kg (jednostka dostarczona) |
| Prędkość bez obciążenia | 0.11 s |
| Waga | 28 g |
| Wymiary | 35.8 × 15 × 29 mm |
| Zakres kąta ruchu | 120°; dostosowywalny |
| Napięcie robocze | 4.8–8.4 V |
| Wielowypust zębatki Horn | 25T, Ø5.79 mm |
| Materiał zębatek | Metal; precyzyjnie obrabiane zębatki |
| Silnik | Silnik bezrdzeniowy |
| Protokoły | PWM, TTL, RS-485 |
| Prąd bez obciążenia | 2000 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Tworzywo sztuczne + stop aluminium; konstrukcja obudowy z obrabianego CNC stopu aluminium |
| Łożyska kulkowe | 2BB (dwa łożyska kulkowe) |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Pozycjonowanie mechanizmu modelu R/C i drona: Użyj serwomechanizmu do uruchamiania połączeń wymagających kontrolowanego ruchu kątowego, z metalowymi zębatkami i specyfikacją ruchu 120°.
- Mechanizmy urządzeń inteligentnego domu: Wprowadź kątowe działanie, gdzie kompaktowa obudowa i zakres zasilania 4,8–8,4 V pasują do wymagań montażowych i zasilania mechanizmu.
- Mechanizmy sprzętu medycznego: Zapewnij kątowe pozycjonowanie w projektach sprzętu, które wymagają kompaktowego serwomechanizmu z czujnikiem pozycji potencjometru.
Dokumenty
- Rysunek Kpower DHV026 — Rysunek (PDF)
- Rysunek OCservo OCS D9501 — Rysunek Ocservo Ocs D 9501 (PDF)
- Serwo Kpower 3 — Podręcznik (PDF)
- Podręcznik OCServo OCS D9501 — Podręcznik Ocservo Ocs D 9501 (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Cechy i projekt


Specyfikacje i wydajność

Konfiguracja i użytkowanie


Dodatkowe szczegóły produktu


Interfejsy i połączenia

Przykłady zastosowań