


Kpower DHV090 Bezrdzeniowy Cyfrowy Serwomechanizm, 10,8 kg·cm przy 7,4 V, do modeli RC i ramion robotycznych
Kpower DHV090 Bezrdzeniowy Cyfrowy Serwomechanizm, 10,8 kg·cm przy 7,4 V, do modeli RC i ramion robotycznych
Kpower
Cena regularna
$79.00 USD
Cena regularna
Cena sprzedaży
$79.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
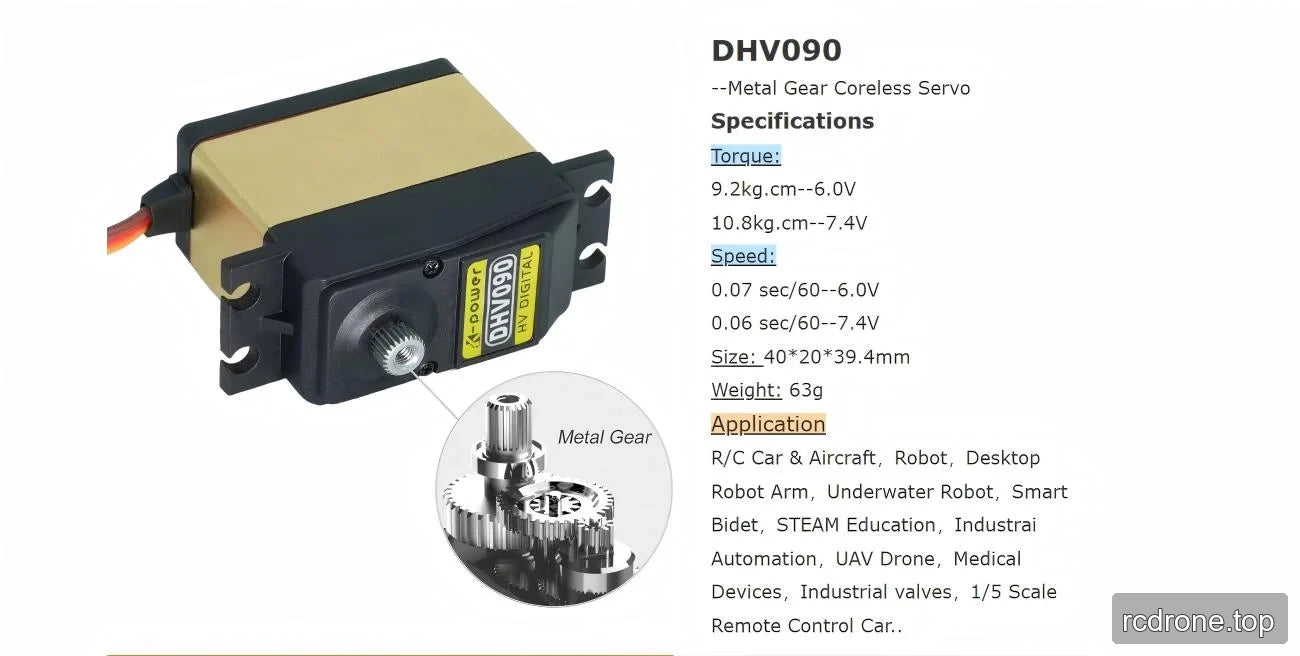
Serwo Kpower DHV090 to silnik serwo cyfrowe z metalowymi zębatkami i bezrdzeniowy, przeznaczony do modeli RC, robotów i ramion robotów biurkowych. Oferuje moment obrotowy 9,2 kg·cm przy 6,0 V i 10,8 kg·cm przy 7,4 V, z odpowiadającymi prędkościami bez obciążenia wynoszącymi 0,07 i 0,06 s/60°. Jego wymiary 40 × 20 × 39,4 mm i waga 63 g zapewniają określone wymagania montażowe i masowe dla kompaktowych projektów sterowania ruchem.
Funkcje
- Silnik bezrdzeniowy z cyfrowym serwo sterowaniem; oznaczony jako HV DIGITAL.
- Metalowe zębatki oraz obudowa z aluminium i plastiku.
- Czujnik pozycji potencjometru i dwa łożyska kulkowe (2BB).
- Klasyfikacja modelu o wysokiej prędkości, z określoną prędkością bez obciążenia wynoszącą 0,06 s/60° przy 7,4 V.
- 25T zębatka z rowkiem o średnicy 5,82 mm.
- Kąt ruchu 120°, z możliwością dostosowania wskazującą na zakres ruchu.
Specyfikacje
| Parametr | Wartość / warunek |
|---|---|
| Marka / model | Kpower DHV090 |
| Typ serwomechanizmu | HV cyfrowe, bezrdzeniowe, serwo z metalowymi zębatkami |
| Moment zastoju przy 6.0 V | 9.2 kg·cm |
| Moment zastoju przy 7.4 V | 10.8 kg·cm |
| Moment nominalny | 3 kg |
| Prędkość bez obciążenia przy 6.0 V | 0.07 s/60° |
| Prędkość bez obciążenia przy 7.4 V | 0.06 s/60° |
| Waga | 63 g |
| Wymiary | 40 × 20 × 39.4 mm |
| Zakres kąta podróży | 120°; dostosowywalny |
| Napięcie robocze | 4.8–8.4 V |
| Wieloklin zębatki horn | 25T, Ø5.82 mm |
| Materiał zębatki | Metal |
| Silnik | Silnik bezrdzeniowy |
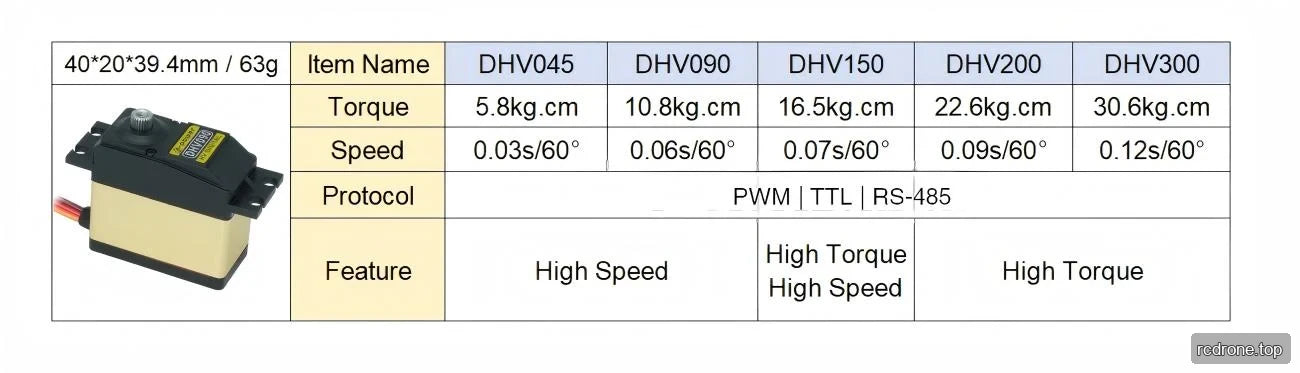
| Wymienione protokoły sterowania | PWM | TTL | RS-485 |
| Prąd jałowy | 3000 mA |
| Czujnik położenia | Potencjometr |
| Materiał obudowy | Stop aluminium + plastik |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Samochody RC, w tym samochody zdalnie sterowane w skali 1/5: sterowanie kierownicą lub połączeniem za pomocą metalowej przekładni zębatej i momentu obrotowego zależnego od napięcia.
- RC samoloty i drony UAV: ruch połączenia sterującego, gdzie określona masa 63 g, obszar montażu i prędkość bez obciążenia odpowiadają mechanizmowi.
- Roboty i ramiona robotów biurkowych: pozycjonowanie stawów lub połączeń z wykorzystaniem sprzężenia zwrotnego z potencjometru oraz określonego zakresu ruchu 120°.
- Edukacja STEAM: praktyczne projekty pozycjonowania serwomechanizmów i połączeń z wykorzystaniem bezrdzeniowego cyfrowego aktuatora.
- Automatyka przemysłowa i zawory przemysłowe: pozycjonowanie kompaktowych mechanizmów lub połączeń zaworowych w określonych granicach momentu obrotowego i ruchu.
- Inteligentne bidety i mechanizmy urządzeń medycznych: kompaktowe pozycjonowanie połączeń z wykorzystaniem zdefiniowanych wymiarów montażowych i zakresu ruchu.
- Systemy robotów podwodnych: mechanizm działania w suchym, chronionym wnętrzu; ocena IP42 nie zapewnia ochrony podczas pracy zanurzonej.
Film produktowy
Dokumenty i pobrania
- Rysunek Kpower DHV090 — Rysunek (PDF)
- Rysunek OCservo OCS D9501 — Rysunek Ocservo Ocs D 9501 (PDF)
- Serwo Kpower 3 — Podręcznik (PDF)
- Podręcznik OCServo OCS D9501 — Podręcznik Ocservo Ocs D 9501 (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Film produktowy
Cechy i projekt


Specyfikacje i wydajność

Opcje i porównanie modeli
Dodatkowe szczegóły produktu


Ustawienie i użycie


Interfejsy i połączenia

Przykłady zastosowań




