


Kpower DHV828 Bezrdzeniowy Serwomechanizm, 29,2 kg·cm momentu przy 7,4 V, do samochodów RC i samolotów
Kpower DHV828 Bezrdzeniowy Serwomechanizm, 29,2 kg·cm momentu przy 7,4 V, do samochodów RC i samolotów
Kpower
Cena regularna
$115.00 USD
Cena regularna
Cena sprzedaży
$115.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik Kpower DHV828 to serwo bezrdzeniowe z metalowymi zębatkami i obudową z aluminium dla samochodów RC, statków powietrznych i mechanizmów napędowych. Działa w zakresie od 4.8 do 8.4 V i dostarcza moment obrotowy 29.2 kg·cm przy 7.4 V, z prędkością bez obciążenia wynoszącą 0.13 s/60°. Jego waga wynosi 72 g, a czujnik pozycji oparty na potencjometrze oraz kąt ruchu 120° wspierają wybór dla kierownic, połączeń kontrolnych i mechanizmów robotycznych.
Cechy
- Budowa serwo o wysokim momencie obrotowym, HV bezrdzeniowe serwo z metalowymi zębatkami.
- Obudowa z aluminium i dwa łożyska kulkowe.
- Czujnik pozycji oparty na potencjometrze.
- 25T spline wyjściowy o średnicy 5.9 mm.
- Kąt ruchu 120°, z możliwością dostosowania.
Specyfikacje
Wydajność zależna od napięcia
| Parametr | Przy 6.0 V | Przy 7.4 V |
|---|---|---|
| Moment obrotowy | 27.7 kg·cm | 29.2 kg·cm |
| Prędkość bez obciążenia | 0.15 s/60° | 0.13 s/60° |
Ogólne specyfikacje
| Parametr | Wartość |
|---|---|
| Marka / model | Kpower DHV828 |
| Moment obrotowy przy zablokowaniu | 29.2 kg·cm przy 7.4 V |
| Moment obrotowy nominalny — wartość podana | 7.5 kg |
| Waga | 72 g |
| Zakres kąta ruchu | 120°; dostosowywalny |
| Napięcie robocze | 4.8–8.4 V |
| Zębatka z rowkiem Horn | 25T, Ø5.9 mm |
| Materiał zębatki | Metal |
| Silnik | Bezrdzeniowy |
| Wymienione protokoły | PWM, TTL, RS-485; dopasowany interfejs nie jest identyfikowany przez wybór DHV828 |
| Prąd bez obciążenia | 4500 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Stop aluminium |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Układ kierowniczy samochodu RC: uruchamia połączenia kierownicze w modelach w skali 1/8 i 1/10, wykorzystując napęd zębatkowy metalowy oraz moment obrotowy zależny od napięcia.
- RC samoloty i drony z stałym skrzydłem: poruszają mechanizmy sterujące w samolotach, w tym w dronach VTOL z stałym skrzydłem, z zakresem ruchu 120° i określonymi prędkościami przy 6.0 V i 7.4 V.
- Mechanizmy inteligentnego domu i roboty: zapewniają kontrolowany ruch kątowy w urządzeniach inteligentnego domu, robotach serwisowych i robotach do czyszczenia toalet przy użyciu czujników pozycji potencjometru.
- Doki dla dronów: uruchamiają ruchome mechanizmy dokujące z serwomechanizmem 72 g i metalowym przekładnią.
- Mechanizmy sprzętu medycznego: zapewniają kontrolowane działanie kątowe przy użyciu silnika bezrdzeniowego i czujnika pozycji.
Dokumenty
- Rysunek Kpower DHV828 — Rysunek (PDF)
- Rysunek OCservo OCS D9501 — Rysunek Ocservo Ocs D 9501 (PDF)
- Podręcznik OCServo OCS D9501 — Podręcznik Ocservo Ocs D 9501 (PDF)
- Podręcznik Kpower Servo 3 — Podręcznik (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Cechy i projekt

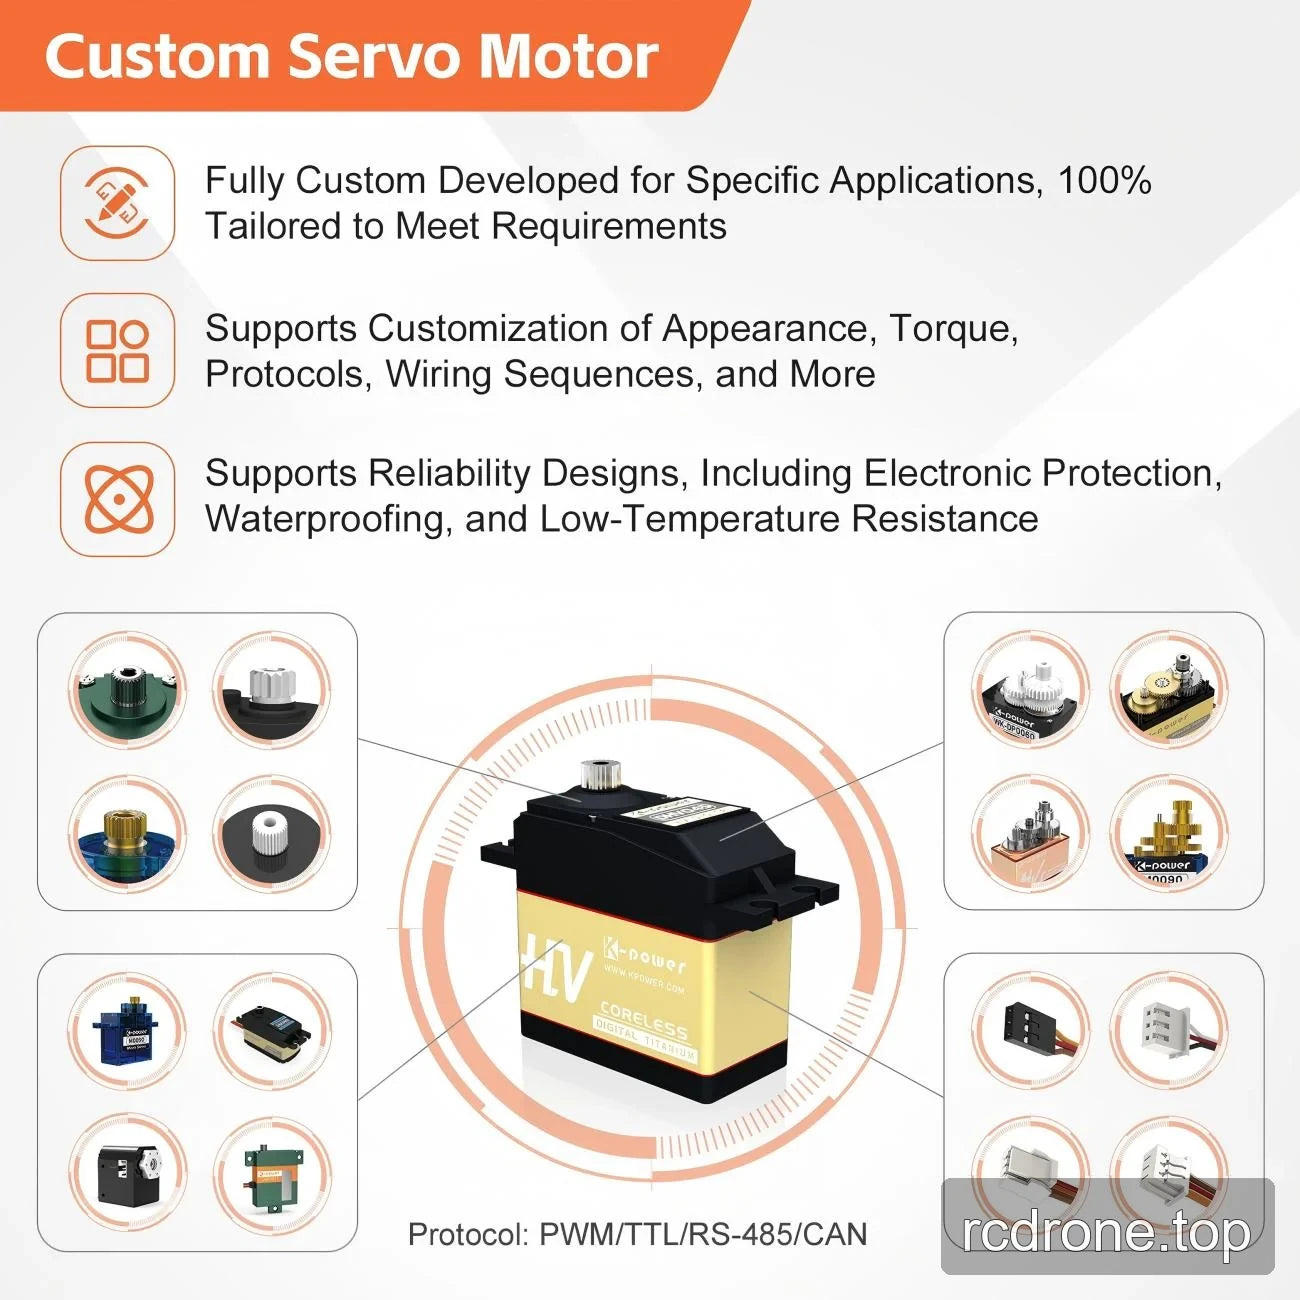
Opcje i porównanie modeli

Specyfikacje i Wydajność
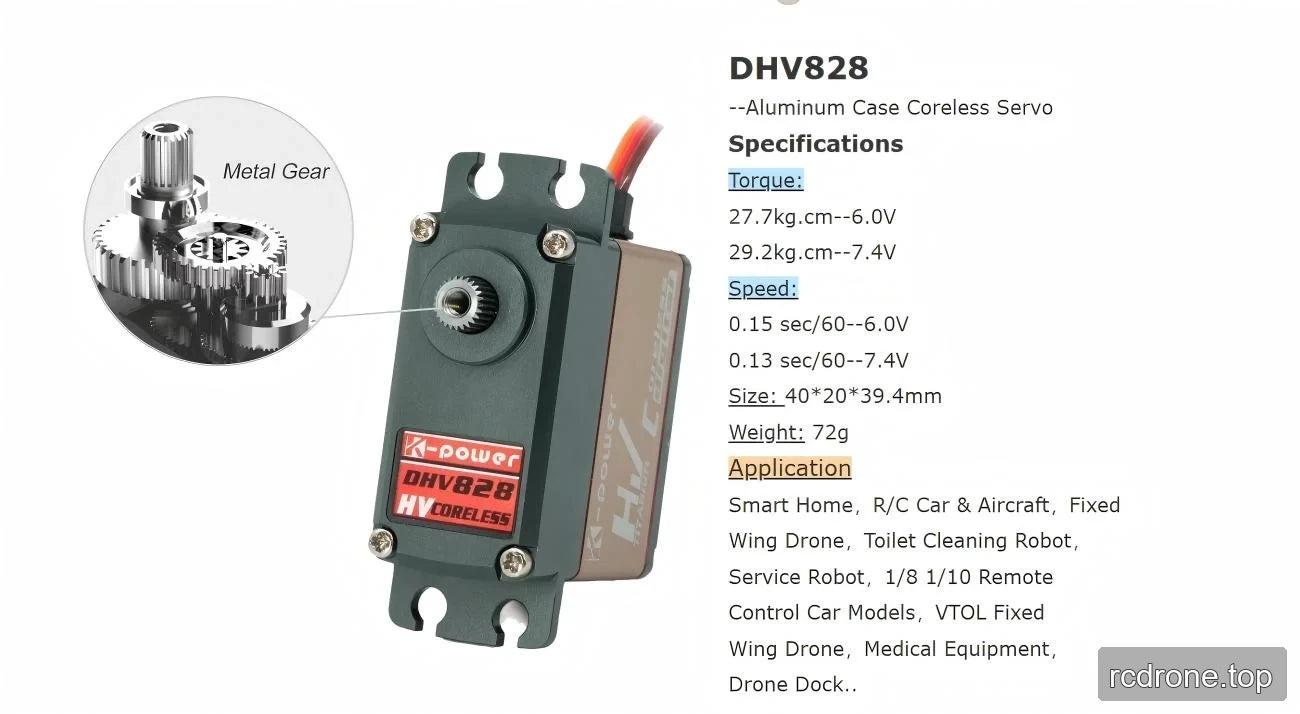

Dodatkowe szczegóły produktu


Konfiguracja i Użytkowanie


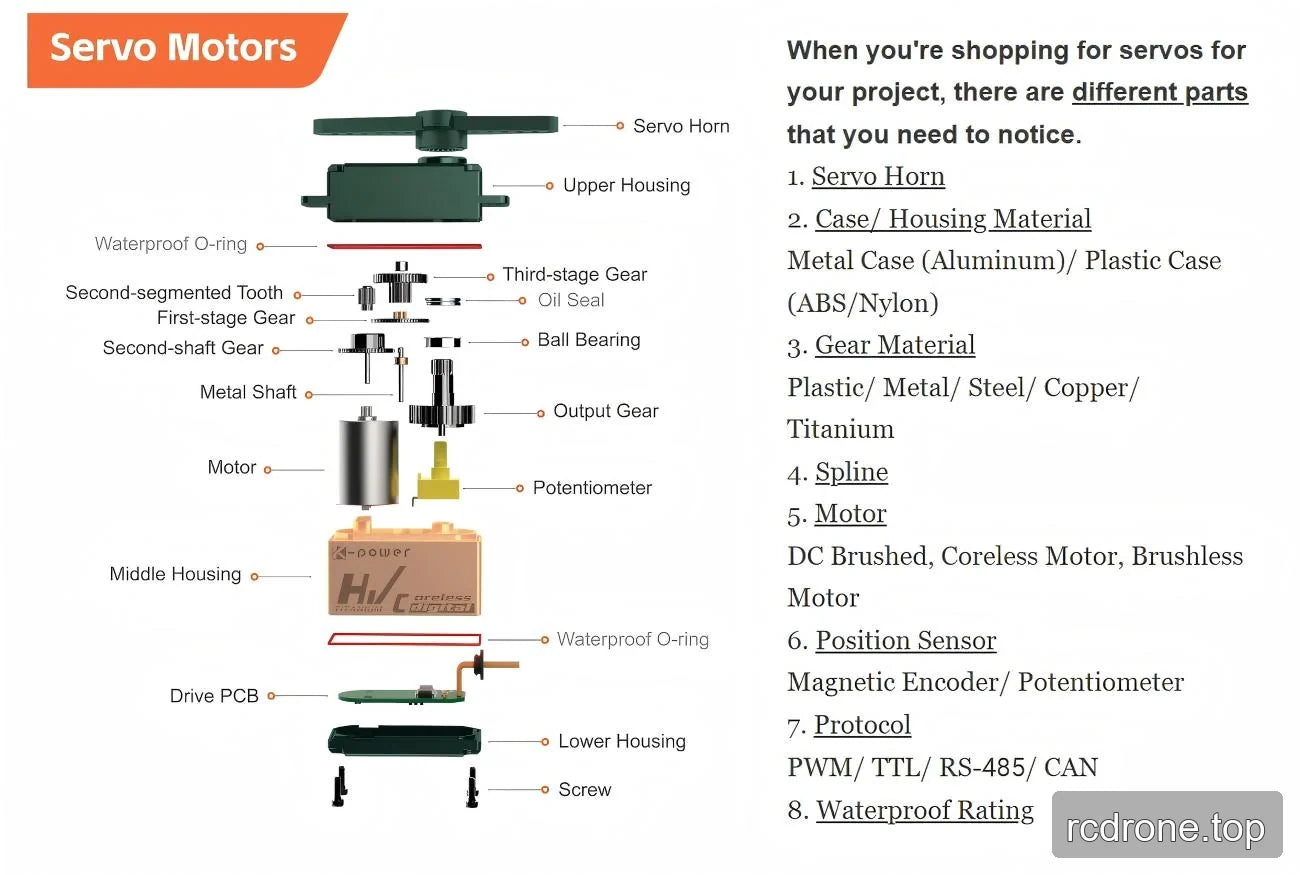
Interfejsy i połączenia

Przykłady zastosowań




